
In dit eerste artikel van onze reeks „Mastering Accuracy“ gaan we dieper in op de wereldwijde navigatiesatellietsystemen (GNSS) en hun nauwkeurigheid bij zelfstandig gebruik, waarbij we rekening houden met GNSS en de bronnen van fouten daarin.
Wat is een ‘ GNSS ’-systeem?
Positiebepalingssystemen op basis van satellieten, zoals GPS, zijn alomtegenwoordig geworden en wijzen ons de weg tijdens autoritten en wandeltochten. Ze spelen ook een cruciale rol in uiteenlopende toepassingen, variërend van autonome voertuigen tot landbouw en landmeting.
Het is echter belangrijk om de term „GPS“ te vervangen door de bredere term „GNSS“ (Global Navigation Satellite System), die alle satellietconstellaties omvat, niet alleen GPS.
Er zijn vier wereldwijde satellietconstellaties in gebruik (GPS, GLONASS, GALILEO, BEIDOU). Daarnaast zijn er aanvullende constellaties die lokale regio’s bedienen, zoals het Indiase IRNSS, of die een aanvulling vormen op de wereldwijde constellaties, zoals het Japanse QZSS.
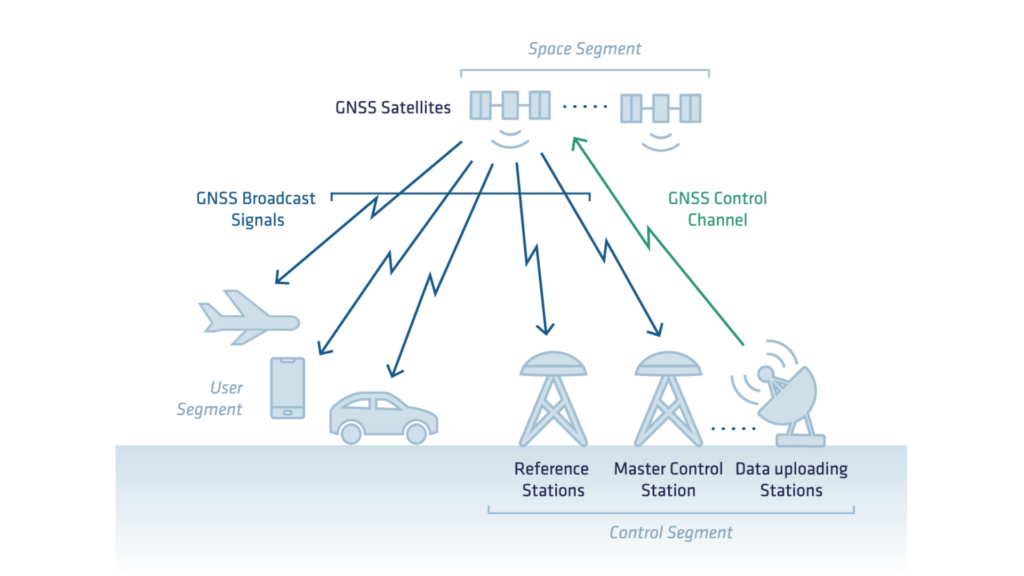
Naast satellieten bestaat een GNSS -systeem uit nog andere essentiële onderdelen:
- Het satellietsegment, dat bestaat uit de satellietconstellatie.
- Het besturingssegment, bestaande uit grondcontrolecentra en apparatuur. Deze zijn verantwoordelijk voor het monitoren van de satellietconstellaties, het bepalen van de positie van de satellieten en het waarborgen van hun continue en correcte werking.
- Het gebruikerssegment, dat bestaat uit apparatuur waarmee een positie wordt berekend op basis van de signalen die van de satellieten worden ontvangen.
GNSS basisprincipe: trilateratie
GNSS bepaalt de positie en het tijdstip van een ontvanger door middel van trilateratie, waarbij gebruik wordt gemaakt van signalen van meerdere satellieten.
Om een positie te berekenen, moet het systeem vier variabelen bepalen: breedtegraad, lengtegraad, hoogte en tijd. Voor dit proces zijn ten minste vier satellieten nodig, hoewel extra satellieten de nauwkeurigheid en betrouwbaarheid verbeteren.
De volgende afbeelding illustreert hoe trilateratie werkt. Elke satelliet definieert een bol rondom zichzelf, die de mogelijke afstanden tot de ontvanger weergeeft.
Een tweede satelliet beperkt de mogelijke oplossingen tot het snijpunt van deze twee bollen. Een derde satelliet verfijnt de oplossing nog verder, waardoor het systeem één enkele locatie kan bepalen. In praktische toepassingen moet het systeem ook rekening houden met de tijd, waardoor een vierde satelliet nodig is.
Signaal dat door de satellieten wordt uitgezonden
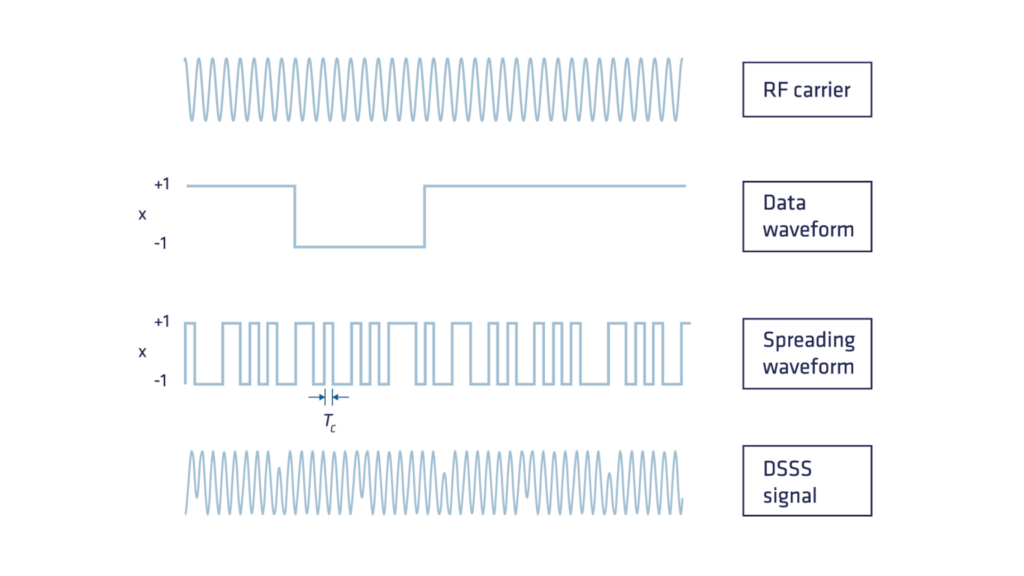
De satellieten van het programma ‘ GNSS ’ zenden signalen uit via verschillende frequentiebanden, zoals onder andere L1, L2 en L5. De signalen van ‘ GNSS ’ bestaan uit drie basiscomponenten:
- Navigatiegegevens (lage frequentie): deze gegevens worden berekend door het besturingssegment en omvatten essentiële informatie zoals efemeridegegevens (Kepler-baanparameters die nodig zijn voor het berekenen van satellietposities), klokcorrectiegegevens en aanvullende informatie. Ze worden naar de satelliet geüpload en wereldwijd uitgezonden naar GNSS -ontvangers.
- Pseudorandom noise-code of PRN-code: Elke satelliet zendt een unieke pseudorandom noise (PRN)-code uit, een hoogfrequente, deterministische reeks van nullen en enen die is ontworpen met een voorspelbaar patroon, zodat de ontvanger deze kan repliceren. Het belangrijkste voordeel van het toevoegen van de PRN-code is dat hierdoor meerdere satellieten tegelijkertijd signalen op dezelfde frequentie kunnen uitzenden en toch door de ontvanger kunnen worden onderscheiden. Deze techniek, bekend als Code Division Multiple Access (CDMA), wijst aan elke satelliet een unieke pseudorandom code toe. Alleen Glonass maakt gebruik van FDMA (Frequency Division Multiple Access), waarbij elke satelliet een iets andere frequentie heeft.
- RF-draaggolf: een sinusvormig signaal dat oorspronkelijk was ontworpen om het gecombineerde signaal van navigatiegegevens en de PRN-code te transporteren. We zullen later zien hoe dit onderdeel zich ontwikkelt tot de basis van het GNSS -signaal, dat een positioneringsnauwkeurigheid op centimeterschaal mogelijk maakt.
Het meten van de afstand tot de satelliet: code en draaggolf-fase
Oorspronkelijk was het GPS-systeem zo ontworpen dat de ontvanger gebruikmaakt van een PRN-codereplica en autocorrelatietechnieken om de afstand tussen de satelliet en de ontvanger met een nauwkeurigheid van minder dan een meter te berekenen. De draaggolf, die aanvankelijk bedoeld was voor de overdracht van de PRN-code, bleek echter een waardevolle troef te zijn.
Hoewel de meting van de draaggolf-fase nauwkeuriger is, leidde deze tot onduidelijkheid bij het bepalen van de afstand tussen de satelliet en de ontvanger. Hieronder wordt nader ingegaan op beide meetmethoden.
Berekening van de afstand tussen satelliet en ontvanger met behulp van de PRN-code
De GNSS -ontvanger maakt gebruik van een proces dat „Delay Lock Loop” wordt genoemd om de tijdvertraging tussen de verzonden code en de ontvangen code te bepalen. Deze tijdvertraging, die overeenkomt met de signaalvoortplantingstijd, wordt vervolgens omgezet in een afstand door deze te vermenigvuldigen met de lichtsnelheid.
Vanwege het feit dat de klokken van de ontvanger en de satelliet niet gesynchroniseerd zijn, wordt de resulterende afstand echter „pseudorange” genoemd. Naast de kloksynchronisatiefout wordt de pseudorange beïnvloed door verschillende andere fouten die verband houden met de voortplantingsomgeving (atmosfeer, hardware, enz.), die later in dit artikel zullen worden besproken.
Verbetering van het bereik tussen satelliet en ontvanger: meting van de draaggolffase
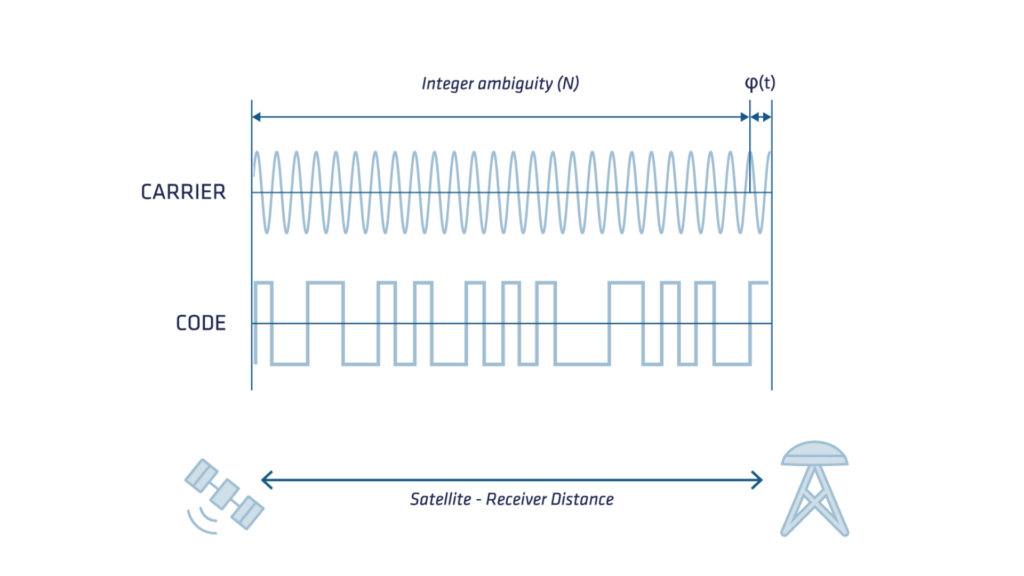
De afstand tussen de satelliet en de ontvanger kan ook worden bepaald door het aantal fasecycli te tellen dat is verstreken tussen het uitzenden en het ontvangen van het signaal, en dit te vermenigvuldigen met de golflengte van de draaggolf.
Deze meting is twee ordes van grootte nauwkeuriger dan de code, maar een constant onbekend geheel getal aan cycli (ook wel ambiguïteit genoemd) beïnvloedt de absolute nauwkeurigheid ervan. Om de precieze ontwikkeling van de draaggolffase te bepalen, registreert de GNSS -ontvanger de Doppler-frequentieverschuivingen in de draaggolf, die worden veroorzaakt door de relatieve beweging van de satelliet ten opzichte van de ontvanger.
In geval van signaalonderbreking kan dit registratieproces de werkelijke beweging niet weergeven en kunnen er abrupte sprongen in de meting worden waargenomen, ook wel „cyclusverschuivingen“ genoemd.
Het correct omgaan met de cycle slips en de ambiguïteit zijn uitdagende en cruciale aspecten van nauwkeurige positioneringstechnieken zoals Real Time Kinematics (RTK) en Precise Point Positioning (PPP).
Het volgende diagram toont de signaaldragergolf, de code en hun respectievelijke resoluties.
Bronnen van fouten in GNSS
De oorspronkelijke nauwkeurigheid van GPS voor het grote publiek (niet-militair) lag rond de 100 m. Na jarenlange ontwikkelingen (afschaffing van ‘selective availability’, de inzet van nieuwe constellaties en SBAS-systemen, nieuwe satellieten en nieuwe frequenties) ligt de nauwkeurigheid van standalone GNSS nu tussen de 5 m voor instapmodellen GNSS en 1 m voor high-end modellen.
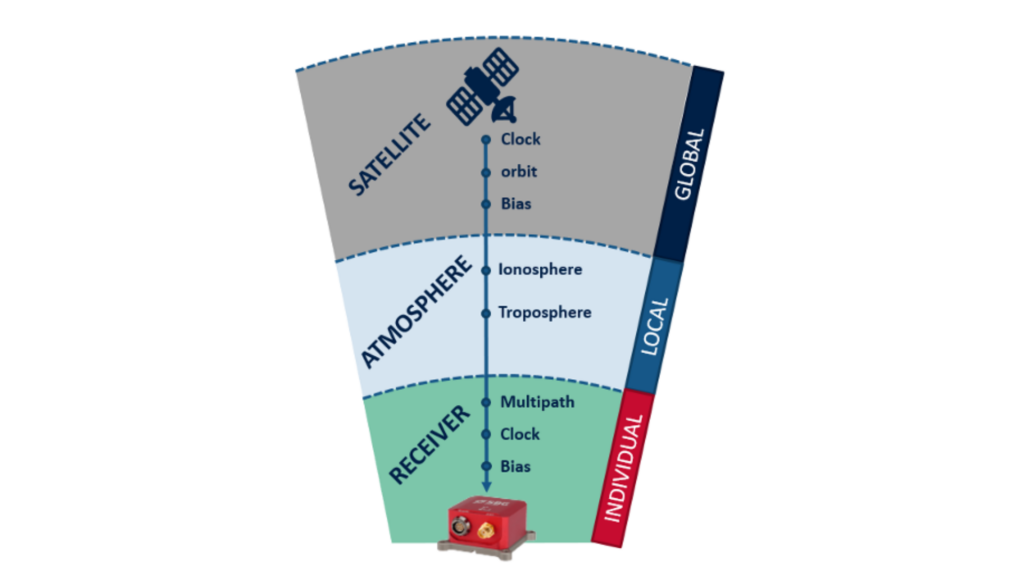
Satellietfouten
- Klokfouten: Hoewel de atoomklokken op de satellieten v GNSS e uiterst nauwkeurig zijn, vertonen ze een lichte afwijking. Helaas kan zelfs een kleine afwijking in de satellietklok leiden tot een aanzienlijke afwijking in de door de ontvanger berekende positie. Zo leidt een klokfout van slechts 10 nanoseconden al tot een positiefout van 3 meter bij de afstandsmeting!
- Baanafwijkingen: Hoewel de satellieten v GNSS -systeem uiterst nauwkeurige en goed gedocumenteerde banen volgen, vertonen deze banen kleine variaties, net als de klokken van de satellieten. Net als bij onnauwkeurigheden in klokken kan zelfs een kleine verandering in de baan van een satelliet een aanzienlijke fout in de berekende positie veroorzaken. Er blijven restfouten in de baan bestaan, wat kan leiden tot mogelijke positiefouten tot ±2,5 meter.
Atmosferische fouten
- Ionosferische vertraging: De ionosfeer, die zich op een hoogte van 50 tot 1.000 km boven de aarde bevindt, bevat geladen ionen die de overdracht van radiosignalen beïnvloeden en positiefouten veroorzaken (doorgaans ±5 meter, en groter bij verhoogde ionosferische activiteit). De ionosferische vertraging varieert afhankelijk van de zonneactiviteit, het tijdstip van de dag, het seizoen en de locatie, waardoor voorspellingen moeilijk zijn.
- Troposferische vertraging: In de bovenste laag van de atmosfeer van de aarde, de troposfeer, treden variaties in de vertraging op als gevolg van veranderingen in luchtvochtigheid, temperatuur en luchtdruk.
Fouten bij de ontvanger
De interne klok van de ontvanger, die minder nauwkeurig is dan de atoomklok van de satelliet, zorgt samen met andere hardware- en softwarefouten voor ruis en afwijkingen in de metingen.
| Vertraging | Herkomst | Grootte |
|---|---|---|
| Positiefout | Satelliet | 5m |
| Klokverschuiving | Satelliet | 0-300 km |
| Instrumentale vertraging | Satelliet | 1-10 m |
| Relativistisch effect | Satelliet | 10 m |
| Ionosferische vertraging | Traject (50-1000 km) | 2–50 m |
| Troposferische vertraging | Route (0-12 km) | 2–10 m |
| Instrumentale vertraging | Ontvanger | 1-10 m |
| Klokverschuiving | Ontvanger | 0-300 km |
Om een optimale navigatie te garanderen, moet het systeem rekening houden met deze fouten, ze beperken met behulp van een specifiek foutmodel, of ze schatten via het navigatiefilter.
Bij de positieberekening moet ook rekening worden gehouden met tal van andere fouttermen die niet in dit artikel worden genoemd, zoals getijde-effecten en relativistische effecten.
Verschillende foutbronnen beïnvloeden de prestaties van GNSS -technologie, die zeer nauwkeurige positionering, navigatie en tijdbepaling biedt.
Factoren zoals atmosferische vertragingen, fouten in de satellietklok en efemeriden, multipad-interferentie en ruis in de ontvanger kunnen de nauwkeurigheid verminderen. Hoewel moderne correctietechnieken (differentieel GNSS, RTK en PPP) helpen om GNSS en de bijbehorende foutbronnen te beperken, blijft inzicht in de oorzaken ervan essentieel voor het optimaliseren van de prestaties van GNSS .
Naarmate de vooruitgang op het gebied van signaalverwerking, sensorfusie en machine learning zich blijft ontwikkelen, zullen GNSS -systemen nog robuuster worden, wat zorgt voor een grotere betrouwbaarheid in diverse toepassingen.
