SAF2Nav: veerkrachtige navigatie
Ga verder dan de grenzen van traditionele inertiële systemen. SAF2Nav combineert geavanceerde gegevensbronnen om continue, betrouwbare positiebepaling te bieden — zelfs in de meest vijandige omgevingen met storingen en spoofing.
Klaar om de betrouwbaarheid van uw navigatiesysteem te verbeteren?
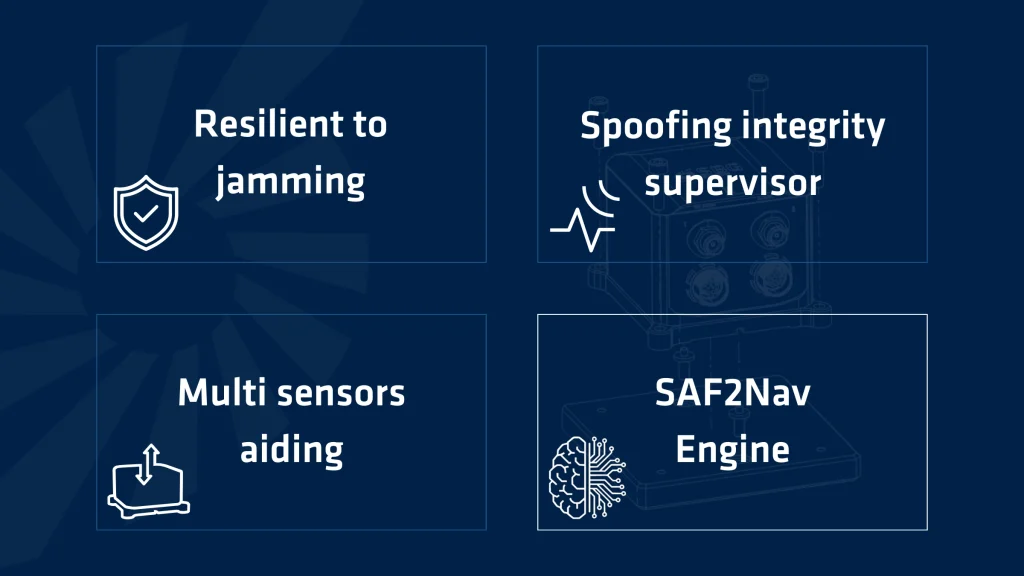
Ontdek hoe SAF2Nav uw positiebepaling beter beveiligt tegen moderne bedreigingen. Deze functie is per direct beschikbaar via een eenvoudige, gratis firmware-update.
Systeemarchitectuur
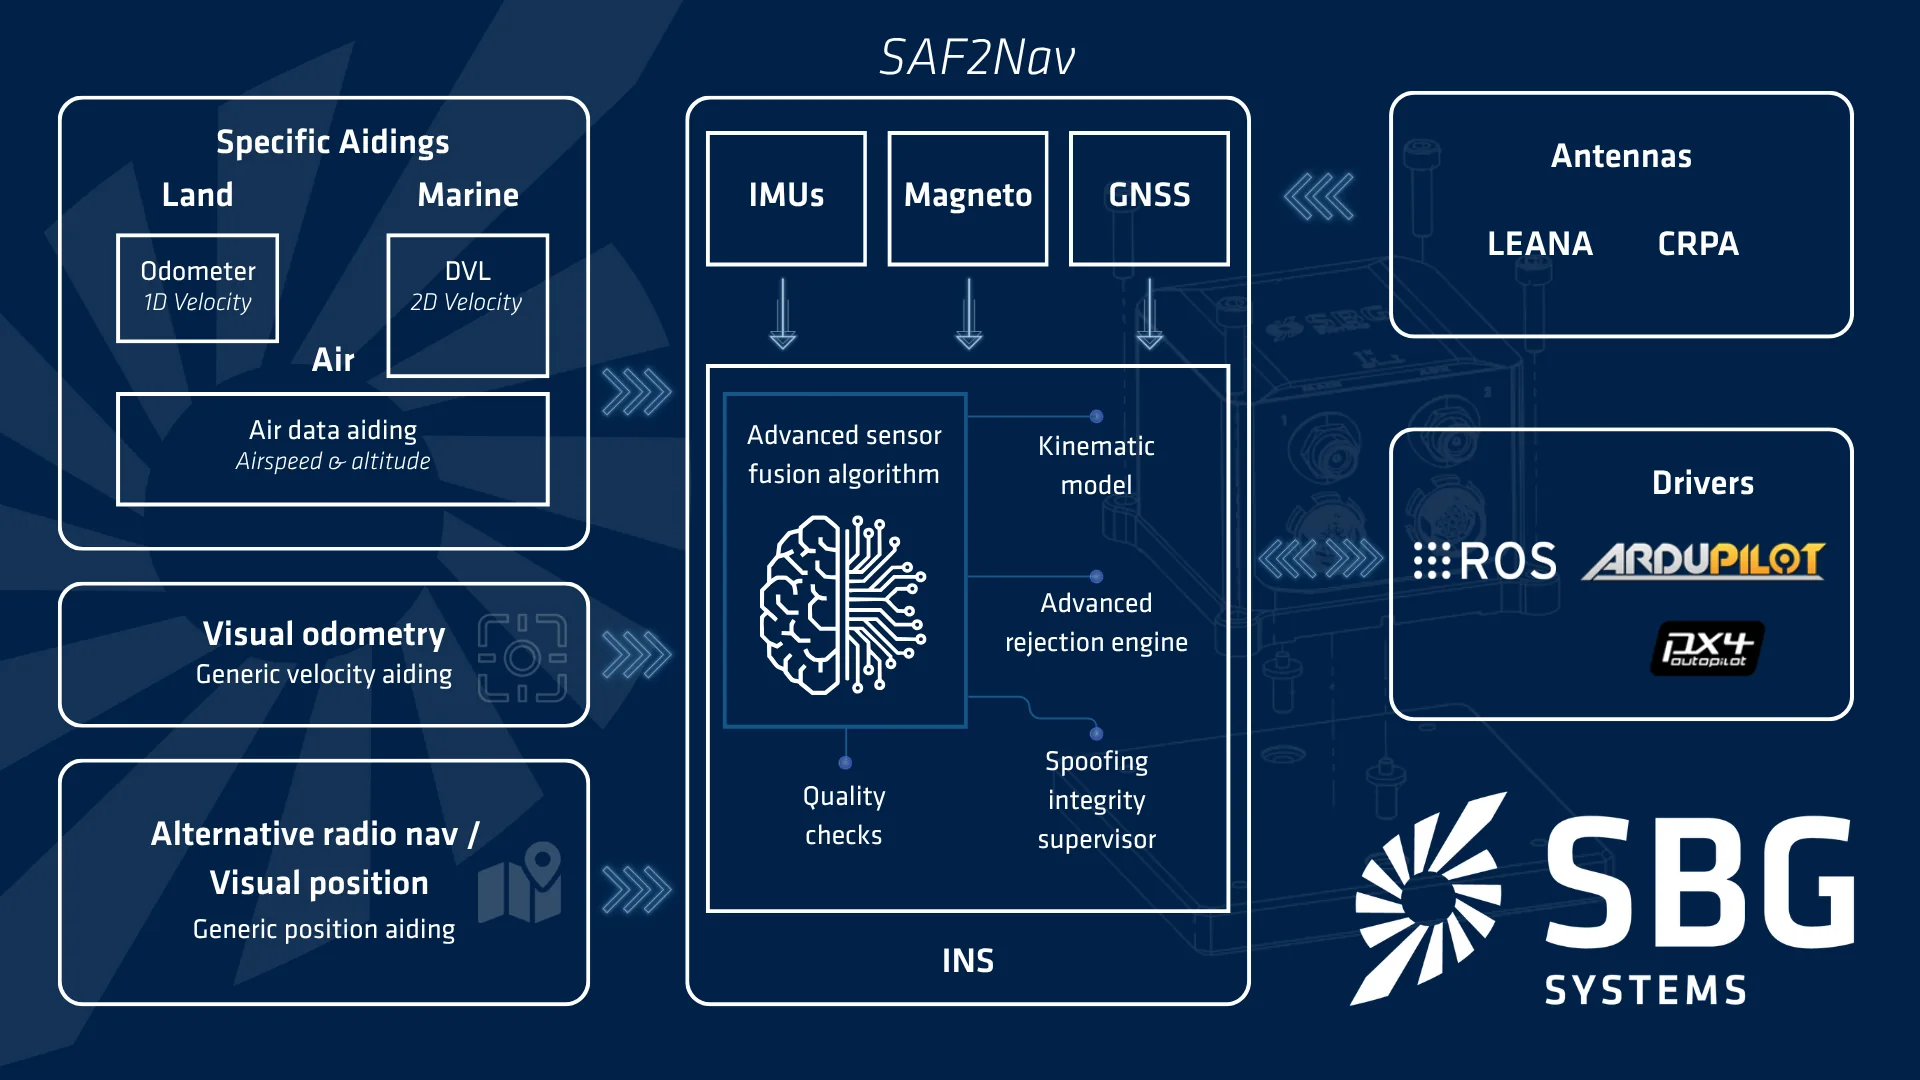
De kern van SAF2Nav wordt gevormd door een modulaire, op veiligheid gerichte architectuur die is ontworpen om continue, betrouwbare navigatie te waarborgen – zelfs in omstreden gebieden en omgevingen waar de toegang tot GNSS wordt geblokkeerd. Laten we dit eens bekijken in het volgende schema:
Veelzijdige sensorondersteuning
Kies uit een breed assortiment aan op compatibiliteit geteste externe sensoren of integreer uw eigen generieke hulpbronnen.
Wij bieden een complete API, naadloze integratie in het sensorfusie-algoritme, ingebouwde kwaliteitscontrole en automatische schatting van afwijkingen, schaalfactoren en uitlijningsfouten van externe sensoren.
Adaptieve kinematische profielen
Verhoog de nauwkeurigheid tot het uiterste met profielen die zijn afgestemd op uw specifieke bewegingsdynamiek. Of u nu op het land, in de lucht of op zee bent: het fusie-algoritme past zich onmiddellijk aan het gedrag van uw voertuig aan.
Integriteit in twee fasen
Ingebouwde kwaliteitscontroles valideren zowel de ruwe invoergegevens als de uitgangsposities, waardoor betrouwbare, continue en operatieklare navigatie wordt gewaarborgd.
Controle-eenheid voor integriteit van spoofing
Een nieuwe integriteitscontrole-unit voor spoofing houdt meerdere sensoren en parameters in de gaten om afwijkingen onmiddellijk te detecteren. Dit verkort de tijd tot het afgeven van een waarschuwing aanzienlijk, wat van cruciaal belang is voor de veiligheid van de missie.
Plug-and-play met onze INS
Onze oplossingen zijn ontworpen om de werklast bij de missievoorbereiding te verminderen (bijv. Stellar-40 INS). Aangezien het invoeren van externe informatie – zoals weersomstandigheden – operationele beperkingen met zich meebrengt, zijn onze systemen ontworpen om volledig autonoom te functioneren. SAF2Nav schat automatisch de belangrijkste foutparameters van de ondersteunende sensoren in, waaronder interne afwijkingen, schaalfactorfouten, windsnelheid voor luchtgegevenssystemen of watersnelheid voor DVL's. Het compenseert ook eventuele resterende afwijkingen tussen de sensoren en het voertuig om betrouwbare en nauwkeurige navigatieprestaties te garanderen.
Een flexibel navigatiekader voor voortdurend veranderende missie-eisen
SAF2Nav zorgt overal voor betrouwbare navigatie: in zware omstandigheden, onder druk van elektronische oorlogsvoering, in veeleisende robottoepassingen of bij uiterst nauwkeurige meetmissies.
Als flexibel en krachtig platform dekt het alle belangrijke toepassingen en we blijven het voortdurend verder ontwikkelen om nieuwe bedreigingen, technologieën en uitdagingen bij missies voor te blijven.
