Lever Arm Automatiser kalibrering av INS–GNSS-avstandsarm
Når du installerer et Inertial Navigation System (INS), er konfigurasjon av avstandsarmer (lever arms) mellom INS-en og GNSS-antennene, samt mellom INS-en og ekstra sensorer som odometer eller DVL, en reell utfordring.
For å forenkle denne operasjonen og øke både effektivitet og nøyaktighet, tilbyr vi flere avstandsarm-løsninger som er utformet for å reestimere avstandsarmen automatisk. De eliminerer behovet for nøyaktig manuell oppmåling, slik at brukere av SBG Systems kan installere sin IMU med et grovt estimat og finjustere det senere med verktøyet.
Prøv det nå!
Verktøy for estimering av avstandsarmer for pålitelig sensorfusjon
SBG Systems tilbyr en omfattende pakke med verktøy for estimering av avstandsarmer for å dekke alle operative behov. Det innebygde verktøyet, som er integrert i grensesnittet til våre HPIs (høyytelses inerte systemer), gir sanntidsestimering av både primære og sekundære avstandsarmer, og overgår konkurrenter som bare støtter dual-antennejustering. Qinertia Lever Arm-verktøyet er en gratis frittstående løsning som bruker Qinertia-motoren i løst koblet modus, og som krever RTK-innhentede data. Alt du trenger, er en internettforbindelse for å logge på MySBG.
Det nettbaserte avstandsarmverktøyet Qinertia Cloud gir rask, nettleserbasert estimering av avstandsarmer med en enkel dra-og-slipp-arbeidsflyt, ideelt for fleksibel feltkalibrering, og er også basert på RTK-data uten GNSS-korreksjoner. For maksimal nøyaktighet benytter Qinertia PPK-programvaren GNSS-korreksjoner for å levere oppmålingspresisjon, selv om en lisens er påkrevd. Tilsammen sikrer disse fire løsningene nøyaktig avstandsarmkalibrering for alle brukere, noe som øker påliteligheten til sensorfusjonen og garanterer konsekvent ytelse med høy nøyaktighet på tvers av plattformer og miljøer.


Hva er en arm?
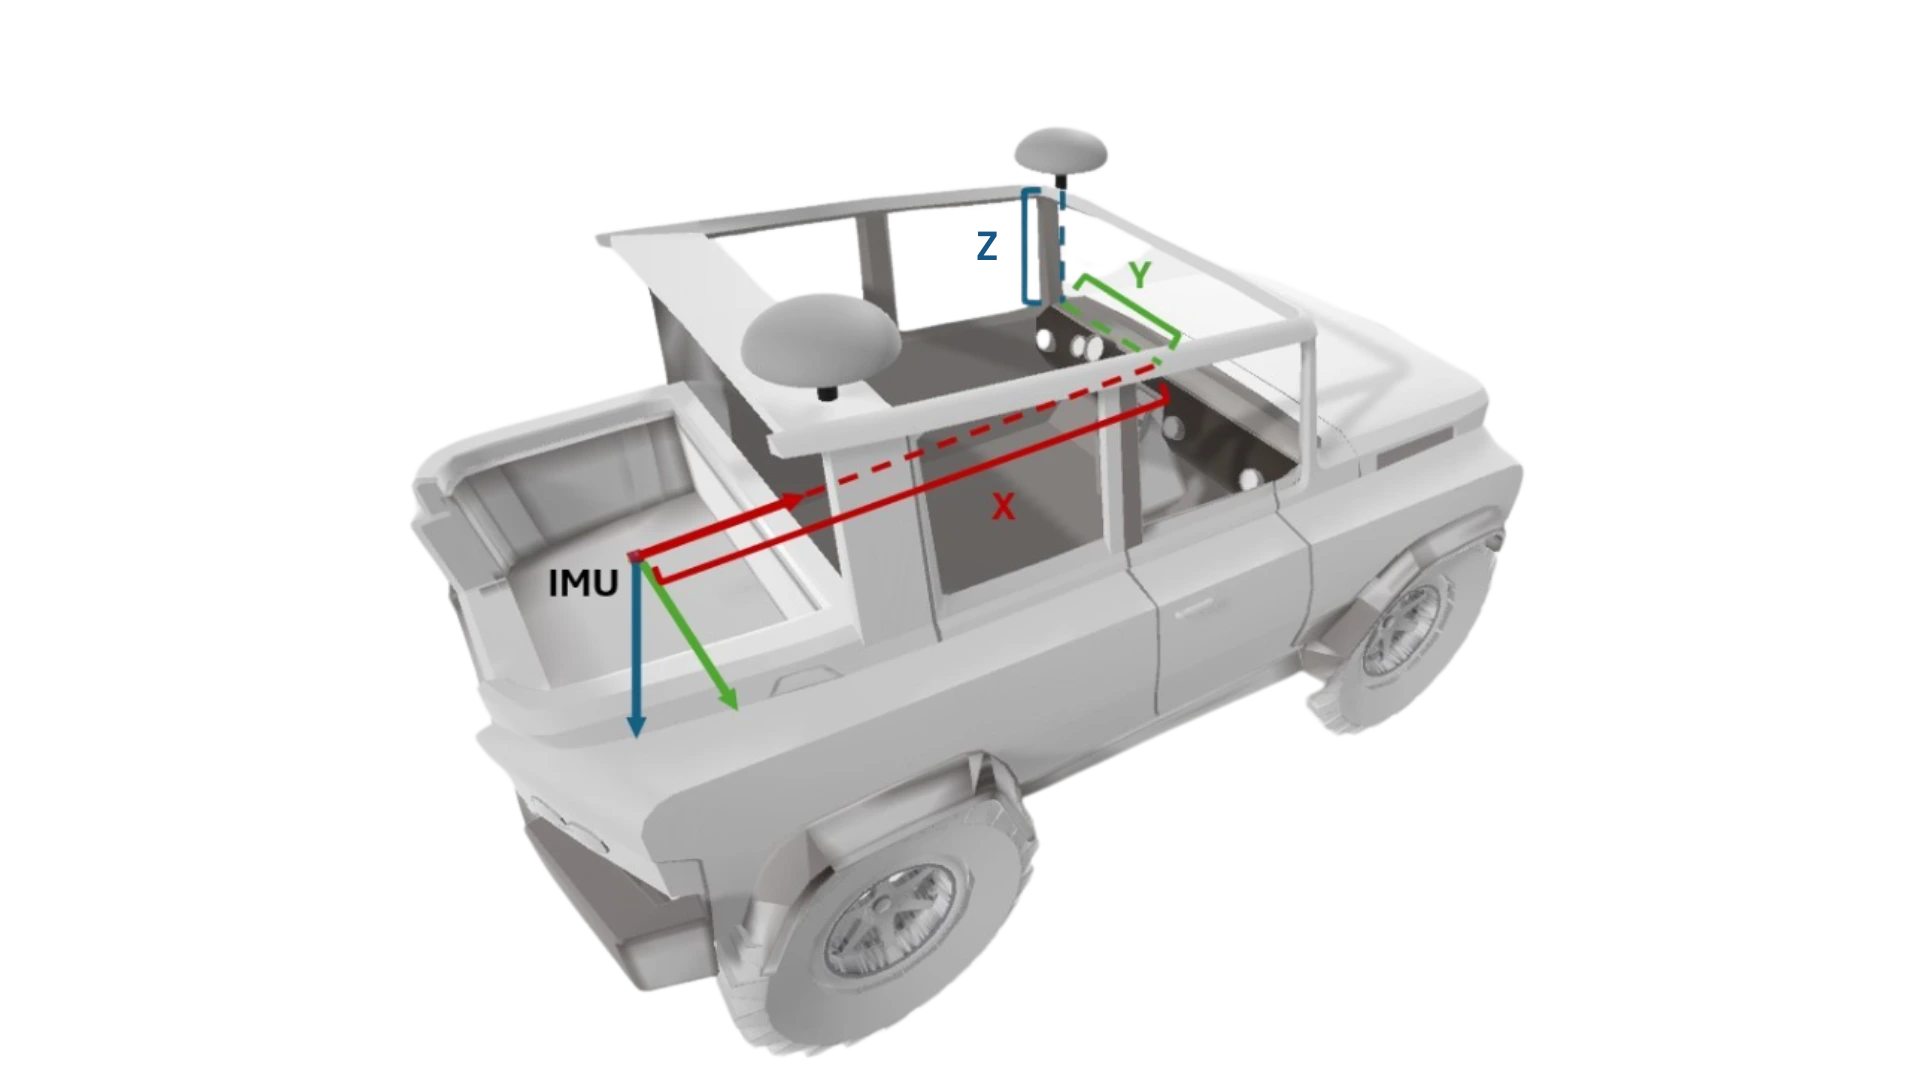
Lever arm er posisjonsforskyvningen til GNSS-antennen eller andre referansepunkter på plattformen i forhold til INS-referansepunktet, vanligvis uttrykt som en 3D-vektor (X, Y, Z). Dette er kritisk i GNSS/INS-fusjon fordi GNSS gir posisjonen til antennen, mens retningsinformasjonen som beregnes av INS er referert til selve sensoren, som er installert på et annet sted.
Denne forskyvningen mellom plasseringen av antennene og plasseringen av INS betyr at disse punktene opplever forskjellig dynamikk under bevegelse.
Selv små feil i målingen av lever arm kan føre til betydelige unøyaktigheter i posisjoneringen. Tradisjonelt krever dette nøye manuell måling, noe som medfører flere utfordringer i praksis:
– Menneskelige feil: små feiljusteringer i målinger kan føre til kumulative feil i posisjoneringsberegningene.
– Vanskelig tilgang til monteringspunkter: IMU-en og GNSS-antennen kan være montert på steder som er vanskelige å nå, noe som gjør presis måling vanskelig.
– Tidkrevende prosess: Sikring av høy nøyaktighet krever flere kontroller og valideringer, noe som gir ekstra tid til installasjonsprosessen.
Det komplette lever arm-økosystemet
Skybasert lever arm
Qinertia Cloud introduserer en dedikert tjeneste for estimering av lever arm som er tilgjengelig utelukkende via en nettleser, helt uten installasjon og med en arbeidsflyt som er like enkel som å dra og slippe opplastingen av data. I likhet med det frittstående verktøyet bør den også brukes med RTK-aktiverte opptak.
Tjenesten er for øyeblikket lansert som en betaversjon og er helt gratis å prøve uten skrivebordsinstallasjon. Tjenesten kan allerede utforskes via Qinertia Cloud-plattformen.
Frittstående lever arm
Det frittstående verktøyet for estimering av lever arm leveres i Qinertia-installasjonspakken, men fungerer uavhengig og gir estimering av lever arm uten at det kreves en Qinertia-lisens.
Dette verktøyet støtter kun SBG INS-produkter og kan også estimere lever arm for ytterligere hjelpesensorer som odometer og DVL når disse er tilgjengelige. Det bruker den samme prosesseringsmotoren som hele Qinertia-programvaren, men fungerer utelukkende i løst koblet modus; derfor bør det brukes med opptak gjort med RTK for å sikre optimale resultater. Det nås ved å installere skrivebordsprogramvaren til Qinertia og logge på med en MySBG-konto, og det er tilgjengelig uten ekstra kostnad. Verktøyet gir en praktisk arbeidsflyt for brukere som ønsker nøyaktig kalibrering uten å kreve en Qinertia-lisens.
Innebygd lever arm
Det innebygde verktøyet for estimering av lever arm er integrert direkte i produktseriene Ekinox, Apogee, Quanta og Navsight fra SBG, og leverer sanntidskalibrering uten behov for ekstern programvare.
Det er i stand til å estimere både primær og sekundær lever arm. Brukere får tilgang til denne funksjonaliteten via webgrensesnittet til sin HPI INS-enhet, og funksjonen er inkludert uten ekstra kostnad.
Dette gjør det til en kraftig løsning for brukere som trenger umiddelbar kalibrering på enheten og kontinuerlig tilbakemelding på ytelsen.
Lever arm i Qinertia PPK-programvaren
I Qinertia PPK-programvaren har brukere tilgang til den mest nøyaktige funksjonaliteten for estimering av lever arm som finnes tilgjengelig. Ved å injisere GNSS-korreksjoner og utføre full etterbehandlet fusjon, leverer dette verktøyet presisjon på landmålingsnivå og representerer premiumløsningen for krevende applikasjoner. Tilgang krever en gyldig Qinertia-lisens, men den støtter det bredeste spekteret av data og tilbyr den sterkeste estimeringsytelsen når maksimal nøyaktighet kreves.


Velg din løsning for avstandsarmer
Nøyaktig bestemmelse av lever arm er avgjørende for å oppnå den fulle presisjonen til det treghetsbaserte navigasjonssystemet ditt. Enten du trenger en rask arbeidsflyt for estimering, en helautomatisert kalibreringsprosess eller beregning om bord i sanntid, tilbyr SBG Systems en komplett verktøypakke skreddersydd for ethvert integrasjonsscenario. Fra frittstående skrivebordsverktøy til skybaserte tjenester og innebygde sanntidsalgoritmer sikrer hvert alternativ at din INS leverer optimal innretting, reduserte installasjonsfeil og overlegen navigasjonsytelse. Utforsk løsningen som passer best til din arbeidsflyt og plattformarkitektur.
| SBG INS | SBG INS Alle | SBG INS Alle | SBG INS Ekinox-, Apogee-, Quanta- og Navsight-serien | SBG INS Alle |
|---|---|---|---|---|
| Tredjeparts INS | Tredjeparts INS Nei | Tredjeparts INS Nei | Tredjeparts INS Nei | Tredjeparts INS Ja |
| Ekstra støttesensorer (som vegmåler eller DVL) | Ekstra støttesensorer (som vegmåler eller DVL) Ja | Ekstra støttesensorer (som vegmåler eller DVL) Ja | Ekstra støttesensorer (som vegmåler eller DVL) Nei | Ekstra støttesensorer (som vegmåler eller DVL) Ja |
| Lisens | Lisens Gratis i betaperioden | Lisens Gratis å bruke | Lisens Inkludert ved kjøp av produkt | Lisens Inkludert i Qinertia-lisensen |
| Tilgang | Tilgang Nettleser, tilgis ved å logge på med en MySBG-konto | Tilgang Fristående app, nås ved å logge på med en MySBG-konto | Tilgang INS-grensesnitt, nås direkte gjennom HPI-webtilgangen | Tilgang Skrivebordsprogramvare, aktiveres med en gyldig lisens |


