


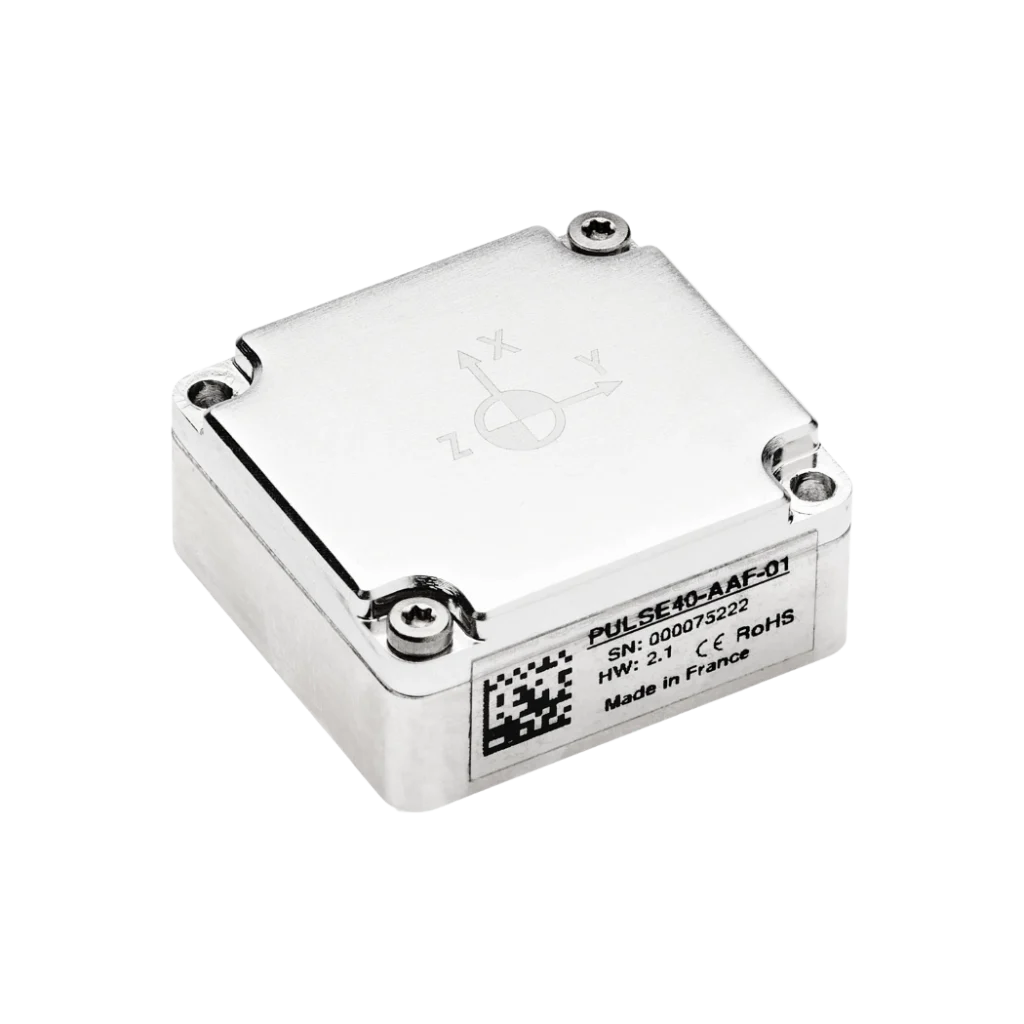
Pulse-20 Inertialmåleenhet med 6 frihetsgrader
Pulse-20 er den mest kompakte, fullt kalibrerte 6 DoF- IMU en i industriell klasse.
Takket være sin subminiatyrdesign kan den integreres i mange ulike typer kjøretøy, fra sivil og undervannsnavigasjon til forsvarsapplikasjoner. Den er også svært motstandsdyktig mot miljøpåvirkninger, med uovertruffen overlevelsesevne ved støt, robusthet mot vibrasjoner og opprettholder enestående ytelse under alle forhold.
Pulse -20 er derfor den beste bevegelsessensoren for applikasjoner med begrenset plass og tøffe miljøforhold.
Oppdag alle funksjonene og bruksområdene.
Funksjoner ved « Pulse –20»
Pulse-20 er utviklet for å utnytte mulighetene og ytelsen til MEMS-teknologien maksimalt i en kompakt utforming. Denne subminiature- IMU en integrerer et 3-akset akselerometer og et 3-akset gyroskop. Disse er nøye kalibrert, temperaturkompensert og filtrert med et skreddersydd FIR-filter for å sikre enestående ytelse, selv under de tøffeste forhold. IMU støtter både seriell RS-422- og CAN-kommunikasjon, noe som gir fleksibel integrering i et bredt spekter av bruksområder.


Tekniske spesifikasjoner
Accelerometerets ytelse
±40 g Gjentaelighet av langtidssvingninger
1500 μg * Skjevhet i ustabilitet under kjøring
14 μg ** Skaleringsfaktor
100 ppm * Tilfeldig vandring med konstant hastighet
0,03 m/s/√h ** Feil ved vibrasjonskorreksjon
0,05 mg/g² Båndbredde
203 Hz
Gyroskopets ytelse
± 1000 °/s Gjentaelighet av langtidssvingninger
750 °/t * Skjevhet i ustabilitet under kjøring
7 °/t ** Skaleringsfaktor
500 ppm * Vinkelrett tilfeldig vandring
0,18 °/√h ** Feil ved vibrasjonskorreksjon
<1 °/h/g² *** Båndbredde
125 Hz
Grensesnitt
Binær sbgECom Produksjonshastighet
Opp til 2 kHz Serielle porter
1x RS422, 1x RS232 CAN
1x CAN 2.0 A/B, opptil 1 Mbps Synkroniser UT
1 x synkroniseringsutgang Synkroniser IN
1x klokkeinngang Klokkemoduser
Intern, ekstern direkte (2 kHz), ekstern skalert (1 Hz til 1 kHz) IMU konfigurasjon
sbgECom, sbgCenter (ODR, synkronisering inn/ut, hendelser)
Mekaniske og elektriske spesifikasjoner
4 til 15 V likestrøm Strømforbruk
400 mW Vekt
10 g Mål (L x B x H)
26,8 mm × 18,8 mm × 9,5 mm
Miljøspesifikasjoner og driftsområde
IP-50 Driftstemperatur
-40 °C til 85 °C Vibrasjoner
10 g RMS | 20 Hz til 2 kHz Støtdempere
< 2000 g MTBF (beregnet)
50 000 timer I samsvar med
MIL-STD-810
Bruksområder
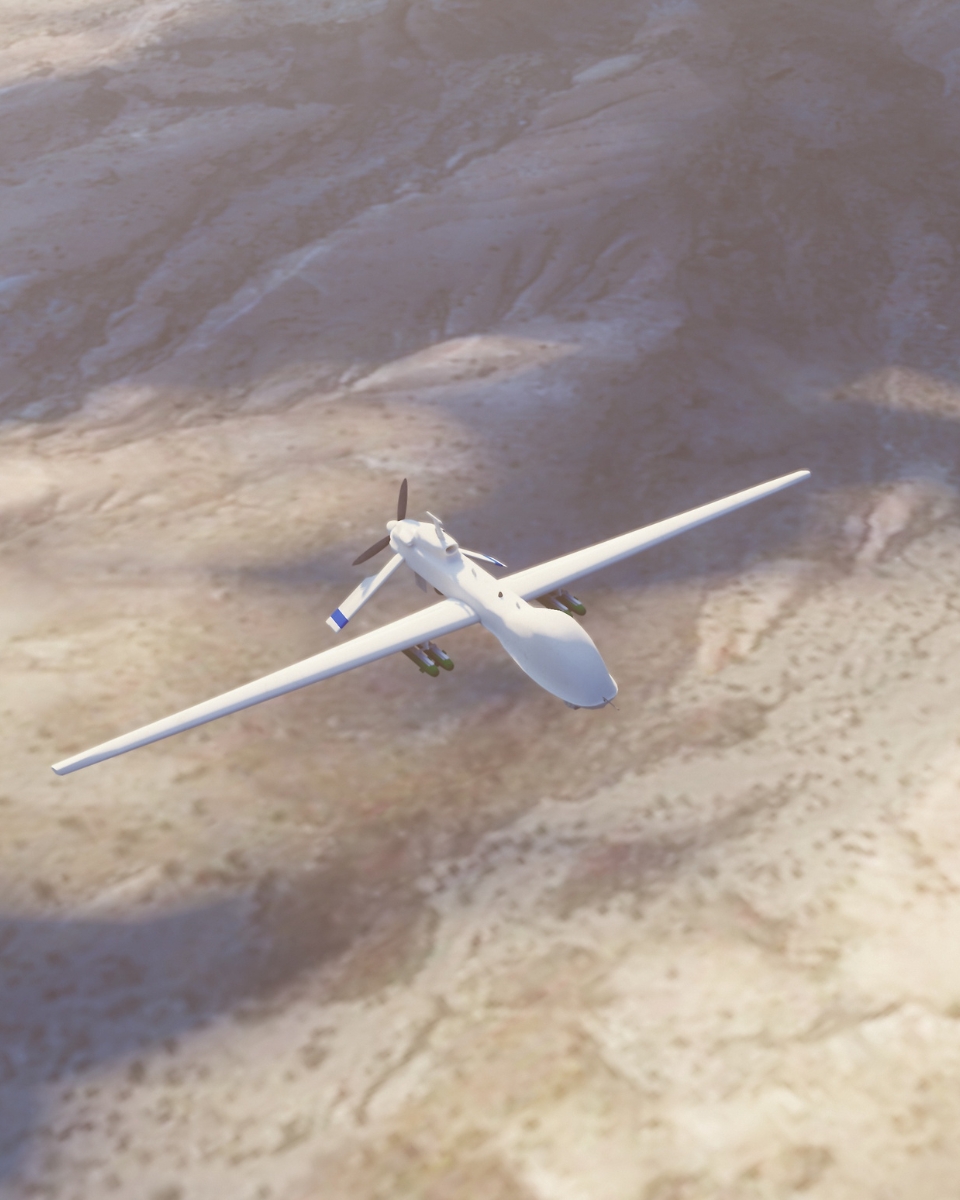
Pulse-20 leverer presise data om flystilling og kurs i en kompakt og høyytelsespakke som egner seg for et bredt spekter av bruksområder.
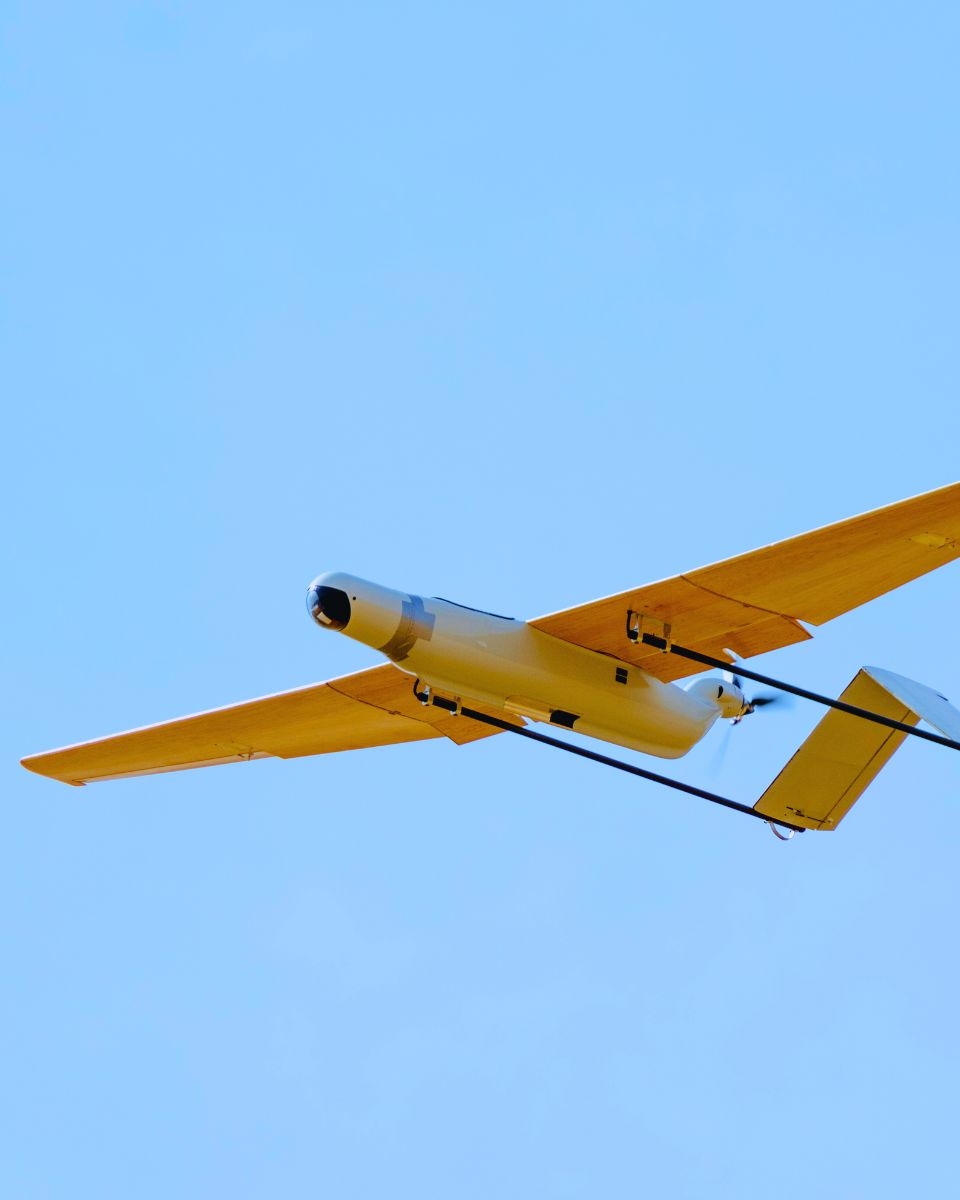
Ved navigasjon i luften sikrer den stabil flykontroll med lettvektig presisjon, selv under krevende forhold. Ved navigasjon på land forbedrer den sensorfusjon og orientering, noe som muliggjør jevn kjøretøybevegelse.
Vår IMU er fleksibel og robust, og er den ideelle løsningen for bransjer som trenger kompakte, kraftige orienteringssensorer.
Oppdag det fulle spekteret av bruksområder og løft prosjektets muligheter til nye høyder.
Pulse-20 datablad
Få alle sensorfunksjonene og spesifikasjonene sendt direkte til innboksen din!
Sammenlign « Pulse –20» med andre produkter
Se hvordan « Pulse –20» står seg i forhold til andre produkter ved hjelp av vår omfattende sammenligningstabell. Oppdag de unike fordelene den tilbyr når det gjelder ytelse, presisjon og kompakt design, noe som gjør den til et fremragende valg for dine behov innen orientering og navigasjon.
-

Pulse-20
- Accelerometerets måleområde
- ± 40 g
- Gyroskopets rekkevidde
- ± 1000 °/s
- Ustabilitet i akselerometerets forspenning under kjøring
- 14 μg
- Gyroskopisk forspenning – ustabilitet under kjøring
- 7 °/t
- Tilfeldig vandring med konstant hastighet
- 0,03 m/s/√h
- Vinkelrett tilfeldig vandring
- 0,08 °/√h
- Båndbredde for akselerometer
- 203 Hz
- Gyroskopets båndbredde
- 125 Hz
- Produksjonshastighet
- Opp til 2 kHz
- Driftsspenning
- 4 til 15 V likestrøm
- Strømforbruk
- 0.40 W
- Vekt (g)
- 10 g
- Mål (L x B x H)
- 26,8 × 18,8 × 9,5 mm
-
- Accelerometerets måleområde
- ±40 g
- Gyroskopets rekkevidde
- ± 4000 °/s
- Ustabilitet i akselerometerets forspenning under kjøring
- 6 μg
- Gyroskopisk forspenning – ustabilitet under kjøring
- 0,5 °/t
- Tilfeldig vandring med konstant hastighet
- 0,02 m/s/√h
- Vinkelrett tilfeldig vandring
- 0,18 °/√h
- Båndbredde for akselerometer
- 250 Hz
- Gyroskopets båndbredde
- 250 Hz
- Produksjonshastighet
- Opp til 2 kHz
- Driftsspenning
- 3,3 til 5,5 V likestrøm
- Strømforbruk
- 0.30 W
- Vekt (g)
- 19 g
- Mål (L x B x H)
- 30 × 28 × 13,3 mm
-
- Accelerometerets måleområde
- ±40 g
- Gyroskopets rekkevidde
- ± 400 °/s
- Ustabilitet i akselerometerets forspenning under kjøring
- 6 μg
- Gyroskopisk forspenning – ustabilitet under kjøring
- 0,1 °/t
- Tilfeldig vandring med konstant hastighet
- 0,02 m/s/√h
- Vinkelrett tilfeldig vandring
- 0,012 °/√h
- Båndbredde for akselerometer
- 100 Hz
- Gyroskopets båndbredde
- 100 Hz
- Produksjonshastighet
- Opp til 2 kHz
- Driftsspenning
- 5 til 36 V likestrøm
- Strømforbruk
- < 1.8 W
- Vekt (g)
- 260 g
- Mål (L x B x H)
- 56 × 56 × 50,5 mm

Kompatibilitet


Dokumentasjon av Pulse –20
Pulse-20 leveres med omfattende dokumentasjon som er utformet for å støtte brukerne i alle ledd.
Fra installasjonsveiledninger til avansert konfigurasjon og feilsøking – våre oversiktlige og detaljerte håndbøker sikrer problemfri integrering og drift.
Kundehistorier
Utforsk praktiske brukseksempler som viser hvordan våre « IMU » øker ytelsen, reduserer driftsstans og forbedrer driftseffektiviteten. Finn ut hvordan våre avanserte sensorer og intuitive grensesnitt gir deg den presisjonen og kontrollen du trenger for å oppnå best mulig resultat i dine bruksområder.


Produksjonsprosess
Oppdag presisjonen og ekspertisen som ligger bak hvert eneste produkt fra SBG Systems . Videoen nedenfor gir et innblikk i hvordan vi nøye utformer, produserer og tester våre høytytende treghetssystemer.
Fra avansert ingeniørkunst til streng kvalitetskontroll – vår produksjonsprosess sikrer at hvert produkt oppfyller de høyeste standardene for pålitelighet og nøyaktighet.
Se videoen nå for å lære mer!

Be om et tilbud
De snakker om oss
Her presenterer vi erfaringer og anbefalinger fra fagfolk i bransjen og kunder som har tatt i bruk produktene våre i sine prosjekter.
Oppdag hvordan vår innovative teknologi har forvandlet driften deres, økt produktiviteten og gitt pålitelige resultater i en rekke ulike bruksområder.



Har du spørsmål?
Velkommen til vår FAQ-seksjon, der vi besvarer de viktigste spørsmålene dine om vår banebrytende teknologi og bruksområdene hennes. Her finner du utfyllende svar om produktfunksjoner (Pulse-serien), installasjonsprosesser, tips til feilsøking og anbefalte fremgangsmåter for å få mest mulig ut av opplevelsen din. Enten du er en ny bruker som trenger veiledning eller en erfaren fagperson på jakt etter avansert kunnskap, er våre FAQ-er utformet for å gi deg den informasjonen du trenger.
Finn svarene dine her!
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hva er en treghetsmåleenhet?
Inertialmåleenheter (IMU-er) er avanserte enheter som måler og registrerer et legemes spesifikke kraft, vinkelhastighet og noen ganger magnetfeltets orientering. IMU-er er avgjørende komponenter i en rekke anvendelser, blant annet navigasjon, robotikk og bevegelsessporing. Her ser vi nærmere på deres viktigste egenskaper og funksjoner:
- Akselerometre: Måler lineær akselerasjon langs én eller flere akser. De gir data om hvor raskt et objekt øker eller reduserer farten, og kan registrere endringer i bevegelse eller posisjon.
- Gyroskoper: Måler vinkelhastighet, altså rotasjonshastigheten rundt en bestemt akse. Gyroskoper bidrar til å registrere endringer i orienteringen, slik at enheter kan opprettholde sin posisjon i forhold til et referansesystem.
- Magnetometre (valgfritt): Noen IMU-er har innebygde magnetometre som måler styrken og retningen til magnetfelt. Disse dataene kan bidra til å bestemme enhetens orientering i forhold til jordens magnetfelt, noe som forbedrer navigasjonsnøyaktigheten.
IMU-er leverer kontinuerlige data om et objekts bevegelse, noe som gjør det mulig å spore dets posisjon og orientering i sanntid. Denne informasjonen er avgjørende for anvendelser som droner, kjøretøy og robotteknologi.
I applikasjoner som kameragimbaler eller UAV-er bidrar IMU-er til å stabilisere bevegelsene ved å kompensere for uønskede bevegelser eller vibrasjoner, noe som gir en jevnere drift.
Hva er RMS i GPS/GNSS ?
RMS står for Root Mean Square og er et statistisk mål som brukes til å kvantifisere den gjennomsnittlige størrelsen på feil i navigasjonsdata, herunder GPS- og inertialmålinger. Det gjenspeiler det forventede feilnivået i et system og angir hvor pålitelig det fungerer.
Lavere RMS-verdier indikerer høyere navigasjonsnøyaktighet og generell systempålitelighet. Nøyaktighet refererer til hvor nær en måling ligger den sanne verdien, mens presisjon angir hvor konsistente gjentatte målinger er. Når det ikke foreligger systematiske feil, henger nøyaktighet og presisjon tett sammen, og RMS bidrar til å uttrykke nøyaktigheten på en statistisk måte. Den beregnes ved å kvadrere alle individuelle feil, beregne gjennomsnittet av disse og deretter ta kvadratroten for å hindre at positive og negative feil utligner hverandre.
RMS tilsvarer et sannsynlighetsnivå på 68,3 %, noe som betyr at det er 68,3 % sannsynlighet for at den virkelige feilen vil ligge innenfor RMS-verdien. Ved GPS- eller « GNSS »-måling uttrykkes nøyaktigheten ofte med RMS-notasjon. For eksempel indikerer «5 mm + 1 ppm (rms)» en 68,3 % sjanse for at feilen ikke vil overstige 5 mm pluss 1 mm for hver kilometer som måles. Hvis en 10 km lang basislinje måles, betyr dette at det er 68,3 % sannsynlighet for at den målte feilen vil ligge på eller under 15 mm.
Dette standardmålet benyttes i 1D-, 2D- og 3D-navigasjonsvurderinger og brukes til å evaluere ytelsen når det gjelder posisjon, hastighet og orientering. Det spiller en avgjørende rolle for å fastslå sensorkvalitet, kalibreringseffektivitet og algoritmeyte både under testing og i driftsfasen. Ved å omregne komplekse navigasjonsfeil til én enkelt tallverdi muliggjør RMS en klar sammenligning mellom systemer, legger til rette for velbegrunnede beslutninger og styrker systemvalideringen i praktiske anvendelser.
