


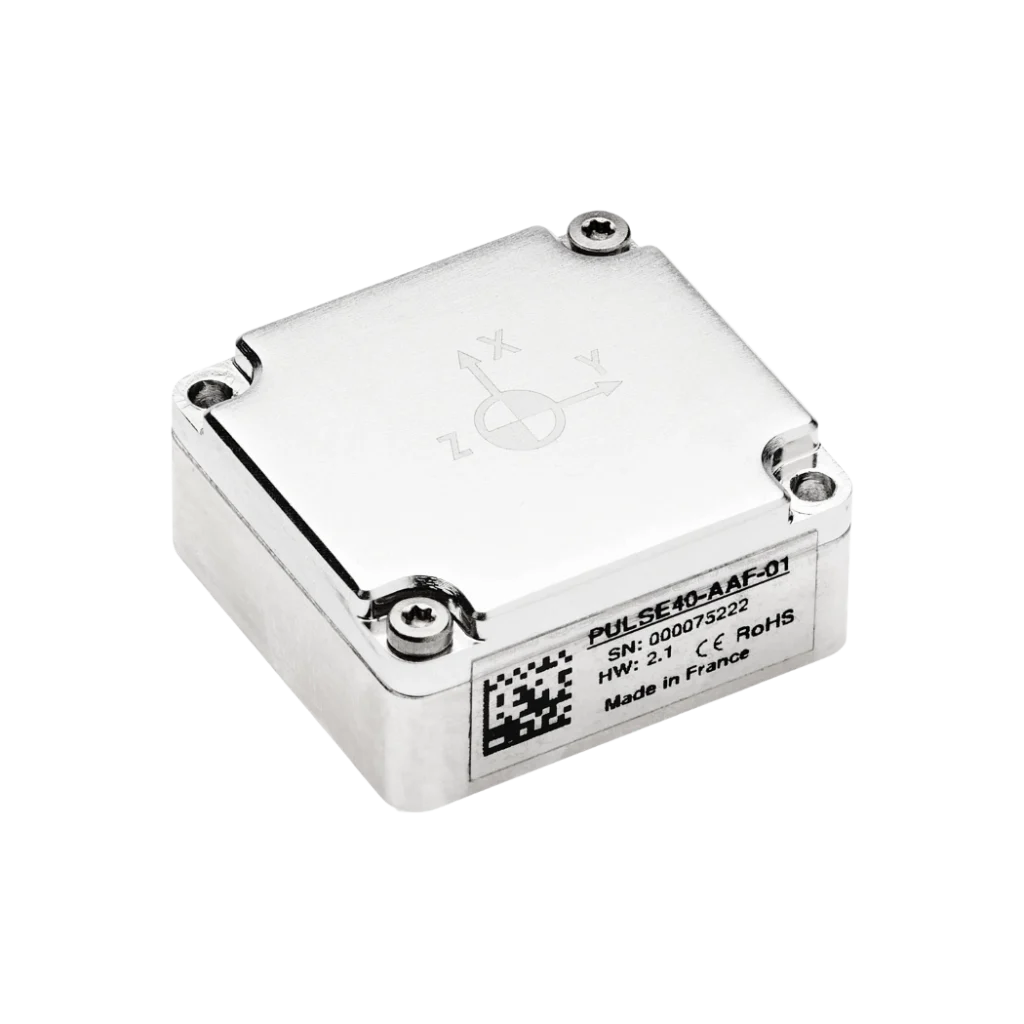
Pulse-20 Tröghetsmätningsenhet med 6 frihetsgrader
Pulse-20 är den mest kompakta, fullt kalibrerade 6 DoF- IMU n av industriell kvalitet.
Tack vare sin subminiatyrkonstruktion kan den integreras i många olika typer av fordon, från civila och undervattensnavigationssystem till försvarsapplikationer. Den är dessutom mycket tålig mot miljömässiga påfrestningar, med oöverträffad motståndskraft mot stötar och vibrationer samt bibehåller enastående prestanda under alla förhållanden.
Pulse -20 är därför den bästa rörelsesensorn för applikationer med begränsat utrymme och tuffa miljöförhållanden.
Upptäck alla dess funktioner och användningsområden.
Funktioner i Pulse –20
Pulse-20 är konstruerad för att maximera MEMS-teknikens kapacitet och prestanda i ett kompakt format. Denna subminiatyr IMU enhet integrerar en 3-axlig accelerometer och ett 3-axligt gyroskop. Dessa är noggrant kalibrerade, temperaturkompenserade och filtrerade med ett skräddarsytt FIR-filter för att säkerställa enastående prestanda, även under de tuffaste förhållandena. IMU enheten stöder både seriell RS-422- och CAN-kommunikation, vilket möjliggör flexibel integration i ett brett spektrum av tillämpningar.


Specifikationer
Accelerometerprestanda
±40 g Repeterbarhet av långsiktig avvikelse
1500 μg * Bias-stabilitet under körning
14 μg ** Skalfaktor
100 ppm * Slumpvandring med konstant hastighet
0,03 m/s/√h ** Fel vid vibrationskorrigering
0,05 mg/g² Bandbredd
203 Hz
Gyroskoprestanda
± 1000 °/s Repeterbarhet av långsiktig avvikelse
750 °/h * Bias-stabilitet under körning
7 °/h ** Skalfaktor
500 ppm * Vinkelformad slumpvandring
0,18 °/√h ** Fel vid vibrationskorrigering
<1 °/h/g² *** Bandbredd
125 Hz
Gränssnitt
Binär sbgECom Utdatafrekvens
Upp till 2 kHz Seriella portar
1 st RS422, 1 st RS232 CAN
1x CAN 2.0 A/B, upp till 1 Mbps Synk UT
1 x synkroniseringsutgång Synk IN
1x klockingång Klocklägen
Intern, extern direkt (2 kHz), extern skalad (1 Hz till 1 kHz) IMU konfiguration
sbgECom, sbgCenter (ODR, synkronisering in/ut, händelser)
Mekaniska och elektriska specifikationer
4–15 VDC Strömförbrukning
400 mW Vikt
10 g Mått (LxBxH)
26,8 mm × 18,8 mm × 9,5 mm
Miljöspecifikationer och drifttemperatur
IP-50 Drifttemperatur
-40 °C till 85 °C Vibrationer
10 g RMS | 20 Hz till 2 kHz Stötar
< 2000 g MTBF (beräknad)
50 000 timmar Uppfyller standard
MIL-STD-810
Tillämpningar
Pulse-20 tillhandahåller exakta data om läge och kurs i ett kompakt och högpresterande format som lämpar sig för ett brett spektrum av tillämpningar.
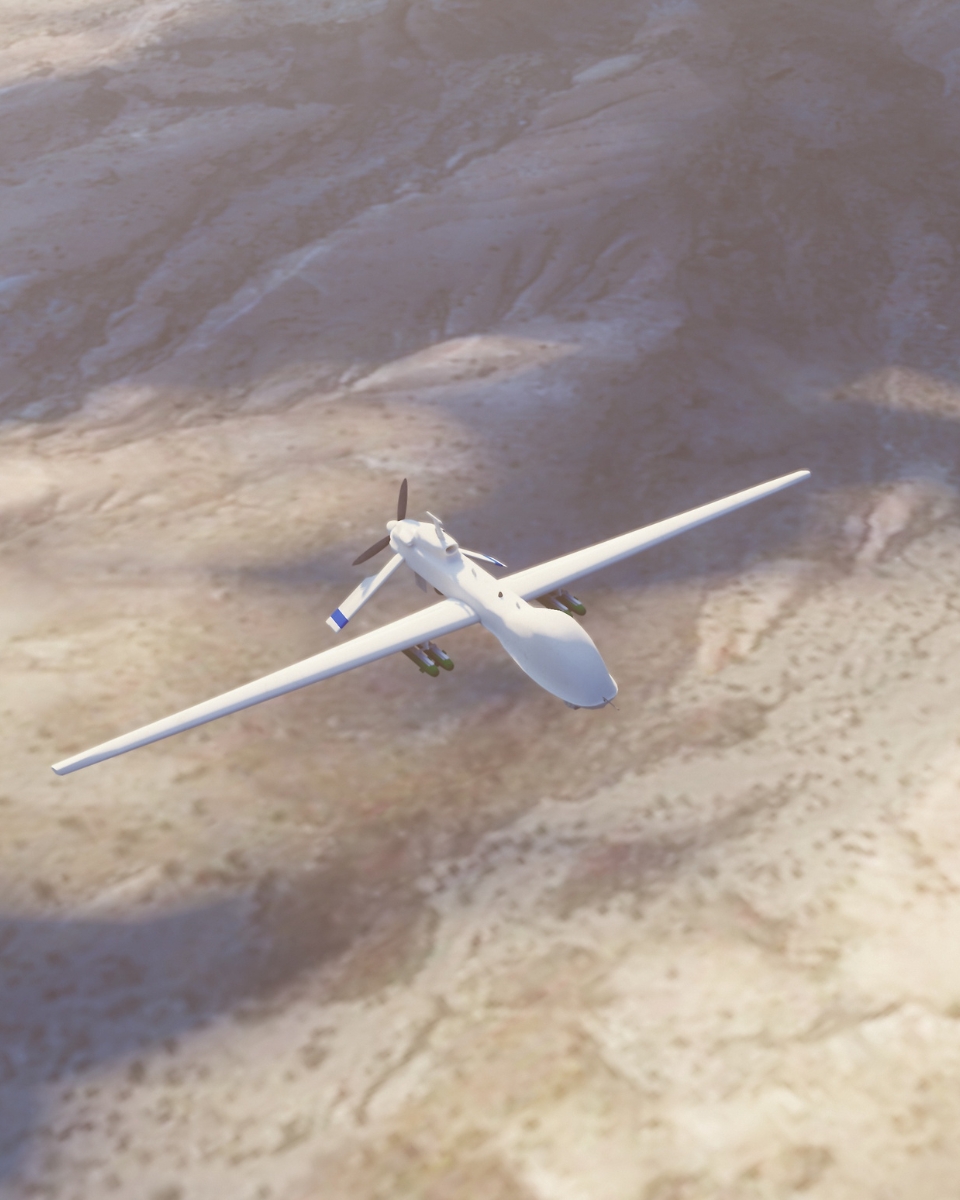
Vid flygnavigering säkerställer den stabil flygkontroll med lättviktig precision, även under krävande förhållanden. Vid landnavigering förbättrar den sensorfusionen och orienteringen, vilket möjliggör smidiga fordonsrörelser.
Vår IMU är anpassningsbar och tålig och utgör den självklara lösningen för branscher som behöver kompakta och kraftfulla orienteringssensorer.
Upptäck dess hela spektrum av tillämpningar och höj kapaciteten i ditt projekt.
Pulse-20 datablad
Få alla sensorfunktioner och specifikationer skickade direkt till din inkorg!
Jämför Pulse-20 med andra produkter
Se hur Pulse –20 står sig i jämförelse med andra produkter med hjälp av vår omfattande jämförelsetabell. Upptäck de unika fördelarna den erbjuder när det gäller prestanda, precision och kompakt design, vilket gör den till ett utmärkt val för dina behov inom orientering och navigering.
-

Pulse-20
- Accelerometerns mätområde
- ± 40 g
- Gyroskopets räckvidd
- ± 1000 °/s
- Instabilitet i accelerometerns bias under körning
- 14 μg
- Gyroskopets förspänning – instabilitet under drift
- 7 °/h
- Slumpvandring med konstant hastighet
- 0.03 m/s/√h
- Vinkelformad slumpvandring
- 0,08 °/√h
- Accelerometerns bandbredd
- 203 Hz
- Gyroskopets bandbredd
- 125 Hz
- Utdatafrekvens
- Upp till 2 kHz
- Driftspänning
- 4–15 VDC
- Strömförbrukning
- 0.40 W
- Vikt (g)
- 10 g
- Mått (LxBxH)
- 26,8 x 18,8 x 9,5 mm
-
- Accelerometerns mätområde
- ±40 g
- Gyroskopets räckvidd
- ± 4000 °/s
- Instabilitet i accelerometerns bias under körning
- 6 μg
- Gyroskopets förspänning – instabilitet under drift
- 0,5 °/h
- Slumpvandring med konstant hastighet
- 0,02 m/s/√h
- Vinkelformad slumpvandring
- 0,18 °/√h
- Accelerometerns bandbredd
- 250 Hz
- Gyroskopets bandbredd
- 250 Hz
- Utdatafrekvens
- Upp till 2 kHz
- Driftspänning
- 3,3–5,5 VDC
- Strömförbrukning
- 0.30 W
- Vikt (g)
- 19 g
- Mått (LxBxH)
- 30 × 28 × 13,3 mm
-
- Accelerometerns mätområde
- ±40 g
- Gyroskopets räckvidd
- ± 400 °/s
- Instabilitet i accelerometerns bias under körning
- 6 μg
- Gyroskopets förspänning – instabilitet under drift
- 0,1 °/h
- Slumpvandring med konstant hastighet
- 0,02 m/s/√h
- Vinkelformad slumpvandring
- 0,012 °/√h
- Accelerometerns bandbredd
- 100 Hz
- Gyroskopets bandbredd
- 100 Hz
- Utdatafrekvens
- Upp till 2 kHz
- Driftspänning
- 5 till 36 VDC
- Strömförbrukning
- < 1.8 W
- Vikt (g)
- 260 g
- Mått (LxBxH)
- 56 × 56 × 50,5 mm

Kompatibilitet


Dokumentation av Pulse –20
Pulse-20 levereras med omfattande dokumentation som är utformad för att stödja användarna i varje steg.
Från installationsguider till avancerad konfiguration och felsökning – våra tydliga och detaljerade handböcker garanterar en smidig integration och drift.
Fallstudier
Upptäck praktiska användningsexempel som visar hur våra IMU förbättrar prestandan, minskar driftstoppen och ökar driftseffektiviteten. Lär dig hur våra avancerade sensorer och intuitiva gränssnitt ger dig den precision och kontroll du behöver för att uppnå bästa möjliga resultat i dina tillämpningar.


Produktionsprocess
Upptäck den precision och expertis som ligger bakom alla produkter från SBG Systems . I följande video får du en inblick i hur vi noggrant konstruerar, tillverkar och testar våra högpresterande tröghetssystem.
Från avancerad teknik till strikt kvalitetskontroll – vår tillverkningsprocess säkerställer att varje produkt uppfyller de högsta kraven på tillförlitlighet och noggrannhet.
Titta nu för att lära dig mer!

Be om en offert
De pratar om oss
Vi presenterar erfarenheter och omdömen från branschfolk och kunder som har använt våra produkter i sina projekt.
Upptäck hur vår innovativa teknik har förändrat deras verksamhet, förbättrat produktiviteten och levererat tillförlitliga resultat inom olika tillämpningar.



Har du frågor?
Välkommen till vår FAQ-sektion, där vi besvarar dina viktigaste frågor om vår banbrytande teknik och dess användningsområden. Här hittar du utförliga svar om produktfunktioner (Pulse-serien), installationsprocesser, tips för felsökning och bästa praxis för att få ut det mesta av din upplevelse. Oavsett om du är en ny användare som behöver vägledning eller en erfaren yrkesutövare som söker fördjupad kunskap, är våra vanliga frågor utformade för att ge dig den information du behöver.
Hitta dina svar här!
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad är en tröghetsmätare (IMU)?
Tröghetsmätare (IMU:er) är sofistikerade enheter som mäter och rapporterar en kropps specifika kraft, vinkelhastighet och ibland magnetfältsorientering. IMU:er är avgörande komponenter inom olika områden som navigering, robotik och rörelsespårning. Här är en närmare titt på deras nyckelfunktioner:
- Accelerometrar: Mäter linjär acceleration längs en eller flera axlar. De tillhandahåller data om hur snabbt ett föremål ökar eller minskar sin hastighet och kan detektera förändringar i rörelse eller position.
- Gyroskop: Mäter vinkelhastighet, eller rotationshastigheten kring en specifik axel. Gyroskop hjälper till att bestämma orienteringsförändringar, vilket gör att enheter kan behålla sin position i förhållande till ett referenssystem.
- Magnetometrar (valfritt): Vissa IMU:er innehåller magnetometrar, som mäter styrkan och riktningen hos magnetfält. Dessa data kan hjälpa till att fastställa enhetens orientering i förhållande till jordens magnetfält, vilket ökar navigeringsprecisionen.
IMU:er tillhandahåller kontinuerlig data om ett föremåls rörelse, vilket möjliggör spårning i realtid av dess position och orientering. Denna information är avgörande för tillämpningar som drönare, fordon och robotik.
I applikationer som kameragimbalar eller UAV:er hjälper IMU:er till att stabilisera rörelser genom att kompensera för oönskade rörelser eller vibrationer, vilket resulterar i smidigare drift.
Vad är RMS inom GPS/GNSS ?
RMS står för Root Mean Square och är ett statistiskt mått som används för att kvantifiera den genomsnittliga storleken på fel i navigationsdata, inklusive GPS- och tröghetsmätningar. Det återspeglar den förväntade felnivån hos ett system och visar hur tillförlitligt det fungerar.
Lägre RMS-värden innebär högre navigationsnoggrannhet och övergripande systemtillförlitlighet. Noggrannhet avser hur nära ett mätvärde ligger det verkliga värdet, medan precision anger hur konsekventa upprepade mätningar är. När det inte förekommer några systematiska fel är noggrannhet och precision nära sammankopplade, och RMS hjälper till att uttrycka noggrannheten på ett statistiskt sätt. Det beräknas genom att man kvadrerar alla enskilda fel, beräknar medelvärdet av dem och sedan tar kvadratroten för att förhindra att positiva och negativa fel tar ut varandra.
RMS motsvarar en sannolikhetsnivå på 68,3 %, vilket innebär att det finns en sannolikhet på 68,3 % att det verkliga felet kommer att ligga inom RMS-värdet. Vid GPS-mätning ( GNSS ) uttrycks noggrannheten ofta med RMS-beteckningen. Till exempel innebär ”5 mm + 1 ppm (rms)” att det finns en 68,3 % sannolikhet att felet inte överstiger 5 mm plus 1 mm per uppmätt kilometer. Om en 10 km lång baslinje mäts innebär detta att det finns en 68,3 % sannolikhet att det uppmätta felet kommer att ligga på eller under 15 mm.
Detta standardmått tillämpas vid utvärderingar av 1D-, 2D- och 3D-navigering och används för att bedöma prestanda vad gäller position, hastighet och läge. Det spelar en avgörande roll för att fastställa sensorkvalitet, kalibreringseffektivitet och algoritmprestanda både under test- och driftsfaserna. Genom att omvandla komplexa navigationsfel till ett enda numeriskt värde möjliggör RMS tydliga jämförelser mellan system, underlättar välgrundade beslut och stärker systemvalideringen i praktiska tillämpningar.
