Utforsk vårt MRU-produktutvalg ↓



MRU – Motion Reference Unit

En Motion Reference Unit (MRU) er et sensorsystem som er utformet for å måle og rapportere de dynamiske bevegelsene til et objekt, spesielt i marine og flytekniske miljøer. Disse enhetene gir data om bevegelser i rull, stamp og hiv, som er avgjørende for navigasjon, stabilisering og operasjonell effektivitet. MRU-er bruker avansert sensorteknologi for å levere bevegelsesdata med høy presisjon i sanntid.
Disse enhetene finner anvendelse på ulike fartøy, inkludert skip og fly, samt industrielle plattformer, der de bidrar til å opprettholde operasjonell sikkerhet under forhold med konstant bevegelse.
En MRU omtales noen ganger som et Attitude & Heading Reference System (AHRS) eller Vertical Reference Unit (VRU) , men de tjener forskjellige formål. Et AHRS gir full 3D-orientering, inkludert kurs (heading), og ingeniører bruker det hyppig til navigasjon. En Motion Reference Unit fokuserer på bevegelsesdynamikk, spesielt vertikale bevegelser som hiv. Operatører bruker den ofte til marin stabilisering og bevegelseskompensasjon.
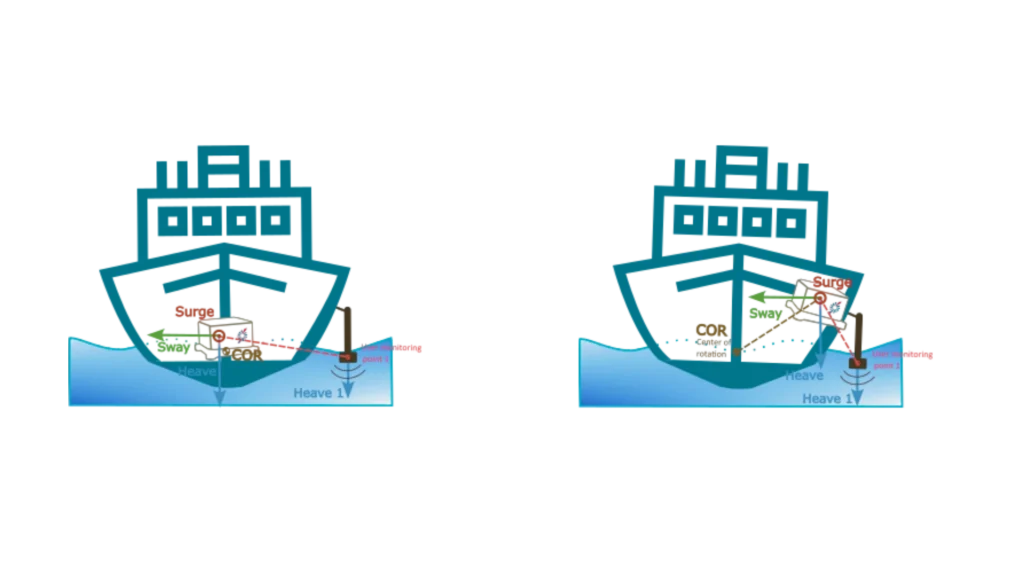
Slik optimaliserer du hiv-ytelsen:
- Plasser sensoren nær rotasjonssenteret, og definer punktet av interesse tydelig, for eksempel ved å montere den direkte oppå MBES-sonaren ved hjelp av et «overvåkingspunkt» (Monitoring Point). Merk at bare hiv-målinger kan overføres; forover- og sidebevegelser (surge og sway) må fremdeles måles ved IMU-en.
- Alternativt kan du plassere sensoren på et mer tilgjengelig sted eller nærmere punktet av interesse. Konfigurer deretter hoved-håndtaket / momentarmen (Main Lever Arm, COR) og overvåkingspunktet på riktig måte.
Teknologiene bak MRU-er
Hovedkomponenten i en MRU er treghetsmåleenheten (IMU), som består av gyroskoper og akselerometre. Gyroskoper er instrumenter som oppdager rotasjon rundt ulike akser og gir nøyaktige vinkelhastighetsdata.
Avanserte MRU-er bruker ofte fiberoptiske gyroskoper eller ringlasergroskoper for å sikre optimal stabilitet og presisjon. Akselerometre kan måle lineær akse-akselerasjon, noe som gjør det mulig å spore bevegelse langs X-, Y- og Z-aksen. De fleste MRU-er innlemmer også GNSS-teknologi for å forbedre posisjonsnøyaktighet og stabilitet.
RTK- og differensielle GNSS-korreksjoner forbedrer bevegelsessporingen ytterligere ved å redusere signalfeil. Bruken av avans Hovedkomponenten i en MRU er treghetsmåleenheten (IMU), som består av gyroskoper og akselerometre. Gyroskoper er instrumenter som oppdager rotasjon rundt forskjellige akser og gir nøyaktige vinkelhastighetsdata.
Avanserte MRU-er bruker ofte fiberoptiske gyroskoper eller ringlasergroskoper for å sikre optimal stabilitet og presisjon. Akselerometre kan måle lineær akselerasjon, og gjør det dermed mulig å spore bevegelse langs X-, Y- og Z-aksen. De fleste MRU-er inkorporerer også GNSS-teknologi med sikte på å forbedre posisjonsnøyaktighet og -stabilitet.
RTK- og differensielle GNSS-korreksjoner forbedrer bevegelsessporingen ytterligere ved å redusere signalfeil. Bruken av avanserte datafusjonsalgoritmer i en referanseenhet for bevegelse er avgjørende for å konsolidere sensorinndata til en enhetlig, helhetlig utdata. Kalman-filtre fjerner støy og forbedrer målenøyaktigheten på tvers av alle bevegelsesparametre.
Sensorfusjonsalgoritmer kombinerer data fra gyroskop, akselerometer og GNSS for å sikre mer pålitelig bevegelsessporing.
Applikasjoner for referanseenheter for bevegelse (MRU)
I marine applikasjoner bidrar en referanseenhet for bevegelse til å stabilisere skip og forbedre dynamiske posisjoneringssystemer. Videre hjelper de med å korrigere for fartøybevegelser under hydrografiske oppmålinger, noe som øker presisjonen ved havbunnskartlegging. Innen fly- og romfartsteknologi spiller MRU-er en sentral rolle i kontrollen av UAV-er, stabilisering av fly og styring av satellittorientering.
Olje- og gassindustrien til havs (offshore) og undervannsindustrien bruker MRU-er til å styre ROV-er og stabilisere boreplattformer. Innen sivil ingeniørkunst spiller MRU-er en avgjørende rolle i overvåking av strukturelle bevegelser og styring av presisjonsutstyr på dynamiske anleggsplasser. Disse enhetene fungerer kontinuerlig og leverer data som støtter sikkerhet, nøyaktighet og effektiv drift. Etter hvert som teknologien utvikler seg, vil MRU-er eller VRU-er fortsette å utvikle seg for å møte den økende etterspørselen etter presise bevegelsesdata.
Hvis du har et prosjekt som involverer løsninger med Motion Reference Unit, må du gjerne ta kontakt med våre eksperter.
Har du spørsmål?
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en Inertial Measurement Unit (IMU) og et treghetsnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En IMU (inertial måleenhet) gir rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den leverer informasjon om rull, stigning, yaw og bevegelse, men beregner ikke posisjons- eller navigasjonsdata. IMU-en er spesielt designet for å videresende essensielle data om bevegelse og orientering for ekstern behandling for å fastslå posisjon eller hastighet.
På den annen side kombinerer et INS (INS) IMU-data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inkorporerer navigasjonsalgoritmer som Kalman-filtrering for sensorfusion og integrasjon. Et INS leverer sanntids navigasjonsdata, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes typisk i applikasjoner som krever omfattende navigasjonsløsninger, spesielt i GNSS-avhengige miljøer eller miljøer uten GNSS-dekning, som militære UAV-er, skip og ubåter.
Hva er AHRS?
AHRS, eller Attitude and Heading Reference System, er et integrert navigasjonsdelvisystem som gir et sanntids- og driftkontrollert estimat av en plattforms orientering – dens rull, pitch og kurs. I kjernen fusjonerer en AHRS målinger fra tre typer sensorer: gyroskoper, akselerometre og magnetometre.
Gyroskoper sporer vinkelhastigheter, akselerometre føler spesifikke krefter inkludert tyngdekraften, og magnetometre måler jordas magnetfelt som referanse for kursen. Hver sensor har sine begrensninger i seg selv – gyroer driver over tid, akselerometre påvirkes av dynamiske bevegelser, og magnetometre kan forstyrres av nærliggende jernholdige objekter. Men når de kombineres gjennom avanserte filtreringsalgoritmer som utvidede eller ikke-lineære Kalman-filtre, produserer systemet en stabil, nøyaktig og kontinuerlig holdningsløsning.
Moderne AHRS-enheter inneholder også kalibreringsmodeller for å kompensere for temperaturvariasjoner, feiljustering, skaleringsfaktorfeil og magnetiske forvrengninger, noe som forbedrer robustheten betraktelig. Sammenlignet med enkle IMU-er, som bare leverer rå sensordata, gir en AHRS en fullt utregnet og bruksklar orienteringsutgang.
I motsetning til en fullverdig navigasjonsgradert INS integrerer den imidlertid typisk ikke hastighet eller posisjon med mindre den kobles sammen med ekstra sensorer. AHRS-løsninger brukes i stor utstrekning i UAV-er, USV-er, UGV-er, fly, fartøyer og en rekke forsvarsplattformer der pålitelig informasjon om holdning og kurs er avgjørende for kontroll, stabilisering og situasjonsforståelse – selv i miljøer der GPS kan være utilgjengelig eller svekket.
Hva er forskjellen mellom AHRS og INS?
Hovedforskjellen mellom et referansesystem for orientering og kurs (AHRS) og et inert navigeringssystem (INS) ligger i deres funksjonalitet og omfanget av dataene de leverer.
AHRS gir orienteringsinformasjon – nærmere bestemt holdning (stamp, roll) og kurs (yaw) for et kjøretøy eller en enhet. Det bruker typisk en kombinasjon av sensorer, inkludert gyroskoper, akselerometre og magnetometre, for å beregne og stabilisere orienteringen. AHRS-en gir den vinkelmessige posisjonen i tre akser (stamp, roll og yaw), slik at et system kan forstå sin orientering i rommet. Det brukes ofte i luftfart, ubemannede fartøyer (UAV), robotikk og marine systemer for å levere nøyaktige data om holdning og kurs, noe som er kritisk for kjøretøykontroll og stabilisering.
En INS gir ikke bare orienteringsdata (som en AHRS), men sporer også et kjøretøys posisjon, hastighet og akselerasjon over tid. Den bruker inerte sensorer til å anslå bevegelse i 3D-rom uten å være avhengig av eksterne referanser som GNSS. Den kombinerer sensorene som finnes i AHRS (gyroskoper, akselerometre), men kan også inkludere mer avanserte algoritmer for posisjons- og hastighetssporing, og integrerer ofte med eksterne data som GNSS for økt nøyaktighet.
Kort sagt fokuserer AHRS på orientering (holdning og kurs), mens INS leverer et komplett sett med navigasjonsdata, inkludert posisjon, hastighet og orientering.
