Ontdek ons assortiment ‘ MRU ’ ↓



MRU – Bewegingsreferentie-eenheid

Een Motion Reference Unit (MRU) is een sensorsysteem dat is ontworpen om de dynamische bewegingen van een object te meten en te registreren, met name in maritieme en lucht- en ruimtevaartomgevingen. Deze eenheden leveren gegevens over rol-, kantel- en hefbewegingen, die van cruciaal belang zijn voor navigatie, stabilisatie en operationele efficiëntie. MRU’s maken gebruik van geavanceerde sensortechnologieën om in realtime uiterst nauwkeurige bewegingsgegevens te leveren.
Deze apparaten worden toegepast in diverse vaartuigen, waaronder schepen en vliegtuigen, evenals op industriële platforms, waar ze bijdragen aan het handhaven van de operationele veiligheid onder omstandigheden van voortdurende beweging.
Een MRU wordt soms aangeduid als een Attitude & Heading Reference System (AHRS) of Vertical Reference Unit (VRU) , maar ze dienen verschillende doelen. Een AHRS biedt volledige 3D-oriëntatie, inclusief koers, en ingenieurs gebruiken deze vaak voor navigatie. Een Motion Reference Unit richt zich op bewegingsdynamica, met name verticale bewegingen zoals deigbewegingen. Operators gebruiken deze vaak voor maritieme stabilisatie en bewegingscompensatie.
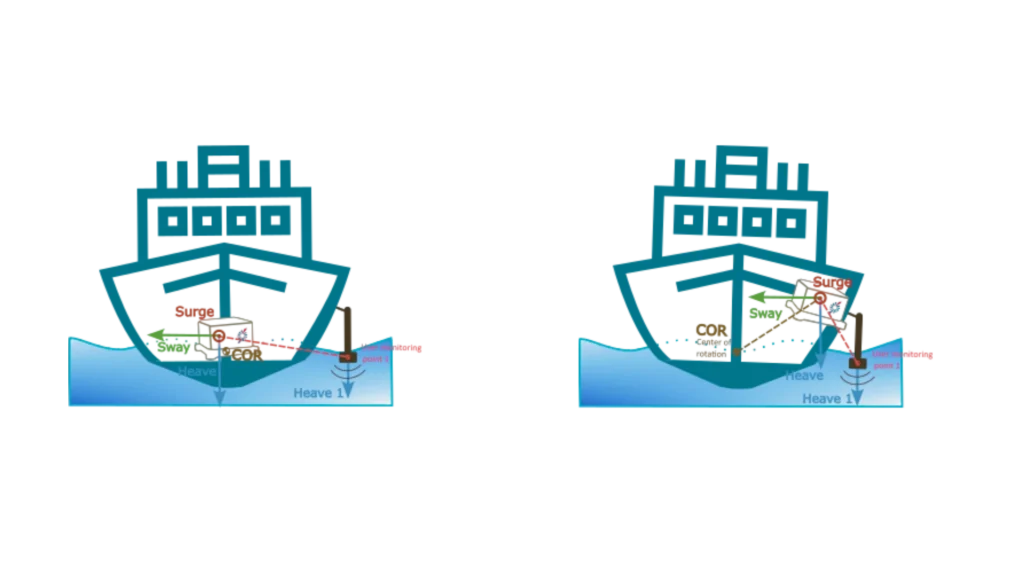
Om de prestaties bij deigbewegingen te optimaliseren:
- Plaats de sensor in de buurt van het draaipunt en bepaal duidelijk het betreffende punt, bijvoorbeeld door de sensor rechtstreeks bovenop de MBES-sonar te bevestigen met behulp van een „Monitoring Point“. Let op: alleen heffingsmetingen kunnen worden doorgegeven; de zwaai- en schommelbewegingen moeten worden gemeten op de IMU.
- U kunt de sensor ook op een beter bereikbare plek of dichter bij het betreffende punt plaatsen. Stel vervolgens de hoofdhefboom (COR) en het meetpunt correct in.
Technologieën achter MRU's
Het belangrijkste onderdeel van een MRU is de Inertial Measurement Unit (IMU), die bestaat uit gyroscopen en versnellingsmeters. Gyroscopen zijn instrumenten die rotatie rond verschillende assen detecteren en nauwkeurige gegevens over de hoeksnelheid leveren.
In hoogwaardige MRU's wordt vaak gebruikgemaakt van glasvezel- of ringlasergyroscopen om optimale stabiliteit en precisie te garanderen.Versnellingsmeters kunnen lineaire versnelling meten, waardoor bewegingen langs de X-, Y- en Z-assen kunnen worden gevolgd. De meeste MRU’s maken ook gebruik van ‘ GNSS ’-technologie om de positionele nauwkeurigheid en stabiliteit te verbeteren.
RTK- en differentiële GNSS -correcties verfijnen de bewegingsregistratie verder door signaalfouten te verminderen. Het gebruik van geavanceerde algoritmen voor datafusie door een motion reference unit is cruciaal voor het samenvoegen van sensorinputs tot een uniforme, samenhangende output. Kalman-filters verwijderen ruis en verbeteren de meetnauwkeurigheid voor alle bewegingsparameters.
Algoritmen voor sensorfusie combineren gegevens van gyroscopen, versnellingsmeters en GNSS om een betrouwbaardere bewegingsregistratie te garanderen.
Toepassingen van bewegingsreferentie-eenheden
In maritieme toepassingen helpt een bewegingsreferentie-eenheid (MRU) bij het stabiliseren van schepen en het verbeteren van dynamische positioneringssystemen. Bovendien dragen ze bij aan het corrigeren van scheepsbewegingen tijdens hydrografische metingen, waardoor de nauwkeurigheid van het in kaart brengen van de zeebodem wordt vergroot. Op het gebied van lucht- en ruimtevaarttechniek spelen MRU’s een cruciale rol bij de besturing van onbemande luchtvaartuigen (UAV’s), de stabiliteit van vliegtuigen en het beheer van de oriëntatie van satellieten.
De offshore- en onderzeese sectoren maken gebruik van MRU’s om ROV’s te besturen en boorplatforms te stabiliseren. Op het gebied van civiele techniek spelen MRU’s een cruciale rol bij het monitoren van structurele bewegingen en het aansturen van precisieapparatuur op dynamische locaties. Deze eenheden werken continu en leveren daarmee gegevens die de veiligheid, nauwkeurigheid en efficiënte werking ondersteunen. Naarmate de technologie vordert, zullen MRU’s of VRU’s zich blijven ontwikkelen om te voldoen aan de toenemende vraag naar nauwkeurige bewegingsgegevens.
Heeft u een project in gedachten waarbij oplossingen met Motion Reference Units nodig zijn, neem dan contact op met onze experts.
Heeft u vragen?
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Wat is AHRS ?
AHRS ofwel Attitude and Heading Reference Systems ( AHRS ), is een geïntegreerd navigatiesubsysteem dat een realtime, driftgecontroleerde schatting geeft van de oriëntatie van een platform — de rol, de knik en de koers. In wezen combineert een metingen van drie soorten sensoren: gyroscopen, versnellingsmeters en magnetometers.
Gyroscopen meten hoeksnelheden, versnellingsmeters registreren specifieke krachten, waaronder de zwaartekracht, en magnetometers meten het magnetisch veld van de aarde om de koers te bepalen. Op zichzelf heeft elke sensor zijn beperkingen: gyroscopen vertonen na verloop van tijd afwijkingen, versnellingsmeters worden beïnvloed door dynamische bewegingen en magnetometers kunnen worden verstoord door ijzerhoudende voorwerpen in de buurt. Maar wanneer ze worden gecombineerd via geavanceerde filteralgoritmen, zoals uitgebreide of niet-lineaire Kalman-filters, levert het systeem een stabiele, nauwkeurige en continue houdingsbepaling op.
Moderne 'AHRS '-units beschikken bovendien over kalibratiemodellen om te compenseren voor temperatuurschommelingen, uitlijningsfouten, fouten in de schaalfactor en magnetische verstoringen, waardoor de robuustheid aanzienlijk wordt verbeterd. In vergelijking met eenvoudige IMU’s, die alleen ruwe sensoruitvoer leveren, biedt een ‘ AHRS ’ een volledig berekende, gebruiksklare oriëntatie-uitvoer.
In tegenstelling tot een volwaardig navigatiesysteem ( INS ) worden snelheid en positie echter doorgaans niet in de gegevens meegenomen, tenzij het systeem wordt gekoppeld aan aanvullende sensoren. Oplossingen op basis van de „ AHRS ”-methode worden op grote schaal toegepast in UAV’s, USV’s, UGV’s, vliegtuigen, zeeschepen en talrijke defensieplatforms, waar betrouwbare informatie over de stand en koers van cruciaal belang is voor besturing, stabilisatie en situationeel bewustzijn – zelfs in omgevingen waar GPS mogelijk niet beschikbaar is of slecht presteert.
Wat is het verschil tussen AHRS en INS?
Het belangrijkste verschil tussen een Attitude and Heading Reference System (AHRS) en een Inertial Navigation System (INS) ligt in hun functionaliteit en de omvang van de gegevens die ze verstrekken.
Een AHRS levert oriëntatie-informatie—specifiek de stand (stamp, rol) en koers (gier) van een voertuig of apparaat. Het gebruikt typisch een combinatie van sensoren, waaronder gyroscopen, accelerometers en magnetometers, om de oriëntatie te berekenen en te stabiliseren. De AHRS voert de hoekpositie uit in drie assen (stamp, rol en gier), waardoor een systeem zijn oriëntatie in de ruimte begrijpt. Het wordt vaak gebruikt in de luchtvaart, UAV's, robotica en maritieme systemen om nauwkeurige stand- en koersgegevens te leveren, wat cruciaal is voor voertuigbesturing en -stabilisatie.
Een INS levert niet alleen oriëntatiegegevens (zoals een AHRS), maar volgt ook de positie, snelheid en versnelling van een voertuig in de tijd. Het gebruikt traagheidssensoren om beweging in de 3D-ruimte te schatten zonder te vertrouwen op externe referenties zoals GNSS. Het combineert de sensoren die in een AHRS worden aangetroffen (gyroscopen, accelerometers), maar kan ook geavanceerdere algoritmen bevatten voor positie- en snelheidstracking, en integreert vaak met externe gegevens zoals GNSS voor een grotere nauwkeurigheid.
Kort gezegd richt de AHRS zich op oriëntatie (stand en koers), terwijl een INS een volledig pakket aan navigatiegegevens biedt, inclusief positie, snelheid en oriëntatie.
