Utforska vårt utbud av MRU-produkter ↓



MRU – Motion Reference Unit

En Motion Reference Unit (MRU) är ett sensorsystem utformat för att mäta och rapportera ett objekts dynamiska rörelser, i synnerhet i marin- och flygmiljöer. Dessa enheter tillhandahåller data om rullning, stampning och svängning, vilket är avgörande för navigation, stabilisering och operativ effektivitet. MRU-enheter använder avancerad sensorteknik för att leverera rörelsedata med hög precision i realtid.
Dessa enheter används på olika fartyg, inklusive skepp och flygplan, samt på industriplattformar, där de bidrar till att upprätthålla driftssäkerheten under konstanta rörelser.
En MRU kallas ibland för ett Attitude & Heading Reference System (AHRS) eller Vertical Reference Unit (VRU), men de fyller olika syften. Ett AHRS ger fullständig 3D-orientering, inklusive kurs, och används ofta av ingenjörer för navigation. En Motion Reference Unit fokuserar på rörelsedynamik, särskilt vertikala rörelser som svängning. Den används ofta av operatörer för marin stabilisering och rörelsekompensering.
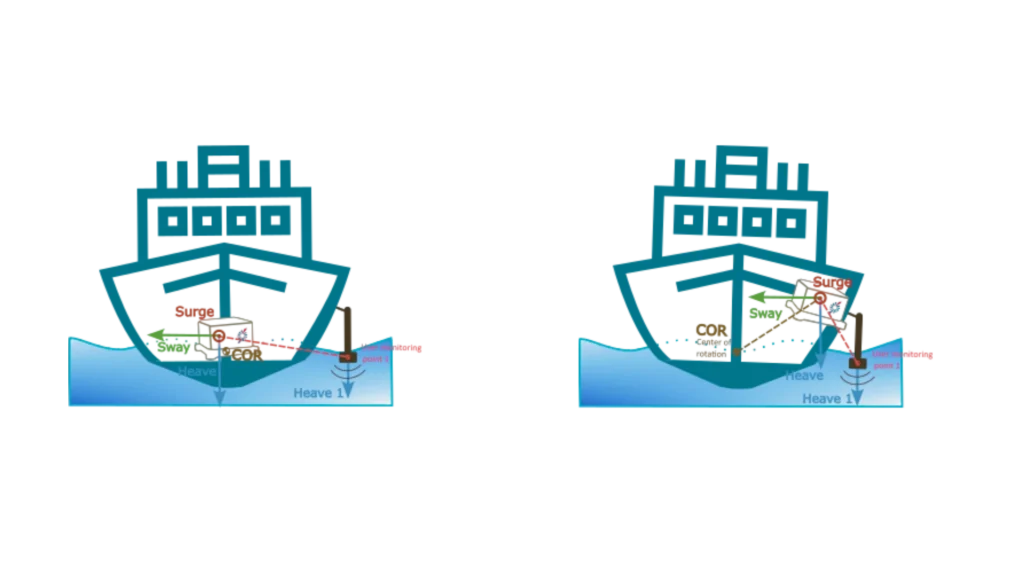
För att optimera prestandan för svängningsmätningar:
- Placera sensorn nära rotationscentrumet och definiera tydligt intressepunkten, till exempel genom att montera den direkt ovanför MBES-sonaren med en "Monitoring Point". Observera att endast svängningsmätningar kan överföras; sidorörelser (surge och sway) måste fortsatt mätas vid IMU.
- Alternativt kan du placera sensorn på en mer tillgänglig plats eller närmare intressepunkten. Konfigurera sedan den huvudsakliga hävarmen (COR) och övervakningspunkten korrekt.
Tekniken bakom MRU-enheter
Den grundläggande komponenten i en MRU är en Inertial Measurement Unit (IMU), som består av gyroskop och accelerometrar. Gyroskop är instrument som detekterar rotation kring olika axlar och tillhandahåller exakta vinkelhastighetsdata.
Avancerade MRU-enheter använder ofta fiberoptiska gyroskop eller ringlasergyroskop för att säkerställa optimal stabilitet och precision. Accelerometrar kan mäta linjär acceleration, vilket gör det möjligt att spåra rörelser längs X-, Y- och Z-axlarna. De flesta MRU-enheter integrerar även GNSS-teknik för att förbättra positioneringsnoggrannhet och stabilitet.
RTK- och differentiella GNSS-korrektioner förfinar rörelsespårningen ytterligare genom att minska signalfel. Användningen av avancerade datafusionsalgoritmer i en Motion Reference Unit är avgörande för att sammanfoga sensorindata till en enhetlig, sammanhängande utdata. Kalmanfilter tar bort brus och förbättrar mätnoggrannheten över alla rörelseparametrar.
Sensorfusionsalgoritmer kombinerar data från gyroskop, accelerometrar och GNSS för att säkerställa en mer tillförlitlig rörelsespårning.
Tillämpningar för Motion Reference Units
I maritima tillämpningar hjälper en Motion Reference Unit till att stabilisera fartyg och förbättra dynamiska positioneringssystem. Dessutom bidrar de till att korrigera fartygsrörelser under hydrografiska mätningar, vilket ökar precisionen vid kartering av havsbotten. Inom rymd- och flygteknik spelar MRU-enheter en avgörande roll för styrning av UAV:er, flygplansstabilitet och hantering av satelliters orientering.
Olje- och gasindustrin till havs samt undervattensindustrin använder MRU-enheter för att styra ROV:er och stabilisera borroplattformar. Inom anläggningsteknik spelar MRU-enheter en avgörande roll för övervakning av strukturella rörelser och styrning av precisionsutrustning på dynamiska arbetsplatser. Dessa enheter fungerar kontinuerligt och tillhandahåller data som stöder säkerhet, noggrannhet och effektiv drift. I takt med att tekniken utvecklas kommer MRU-enheter eller VRU-enheter att fortsätta att utvecklas för att möta den ökande efterfrågan på exakta rörelsedata.
Om du har ett projekt på gång som involverar lösningar med Motion Reference Units är du välkommen att kontakta våra experter.
Har du frågor?
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad är AHRS?
AHRS (Attitude and Heading Reference System) är ett integrerat navigeringsdelsystem som ger en realtids- och driftkontrollerad uppskattning av en plattforms orientering – dess rullning, stampning och kurs. I sin kärna kombinerar ett AHRS mätningar från tre typer av sensorer: gyroskop, accelerometrar och magnetometrar.
Gyroskop spårar vinkelhastigheter, accelerometrar känner av specifika krafter inklusive tyngdkraft, och magnetometrar mäter jordens magnetfält för kursreferens. Enskilt har varje sensor sina begränsningar – gyron driver över tid, accelerometrar påverkas av dynamiska rörelser och magnetometrar kan störas av närliggande järnhaltiga föremål – men när de kombineras genom avancerade filtreringsalgoritmer som utökade eller icke-linjära Kalman-filter, producerar systemet en stabil, exakt och kontinuerlig orienteringslösning.
Moderna AHRS-enheter innehåller också kalibreringsmodeller för att kompensera för temperaturvariationer, felinriktning, skal-faktorfel och magnetiska störningar, vilket avsevärt förbättrar robustheten. Jämfört med enkla IMU:er, som enbart levererar råa sensorutdata, tillhandahåller ett AHRS en fullständigt beräknad och färdig att använda orienteringsutdata.
Till skillnad från ett komplett navigationsklassat INS integrerar det dock vanligtvis inte hastighet eller position om det inte kopplas till ytterligare sensorer. AHRS-lösningar används i stor utsträckning i UAV:er, USV:er, UGV:er, flygplan, marina fartyg och många försvarsplattformar där tillförlitlig information om attityd och kurs är avgörande för kontroll, stabilisering och lägesmedvetenhet – även i miljöer där GPS kan vara otillgängligt eller försämrat.
Vad är skillnaden mellan AHRS och INS?
Huvudskillnaden mellan ett referenssystem för attityd och kurs (AHRS) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och omfattningen av de data de tillhandahåller.
AHRS tillhandahåller orienteringsinformation – närmare bestämt attityd (hjul- och krängningsvinkel, pitch och roll) samt kurs (yaw) för ett fordon eller en enhet. Det använder vanligtvis en kombination av sensorer, inklusive gyroskop, accelerometrar och magnetometrar, för att beräkna och stabilisera orienteringen. AHRS matar ut vinkelpositionen i tre axlar (pitch, roll och yaw), vilket gör att ett system kan förstå sin orientering i rymden. Det används ofta inom flyg, UAV:er, robotteknik och marina system för att tillhandahålla noggrann attityd- och kursdata, vilket är avgörande för fordonskontroll och stabilisering.
Ett INS tillhandahåller inte bara orienteringsdata (som ett AHRS) utan spårar också ett fordons position, hastighet och acceleration över tid. Det använder tröghetssensorer för att uppskatta rörelse i 3D-rymden utan att förlita sig på externa referenser som GNSS. Det kombinerar de sensorer som finns i AHRS (gyroskop, accelerometrar) men kan även innehålla mer avancerade algoritmer för positions- och hastighetsspårning, ofta integrerat med extern data som GNSS för förbättrad noggrannhet.
Sammanfattningsvis fokuserar AHRS på orientering (attityd och kurs), medan INS tillhandahåller en fullständig uppsättning navigeringsdata, inklusive position, hastighet och orientering.
