MRU ürün yelpazemizi keşfedin ↓



MRU – Hareket Referans Birimi

Hareket Referans Ünitesi (MRU), özellikle denizcilik ve havacılık ortamlarında bir nesnenin dinamik hareketlerini ölçmek ve raporlamak üzere tasarlanmış bir sensör sistemidir. Bu üniteler, seyir, stabilizasyon ve operasyonel verimlilik açısından hayati önem taşıyan yuvarlanma, eğilme ve dikey sallanma hareketlerine ilişkin veriler sağlar. MRU’lar, gerçek zamanlı olarak yüksek hassasiyetli hareket verileri sunmak için gelişmiş sensör teknolojilerinden yararlanır.
Bu cihazlar, gemiler ve uçaklar dahil olmak üzere çeşitli deniz ve hava taşıtlarının yanı sıra endüstriyel platformlarda da kullanılır ve sürekli hareket halindeki koşullarda operasyonel güvenliğin sağlanmasına katkıda bulunur.
Bir MRU , bazen Attitude & Heading Reference System (AHRS) veya Dikey Referans Ünitesi (VRU) olarak da adlandırılır, ancak farklı amaçlara hizmet ederler. Bir AHRS , yön dahil olmak üzere tam 3 boyutlu oryantasyon sağlar ve mühendisler bunu sıklıkla navigasyon için kullanır. Bir Hareket Referans Ünitesi ise hareket dinamiğine, özellikle de dalgalanma gibi dikey hareketlere odaklanır. Operatörler bunu genellikle deniz stabilizasyonu ve hareket telafisi için kullanır.
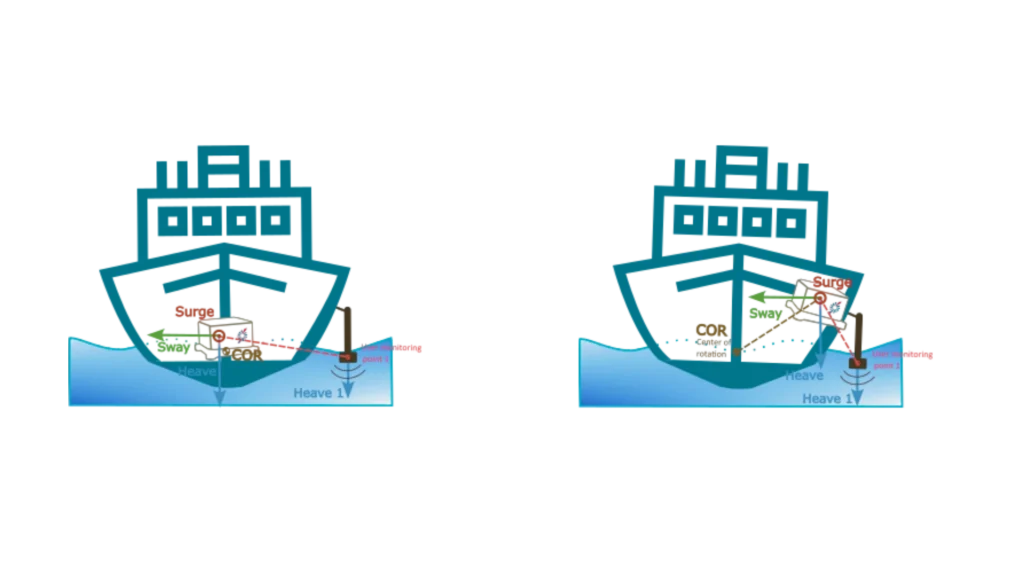
Dalgalanma performansını optimize etmek için:
- Sensörü dönme merkezinin yakınına yerleştirin ve ilgilenilen noktayı net bir şekilde belirleyin; örneğin, bir “İzleme Noktası” kullanarak sensörü doğrudan MBES sonarın üzerine monte edin. Yalnızca dikey hareket ölçümlerinin aktarılabileceğini unutmayın; yatay sallanma ve yan sallanma ölçümleri IMU adresinde yapılmaya devam etmelidir.
- Alternatif olarak, sensörü daha erişilebilir bir yere veya izlenecek noktaya daha yakın bir yere yerleştirin. Ardından Ana Kaldıraç Kolu (COR) ve izleme noktasını doğru şekilde yapılandırın.
MRU’ların arkasındaki teknolojiler
MRU ’ın temel bileşeni, jiroskoplar ve ivmeölçerlerden oluşan Atalet Ölçüm Birimi’dir (IMU) olup, jiroskoplar ve ivmeölçerlerden oluşur. Jiroskoplar, farklı eksenler etrafındaki dönüşü algılayan ve hassas açısal hız verileri sağlayan aletlerdir.
Üst düzey MRU'lar, optimum kararlılık ve hassasiyet sağlamak için sıklıkla fiber optik veya halka lazer jiroskoplar kullanır.İvmeölçerler, doğrusal ivmeyi ölçebilir ve böylece X, Y ve Z eksenleri boyunca hareketin izlenmesini sağlar. MRU’ların çoğu, konum doğruluğunu ve kararlılığını artırmak amacıyla GNSS teknolojisini de bünyesinde barındırır.
RTK ve diferansiyel GNSS düzeltmeleri, sinyal hatalarını azaltarak hareket izlemeyi daha da hassaslaştırır. Bir hareket referans ünitesinin gelişmiş veri birleştirme algoritmalarını kullanması, sensör girdilerinin tek bir tutarlı çıktıya dönüştürülmesinde hayati öneme sahiptir. Kalman filtreleri, gürültüyü ortadan kaldırır ve tüm hareket parametrelerinde ölçüm doğruluğunu artırır.
Sensör birleştirme algoritmaları, daha güvenilir hareket izleme sağlamak için jiroskop, ivmeölçer ve GNSS verilerini birleştirir.
Hareket referans ünitelerinin kullanım alanları
Denizcilik uygulamalarında, hareket referans ünitesi gemilerin dengelenmesine ve dinamik konumlandırma sistemlerinin iyileştirilmesine yardımcı olur. Ayrıca, hidrografik araştırmalar sırasında geminin hareketinin düzeltilmesine katkıda bulunarak deniz tabanı haritalamasının hassasiyetini artırır. Havacılık ve uzay mühendisliği alanında MRU’lar, İHA’ların kontrolünde, uçakların stabilitesinde ve uydu yöneliminin yönetiminde hayati bir rol oynar.
Açık deniz ve deniz altı endüstrileri, ROV’ları yönlendirmek ve sondaj platformlarını dengelemek için MRU’lardan yararlanır. İnşaat mühendisliği alanında MRU’lar, yapısal hareketlerin izlenmesinde ve dinamik şantiyelerde hassas ekipmanların yönlendirilmesinde kilit bir rol oynar. Bu üniteler kesintisiz bir şekilde çalışarak güvenlik, doğruluk ve verimli çalışmayı destekleyen veriler sağlar. Teknoloji ilerledikçe, hassas hareket verilerine yönelik artan talebi karşılamak için MRU’lar veya VRU’lar gelişmeye devam edecektir.
Hareket Referans Ünitesi çözümlerini içeren bir projeniz varsa, lütfen uzmanlarımızla iletişime geçin.
Sorularınız var mı?
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
AHRS 'u nedir?
AHRS ya da Konum ve Yön Referans Sistemleri ( AHRS ), bir platformun yönelimini — yani yuvarlanma, eğilme ve yönünü — gerçek zamanlı olarak ve sapma kontrolü altında tahmin eden entegre bir seyrüsefer alt sistemidir. Temel olarak, bir Konum ve Yön Referans Sistemi ( ), üç tür sensörden gelen ölçümleri birleştirir: jiroskoplar, ivmeölçerler ve manyetometreler.
Jiroskoplar açısal hızları izler, ivmeölçerler yerçekimi dahil belirli kuvvetleri algılar ve manyetometreler, yön bilgisi elde etmek için Dünya’nın manyetik alanını ölçer. Tek başlarına ele alındığında her bir sensörün sınırlamaları vardır — jiroskoplar zamanla sapma gösterir, ivmeölçerler dinamik hareketlerden etkilenir ve manyetometreler yakındaki demir içeren nesnelerden kaynaklanan parazitlere maruz kalabilir — ancak genişletilmiş veya doğrusal olmayan Kalman filtreleri gibi gelişmiş filtreleme algoritmalarıyla birleştirildiğinde, sistem istikrarlı, doğru ve kesintisiz bir konum çözümü üretir.
Modern AHRS üniteleri, sıcaklık değişimlerini, hizasızlıkları, ölçek faktörü hatalarını ve manyetik bozulmaları telafi etmek için kalibrasyon modelleri de içerir ve bu sayede sistemin sağlamlığını önemli ölçüde artırır. Yalnızca ham sensör verileri sağlayan basit IMU’larla karşılaştırıldığında, bir AHRS tamamen hesaplanmış, kullanıma hazır bir yönlendirme verisi sunar.
Ancak, tam donanımlı bir navigasyon sınıfı INS sisteminden farklı olarak, ek sensörlerle birleştirilmedikçe genellikle hız veya konum bilgilerini entegre etmez. AHRS çözümleri, GPS’in kullanılamadığı veya sinyal kalitesinin düşük olduğu ortamlarda bile, kontrol, stabilizasyon ve durum farkındalığı için güvenilir konum ve yön bilgilerinin hayati önem taşıdığı İHA’lar, İS’ler, İA’lar, hava araçları, deniz araçları ve birçok savunma platformunda yaygın olarak kullanılmaktadır.
AHRS ile INS arasındaki fark nedir?
Bir Tutum ve Yön Referans Sistemi (AHRS) ile bir Ataletli Navigasyon Sistemi (INS) arasındaki temel fark, işlevselliklerinde ve sağladıkları verilerin kapsamında yatmaktadır.
AHRS bir araç veya cihazın yönelim bilgilerini —özellikle de duruşunu (pitch, roll) ve seyrini (yaw)— sağlar. Yönelimi hesaplamak ve dengelemek için genellikle jiroskoplar, ivmeölçerler ve manyetometreler gibi sensörlerin bir kombinasyonunu kullanır. AHRS , üç eksende (yukarı-aşağı, sağa-sola ve sağa-sola) açısal konumu verir ve böylece sistemin uzaydaki yönelimini anlamasını sağlar. Genellikle havacılık, İHA’lar, robotik ve denizcilik sistemlerinde, araç kontrolü ve dengeleme için hayati önem taşıyan doğru konum ve yön verilerini sağlamak amacıyla kullanılır.
Bir INS , yalnızca yönlendirme verileri sağlamakla kalmaz ( AHRS gibi), aynı zamanda bir aracın konumunu, hızını ve ivmesini zaman içinde izler. GNSS gibi harici referanslara bağlı kalmadan 3 boyutlu uzaydaki hareketi tahmin etmek için atalet sensörlerini kullanır. AHRS (jiroskoplar, ivmeölçerler) içinde bulunan sensörleri bir araya getirir; ancak konum ve hız izleme için daha gelişmiş algoritmalar da içerebilir ve genellikle daha yüksek doğruluk elde etmek amacıyla GNSS gibi harici verilerle entegre olur.
Özetle, AHRS yönelim (konum ve seyir yönü) bilgilerine odaklanırken, INS konum, hız ve yönelim dahil olmak üzere eksiksiz bir navigasyon verileri seti sunmaktadır.
