SLAM Tabanlı Mobil Haritalama
vMS3D, atalet, GNSS ve SLAM teknolojilerinin en iyi özelliklerini bir araya getiren bir mobil haritalama sistemidir.
“Ellipse INS çok, çok hassas hız verileri sağlar.” | Bay Ninot, Kurucusu VIAMETRIS
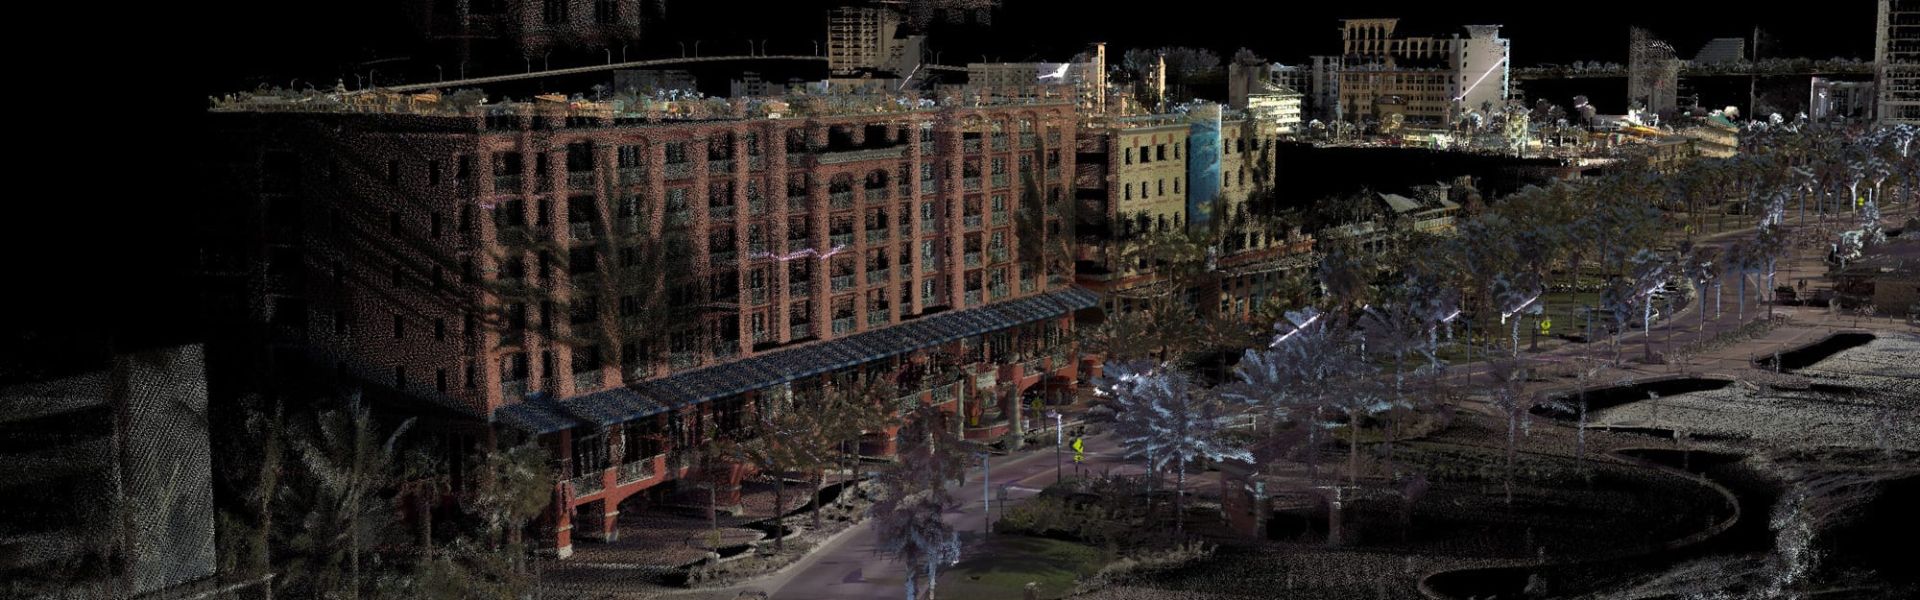
VIAMETRIS SLAM tabanlı çözümlerin geliştirilmesinde öncü bir rol oynamaktadır. İki yıl önce şirket, SLAM teknolojisine dayalı bir iç mekan haritalama sistemi olan iMS3D’yi piyasaya sürdü.
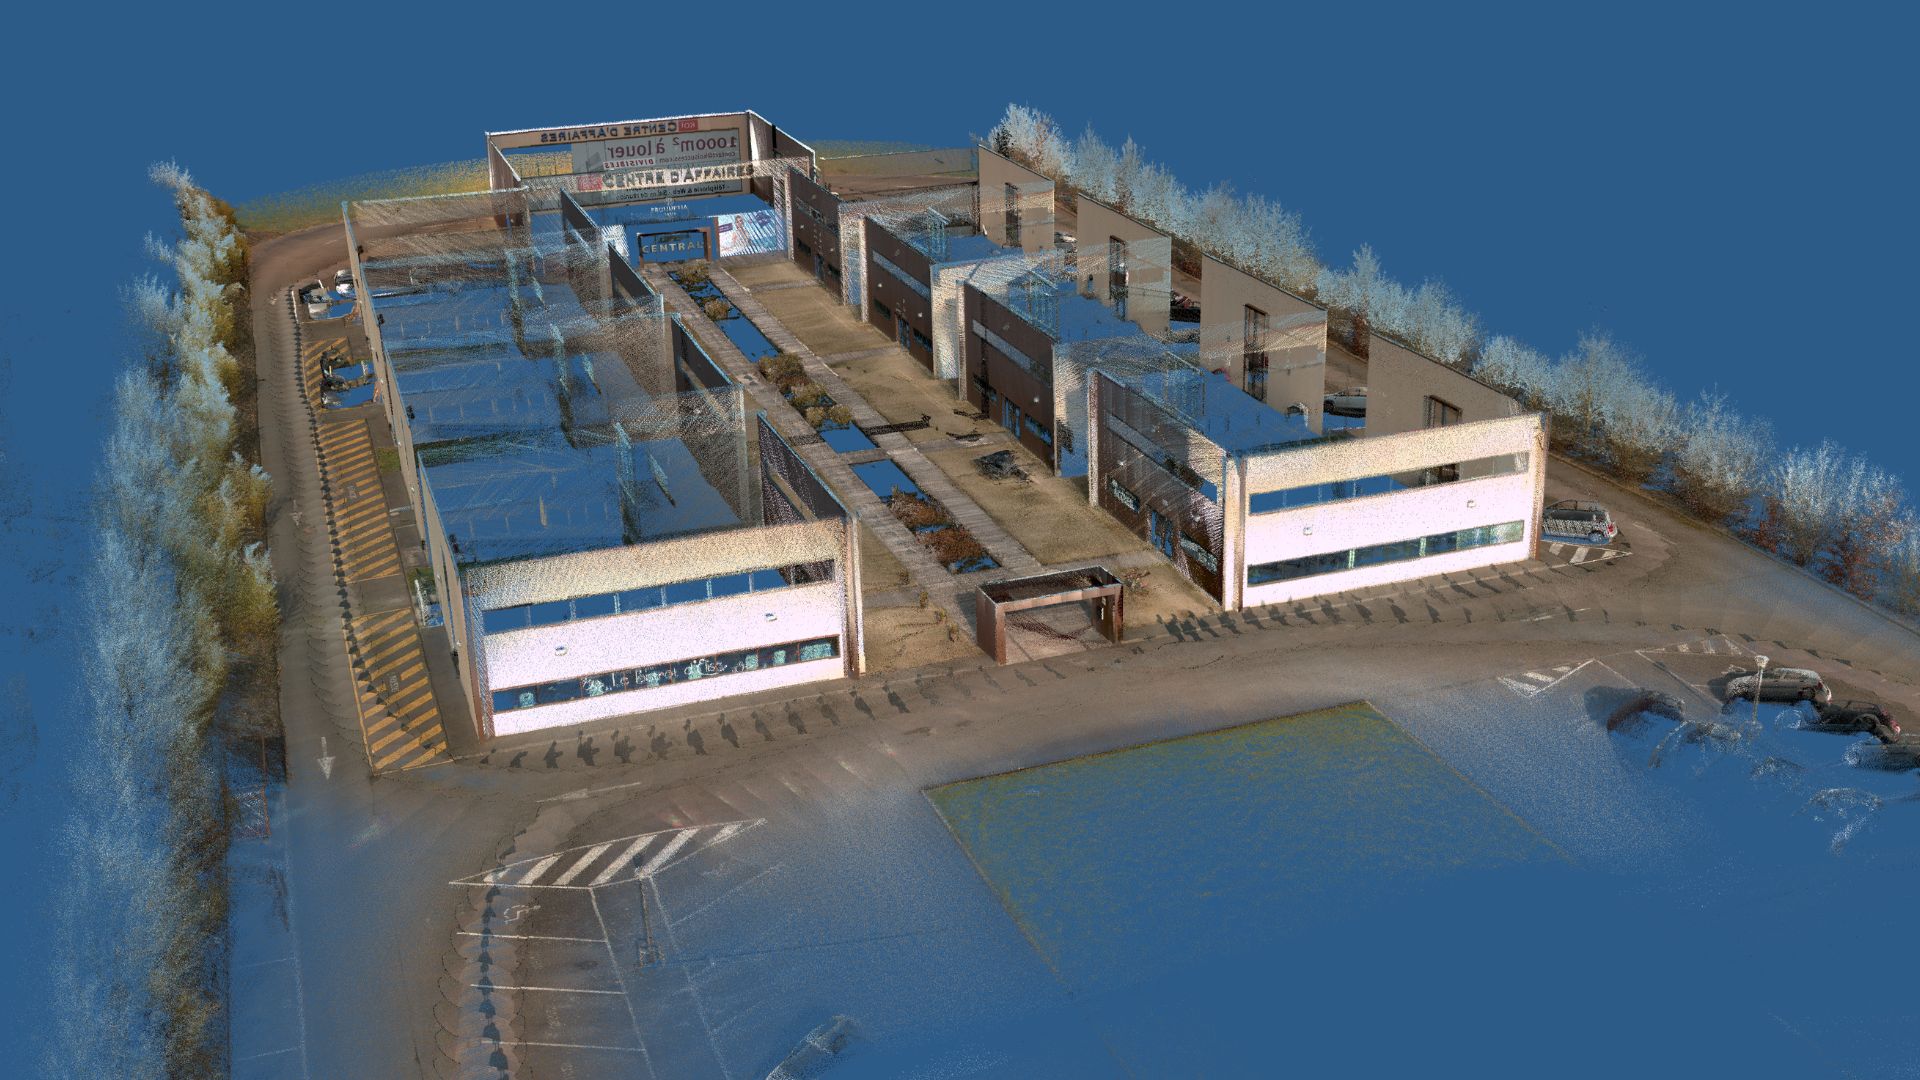
Bu deneyimden yararlanarak şirket, kısa süre önce yeni bir çözümü piyasaya sürdü: vMS3D. Bu mobil haritalama sistemi, atalet, GNSS ve SLAM teknolojilerinin en iyi özelliklerini bir araya getirerek, cazip bir performans-fiyat oranı sunan yenilikçi bir çözüm sunuyor.
En Akıllı Mobil Haritalama Sistemi
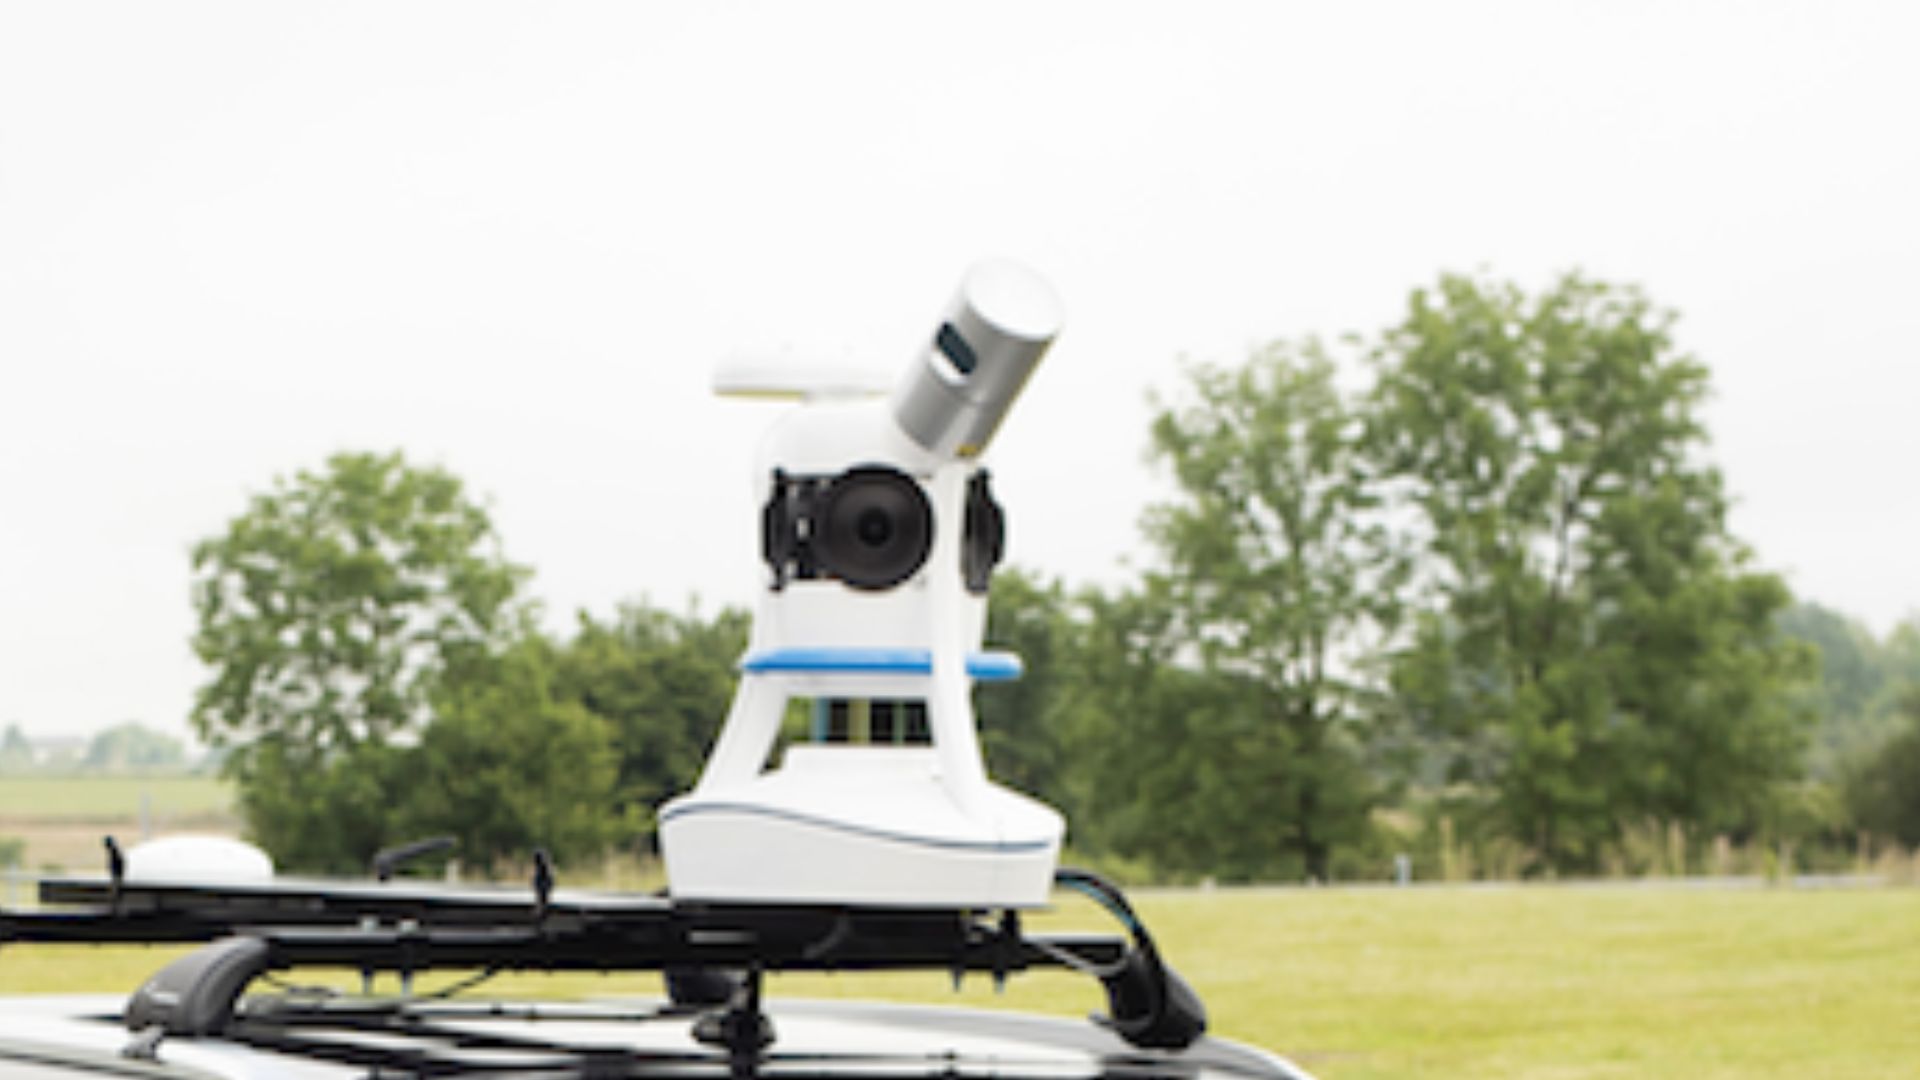
vMS3D, klasik bir Mobil Haritalama Sistemi (MMS) gibi görünmektedir. 360° kamera, dönen bir LiDAR ve bir GNSS li alıcıya sahip dahili bir navigasyon sistemini bir araya getirir.
Basit ve otomatik iş akışı, onu benzersiz kılan incelikli ve aynı zamanda sofistike dahili hesaplamaları gözler önüne sermez. Aslında vMS3D, SLAM hesaplamaları için kullanılan ek bir LiDAR ile donatılmıştır.
Veri toplama işleminden sonra, PPiMMS adlı son işleme yazılımı, GNSS 'in yeterli olduğu, atalet ölçümlerinin tercih edildiği veya SLAM'ın gerekli olduğu durumları otomatik olarak analiz eder.
GNSS, Atalet ve SLAM’ın En İyileri
vMS3D çözümü, her bir teknolojinin kullanım koşullarına bağlı olarak avantajlarını ve dezavantajlarını dikkate alır:
- GNSS: GNSS alıcısı, örneğin açık gökyüzü ortamında güvenilir veriler sağladığında, çözüm bu alıcının konumuna dayanır. GNSS kesintisi veya bozulma meydana gelirse, sistem atalet veya SLAM tabanlı veriler arasında seçim yapar
- SLAM: SLAM ile hesaplanan konum, kentsel kanyonlar veya ormanlar gibi çevredeki nesnelerin çok çeşitli ve birbirine yakın olduğu yoğun ortamlarda tercih edilir. Nesnelerin çok uzak olduğu veya ayırt edilemediği ortamlarda SLAM yetenekleri sınırlıdır.
- Atalet: Atalet Navigasyon Sistemi (INS) tarafından sağlanan hız ve yön bilgileri, GNSS ve SLAM’ın sınırlı kaldığı tüm durumlarda navigasyona yardımcı olabilir. Atalet Navigasyon Sistemi, tüm LiDAR verilerini kısıtlamak için yuvarlanma ve eğim verilerini sağlar; böylece nokta bulutu zemin seviyesine göre referanslanır. Dönüş hızları da, özellikle ani bir yön değişikliği meydana geldiğinde çok yararlıdır. Nitekim, LiDAR hareket halindeyken iki tarama arasında yönelim telafisi gereklidir.
Ellipse-D, Akıllı Seçim VIAMETRIS
Zaten kendi kapalı mekan iMS3D'sinden EllipseVIAMETRIS'in kurucusu Jérôme Ninot, yeni yenilikçi projesi için bir INS seçerken çok uzağa bakmadı.
“Ellipse INS çok, çok hassas hız verileri sağlıyor,” diyor Ninot.
Yenilikçi SLAM hesaplaması, VIAMETRIS 'in minyatür ve uygun maliyetli atalet sensörlerine güvenmesini sağlarken, piyasadaki diğer sistemler daha yüksek hassasiyete sahip atalet sistemleri gerektiriyor. Ellipse sensörleri, 0,1° hassasiyetinde konum bilgisi sağlıyor.
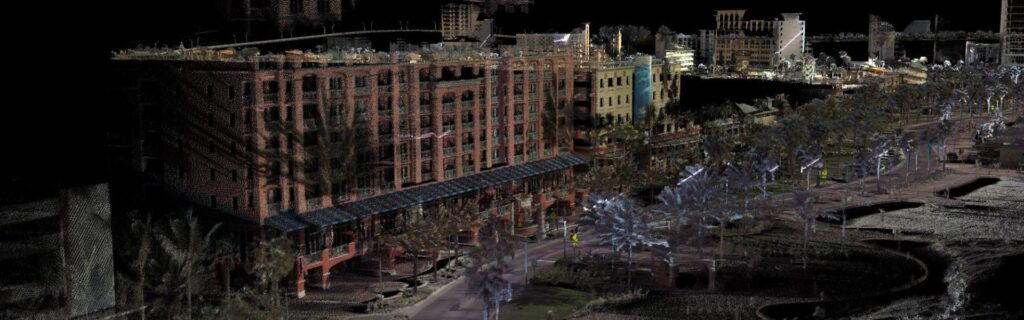
Ninot, hepsi bir arada ve minyatür form faktörü nedeniyle Ellipse-D modelini ve gömülü RTK GNSS alıcısını tercih etti.
“ Ellipse-D gibi entegre bir INS ile, tek bir iletişim arayüzü ve GNSS ile LiDAR’a dahili senkronizasyon sunması sayesinde, SLAM uzmanlığımıza odaklanabildik,” diye ekleyen CEO, daha az kablo kullanımının her zaman iyi bir seçim olduğunu da belirtti.
Ellipse-D, pek çok görevde bir ortak
Bu yenilikçi çözüme entegre edilen Ellipse-D, çeşitli görevleri yerine getirir. İlk olarak, tüm LiDAR verilerini kısıtlamak için yuvarlanma ve eğim verileri sağlar; böylece nokta bulutu zemin seviyesine göre referanslanır.
İkinci olarak, Ellipse-D’nin dönüş hızları, özellikle ani bir yön değişikliği meydana geldiğinde çok yararlıdır. Nitekim, LiDAR hareket halindeyken iki tarama arasında yönelim telafisi gereklidir.
Son olarak, Ellipse-D, atalet ve GNSS bilgilerini gerçek zamanlı olarak birleştirerek, vMS3D'nin dahili algoritmalarını sürekli olarak desteklemek açısından da çok önemli olan mükemmel hız ölçümleri sağlar.
Ellipse-D
Ellipse-D, Post-Processing yazılımımız Qinertia ile uyumlu, çift antenli ve çift frekanslı bir RTK GNSS entegre eden bir atalet navigasyon sistemidir.
Robotik ve jeo-uzamsal uygulamalar için tasarlanan bu sistem, gelişmiş kestirimsel navigasyon doğruluğu sağlamak üzere odometre verilerini Pulse veya CAN OBDII ile birleştirebilir.

Ellipse-D için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
Drone ile haritalama için atalet sistemlerini bir LIDAR ile nasıl birleştirebilirim?
SBG Systems’in atalet sistemlerinin drone haritalama için LiDAR ile birleştirilmesi, hassas coğrafi verilerin toplanmasında doğruluğu ve güvenilirliği artırır.
Entegrasyonun nasıl işlediği ve drone tabanlı haritalamaya nasıl fayda sağladığı aşağıda açıklanmaktadır:
- Lazer darbeleri kullanarak Dünya yüzeyine olan mesafeleri ölçen ve arazinin veya yapıların ayrıntılı bir 3B haritasını oluşturan bir uzaktan algılama yöntemi.
- SBG Systems INS Bir Atalet Ölçüm Birimi (IMU) ile GNSS verilerini birleştirerek, GNSS erişiminin engellendiği ortamlarda bile doğru konum, yönelim (eğim, yuvarlanma, sapma) ve hız bilgisi sağlar.
SBG’nin atalet sistemi, LiDAR verileriyle senkronize edilmiştir. INS , dronun konumunu ve yönelimini hassas bir şekilde izlerken, LiDAR ise altındaki arazi veya nesnelerin ayrıntılarını yakalar.
Dronun tam yönelimini bilmek suretiyle, LiDAR verileri 3B uzayda doğru bir şekilde konumlandırılabilir.
GNSS bileşeni küresel konumlandırma sağlarken, IMU gerçek zamanlı yön ve hareket verileri sunar. Bu kombinasyon, GNSS sinyali zayıf veya mevcut olmadığında bile (örneğin, yüksek binaların veya yoğun ormanların yakınında), INS ’ın dronun rotasını ve konumunu izlemeye devam etmesini sağlayarak tutarlı LiDAR haritalama yapılmasına olanak tanır.
Çok Işınlı Sonometri Nedir?
Çok Işınlı Eko-Sondaj (MBES), deniz tabanını ve su altı özelliklerini yüksek hassasiyetle haritalamak için kullanılan gelişmiş bir hidrografik ölçüm tekniğidir.
Geminin hemen altındaki tek bir noktadaki derinliği ölçen geleneksel tek ışınlı yankı sondalarından farklı olarak, MBES bir dizi sonar ışını kullanarak deniz tabanının geniş bir kesitindeki derinlik ölçümlerini eşzamanlı olarak alır. Bu sayede, topografya, jeolojik özellikler ve olası tehlikeler dahil olmak üzere su altı arazisinin ayrıntılı ve yüksek çözünürlüklü haritalandırılması mümkün olur.
MBES sistemleri, su içinde yayılan, deniz tabanından yansıyarak gemiye geri dönen ses dalgaları yayar. Sistem, yankıların geri dönmesi için geçen süreyi analiz ederek çeşitli noktalardaki derinliği hesaplar ve su altı arazisinin kapsamlı bir haritasını oluşturur.
Bu teknoloji, navigasyon, deniz inşaatları, çevresel izleme ve kaynak arama gibi çeşitli uygulamalar için hayati öneme sahiptir ve güvenli deniz operasyonları ile deniz kaynaklarının sürdürülebilir yönetimi için kritik veriler sağlar.
RTK ile PPK arasındaki fark nedir?
Gerçek Zamanlı Kinematik (RTK), genellikle RTCM formatındaki bir düzeltme akışı kullanılarak, “ GNSS ” düzeltmelerinin neredeyse gerçek zamanlı olarak iletildiği bir konum belirleme tekniğidir. Bununla birlikte, “GNSS ” düzeltmelerin, özellikle de bu düzeltmelerin eksiksizliği, erişilebilirliği, kapsama alanı ve uyumluluğunun sağlanmasında bazı zorluklar ortaya çıkabilir.
PPK’nın RTK sonradan işleme yöntemine göre en büyük avantajı, ileri ve geri işleme dahil olmak üzere veri işleme faaliyetlerinin sonradan işleme aşamasında optimize edilebilmesidir; oysa gerçek zamanlı işlemede, düzeltmelerde ve bunların aktarımında meydana gelen herhangi bir kesinti veya uyumsuzluk, konum belirlemede daha düşük bir doğruluk düzeyine yol açacaktır.
GNSS -sonradan işleme (PPK) yönteminin gerçek zamanlı (RTK) yönteme kıyasla sunduğu ilk önemli avantaj, sahada kullanılan sistemin, CORS’tan gelen RTCM düzeltmelerini INS/GNSS sistemine aktarmak için bir veri bağlantısı/radyo bağlantısına ihtiyaç duymamasıdır.
Sonradan işleme yönteminin benimsenmesinin önündeki en büyük engel, nihai uygulamanın ortam üzerinde işlem yapması gerekliliğidir. Öte yandan, uygulamanız optimize edilmiş bir yörünge oluşturmak için gereken ek işlem süresine dayanabiliyorsa, bu durum tüm çıktılarınızın veri kalitesini önemli ölçüde artıracaktır.
