Mobiele kartering op basis van SLAM
De vMS3D is een mobiel karteringssysteem dat het beste van inertiële, GNSS en SLAM-technologieën combineert.
“Ellipse INS levert zeer, zeer nauwkeurige snelheidsgegevens.” | De heer Ninot, oprichter van VIAMETRIS
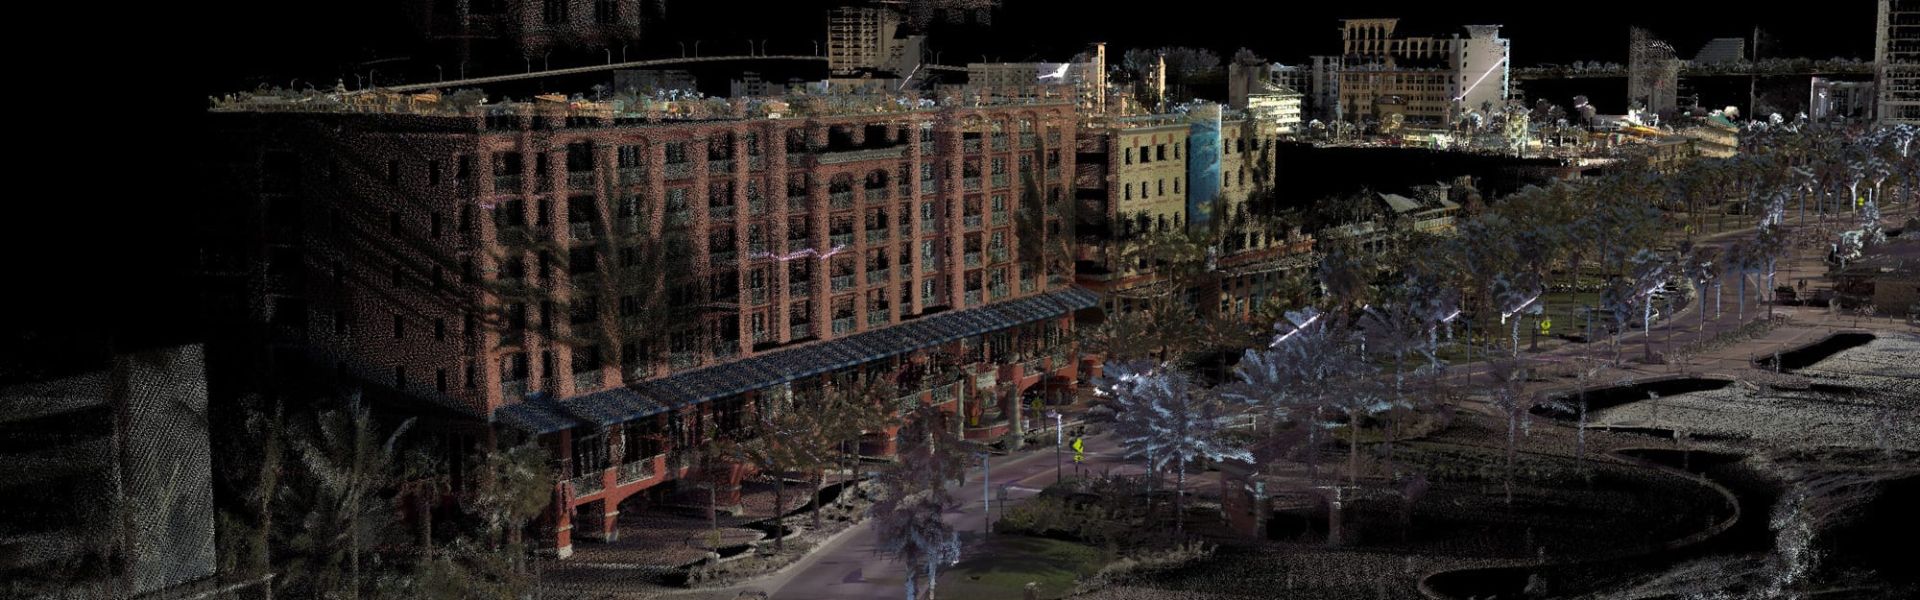
VIAMETRIS is een pionier op het gebied van de ontwikkeling van op SLAM gebaseerde oplossingen. Twee jaar geleden bracht het bedrijf de iMS3D op de markt, een systeem voor het in kaart brengen van binnenruimtes op basis van SLAM-technologie.
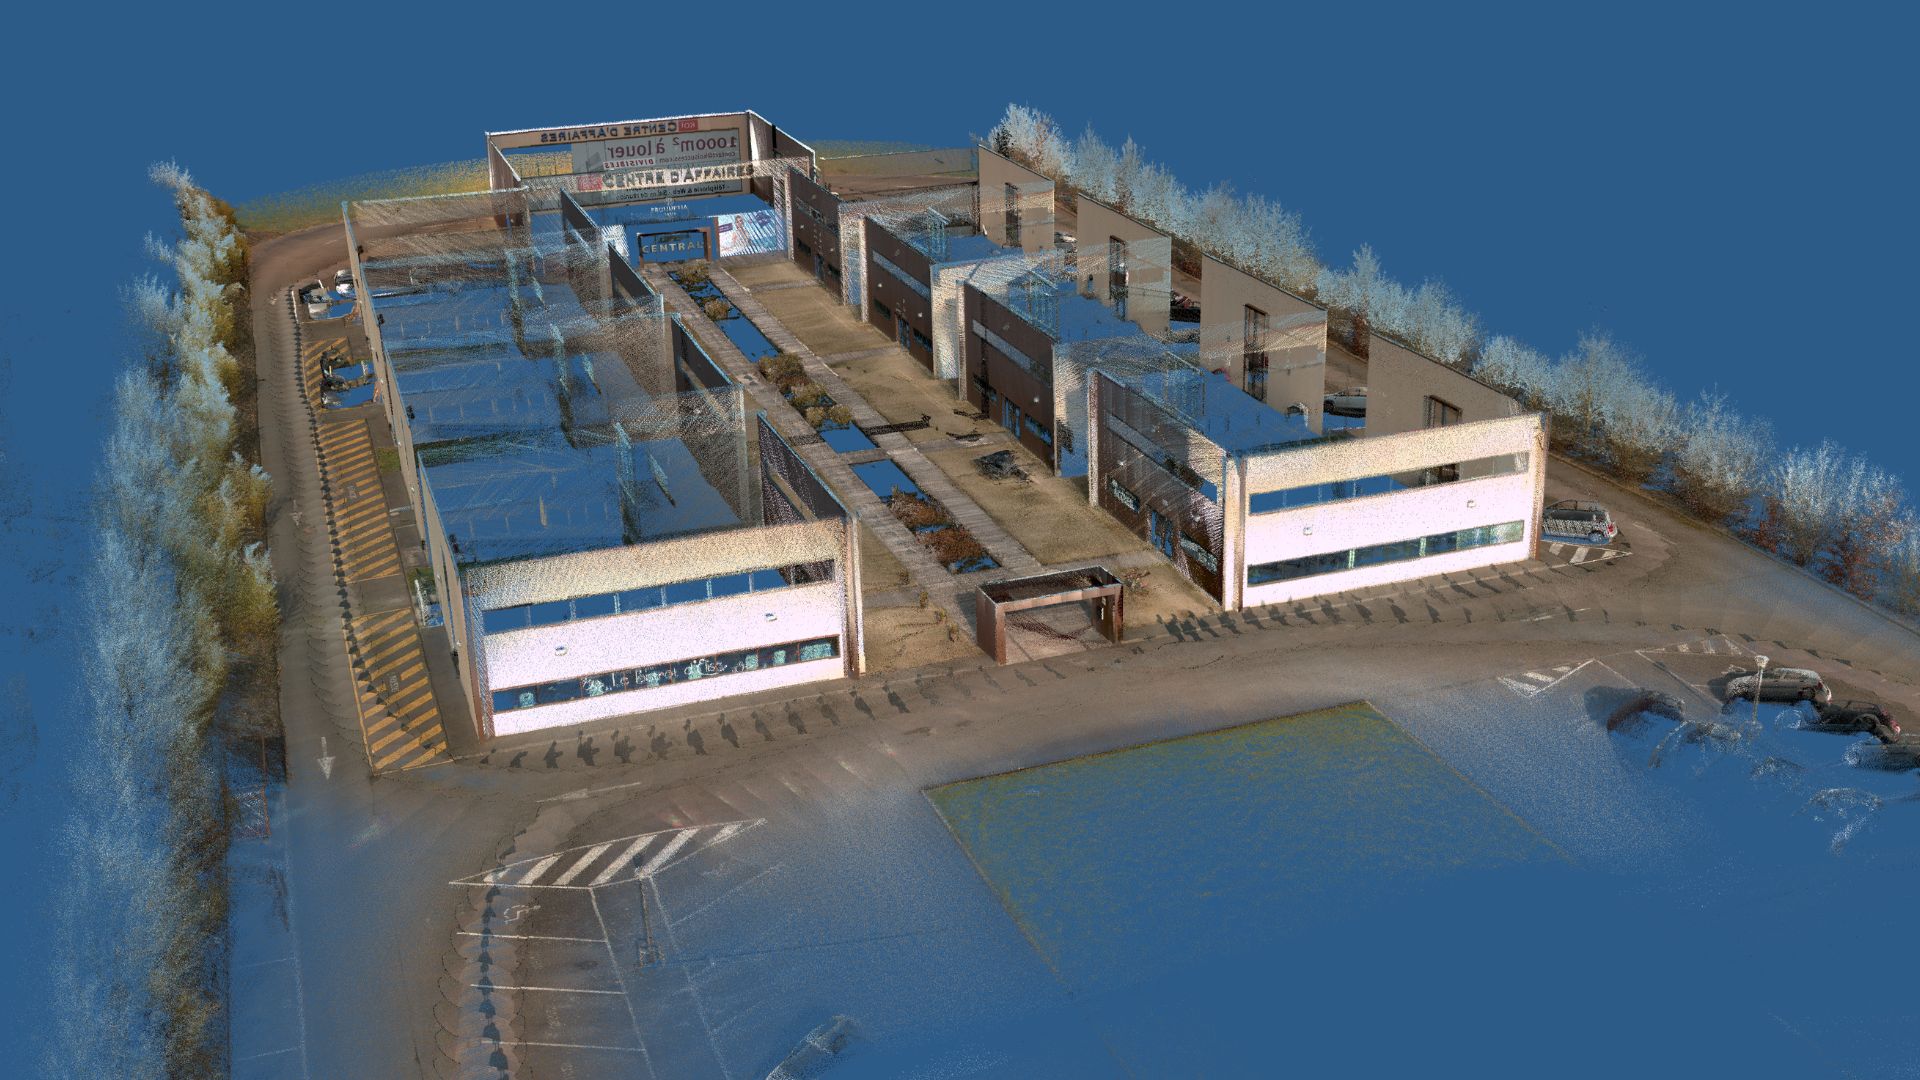
Voortbouwend op deze ervaring heeft het bedrijf onlangs een nieuwe oplossing gelanceerd: de vMS3D, een mobiel kaartsysteem dat het beste van inertiële, GNSS en SLAM-technologieën combineert om een innovatieve oplossing te bieden met een aantrekkelijke prijs-kwaliteitverhouding.
Het slimste mobiele kaartsysteem
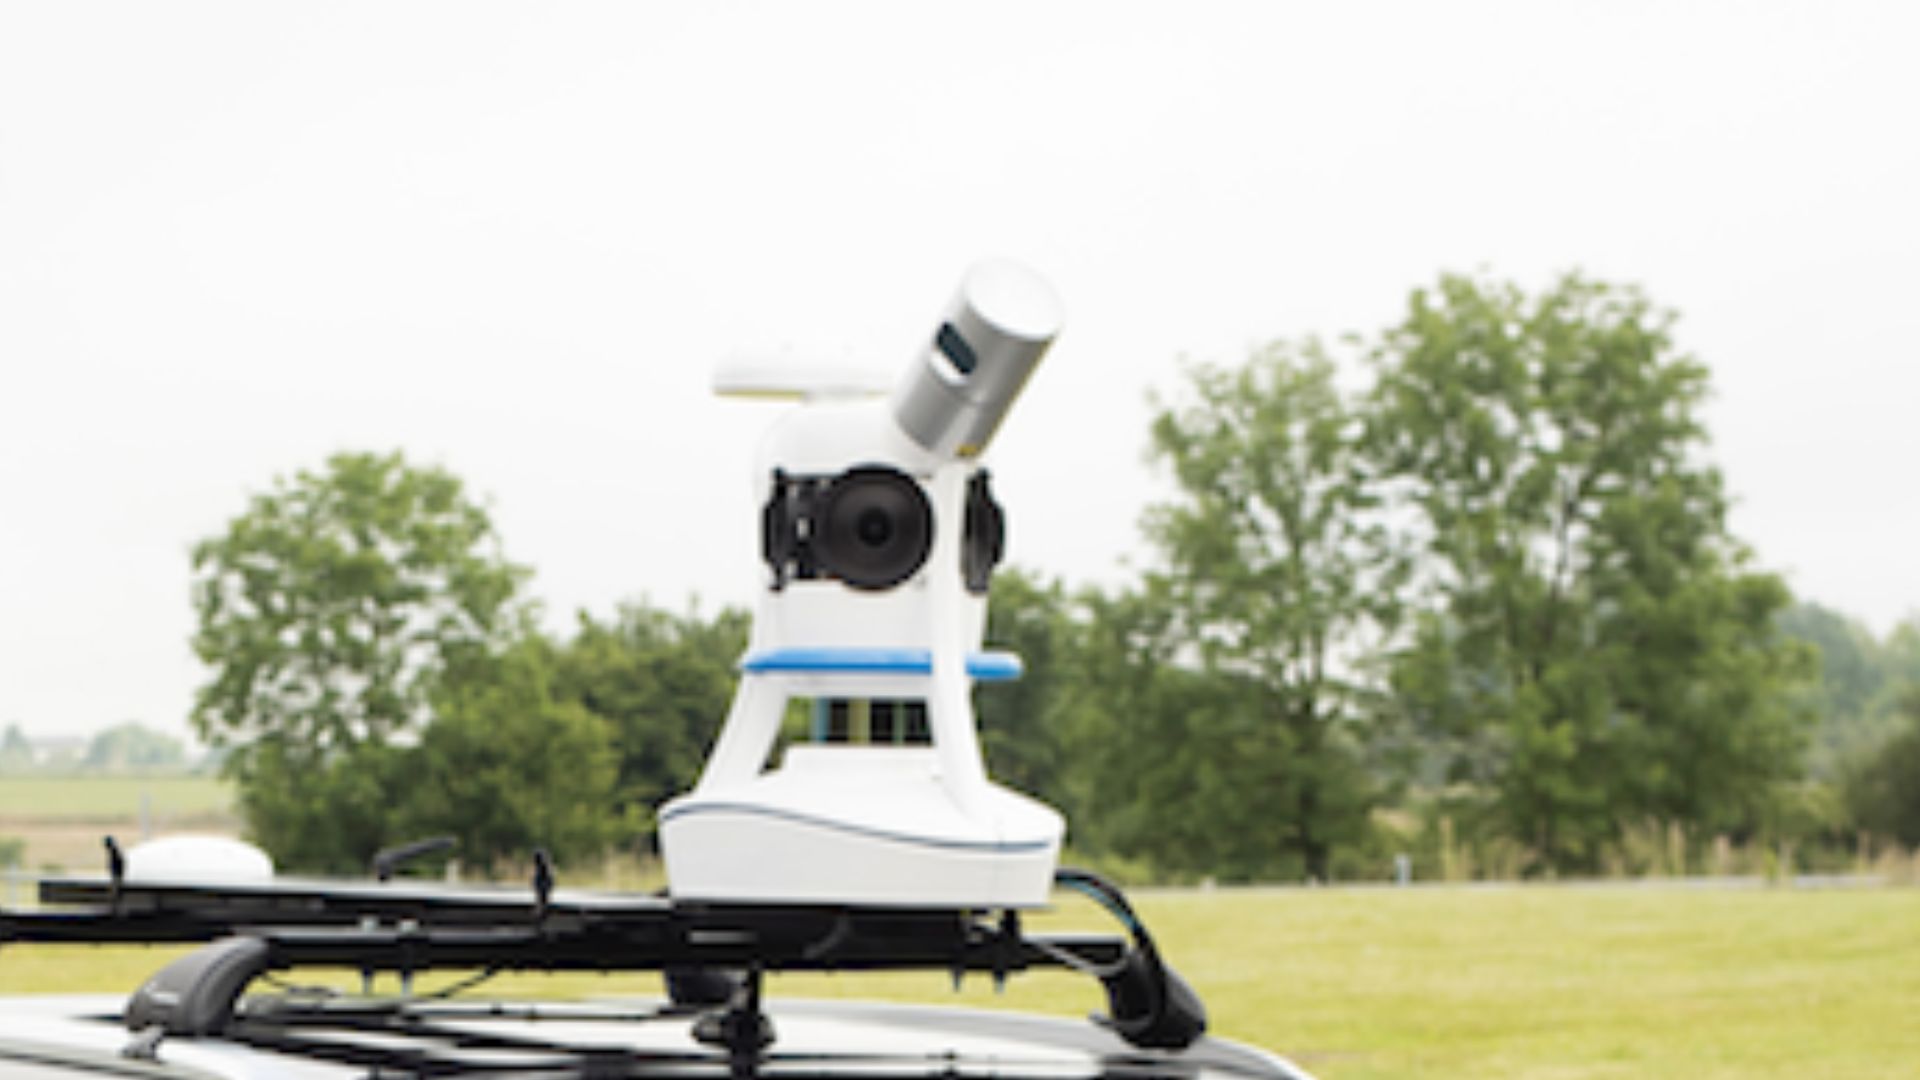
De vMS3D ziet eruit als een klassiek Mobile Mapping System (MMS). Het beschikt over een 360°-camera, een roterende LiDAR en een intern navigatiesysteem met een GNSS -ontvanger.
De eenvoudige, automatische workflow laat niet zien welke subtiele en toch geavanceerde interne berekeningen het systeem uniek maken. De vMS3D is namelijk uitgerust met een extra LiDAR die wordt gebruikt voor SLAM-berekeningen.
Na de gegevensverzameling analyseert de nabewerkingssoftware – genaamd PPiMMS – automatisch in welke situaties ‘ GNSS ’ voldoende is, wanneer ‘inertial’ de voorkeur heeft, of wanneer SLAM vereist is.
Het beste van ' GNSS', 'Inertial' en 'SLAM'
De vMS3D-oplossing houdt rekening met de voor- en nadelen van elke technologie, afhankelijk van de gebruiksomstandigheden:
- GNSS: Wanneer de GNSS -ontvanger betrouwbare gegevens levert, bijvoorbeeld in een omgeving met vrij zicht naar de hemel, is de oplossing afhankelijk van de positie die deze aangeeft. Als er een storing of onderbreking optreedt bij GNSS , kiest het systeem tussen gegevens op basis van inertiële metingen of SLAM-gegevens
- SLAM: De via SLAM berekende positie verdient de voorkeur in omgevingen met een hoge objectdichtheid, waar de omringende objecten zeer divers zijn en dicht bij elkaar staan, zoals in stedelijke canyons of bossen. De mogelijkheden van SLAM zijn beperkt in omgevingen waar objecten te ver weg zijn of niet te onderscheiden zijn.
- Inertiële navigatie: Snelheids- en oriëntatiegegevens die worden geleverd door het inertiële navigatiesysteem (INS) kunnen de navigatie ondersteunen in alle gevallen waarin GNSS en SLAM beperkingen vertonen. Het inertiële navigatiesysteem levert rol- en kantelhoeken om alle LiDAR-gegevens te kalibreren, zodat de puntenwolk wordt gerefereerd aan het maaiveld. Ook draaisnelheden zijn zeer nuttig, vooral wanneer er een abrupte richtingsverandering plaatsvindt. Er is namelijk oriëntatiecompensatie nodig tussen twee scans wanneer de LiDAR in beweging is.
Ellipse-D, De slimme keuze van VIAMETRIS
Omdat hij al zeer tevreden was over de Ellipse voor zijn indoor iMS3D, hoefde Jérôme Ninot, de oprichter van VIAMETRIS, niet ver te zoeken om een INS te kiezen voor zijn nieuwe innovatieve project.
“Ellipse INS levert zeer, zeer nauwkeurige snelheidsgegevens”, aldus de heer Ninot.
Dankzij de innovatieve SLAM-berekening kan VIAMETRIS gebruikmaken van miniatuur- en kosteneffectieve inertiële sensoren, terwijl andere systemen op de markt inertiële systemen met een hogere nauwkeurigheid vereisen. Ellipse -sensoren leveren een houdingsnauwkeurigheid van 0,1°.
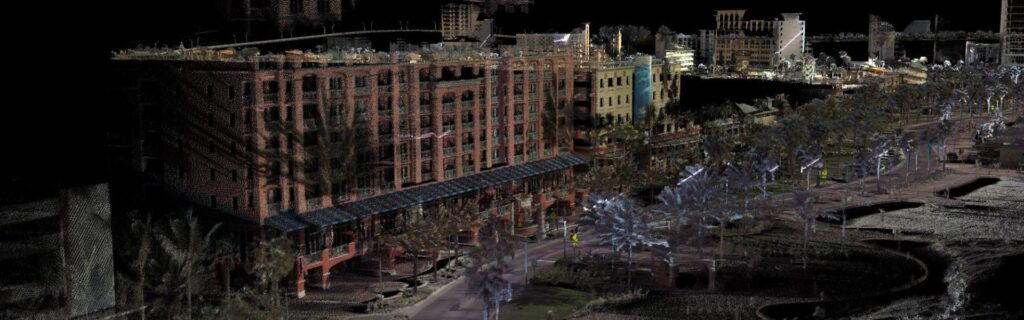
De heer Ninot koos ook voor het model Ellipse-D vanwege de alles-in-één-opstelling en het compacte formaat, en voor de ingebouwde RTK- GNSS -ontvanger.
„Met een geïntegreerde INS zoals de Ellipse-D, die één communicatie-interface biedt en ingebouwde synchronisatie met de GNSS en LiDAR, hebben we ons kunnen concentreren op onze SLAM-expertise”, voegt de CEO toe, waarna hij opmerkt dat minder kabels altijd een goede keuze zijn.
Ellipse-D, een partner voor tal van taken
De Ellipse-D, die in deze innovatieve oplossing is geïntegreerd, vervult verschillende taken. Ten eerste levert het rol- en kantelhoeken om alle LiDAR-gegevens te kalibreren, zodat de puntenwolk wordt gerefereerd aan het maaiveld.
Ten tweede zijn Ellipse-D-draaisnelheden zeer nuttig, vooral wanneer zich een abrupte richtingsverandering voordoet. Er is namelijk oriëntatiecompensatie nodig tussen twee scans wanneer de LiDAR in beweging is.
Ten slotte combineert Ellipse-D in realtime inertiële en GNSS -informatie om uitstekende snelheidsmetingen te leveren, die ook van groot belang zijn voor de continue ondersteuning van de interne algoritmen van vMS3D.
Ellipse-D
De Ellipse-D is een traagheidsnavigatiesysteem met een RTK- GNSS , voorzien van twee antennes en twee frequenties, dat compatibel is met onze post-processingsoftware Qinertia.
Het systeem is ontworpen voor robotica- en geospatiale toepassingen en kan odometergegevens combineren met Pulse of CAN OBDII voor een verbeterde nauwkeurigheid bij het berekenen van de positie op basis van de afgelegde afstand.

Vraag een offerte aan voor Ellipse-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Hoe kan ik traagheidsstuursystemen combineren met een LiDAR voor dronetoepassingen en kartering?
Het combineren van de traagheidsstuursystemen van SBG Systems met LiDAR voor dronetoepassingen vergroot de nauwkeurigheid en betrouwbaarheid bij het vastleggen van nauwkeurige georuimtelijke data.
Dit is hoe de integratie werkt en wat de voordelen zijn voor drone-gebaseerde kartering:
- Een methodiek voor teledetectie die gebruikmaakt van laserpulsen om afstanden tot het aardoppervlak te meten, waarmee een gedetailleerde 3D-kaart van het terrein of constructies wordt gecreëerd.
- De INS van SBG Systems combineert een Inertial Measurement Unit (IMU) met GNSS-data om nauwkeurige positionering, oriëntatie (pitch, roll, yaw) en snelheid te leveren, zelfs in omgevingen waar geen GNSS-signaal beschikbaar is.
Het traagheidsstuursysteem van SBG is gesynchroniseerd met de LiDAR-data. De INS volgt nauwkeurig de positie en oriëntatie van de drone, terwijl de LiDAR het terrein of de objectdetails eronder vastlegt.
Door de exacte oriëntatie van de drone te kennen, kunnen de LiDAR-data nauwkeurig in de 3D-ruimte worden geplaatst.
De GNSS-component zorgt voor wereldwijde positionering, terwijl de IMU real-time oriëntatie- en bewegingsdata biedt. Deze combinatie zorgt ervoor dat, zelfs wanneer het GNSS-signaal zwak of niet beschikbaar is (bijv. nabij hoge gebouwen of dichte bossen), de INS het pad en de positie van de drone kan blijven volgen, wat zorgt voor consistente LiDAR-kartering.
Wat is Multibeam Echo Sounding?
Multibeam Echo Sounding (MBES) is een geavanceerde hydrografische meettechniek die wordt gebruikt om de zeebodem en onderwaterkenmerken met hoge precisie in kaart te brengen.
In tegenstelling tot traditionele single-beam echoloodsystemen die de diepte meten op één enkel punt direct onder het vaartuig, maakt MBES gebruik van een array van sonarbundels om gelijktijdig dieptemetingen vast te leggen over een breed strook van de zeebodem. Dit maakt gedetailleerde mapping met hoge resolutie van onderwaterterrein mogelijk, inclusief topografie, kenmerken van de geografie en potentiële gevaren.
MBES-systemen zenden geluidsgolven uit die door het water reizen, terugkaatsen vanaf de zeebodem en terugkeren naar het vaartuig. Door de tijd te analyseren die de echo's erover doen om terug te keren, berekent het systeem de diepte op meerdere punten, waardoor een uitgebreide kaart van het onderwaterlandschap ontstaat.
Deze technologie is essentieel voor uiteenlopende toepassingen, waaronder navigatie, maritieme bouw, milieumonitoring en resource-exploratie, en levert cruciale data voor veilige maritieme operaties en het duurzaam beheer van mariene hulpbronnen.
Wat is het verschil tussen RTK en PPK?
Real-Time Kinematic (RTK) is een positioneringstechniek waarbij GNSS-correcties nagenoeg in real time worden verzonden, doorgaans via een RTCM-formaat correctiestroom. Er kunnen echter uitdagingen zijn bij het waarborgen van de GNSS-correcties, met name wat betreft hun volledigheid, beschikbaarheid, dekking en compatibiliteit.
Het grote voordeel van PPK ten opzichte van RTK post-processing is dat de dataverwerking kan worden geoptimaliseerd tijdens de post-processing, inclusief voorwaartse en achterwaartse verwerking, terwijl bij real-time verwerking elke onderbreking of incompatibiliteit in de correcties en de transmissie leidt tot een lagere positioneringsnauwkeurigheid.
Een belangrijk eerste voordeel van GNSS post-processing (PPK) versus real-time (RTK) is dat het systeem dat in het veld wordt gebruikt geen datalink/radio nodig heeft om de RTCM-correcties afkomstig van de CORS naar het INS/GNSS-systeem te sturen.
De belangrijkste beperking voor de adoptie van post-processing is de vereiste dat de uiteindelijke toepassing direct moet kunnen reageren op de omgeving. Daarentegen, als uw toepassing kan omgaan met de extra verwerkingstijd die nodig is om een geoptimaliseerd traject te produceren, zal dit de datakwaliteit voor al uw te opleveren resultaten sterk verbeteren.
