


INS – Inertialnavigasjonssystem
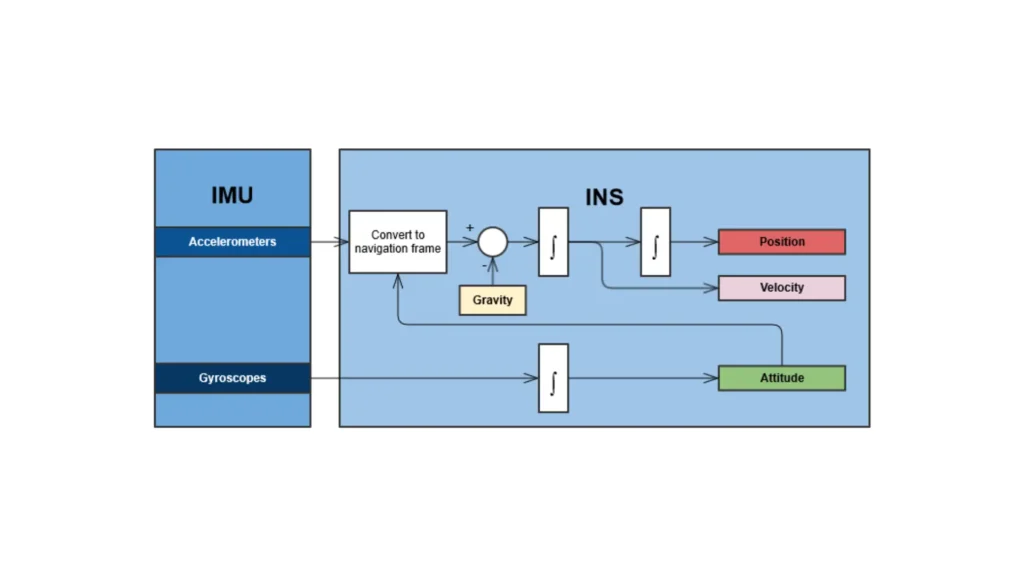
Et inertialnavigasjonssystem (INS), også kalt « INS », er et navigasjonsapparat som måler rulling, stigning, kurs, posisjon og hastighet. Denne avanserte teknologien bestemmer et objekts posisjon, orientering og hastighet uten å være avhengig av eksterne referanser.
Denne selvstendige navigasjonsløsningen er avgjørende i en rekke anvendelsesområder, fra luftfart og forsvar til robotikk og autonome kjøretøy.
Hva er et inertialnavigasjonssystem (INS)?
Et inertialnavigasjonssystem (INS) er en navigasjonsteknologi som bruker bevegelsessensorer til å beregne et objekts posisjon, hastighet og retning ut fra dets opprinnelige utgangspunkt. I motsetning til satellittbaserte systemer som GPS, er et inertialnavigasjonssystem ( INS ) ikke avhengig av eksterne signaler, men bruker i stedet interne sensorer til å spore endringer i bevegelsen over tid. Dette gjør et inertialnavigasjonssystem ( INS ) spesielt nyttig i miljøer der eksterne signaler ikke er tilgjengelige eller er upålitelige.
Viktige funksjoner
1 – Selvstendig: Fungerer uavhengig av eksterne navigasjonshjelpemidler, noe som gjør den egnet for bruk i områder med dårlig eller ingen satellittsynlighet.
2 – Høy nøyaktighet: Gir presise målinger av posisjon og orientering ved å integrere data fra bevegelsessensorer.
3 – Sanntidsdata: Tilbyr kontinuerlige oppdateringer av et objekts posisjon og orientering, noe som er avgjørende i dynamiske og tempofylte miljøer.
Teknologiene bak INS
Inertialnavigasjonssystemer er avhengige av flere kjerneteknologier for å levere nøyaktige navigasjonsdata. Disse teknologiene omfatter avanserte sensorer og beregningsalgoritmer som samarbeider for å spore et objekts bevegelse. Her ser vi nærmere på de viktigste teknologiene som brukes i INS:
1. Gyroskoper
Gyroskoper er sentrale komponenter i et INS, og brukes til å måle vinkelhastighet eller rotasjonshastighet rundt ulike akser.
- Ringlasergyroskoper (RLG-er): Bruker laserstråler til å måle rotasjon med høy presisjon. RLG-er er kjent for sin lave drift og langsiktige stabilitet.
Fiberoptiske gyroskoper (FOG-er): Bruker interferensen mellom lysstråler som beveger seg gjennom optiske fibre til å måle rotasjonsbevegelse. FOG-er tilbyr eksepsjonell nøyaktighet og minimal bias-ustabilitet.
2 – Akselerometre
Akselerometre måler akselerasjon langs ulike akser og samarbeider med gyroskoper for å bestemme endringer i hastighet og retning.
- Micro- Akselerometre av typen elektromekaniske systemer (MEMS) er kompakte og kostnadseffektive, og gir pålitelig ytelse i mange INS -applikasjoner.
- De gir økt nøyaktighet og stabilitet, noe som er avgjørende for avanserte INS -applikasjoner der presisjon er avgjørende.
3 – Beregningsalgoritmer
Beregningsalgoritmer behandler data fra gyroskoper og akselerometre for å beregne posisjon, hastighet og orientering.
- Integrasjonsalgoritmer: Integrerer akselerasjonsdata over tid for å beregne hastighet og posisjon. Disse algoritmene tar hensyn til startbetingelser og oppdaterer navigasjonsdataene kontinuerlig.
- Feilkorrigeringsalgoritmer: Identifisere og korrigere skjevheter og avvik i sensormålinger for å forbedre nøyaktigheten og påliteligheten.
Anvendelser av INS
Inertialnavigasjonssystemer brukes i en rekke bransjer og anvendelsesområder der det stilles krav til nøyaktig navigasjon og posisjonering. Her er noen eksempler:
I luftfartsindustrien leverer « INS » presise data for navigasjon av fly, særlig i flyfaser der GPS-signaler kan være svake eller utilgjengelige. Det bidrar også til navigasjon og styring av romfartøy, inkludert satellittposisjonering og interplanetære oppdrag.
I forsvars- og militære anvendelser sikrer « INS » nøyaktig målretting og styring av missiler, noe som er avgjørende for effektive og pålitelige angrepskapasiteter. Det forbedrer også navigasjonen og den operative effektiviteten til militære bakkekjøretøy, inkludert stridsvogner og pansrede personellkjøretøy. Vårt produktutvalg omfatter produkter som er sertifisert i henhold til standardene MIL-STD-461, MIL-STD-1275 og MIL-STD-810. Videre er de tilgjengelige uten eksportrestriksjoner, noe som gjør at de fleste av SBG Systems løsningene er ITAR Free.
I autonome kjøretøyINS leverer kritiske navigasjonsdata for selvkjørende biler, noe som hjelper dem med å opprettholde nøyaktig posisjonering og orientering selv i miljøer med begrenset GPS-dekning. Det støtter også droner i å oppnå presis flykontroll og navigasjon, og sikrer stabil drift under ulike forhold.
Innen robotikk bidrar INS til navigering i komplekse miljøer, fra industriell automatisering til utforskningsoppgaver, ved å levere nøyaktige posisjons- og orienteringsdata. Det gjør det også mulig for overvåkingsroboter å opprettholde presis posisjonering og bevegelseskontroll under overvåkings- og inspeksjonsoppgaver.
Inertialnavigasjonssystemer (INS) spiller en avgjørende rolle i moderne navigasjons- og posisjoneringsteknologier. De leverer presise, pålitelige data uten å være avhengige av eksterne referanser.
Ved hjelp av avanserte teknologier som gyroskoper, akselerometre og beregningsalgoritmer oppdaterer INS kontinuerlig posisjon, hastighet og orientering.
INS benyttes i ulike bransjer, blant annet luftfart, forsvar, autonome kjøretøy og robotikk. Dens allsidighet kommer tydelig til uttrykk både i situasjoner med høy risiko og i hverdagslige scenarier.
Etter hvert som teknologien utvikler seg, vil funksjonene og bruksområdene til INS fortsette å utvides. Denne veksten vil imøtekomme de stadig skiftende kravene til navigasjon og posisjonering.
