Sırt Çantalı İç Mekan Haritalama
Ellipse-D RTK INS , SLAM hesaplamalarına yardımcı olur ve LiDAR ile kamerayı senkronize eder.
“ SBG Systems ve özellikle Ellipse Serisi ile çalışmaya başlayalı yıllar oldu. Her zaman bu sağlam atalet sensörlerine güvenmişizdir.” | Jérôme N., Kurucusu VIAMETRIS
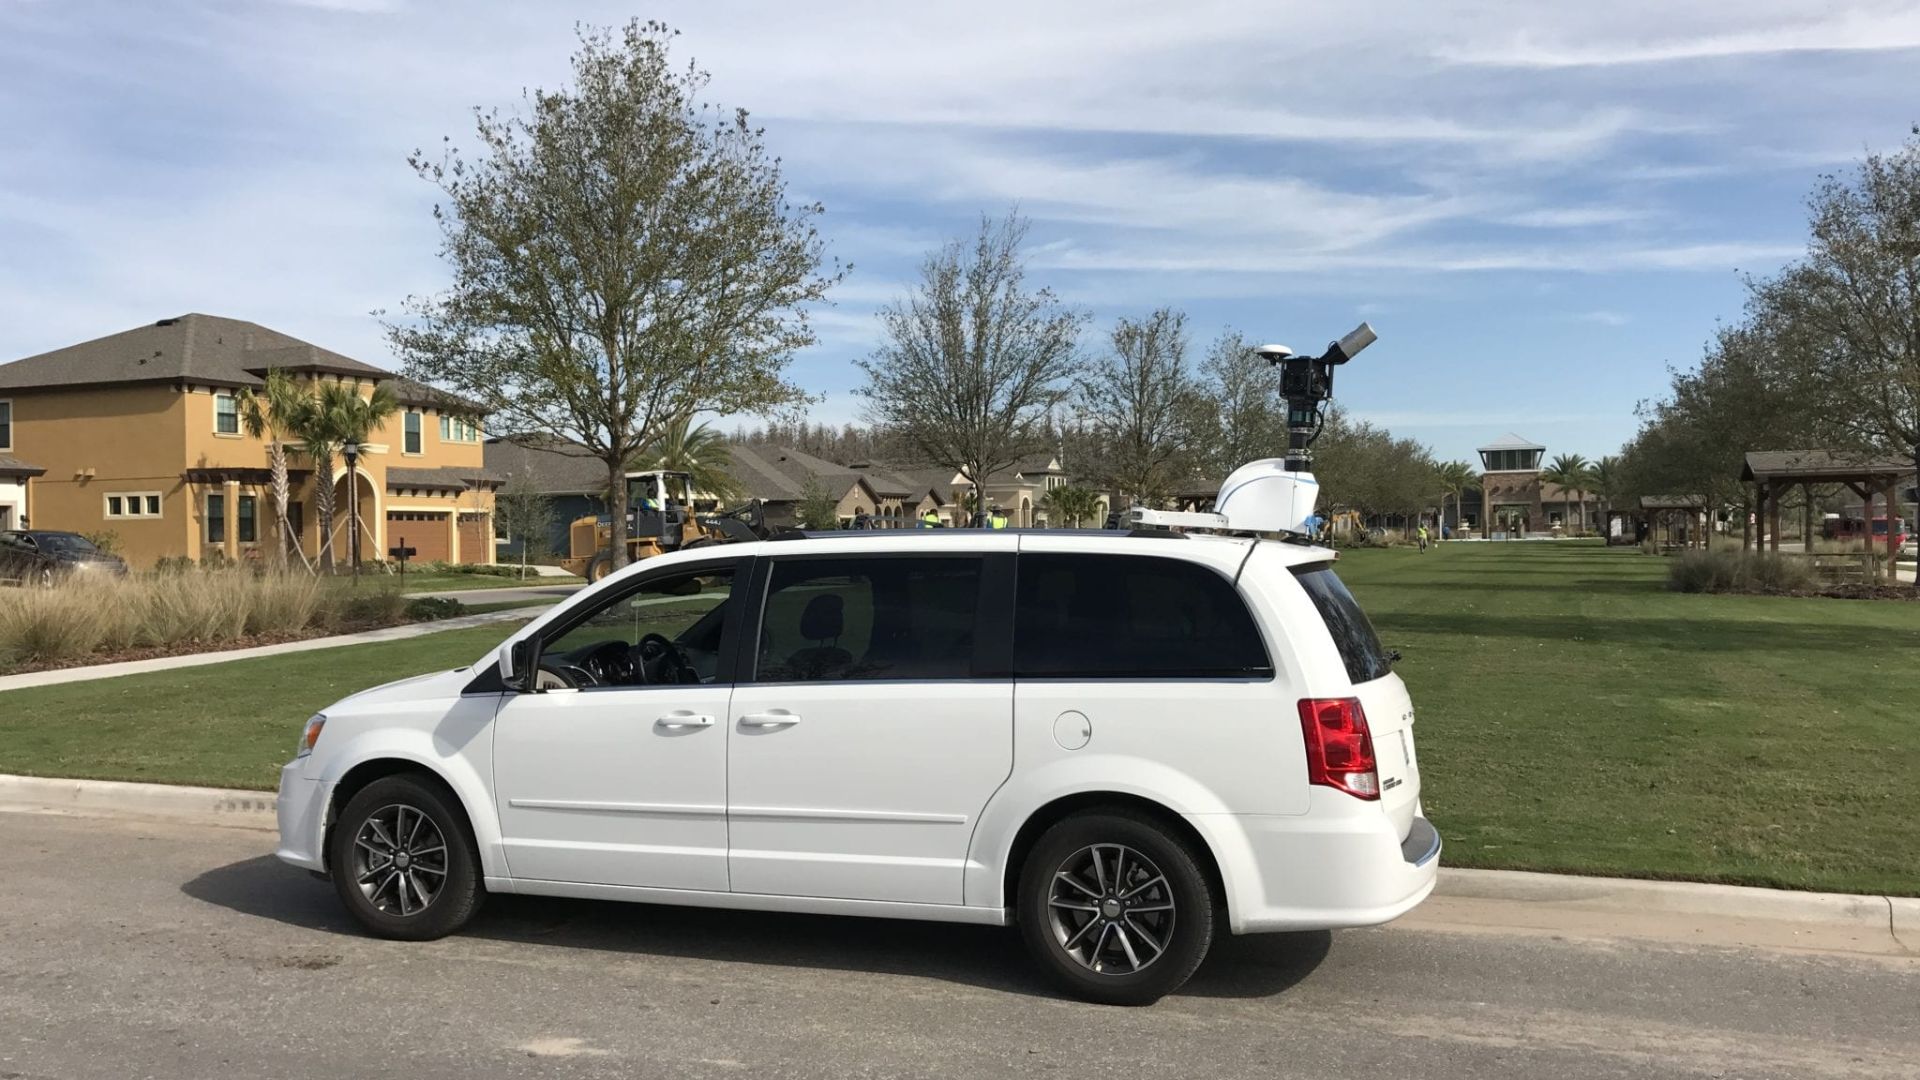
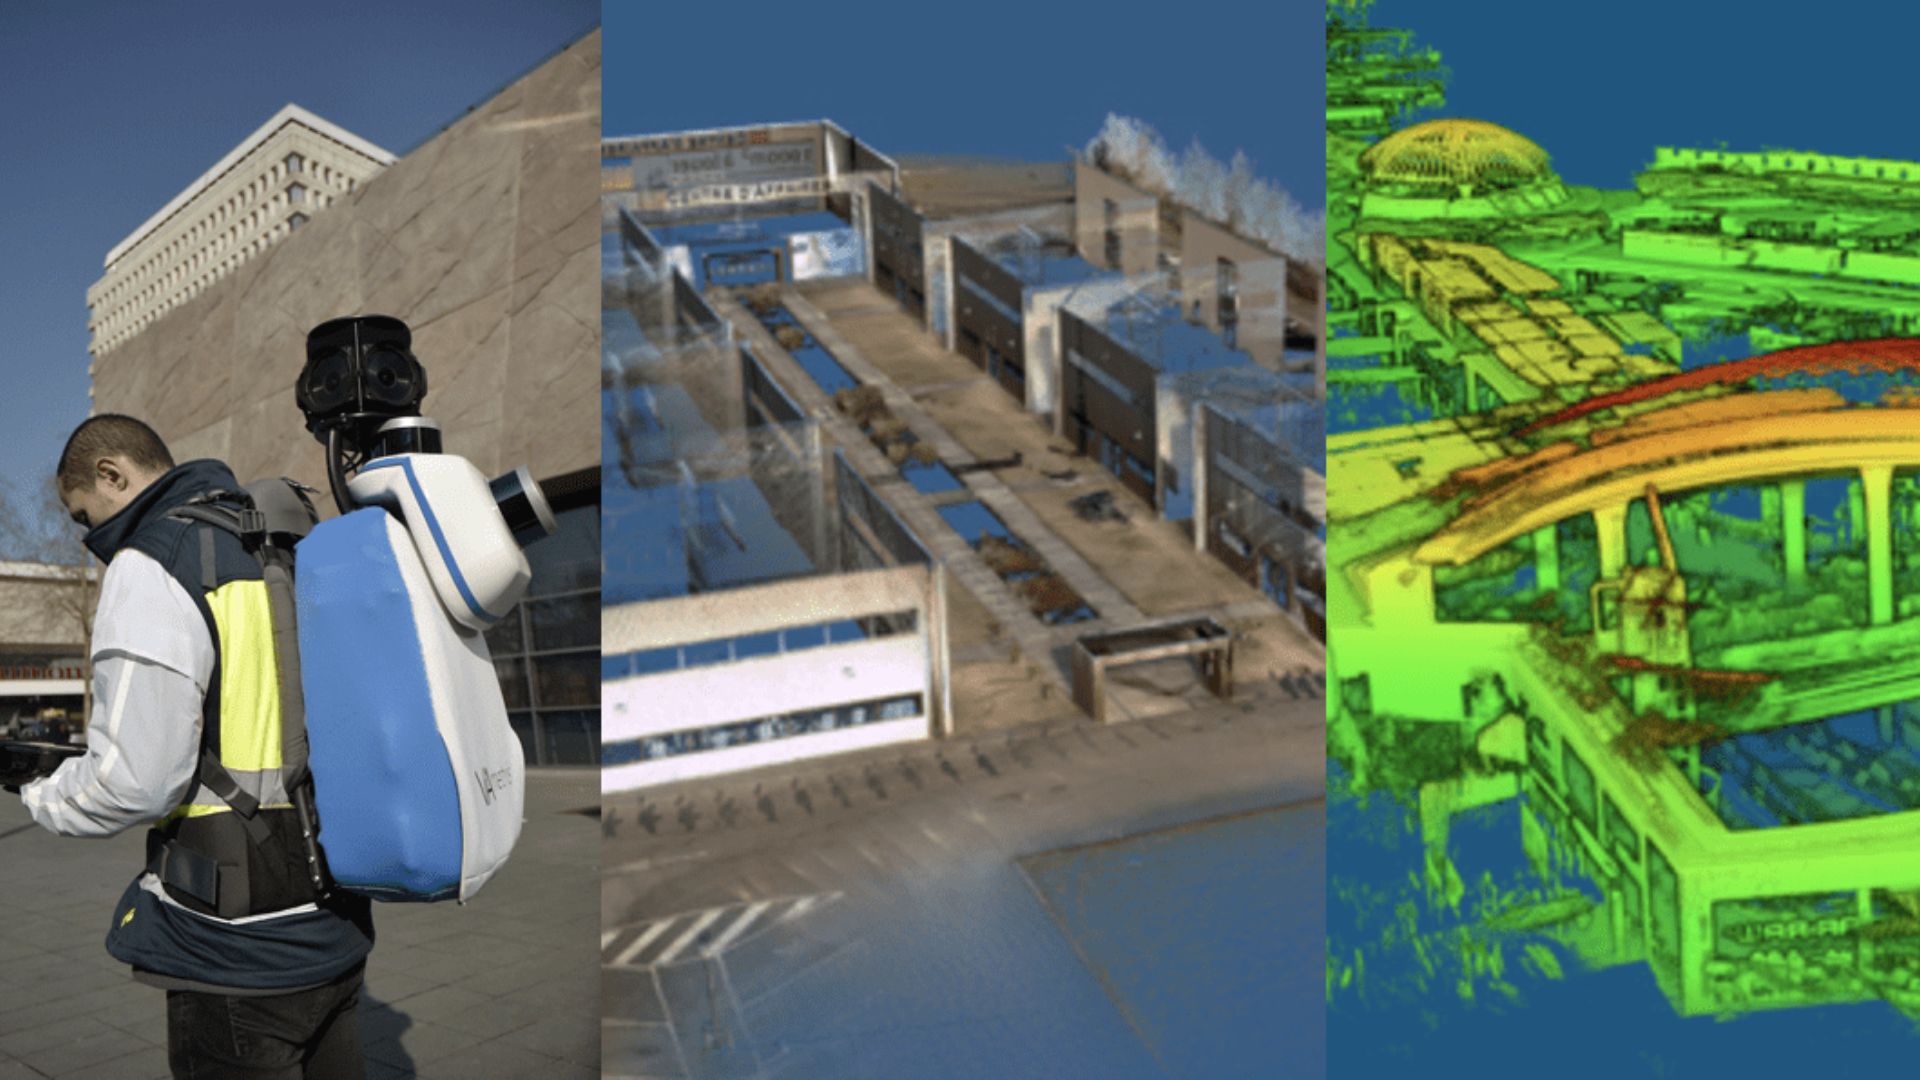
Sırt çantası tabanlı mobil tarama sistemi
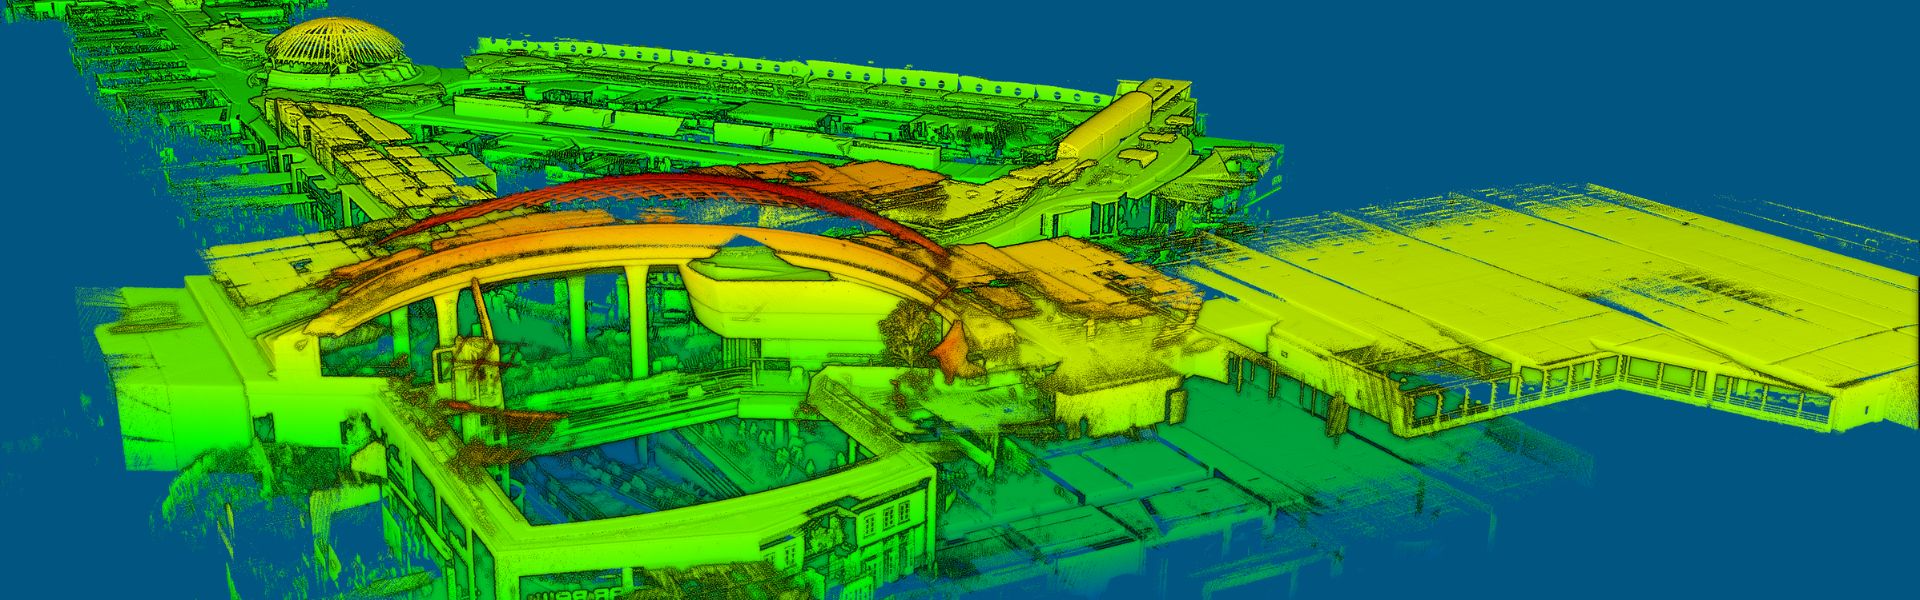
bMS3D-360, en zorlu ortamlar için tasarlanmıştır. Cihazda iki adet Velodyne LiDAR sensörü, bir adet 360 Lady-bug kamera, Ellipse-D, dahili L1/L2 GNSS alıcısına sahip SBG atalet navigasyon sistemi ve bir bilgisayar yer almaktadır.
7 kat hızlanan bir iş akışı
İş akışı basittir. Ölçüm uzmanı sistemi başlatır, bir tablet üzerinden GNSS ve atalet bilgilerinin hesaplandığını kontrol eder ve ölçüme başlar.
Ofise döndüğünde, kullanıcı yönlendirme ve konum doğruluğunu artırmak için INS/GNSS son işleme yazılımını çalıştırır ve ardından nokta bulutunu coğrafi referanslamak ve renklendirmek için VIAMETRIS yazılımını kullanır.
Toplanan veriler, en yaygın tasarım yazılımlarına aktarılmaya hazırdır. Bu iş akışı, geleneksel yönteme kıyasla 7 kat daha hızlıdır.
Eksik veri yoktur; nokta bulutu daha ileri ölçümler için kullanılabilir, bu da zaman ve seyahat masraflarından tasarruf anlamına gelir.
bMS3D-360’ın kanıtlanmış performansına ek olarak, piyasada fark yaratan bazı detaylar da bulunmaktadır; örneğin, kullanıma açıldığında daha geniş bir görüş alanı sağlayan ve geri çekildiğinde daha yüksek güvenlik sunan (örneğin otoparklarda olduğu gibi bazı tavanlar çok alçak olabilir) geri çekilebilir bir direk üzerine yerleştirilmiş 360° kamera.
Bu, işleme sürecini büyük ölçüde kolaylaştıran böyle bir kamera sunan tek sırt çantasıdır. Nokta bulutunda gezinirken, kullanıcı 4 farklı kamera bakış açısına bakmak yerine, 360° taranmış ortamın tek bir görüntüsünü açar.
GNSS , parazit kaynaklarıyla karşılaştığında, INS , SLAM teknolojisinin sınırlı olduğu durumlarda yörüngeyi korur.
SLAM Hesaplamasına Yardımcı Olacak RTK INS
Ellipse-D, bir L1/L2 GNSS alıcısını entegre eden oldukça kompakt bir atalet navigasyon sistemidir. Bu endüstriyel sınıf INS , yerleşik Genişletilmiş Kalman Filtreleme sayesinde yuvarlanma, eğim, yön ve konum hesaplamaları yapar.
Gerçek zamanlı olarak, Ellipse-D yönelim verileri, ekipmanın duruşunu düzeltmek ve SLAM tarafından hesaplanan yönü desteklemek için kullanılır.
Nitekim, SLAM tabanlı yön 20 Hz'de sağlanırken, atalet tabanlı yön 200 Hz'de sunulur. İki SLAM bilgisi arasında, INS yönün sağlamlığını korur.
GNSS alıcısı, nokta bulutuna mutlak konumlandırma sağlar ve yükseklik kısıtlaması ekler. Ayrıca, bozulmalar GNSS'yi etkilediğinde, INS SLAM teknolojisinin başarısız olduğu durumlarda yörüngeyi korur. Örneğin, LiDAR ölçümü için yakınında nesne bulunmayan otoparklarda, INS doğru navigasyonu garanti eder.
VIAMETRIS 'in kurucusu Jérôme Ninot bu seçimi şöyle açıklıyor: “ SBG Systems ve özellikle Ellipse Serisi ile yıllardır çalışıyoruz. Her zaman bu sağlam atalet sensörlerine güvenmişizdir; bu nedenle sırt çantamız için bir INS/GNSS sistemi seçmemiz gerektiğinde, Ellipse-D'nin halihazırda bir GNSS alıcısını entegre etmiş olmasından memnuniyet duyduk.”
Jérôme, ek bir ekipman entegre etmemek her zaman zaman kazandırır diye vurguluyor.
Ellipse-D
Ellipse-D, Post-Processing yazılımımız Qinertia ile uyumlu, çift antenli ve çift frekanslı bir RTK GNSS entegre eden bir atalet navigasyon sistemidir.
Robotik ve jeo-uzamsal uygulamalar için tasarlanan bu sistem, gelişmiş kestirimsel navigasyon doğruluğu sağlamak üzere odometre verilerini Pulse veya CAN OBDII ile birleştirebilir.

Ellipse-D için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
GNSS 'in GPS'e göre farkı nedir?
GNSS "Global Navigation Satellite System" (Küresel Navigasyon Uydu Sistemi) ve " Global Positioning System" ( Küresel Konumlandırma Sistemi) kısaltmalarıdır. Bu terimler genellikle birbirinin yerine kullanılır, ancak uydu tabanlı navigasyon sistemleri kapsamında farklı kavramları ifade ederler.
GNSS tüm uydu navigasyon sistemlerini kapsayan genel bir terimdir; oysa GPS, özellikle ABD sistemini ifade eder. Bu terim, daha kapsamlı bir küresel kapsama alanı sunan birçok sistemi içerirken, GPS ise bu sistemlerden sadece biridir.
GNSS, birden fazla sistemden gelen verileri entegre ederek daha yüksek doğruluk ve güvenilirlik sağlarken, GPS tek başına kullanıldığında uydu erişilebilirliğine ve çevresel koşullara bağlı olarak bazı sınırlamalarla karşılaşılabilir.
AHRS ile INS arasındaki fark nedir?
Bir Tutum ve Yön Referans Sistemi (AHRS) ile bir Ataletli Navigasyon Sistemi (INS) arasındaki temel fark, işlevselliklerinde ve sağladıkları verilerin kapsamında yatmaktadır.
AHRS bir araç veya cihazın yönelim bilgilerini —özellikle de duruşunu (pitch, roll) ve seyrini (yaw)— sağlar. Yönelimi hesaplamak ve dengelemek için genellikle jiroskoplar, ivmeölçerler ve manyetometreler gibi sensörlerin bir kombinasyonunu kullanır. AHRS , üç eksende (yukarı-aşağı, sağa-sola ve sağa-sola) açısal konumu verir ve böylece sistemin uzaydaki yönelimini anlamasını sağlar. Genellikle havacılık, İHA’lar, robotik ve denizcilik sistemlerinde, araç kontrolü ve dengeleme için hayati önem taşıyan doğru konum ve yön verilerini sağlamak amacıyla kullanılır.
Bir INS , yalnızca yönlendirme verileri sağlamakla kalmaz ( AHRS gibi), aynı zamanda bir aracın konumunu, hızını ve ivmesini zaman içinde izler. GNSS gibi harici referanslara bağlı kalmadan 3 boyutlu uzaydaki hareketi tahmin etmek için atalet sensörlerini kullanır. AHRS (jiroskoplar, ivmeölçerler) içinde bulunan sensörleri bir araya getirir; ancak konum ve hız izleme için daha gelişmiş algoritmalar da içerebilir ve genellikle daha yüksek doğruluk elde etmek amacıyla GNSS gibi harici verilerle entegre olur.
Özetle, AHRS yönelim (konum ve seyir yönü) bilgilerine odaklanırken, INS konum, hız ve yönelim dahil olmak üzere eksiksiz bir navigasyon verileri seti sunmaktadır.
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
Drone ile haritalama için atalet sistemlerini bir LIDAR ile nasıl birleştirebilirim?
SBG Systems’in atalet sistemlerinin drone haritalama için LiDAR ile birleştirilmesi, hassas coğrafi verilerin toplanmasında doğruluğu ve güvenilirliği artırır.
Entegrasyonun nasıl işlediği ve drone tabanlı haritalamaya nasıl fayda sağladığı aşağıda açıklanmaktadır:
- Lazer darbeleri kullanarak Dünya yüzeyine olan mesafeleri ölçen ve arazinin veya yapıların ayrıntılı bir 3B haritasını oluşturan bir uzaktan algılama yöntemi.
- SBG Systems INS Bir Atalet Ölçüm Birimi (IMU) ile GNSS verilerini birleştirerek, GNSS erişiminin engellendiği ortamlarda bile doğru konum, yönelim (eğim, yuvarlanma, sapma) ve hız bilgisi sağlar.
SBG’nin atalet sistemi, LiDAR verileriyle senkronize edilmiştir. INS , dronun konumunu ve yönelimini hassas bir şekilde izlerken, LiDAR ise altındaki arazi veya nesnelerin ayrıntılarını yakalar.
Dronun tam yönelimini bilmek suretiyle, LiDAR verileri 3B uzayda doğru bir şekilde konumlandırılabilir.
GNSS bileşeni küresel konumlandırma sağlarken, IMU gerçek zamanlı yön ve hareket verileri sunar. Bu kombinasyon, GNSS sinyali zayıf veya mevcut olmadığında bile (örneğin, yüksek binaların veya yoğun ormanların yakınında), INS ’ın dronun rotasını ve konumunu izlemeye devam etmesini sağlayarak tutarlı LiDAR haritalama yapılmasına olanak tanır.
Eşzamanlı konum belirleme ve haritalama ne anlama gelir?
Eşzamanlı Konum Belirleme ve Haritalama (SLAM), bir robotun, aracın veya cihazın bilinmeyen bir ortamın haritasını oluştururken aynı anda o harita içindeki kendi konumunu belirlemesini sağlayan bir hesaplama tekniğidir.
Bu teknik, çeşitli sensörlerden (örn. kameralar, LiDAR, radar, IMU’lar, GNSS) gelen verileri, filtreleme veya optimizasyon gibi algoritmalarla birleştirerek gerçek zamanlı haritalama ve navigasyon sağlar.
SLAM, otonom sistemlerin önceden hazırlanmış haritalar veya GPS olmadan çevrelerini anlamalarını ve içinde yol bulmalarını sağlar.
