Indoor-kaartopname met rugzak
De Ellipse-D RTK INS ondersteunt SLAM-berekeningen en zorgt voor synchronisatie tussen LiDAR en camera.
“We werken nu al jaren met SBG Systems en met name met de Ellipse -serie. We hebben altijd vertrouwd op deze robuuste inertiële sensoren.” | Jérôme N., oprichter van VIAMETRIS
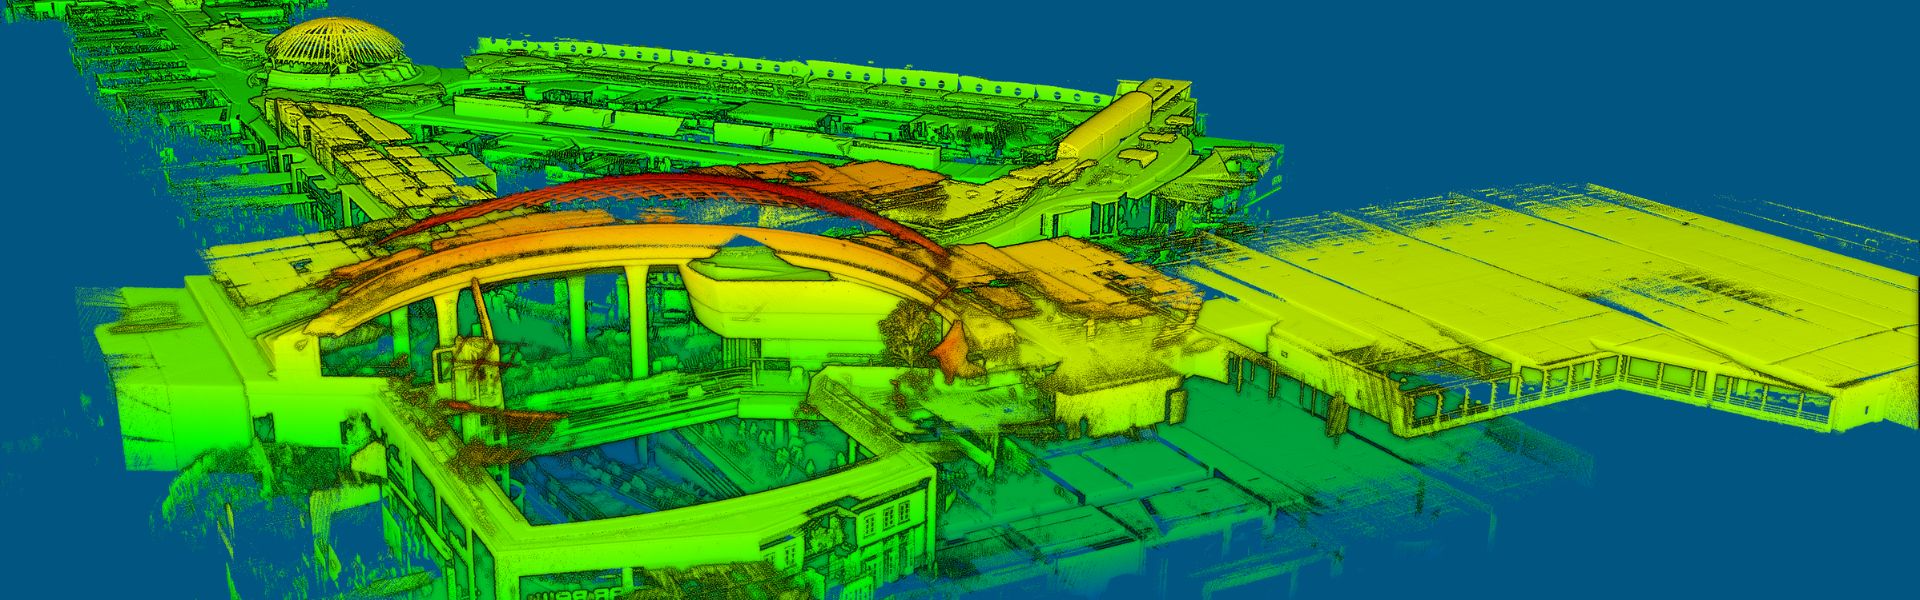
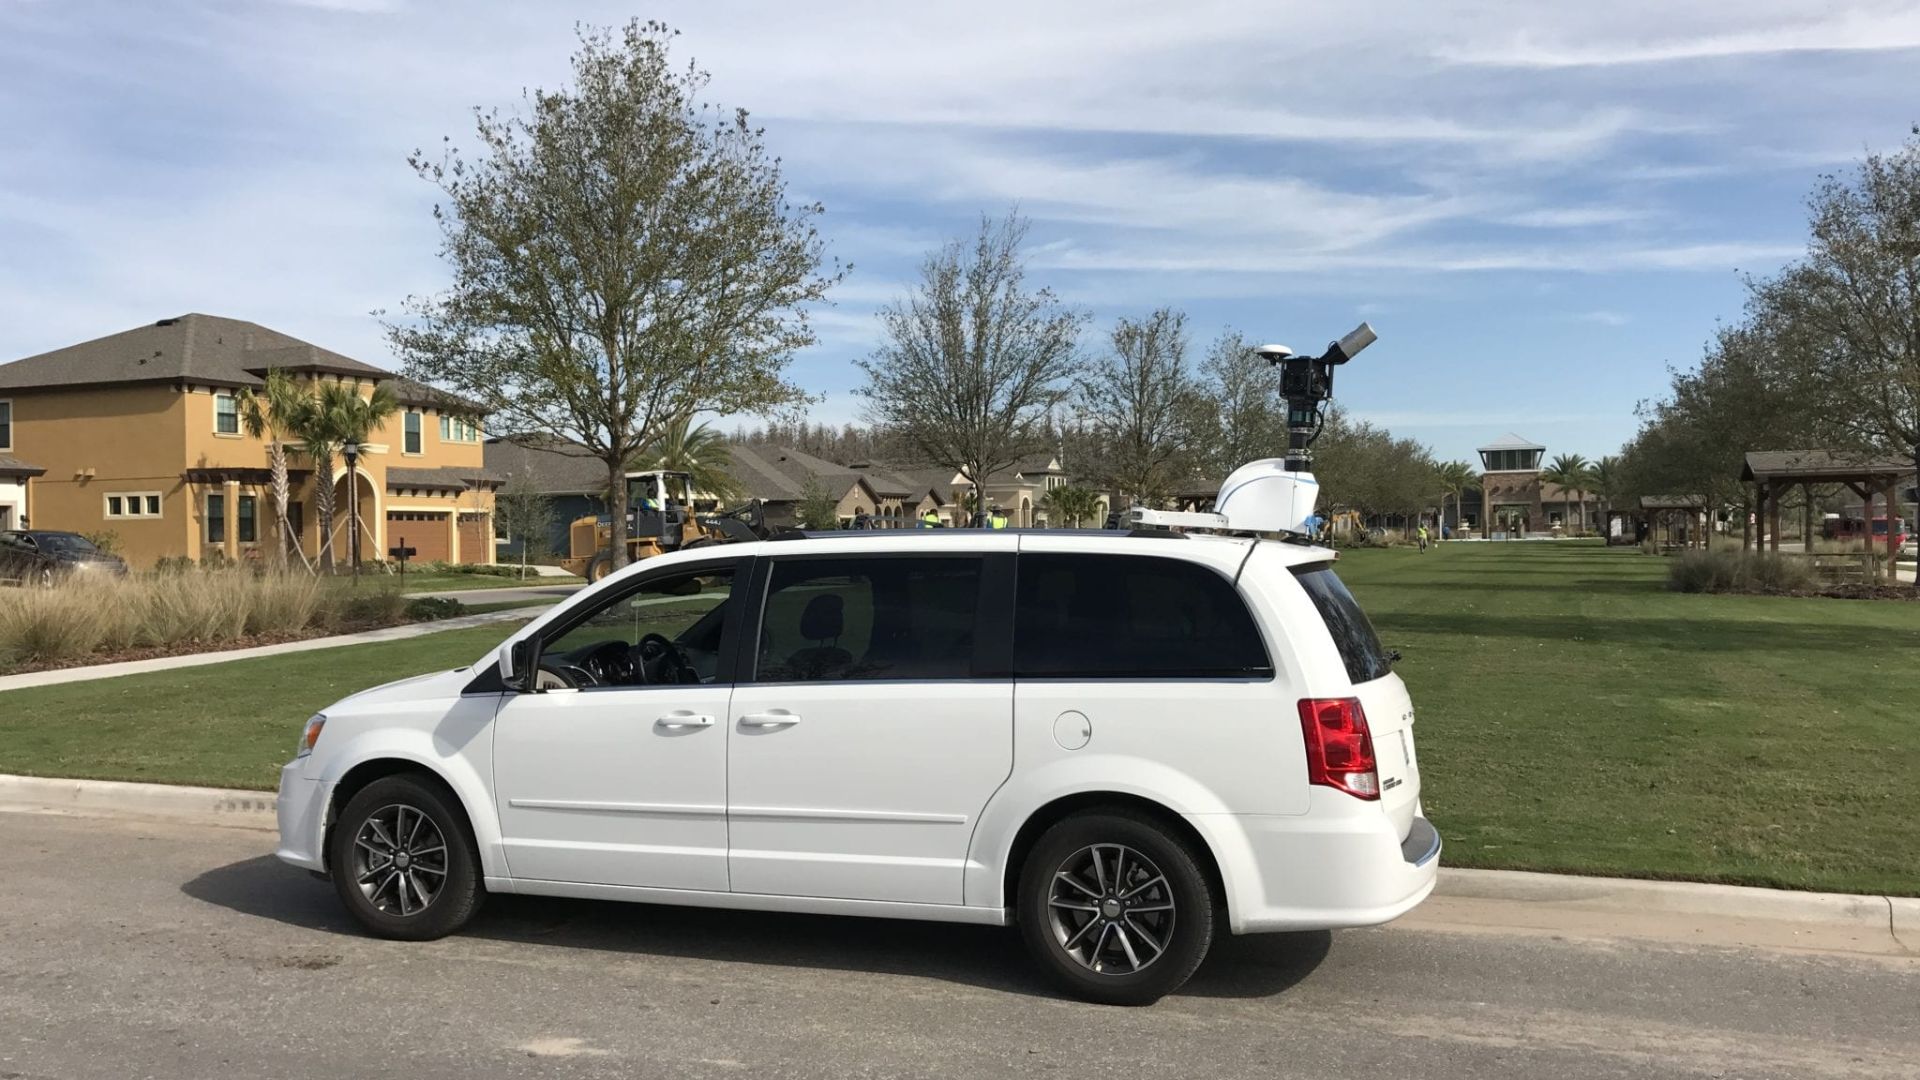
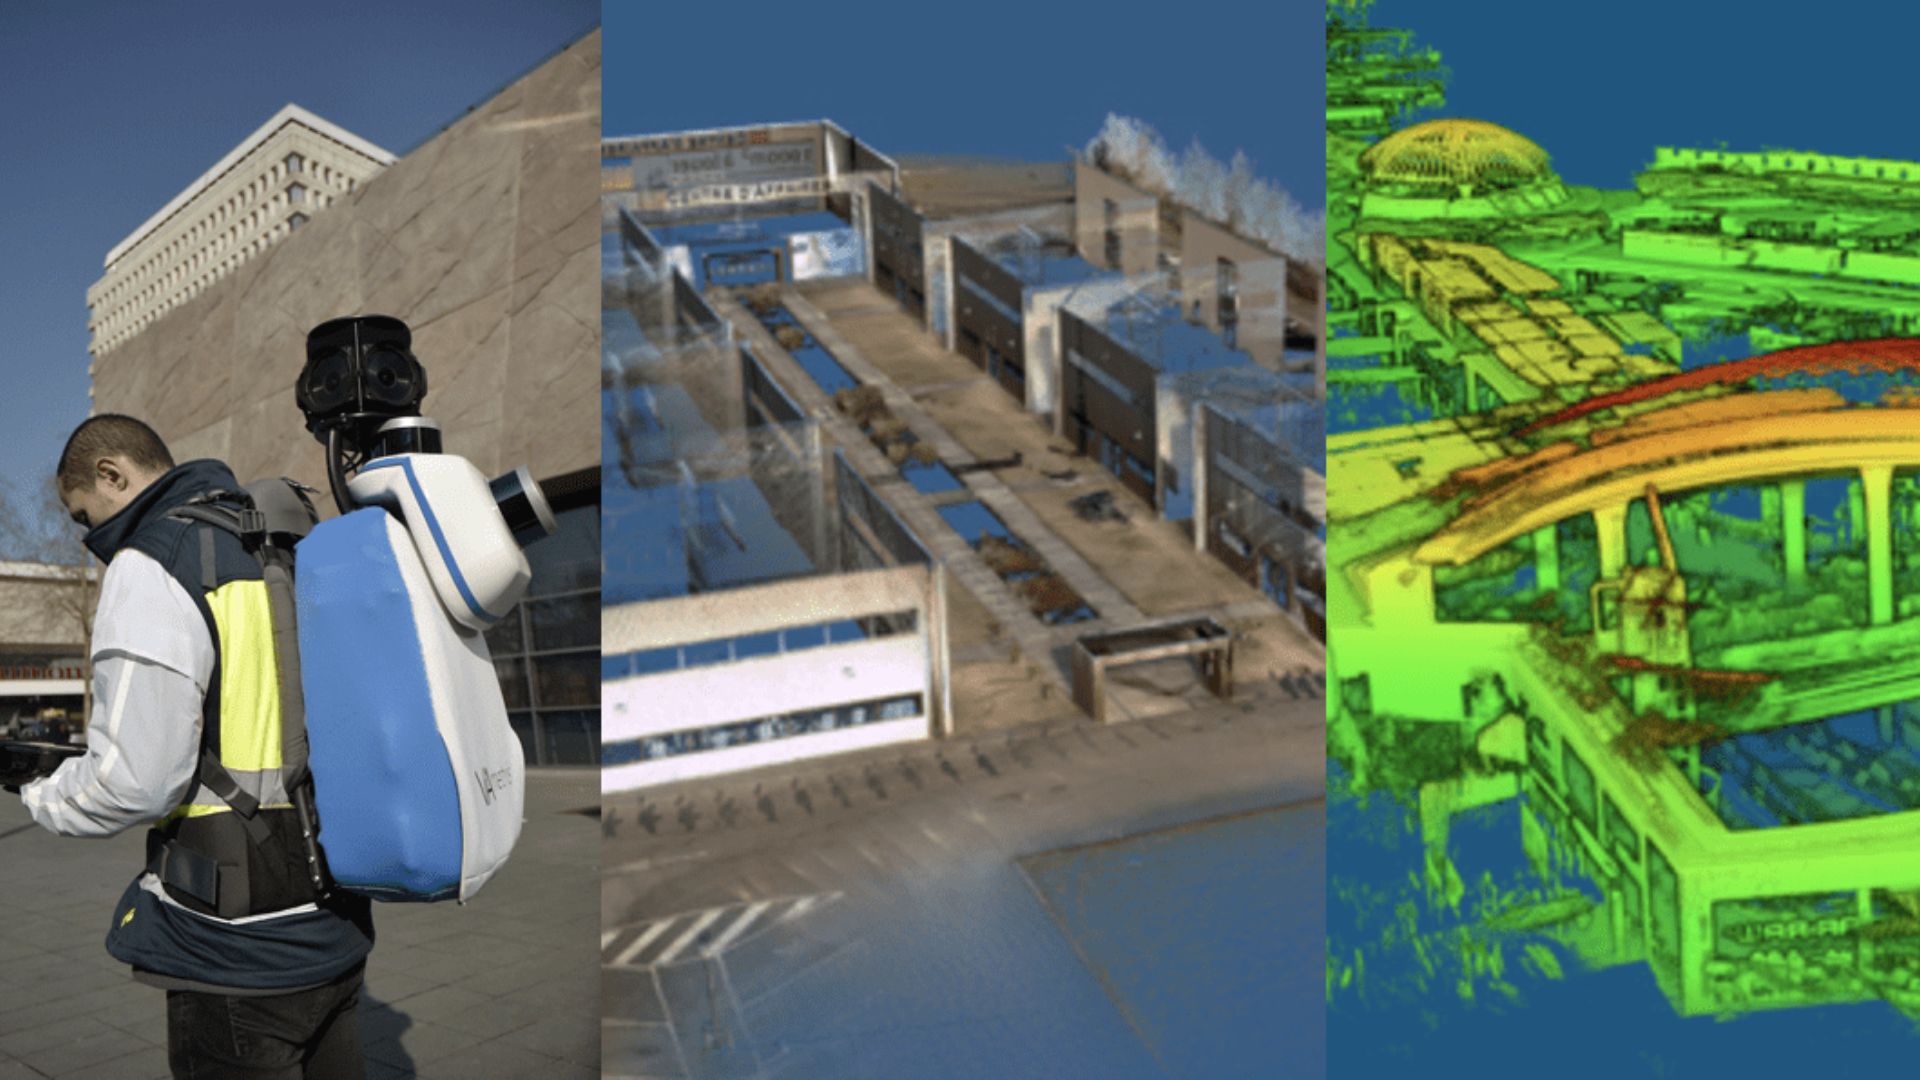
Mobiel scansysteem op basis van een rugzak
De bMS3D-360 is ontworpen voor de meest veeleisende omgevingen. Het systeem is uitgerust met twee Velodyne LiDAR-sensoren, een 360 Lady-bug-camera, de Ellipse-D, het SBG-inertiële navigatiesysteem met ingebouwde L1/L2- GNSS -ontvanger en een computer.
Een 7 keer snellere workflow
De werkwijze is eenvoudig. De landmeter start het systeem, controleert op een tablet of de GNSS en de inertiële gegevens zijn berekend, en begint met de meting.
Terug op kantoor start de gebruiker de INS/GNSS nabewerkingssoftware om de oriëntatie- en positienauwkeurigheid te verbeteren, en gebruikt vervolgens de VIAMETRIS software om de puntenwolk te georefereren en in te kleuren.
De verzamelde gegevens zijn klaar om te worden geïmporteerd in de meest gangbare ontwerpsoftware. Deze werkwijze is zeven keer sneller dan de traditionele methode.
Er ontbreken geen gegevens; de puntenwolk kan worden gebruikt voor verdere metingen, wat een besparing op tijd en reiskosten oplevert.
Naast de bewezen prestaties van de bMS3D-360 zijn er enkele details die het verschil maken op de markt, zoals de 360°-camera die op een uitschuifbare stang is gemonteerd voor een groter gezichtsveld wanneer deze is uitgeklapt, en een hogere veiligheid wanneer deze is ingeklapt (sommige daken kunnen erg laag zijn, bijvoorbeeld op parkeerterreinen).
Het is de enige rugzak met een dergelijke camera, wat het verwerkingswerk aanzienlijk vereenvoudigt. Bij het navigeren in de puntenwolk opent de gebruiker één enkel beeld van de in 360° gescande omgeving, in plaats van naar vier verschillende cameraperspectieven te kijken.
Wanneer de GNSS storingsbronnen tegenkomt, houdt de INS het traject aan op plaatsen waar de SLAM-technologie beperkt is.
De RTK- INS e ter ondersteuning van de SLAM-berekening
De Ellipse-D is een zeer compact inertieel navigatiesysteem waarin een L1/L2- GNSS -ontvanger is geïntegreerd. Dit INS van industriële kwaliteit berekent rol, pitch, koers en positie dankzij de ingebouwde Extended Kalman Filtering.
In realtime worden Ellipse-D-oriëntatiegegevens gebruikt om de stand van de apparatuur te corrigeren en de door SLAM berekende koers te ondersteunen.
Inderdaad, terwijl de op SLAM gebaseerde koers met een frequentie van 20 Hz wordt geleverd, wordt de op inertiële gegevens gebaseerde koers met een frequentie van 200 Hz geleverd. Tussen twee SLAM-metingen in zorgt de INS ervoor dat de koers stabiel blijft.
De GNSS -ontvanger levert absolute positionering aan de puntenwolk en voegt hoogtebeperkingen toe. Bovendien, wanneer storingen GNSS beïnvloeden, handhaaft de INS het traject waar de SLAM-technologie faalt. Bijvoorbeeld op parkeerterreinen zonder objecten in de buurt voor LiDAR-metingen, zorgt de INS voor nauwkeurige navigatie.
Jérôme Ninot, oprichter van VIAMETRIS , licht deze keuze toe: “We werken al jaren met SBG Systems en met name de Ellipse -serie. We hebben altijd vertrouwd op deze robuuste inertiële sensoren, dus toen we een INS/GNSS -systeem voor onze rugzak moesten kiezen, waren we blij dat de Ellipse-D al was uitgerust met een GNSS -ontvanger.”
Het bespaart altijd tijd om geen extra apparatuur te hoeven integreren, benadrukt Jérôme.
Ellipse-D
De Ellipse-D is een traagheidsnavigatiesysteem met een RTK- GNSS , voorzien van twee antennes en twee frequenties, dat compatibel is met onze post-processingsoftware Qinertia.
Het systeem is ontworpen voor robotica- en geospatiale toepassingen en kan odometergegevens combineren met Pulse of CAN OBDII voor een verbeterde nauwkeurigheid bij het berekenen van de positie op basis van de afgelegde afstand.

Vraag een offerte aan voor Ellipse-D
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het verschil tussen GNSS en GPS?
GNSS staat voor Global Navigation Satellite System en GPS voor Global Positioning System. Deze termen worden vaak door elkaar gebruikt, maar ze verwijzen naar verschillende concepten binnen satellietgebaseerde navigatiesystemen.
GNSS is een verzamelnaam voor alle satellietnavigatiesystemen, terwijl GPS specifiek verwijst naar het Amerikaanse systeem. GNSS omvat meerdere systemen die een uitgebreidere wereldwijde dekking bieden, terwijl GPS slechts één van die systemen is.
U profiteert van een betere nauwkeurigheid en betrouwbaarheid met GNSS door gegevens van meerdere systemen te integreren, terwijl GPS op zichzelf beperkingen kan hebben, afhankelijk van de beschikbaarheid van satellieten en omgevingsomstandigheden.
Wat is het verschil tussen AHRS en INS?
Het belangrijkste verschil tussen een Attitude and Heading Reference System (AHRS) en een Inertial Navigation System (INS) ligt in hun functionaliteit en de omvang van de gegevens die ze verstrekken.
Een AHRS levert oriëntatie-informatie—specifiek de stand (stamp, rol) en koers (gier) van een voertuig of apparaat. Het gebruikt typisch een combinatie van sensoren, waaronder gyroscopen, accelerometers en magnetometers, om de oriëntatie te berekenen en te stabiliseren. De AHRS voert de hoekpositie uit in drie assen (stamp, rol en gier), waardoor een systeem zijn oriëntatie in de ruimte begrijpt. Het wordt vaak gebruikt in de luchtvaart, UAV's, robotica en maritieme systemen om nauwkeurige stand- en koersgegevens te leveren, wat cruciaal is voor voertuigbesturing en -stabilisatie.
Een INS levert niet alleen oriëntatiegegevens (zoals een AHRS), maar volgt ook de positie, snelheid en versnelling van een voertuig in de tijd. Het gebruikt traagheidssensoren om beweging in de 3D-ruimte te schatten zonder te vertrouwen op externe referenties zoals GNSS. Het combineert de sensoren die in een AHRS worden aangetroffen (gyroscopen, accelerometers), maar kan ook geavanceerdere algoritmen bevatten voor positie- en snelheidstracking, en integreert vaak met externe gegevens zoals GNSS voor een grotere nauwkeurigheid.
Kort gezegd richt de AHRS zich op oriëntatie (stand en koers), terwijl een INS een volledig pakket aan navigatiegegevens biedt, inclusief positie, snelheid en oriëntatie.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Hoe kan ik traagheidsstuursystemen combineren met een LiDAR voor dronetoepassingen en kartering?
Het combineren van de traagheidsstuursystemen van SBG Systems met LiDAR voor dronetoepassingen vergroot de nauwkeurigheid en betrouwbaarheid bij het vastleggen van nauwkeurige georuimtelijke data.
Dit is hoe de integratie werkt en wat de voordelen zijn voor drone-gebaseerde kartering:
- Een methodiek voor teledetectie die gebruikmaakt van laserpulsen om afstanden tot het aardoppervlak te meten, waarmee een gedetailleerde 3D-kaart van het terrein of constructies wordt gecreëerd.
- De INS van SBG Systems combineert een Inertial Measurement Unit (IMU) met GNSS-data om nauwkeurige positionering, oriëntatie (pitch, roll, yaw) en snelheid te leveren, zelfs in omgevingen waar geen GNSS-signaal beschikbaar is.
Het traagheidsstuursysteem van SBG is gesynchroniseerd met de LiDAR-data. De INS volgt nauwkeurig de positie en oriëntatie van de drone, terwijl de LiDAR het terrein of de objectdetails eronder vastlegt.
Door de exacte oriëntatie van de drone te kennen, kunnen de LiDAR-data nauwkeurig in de 3D-ruimte worden geplaatst.
De GNSS-component zorgt voor wereldwijde positionering, terwijl de IMU real-time oriëntatie- en bewegingsdata biedt. Deze combinatie zorgt ervoor dat, zelfs wanneer het GNSS-signaal zwak of niet beschikbaar is (bijv. nabij hoge gebouwen of dichte bossen), de INS het pad en de positie van de drone kan blijven volgen, wat zorgt voor consistente LiDAR-kartering.
Wat houdt ‘simultaneous localization and mapping’ in?
Simultaneous Localization and Mapping (SLAM) is een computationele techniek waarmee een robot, voertuig of apparaat een kaart van een onbekende omgeving kan opbouwen en tegelijkertijd zijn eigen positie binnen die kaart kan bepalen.
Het combineert gegevens van verschillende sensoren (bijv. camera’s, LiDAR, radar, IMU’s, GNSS) met algoritmen zoals filtering of optimalisatie om realtime kartering en navigatie te realiseren.
Dankzij SLAM kunnen autonome systemen navigeren en hun omgeving begrijpen zonder voorafgaande kaarten of GPS.
