Hyperloop-uitdaging
Het UCI-team gebruikte de Ellipse-N miniatuur INS , om de positie, snelheid en versnelling van hun capsule te meten.
“We waren meer dan tevreden met de resultaten die de Ellipse-N ons opleverde. Het was de meest betrouwbare gegevensbron die we hadden.” | Andrew T., aanvoerder van het HyperXite-team
HyperXite, het team van de UCI-universiteit, nam deel aan de tweede Hyperloop-wedstrijd en eindigde als nummer 1 van de All-American Hyperloop-teams en als nummer 2 ter wereld op het gebied van luchtlevitatie. Ze gebruikten de Ellipse-N miniatuur INS , om de positie, snelheid en versnelling van hun capsule te meten.
Hyperloop-concept
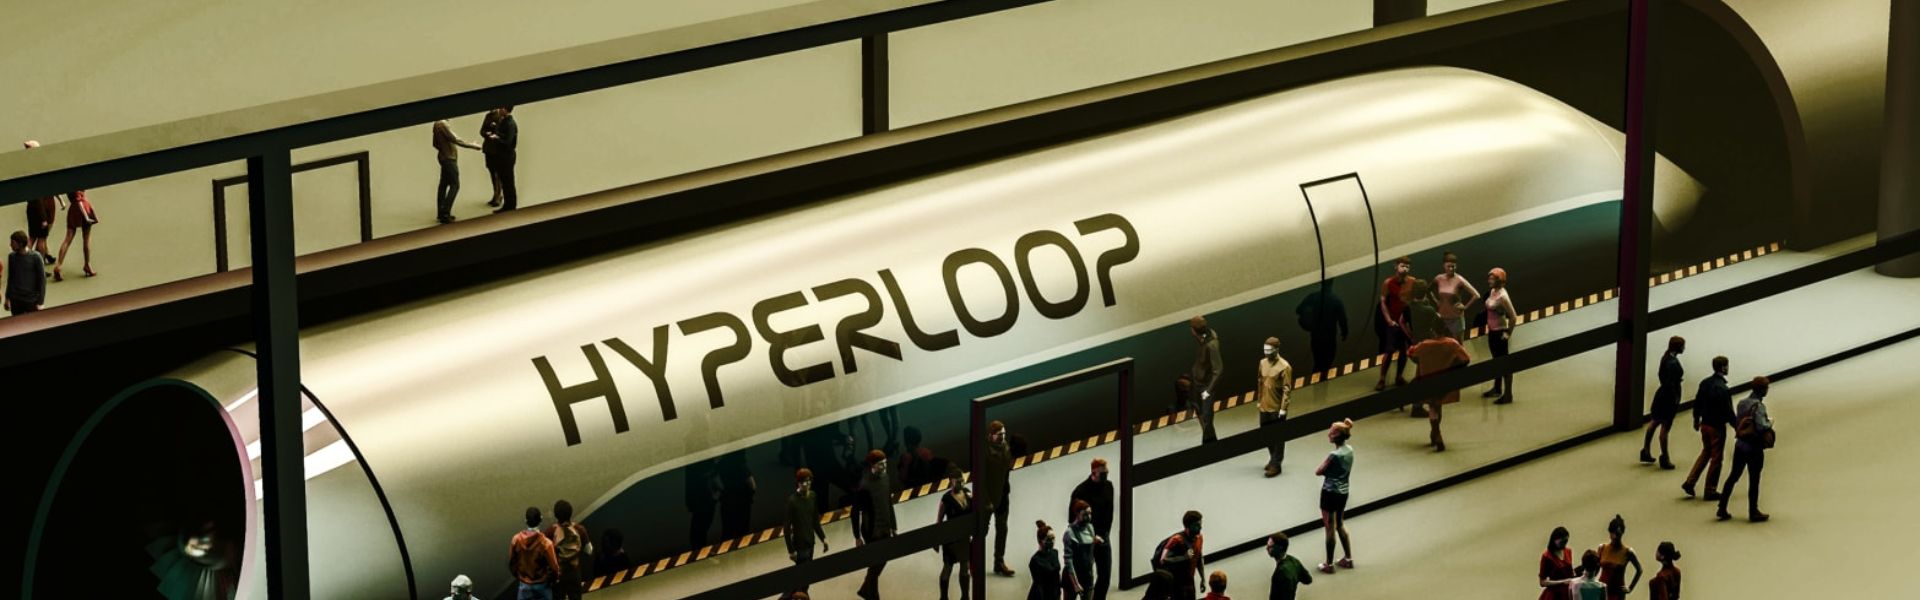
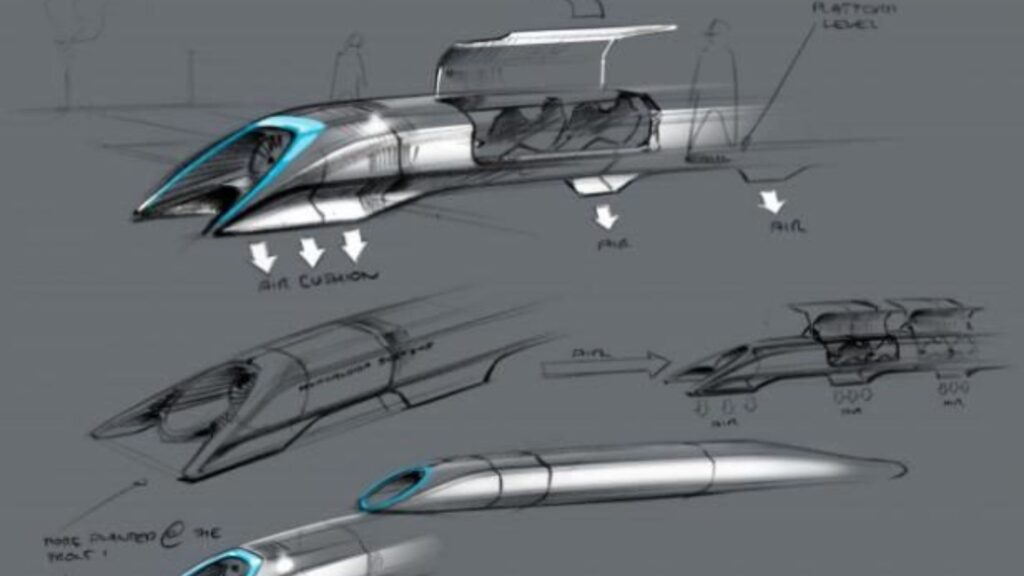
De Hyperloop is een verbazingwekkend concept dat tot doel heeft de efficiëntie van het vervoer te vergroten. De Hyperloop bestaat uit een afgesloten buis waarbinnen een capsule zich zonder luchtweerstand of wrijving kan voortbewegen, waardoor mensen of voorwerpen met hoge snelheid en op zeer efficiënte wijze kunnen worden vervoerd.
In 2015 sponsorde SpaceX de eerste Hyperloop Pod Competition, waarbij teams een prototype op verkleinde schaal bouwden om de technische haalbaarheid van verschillende aspecten van het Hyperloop-concept aan te tonen. HyperXite, het team van de Universiteit van Californië, Irvine (UCI), nam deel aan de tweede Hyperloop-wedstrijd met de „ Ellipse-N“ van SBG Systems.
Competitie II is nu ten einde en HyperXite staat op de eerste plaats van de All-American Hyperloop-teams en op de tweede plaats wereldwijd op het gebied van luchtlevitatie. Het succesvolle team is een van de slechts zes teams wereldwijd die de hele weg door de Hyperloop-buis tot in de open lucht hebben afgelegd.
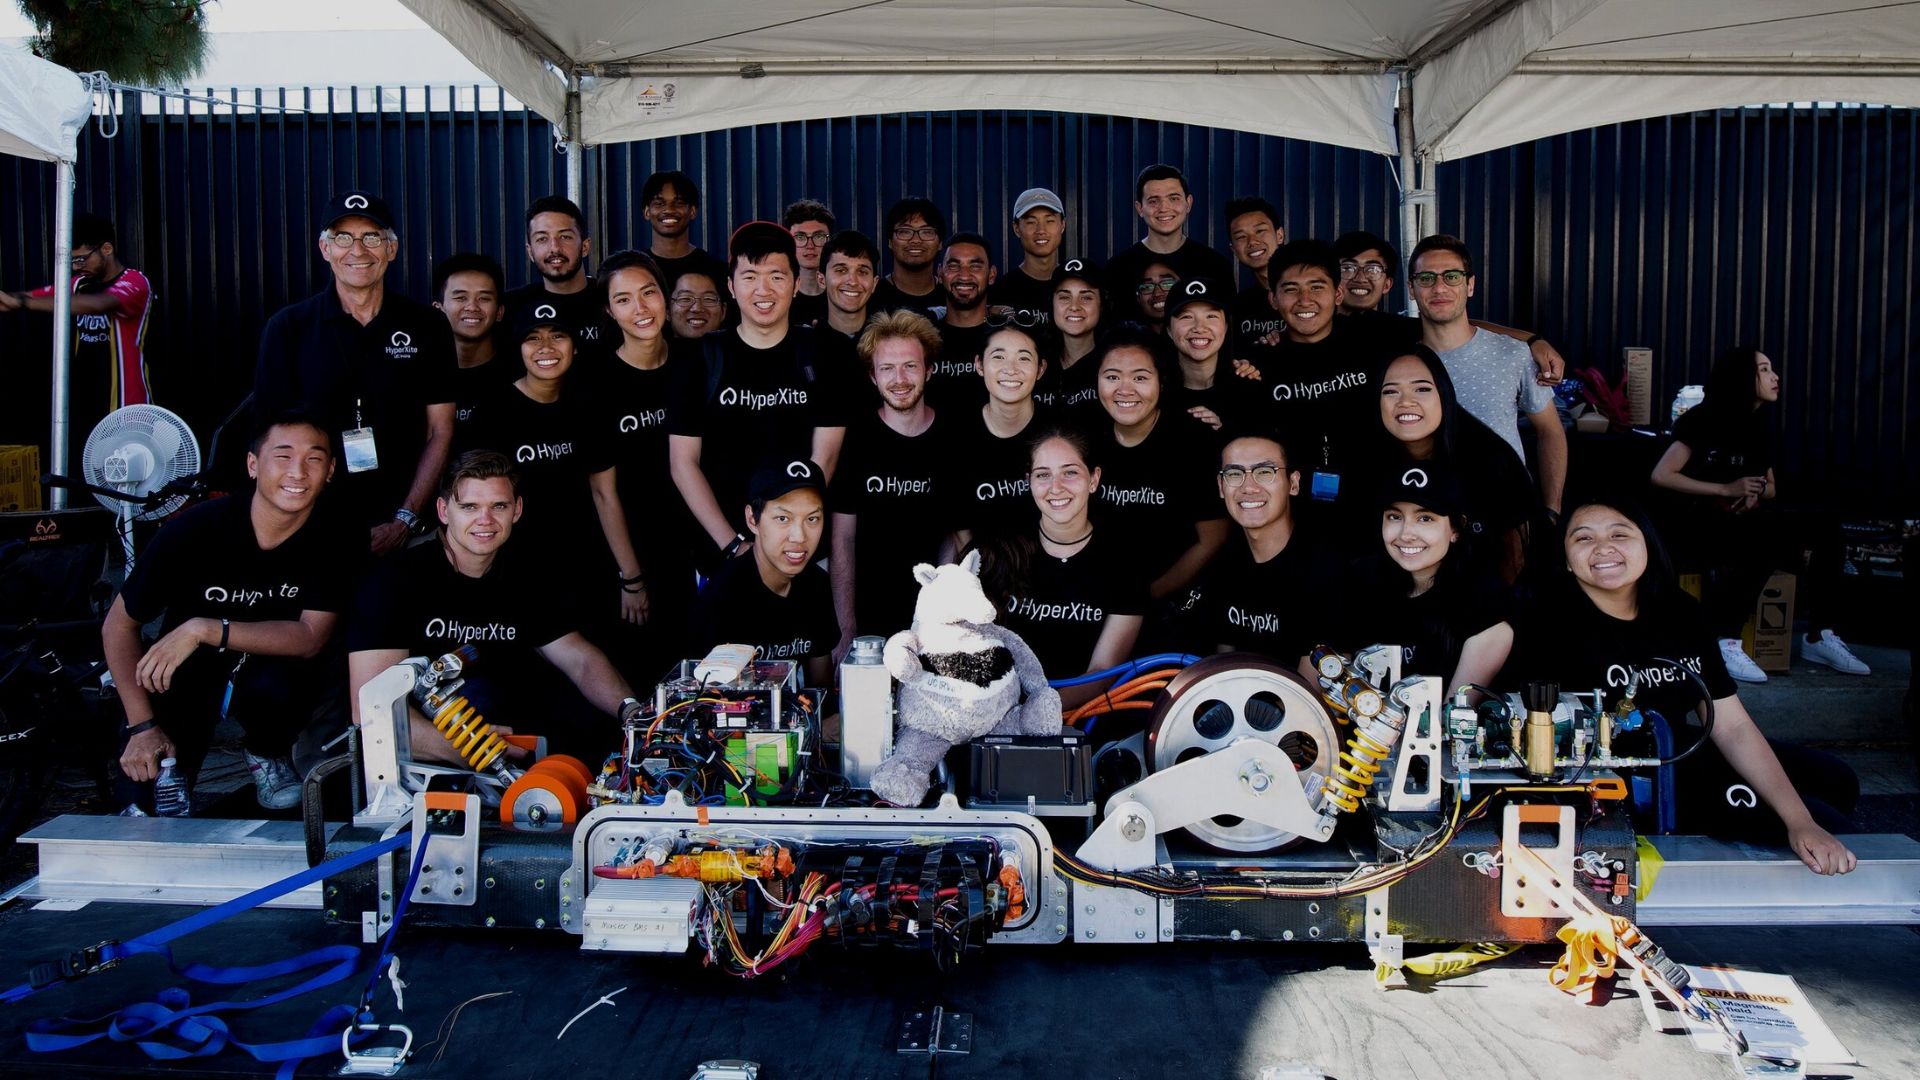
Het UCI-team „Hyperxite“ bij de Hyperloop-wedstrijd
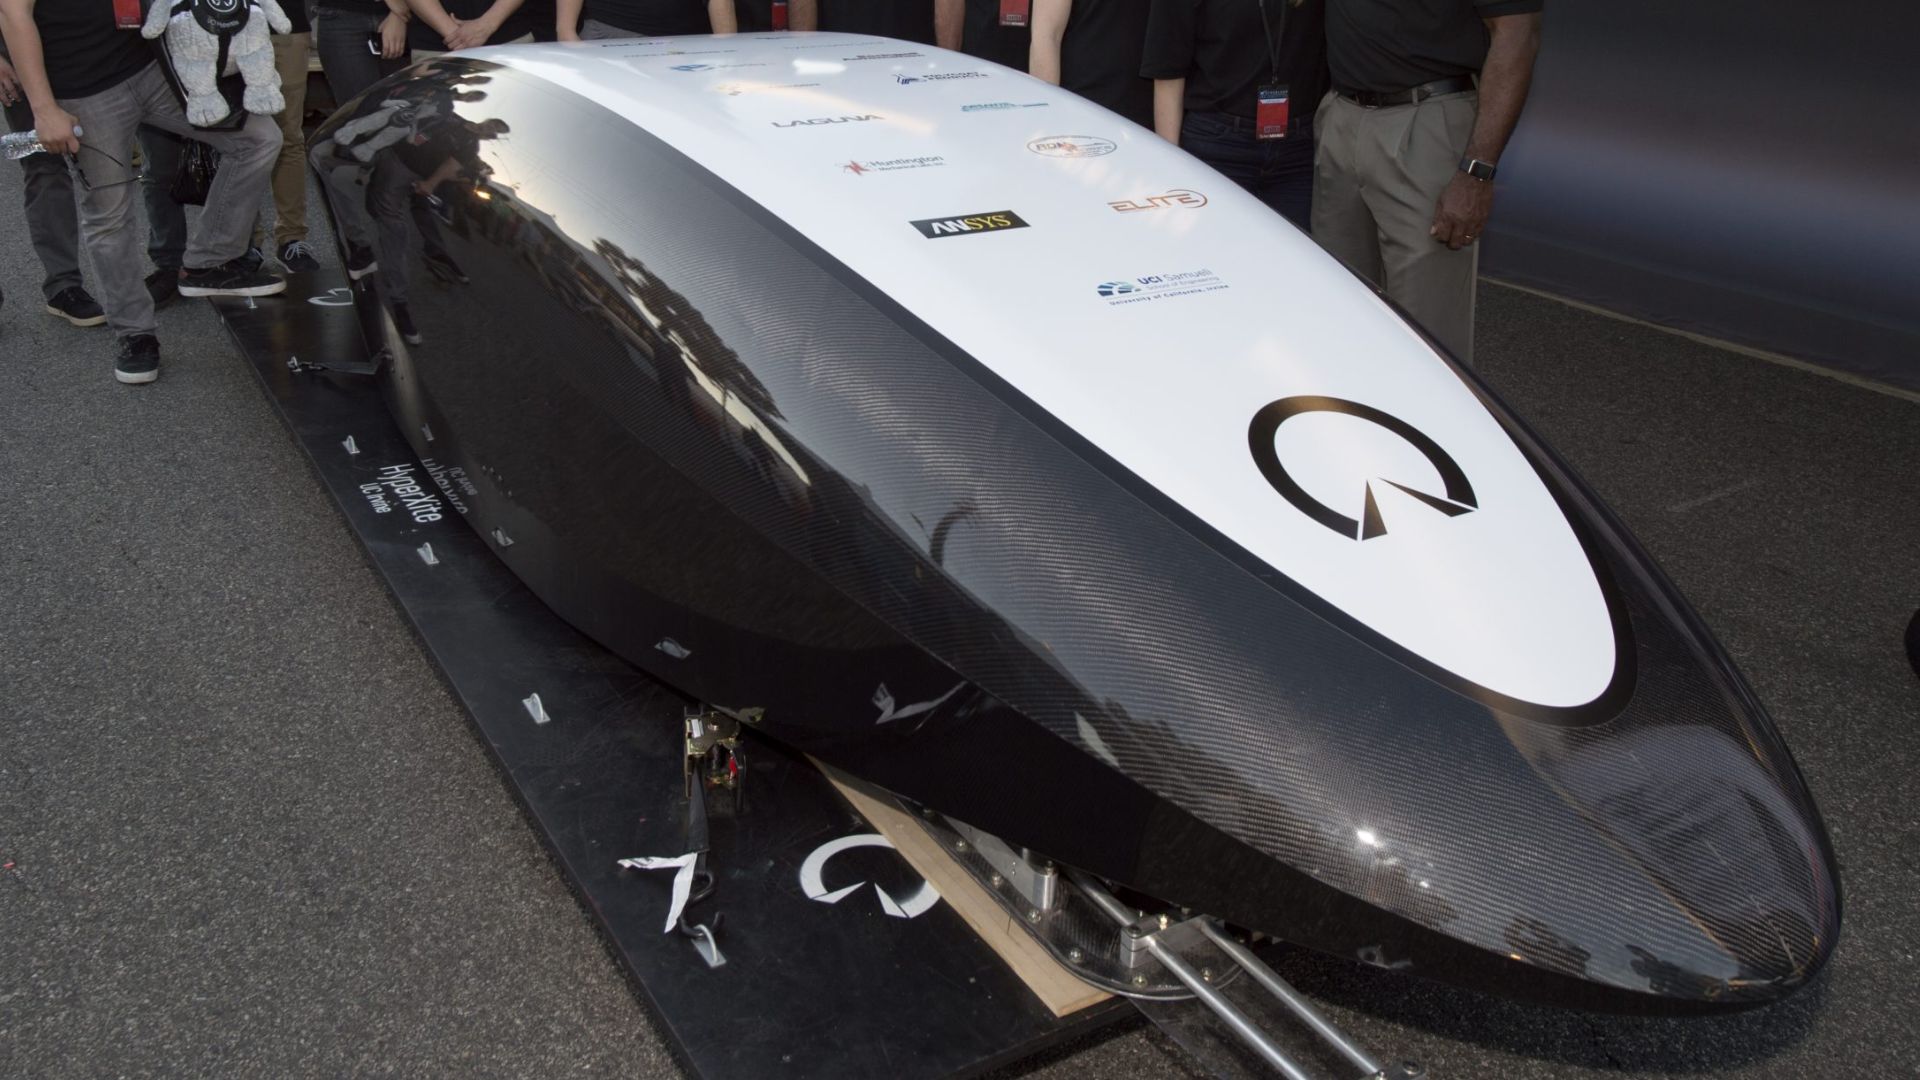
Studenten van de UCI hebben een buisvormig voertuig ontworpen dat efficiënt met hoge snelheid door een bijna vacuüm buis kan rijden. Bovendien maakt de capsule gebruik van lichtgewicht koolstofvezel en geavanceerde systemen om te zweven, passagiers te vervoeren en veilig tot stilstand te komen.
De wedstrijd vindt plaats op een testbaan van één mijl in Zuid-Californië. Daarnaast accelereert elke capsule tot de topsnelheid, die in realtime wordt weergegeven, en remt vervolgens af.
Ten slotte beoordelen juryleden de pods op snelheid, stabiliteit, remgedrag en soepelheid.
Positie, snelheid en versnelling van de pod
“Ons prototype van de pod had een betrouwbare manier nodig om zijn positie, snelheid en versnelling te meten wanneer de pod zich in de Hyperloop-vacuümbuis van SpaceX bevindt”, legt Andrew Tec, aanvoerder van het HyperXite-team, uit.
Hoewel het team aanvankelijk het idee had om sensorfusie met meerdere versnellingsmeters en draai-encoders te implementeren om het gedrag van de capsule te schatten, bood de Ellipse-N al deze functies met industriële nauwkeurigheid (0,1° rol/pitch) in een compact formaat.
De inertiële sensor bood bovendien waardevolle extra functies, zoals GNSS -positionering en het CAN-busprotocol.

“We hadden een component nodig die goed presteert onder bijna-vacuümomstandigheden en die eenvoudig te integreren was met nauwkeurige sensoren; de Ellipse-N voldeed aan alle criteria.” | Andrew T., aanvoerder van het HyperXite-team
De Ellipse-N: snelle en eenvoudige integratie
Het team ontwikkelde met behulp van een Compact RIO-controller van National Instruments en vond de openbare LabVIEW-plug-in van SBG erg handig; deze maakte het testen en ontwikkelen enorm eenvoudig en snel.
“We waren meer dan tevreden met de resultaten die de Ellipse-N ons opleverde. Het was de meest betrouwbare gegevensbron die we hadden. Het gedrag van de toestandsmachine van onze pod was sterk afhankelijk van het geschatte trajectprofiel en de tijd”, concludeert de teamcaptain.
SpaceX heeft aangekondigd dat de derde wedstrijd in 2018 zal plaatsvinden. Bovendien zal HyperXite meedoen met een volledig opnieuw ontworpen pod om te voldoen aan de bijgewerkte regels van de Hyperloop-wedstrijd.
Ellipse-N
Ellipse-N is een compact, krachtig RTK-inertiële navigatiesysteem met een geïntegreerde dual-band, quad-constellatie- GNSS -ontvanger. Bovendien levert het gegevens over rol, pitch, koers, heave en positiebepaling met een nauwkeurigheid van enkele centimeters GNSS .
De Ellipse-N-sensor blinkt uit in dynamische omgevingen en onder zware GNSS omstandigheden. Daarnaast functioneert het effectief in minder dynamische toepassingen waarbij gebruik wordt gemaakt van magnetische koersbepaling.

Vraag een offerte aan voor Ellipse-N
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het verschil tussen GNSS en GPS?
GNSS staat voor Global Navigation Satellite System en GPS voor Global Positioning System. Deze termen worden vaak door elkaar gebruikt, maar ze verwijzen naar verschillende concepten binnen satellietgebaseerde navigatiesystemen.
GNSS is een verzamelnaam voor alle satellietnavigatiesystemen, terwijl GPS specifiek verwijst naar het Amerikaanse systeem. GNSS omvat meerdere systemen die een uitgebreidere wereldwijde dekking bieden, terwijl GPS slechts één van die systemen is.
U profiteert van een betere nauwkeurigheid en betrouwbaarheid met GNSS door gegevens van meerdere systemen te integreren, terwijl GPS op zichzelf beperkingen kan hebben, afhankelijk van de beschikbaarheid van satellieten en omgevingsomstandigheden.
Wat is het verschil tussen AHRS en INS?
Het belangrijkste verschil tussen een Attitude and Heading Reference System (AHRS) en een Inertial Navigation System (INS) ligt in hun functionaliteit en de omvang van de gegevens die ze verstrekken.
Een AHRS levert oriëntatie-informatie—specifiek de stand (stamp, rol) en koers (gier) van een voertuig of apparaat. Het gebruikt typisch een combinatie van sensoren, waaronder gyroscopen, accelerometers en magnetometers, om de oriëntatie te berekenen en te stabiliseren. De AHRS voert de hoekpositie uit in drie assen (stamp, rol en gier), waardoor een systeem zijn oriëntatie in de ruimte begrijpt. Het wordt vaak gebruikt in de luchtvaart, UAV's, robotica en maritieme systemen om nauwkeurige stand- en koersgegevens te leveren, wat cruciaal is voor voertuigbesturing en -stabilisatie.
Een INS levert niet alleen oriëntatiegegevens (zoals een AHRS), maar volgt ook de positie, snelheid en versnelling van een voertuig in de tijd. Het gebruikt traagheidssensoren om beweging in de 3D-ruimte te schatten zonder te vertrouwen op externe referenties zoals GNSS. Het combineert de sensoren die in een AHRS worden aangetroffen (gyroscopen, accelerometers), maar kan ook geavanceerdere algoritmen bevatten voor positie- en snelheidstracking, en integreert vaak met externe gegevens zoals GNSS voor een grotere nauwkeurigheid.
Kort gezegd richt de AHRS zich op oriëntatie (stand en koers), terwijl een INS een volledig pakket aan navigatiegegevens biedt, inclusief positie, snelheid en oriëntatie.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Accepteert een INS invoer van externe hulpsensoren?
Inertial Navigation Systems van ons bedrijf accepteren invoer van externe hulpsensoren, zoals luchtdagsensoren, magnetometers, odometers, DVL en andere.
Deze integratie maakt de INS uiterst veelzijdig en betrouwbaar, met name in omgevingen zonder GNSS-ontvangst.
Deze externe sensoren verbeteren de algehele prestaties en nauwkeurigheid van de INS door complementaire gegevens te leveren.
