Hyperloop Yarışması
UCI takımı, kapsülün konumunu, hızını ve ivmesini ölçmek için Ellipse-N minyatür INS cihazını kullandı.
“ Ellipse-N’nin bize sağladığı sonuçlardan fazlasıyla memnun kaldık. Bu, elde ettiğimiz en güvenilir veri kaynağıydı.” | Andrew T., HyperXite takımı kaptanı
UCI Üniversitesi’nden HyperXite takımı, ikinci Hyperloop yarışmasına katıldı ve “All-American Hyperloop” takımları arasında 1. sırada, “Hava Tabanlı Levitasyon” kategorisinde ise dünya çapında 2. sırada yer aldı. Takım, kapsülün konumunu, hızını ve ivmesini ölçmek için Ellipse-N minyatür INS cihazını kullandı.
Hyperloop Konsepti
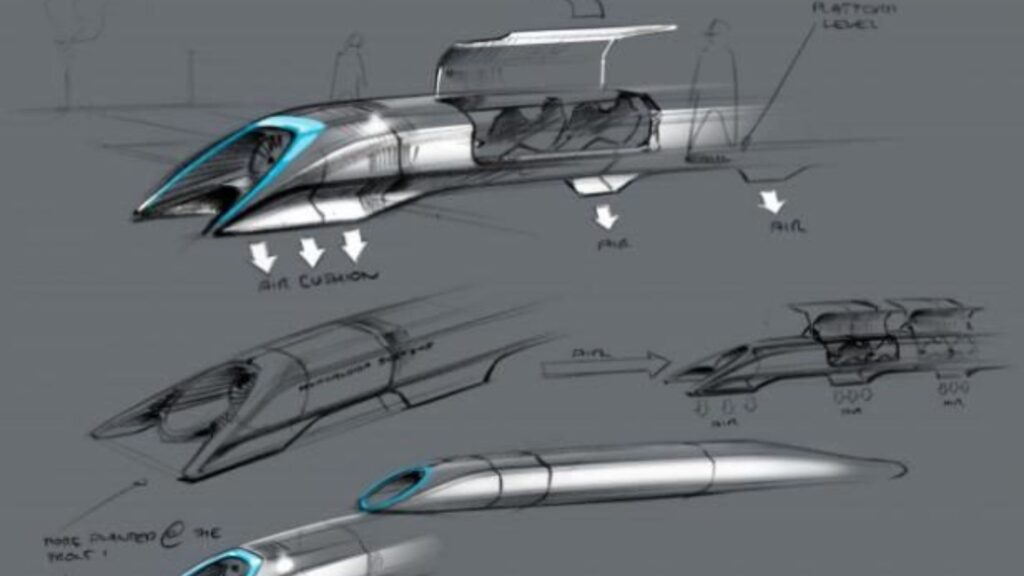
Hyperloop, ulaşım verimliliğini artırmayı amaçlayan muhteşem bir konsepttir. Hyperloop, bir kapsülün hava direnci veya sürtünme olmadan içinden geçebileceği sızdırmaz bir tüpten oluşur; bu sayede insanları veya nesneleri yüksek hızda taşırken son derece verimlidir.
2015 yılında SpaceX, Hyperloop konseptinin çeşitli yönlerinin teknik olarak uygulanabilirliğini göstermek üzere takımların küçültülmüş ölçekli bir prototip geliştirdiği ilk Hyperloop Kapsül Yarışması’na sponsor oldu. Kaliforniya Üniversitesi, Irvine (UCI) kampüsünden HyperXite takımı, SBG Systems adresinde yer alan “ Ellipse-N” adlı kapsülle ikinci Hyperloop yarışmasına katıldı.
II. Yarışma sona erdi ve HyperXite, All-American Hyperloop takımları arasında 1. sırada, Hava Tabanlı Levitasyon kategorisinde ise dünya çapında 2. sırada yer aldı. Bu başarılı takım, Hyperloop tüpünden geçerek açık havaya ulaşmayı başaran dünya çapında sadece altı takımdan biridir.
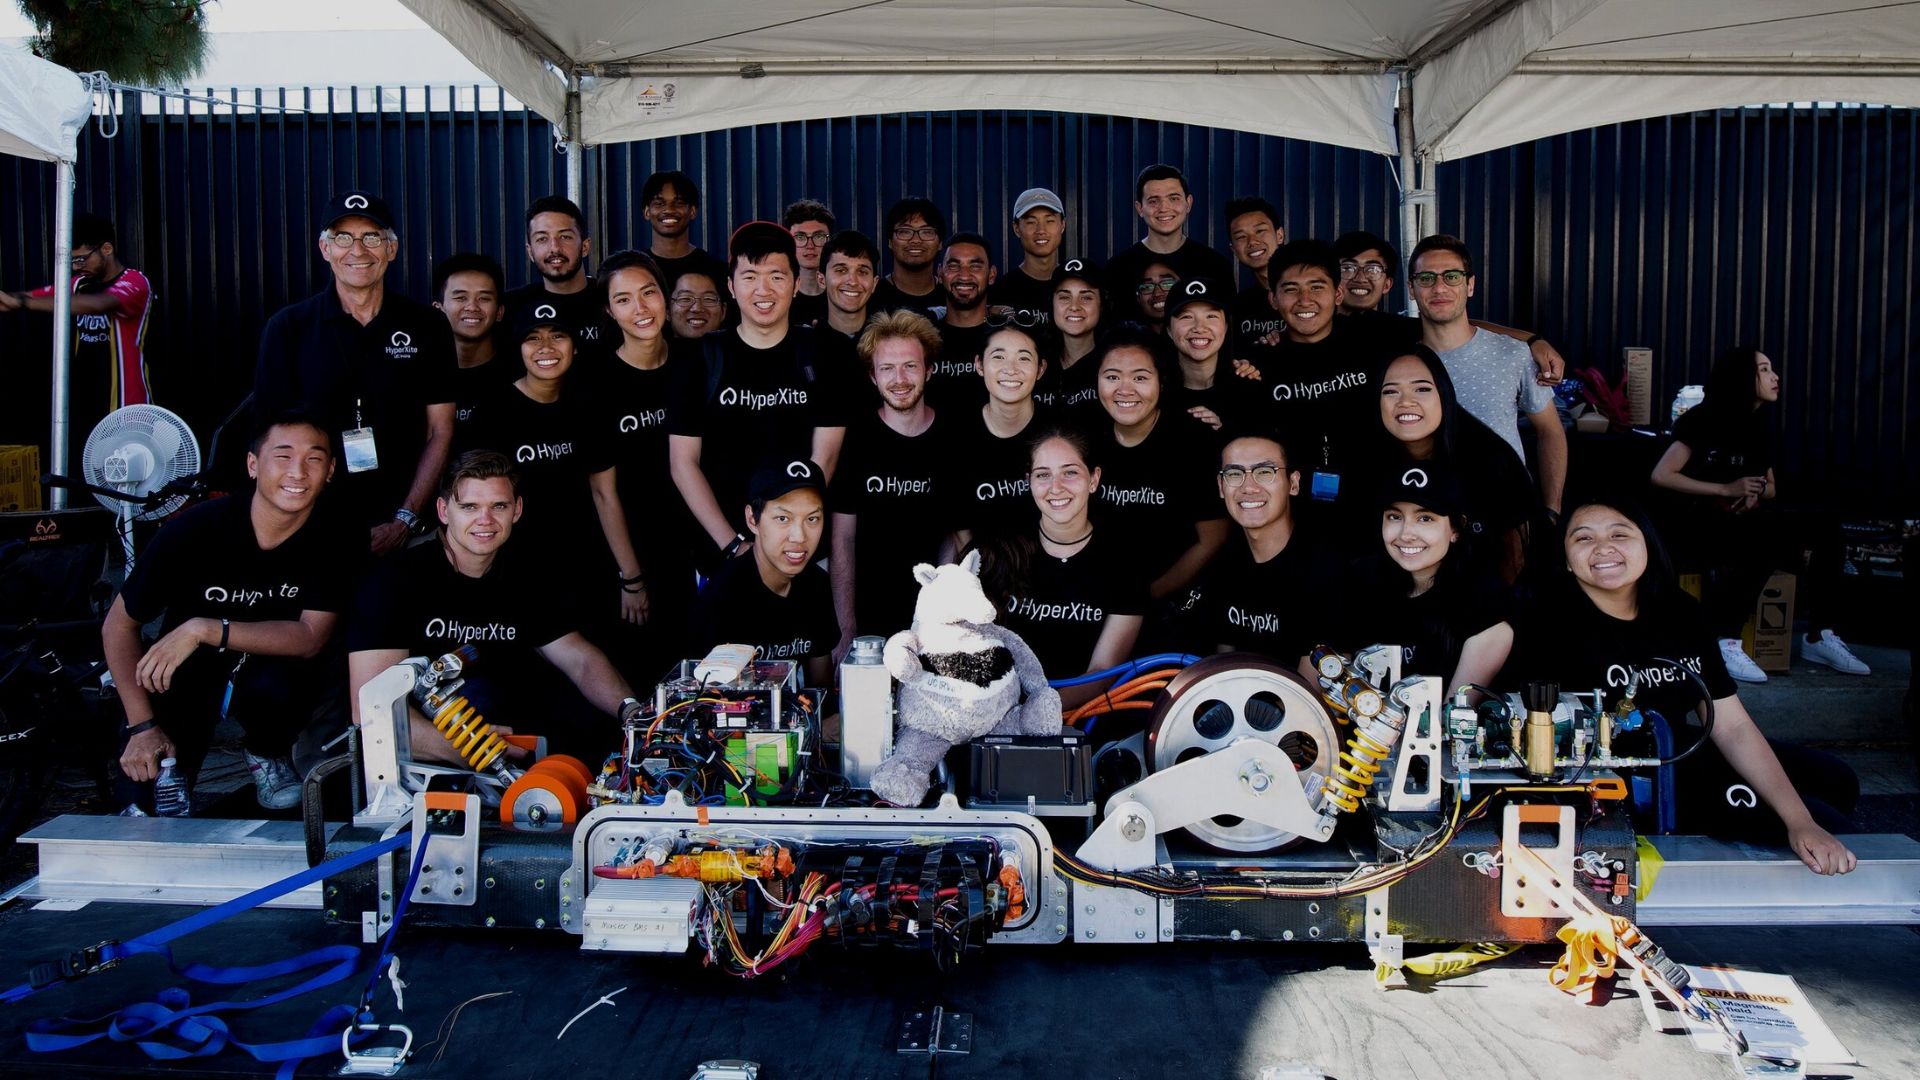
Hyperloop yarışmasında yer alan «Hyperxite» adlı UCI takımı
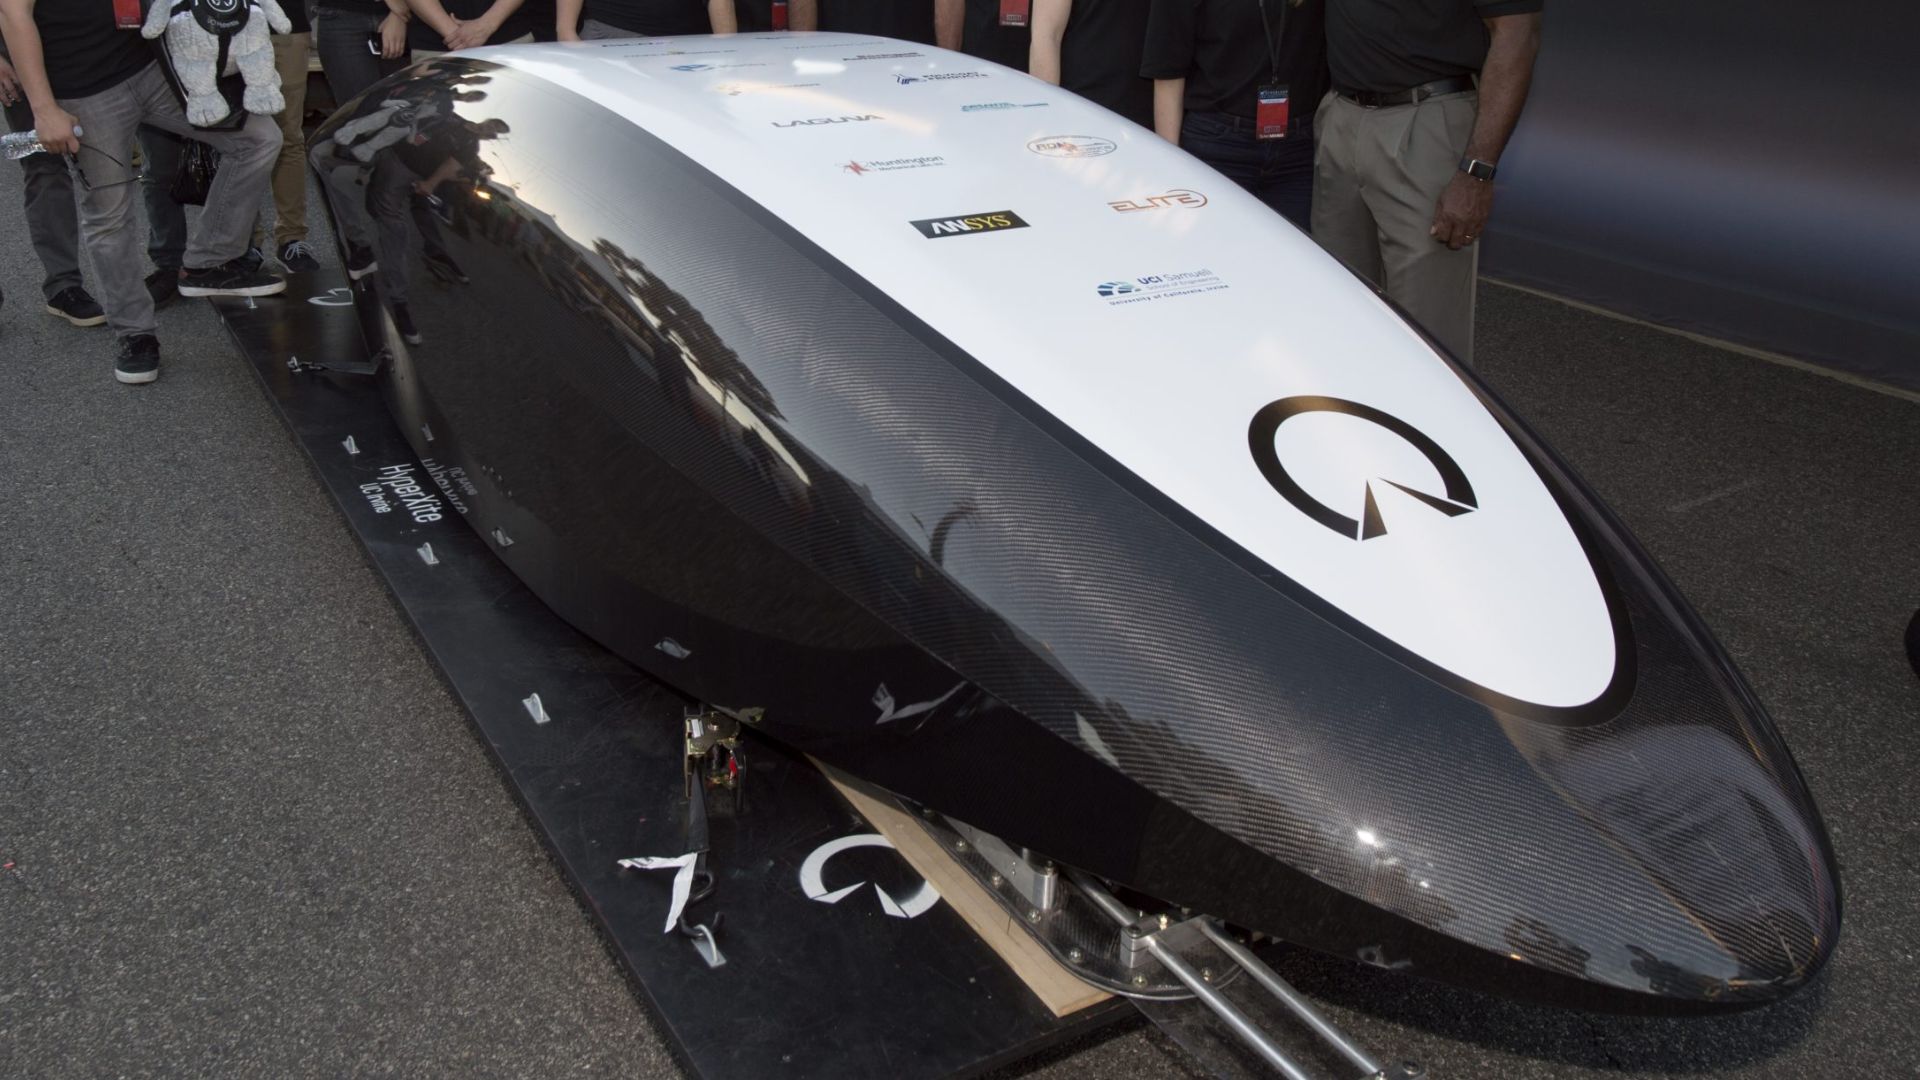
UCI öğrencileri, neredeyse vakum halindeki bir tüp içinde yüksek hızda verimli bir şekilde seyahat edebilecek boru şeklindeki bir araç tasarladılar. Ayrıca bu kapsül, havada süzülmek, yolcu taşımak ve güvenli bir şekilde durmak için hafif karbon fiber ve gelişmiş sistemler kullanıyor.
Yarışma, Güney Kaliforniya’da bir mil uzunluğundaki bir test pistinde gerçekleştiriliyor. Buna ek olarak, her kapsül, gerçek zamanlı olarak bildirilen azami hıza ulaşmak için hızlanıyor ve ardından fren yaparak yavaşlıyor.
Son olarak, jüri üyeleri kapsülleri hız, denge, frenleme ve sürüş yumuşaklığı açısından değerlendiriyor.
Pod Konumu, Hızı ve İvmesi
“Prototip kapsülümüzün, SpaceX’in Hyperloop vakum tüpü içindeyken konumunu, hızını ve ivmesini ölçmek için güvenilir bir yönteme ihtiyacı vardı,” diye açıklıyor HyperXite ekibinin kaptanı Andrew Tec.
Ekip başlangıçta kapsülün davranışını tahmin etmek için birden fazla ivmeölçer ve döner enkoder kullanarak sensör füzyonu uygulamayı planlamıştı; ancak Ellipse-N, tüm bu özellikleri endüstriyel düzeyde bir hassasiyetle (0,1° yuvarlanma/eğim) ve kompakt bir gövdede sunuyordu.
Bu atalet sensörü, GNSS konumlandırma ve CAN veriyolu protokolü gibi ek değerli özellikler de sunuyordu.

“Neredeyse vakum koşullarında iyi performans gösteren ve hassas sensörlerle entegrasyonu kolay bir bileşene ihtiyacımız vardı; Ellipse-N tüm bu kriterleri karşıladı.” | Andrew T., HyperXite ekibinin kaptanı
Ellipse-N: Hızlı ve kolay entegrasyon
Ekip, National Instruments’ın Compact RIO denetleyicisini kullanarak geliştirme çalışması yürütüyordu ve SBG’nin herkese açık LabVIEW eklentisini oldukça kullanışlı buldu; bu eklenti, test ve geliştirme süreçlerini son derece kolay ve hızlı hale getirdi.
“ Ellipse-N’nin bize sağladığı sonuçlardan fazlasıyla memnun kaldık. Bu, elde ettiğimiz en güvenilir veri kaynağıydı. Podumuzun durum makinesi davranışı, büyük ölçüde tahmini yörünge profiline ve zamana bağlıydı,” diye ekliyor takım kaptanı.
SpaceX, 2018 yılında düzenlenecek üçüncü yarışmayı duyurdu. Ayrıca, HyperXite, güncellenen Hyperloop Yarışması kurallarına uymak için yeniden tasarlanmış bir pod ile yarışacak.
Ellipse-N
Ellipse-N, entegre çift bantlı, dört uydu grubunu destekleyen GNSS alıcısına sahip, kompakt ve yüksek performanslı bir RTK Atalet Navigasyon Sistemidir. Ayrıca, yuvarlanma, eğim, yön, dikey hareket ve santimetre düzeyinde GNSS konumlandırma verileri sağlar.
Ellipse -N sensörü, dinamik ortamlarda ve zorlu GNSS koşullarda üstün performans gösterir. Buna ek olarak, manyetik yön bilgisini kullanarak daha düşük dinamikli uygulamalarda da etkin bir şekilde çalışır.

Ellipse-N için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
GNSS 'in GPS'e göre farkı nedir?
GNSS "Global Navigation Satellite System" (Küresel Navigasyon Uydu Sistemi) ve " Global Positioning System" ( Küresel Konumlandırma Sistemi) kısaltmalarıdır. Bu terimler genellikle birbirinin yerine kullanılır, ancak uydu tabanlı navigasyon sistemleri kapsamında farklı kavramları ifade ederler.
GNSS tüm uydu navigasyon sistemlerini kapsayan genel bir terimdir; oysa GPS, özellikle ABD sistemini ifade eder. Bu terim, daha kapsamlı bir küresel kapsama alanı sunan birçok sistemi içerirken, GPS ise bu sistemlerden sadece biridir.
GNSS, birden fazla sistemden gelen verileri entegre ederek daha yüksek doğruluk ve güvenilirlik sağlarken, GPS tek başına kullanıldığında uydu erişilebilirliğine ve çevresel koşullara bağlı olarak bazı sınırlamalarla karşılaşılabilir.
AHRS ile INS arasındaki fark nedir?
Bir Tutum ve Yön Referans Sistemi (AHRS) ile bir Ataletli Navigasyon Sistemi (INS) arasındaki temel fark, işlevselliklerinde ve sağladıkları verilerin kapsamında yatmaktadır.
AHRS bir araç veya cihazın yönelim bilgilerini —özellikle de duruşunu (pitch, roll) ve seyrini (yaw)— sağlar. Yönelimi hesaplamak ve dengelemek için genellikle jiroskoplar, ivmeölçerler ve manyetometreler gibi sensörlerin bir kombinasyonunu kullanır. AHRS , üç eksende (yukarı-aşağı, sağa-sola ve sağa-sola) açısal konumu verir ve böylece sistemin uzaydaki yönelimini anlamasını sağlar. Genellikle havacılık, İHA’lar, robotik ve denizcilik sistemlerinde, araç kontrolü ve dengeleme için hayati önem taşıyan doğru konum ve yön verilerini sağlamak amacıyla kullanılır.
Bir INS , yalnızca yönlendirme verileri sağlamakla kalmaz ( AHRS gibi), aynı zamanda bir aracın konumunu, hızını ve ivmesini zaman içinde izler. GNSS gibi harici referanslara bağlı kalmadan 3 boyutlu uzaydaki hareketi tahmin etmek için atalet sensörlerini kullanır. AHRS (jiroskoplar, ivmeölçerler) içinde bulunan sensörleri bir araya getirir; ancak konum ve hız izleme için daha gelişmiş algoritmalar da içerebilir ve genellikle daha yüksek doğruluk elde etmek amacıyla GNSS gibi harici verilerle entegre olur.
Özetle, AHRS yönelim (konum ve seyir yönü) bilgilerine odaklanırken, INS konum, hız ve yönelim dahil olmak üzere eksiksiz bir navigasyon verileri seti sunmaktadır.
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
INS , harici yardımcı sensörlerden gelen verileri kabul ediyor mu?
Şirketimizin ürettiği atalet navigasyon sistemleri, hava veri sensörleri, manyetometreler, odometreler, DVL ve benzeri harici yardımcı sensörlerden gelen verileri kabul eder.
Bu entegrasyon, INS ’yi özellikle GNSS erişiminin engellendiği ortamlarda son derece çok yönlü ve güvenilir hale getirir.
Bu harici sensörler, tamamlayıcı veriler sağlayarak INS sitesinin genel performansını ve doğruluğunu artırır.
