Fraunhofer Samenwerking tussen het IOSB-instituut en de SBG Systems
Het Instituut voor Geavanceerde Technische Onderzoek ( Fraunhofer ) is een gerenommeerde Duitse onderzoeksorganisatie die al jarenlang een voortrekkersrol vervult op het gebied van innovatie in een breed scala aan wetenschappelijke domeinen.
“Autonome grootschalige robots zullen binnenkort een revolutie teweegbrengen in de bouwsector en daar voor een transformatie zorgen op het gebied van efficiëntie en innovatie.” | Florian OLLIER, hoofd marketing bij SBG Systems
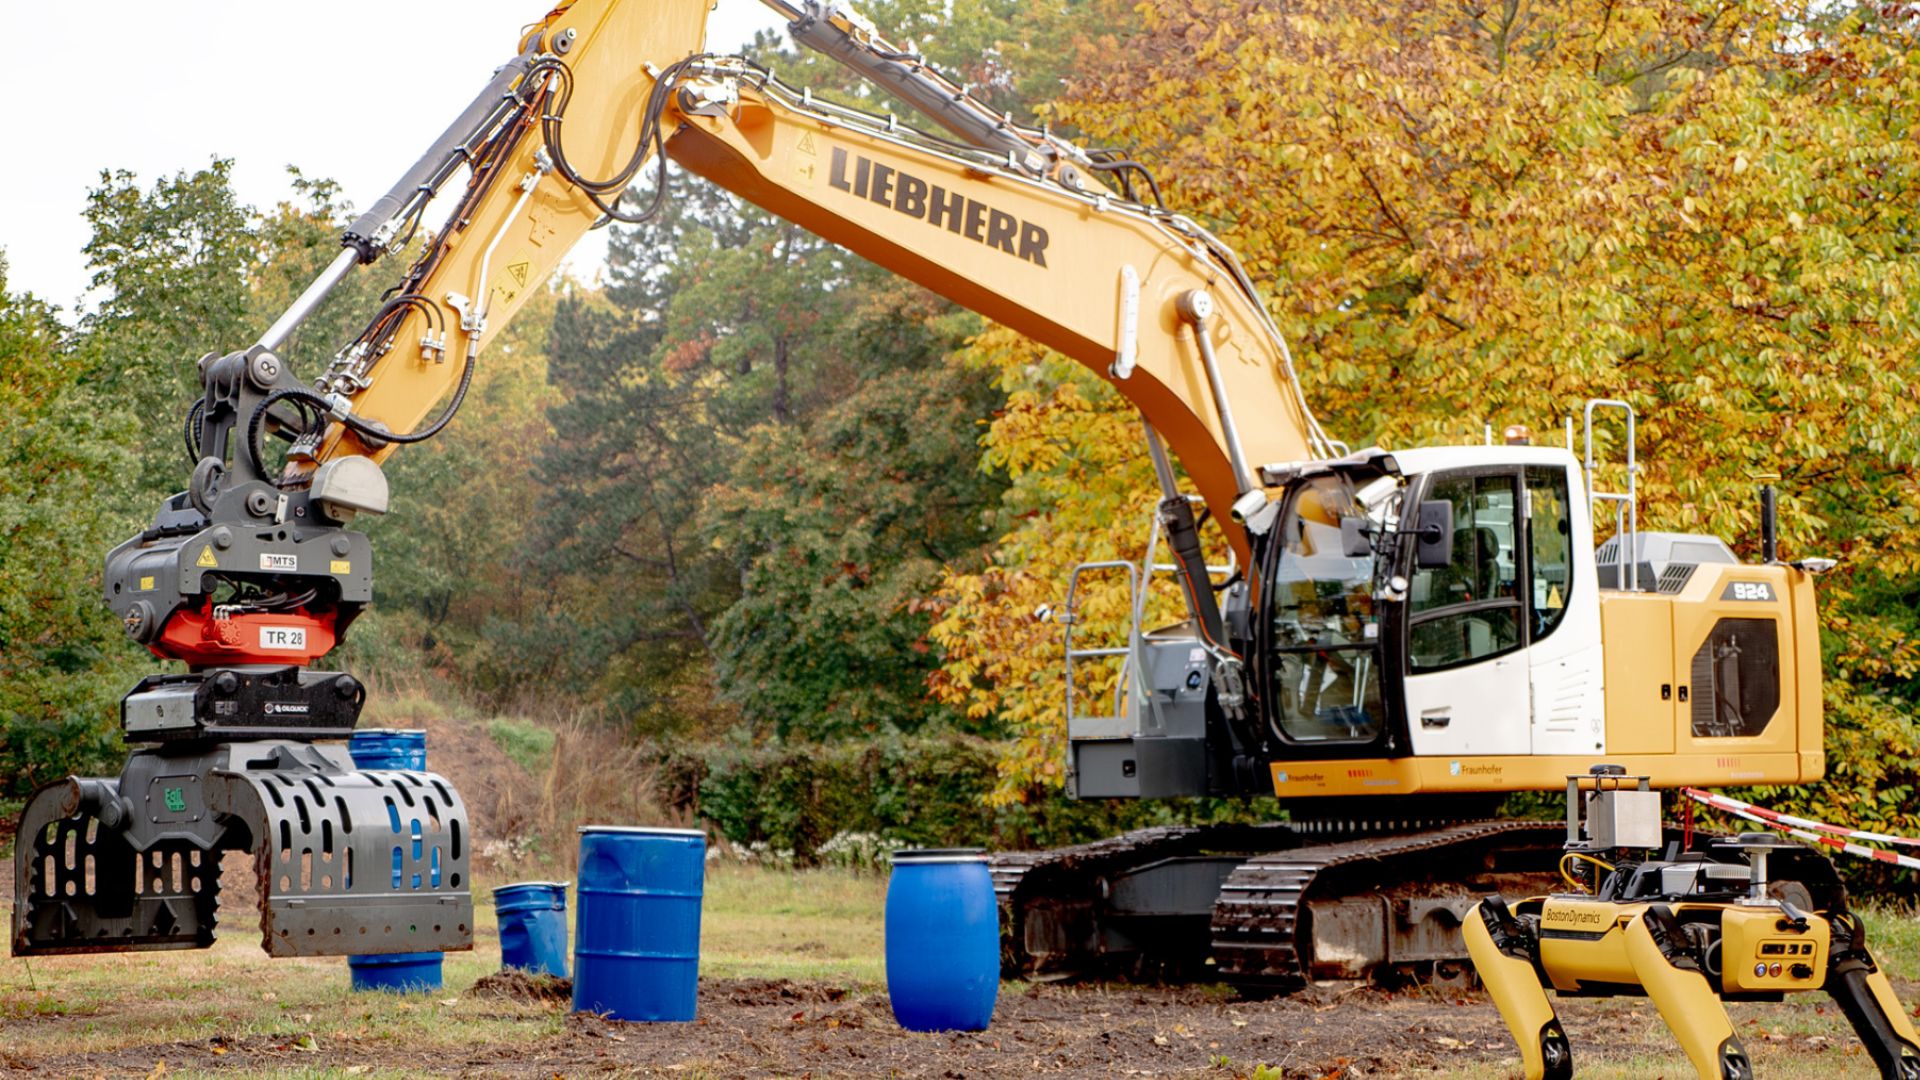
Fraunhofer Het instituut, een gerenommeerde Duitse onderzoeksorganisatie, is al jarenlang een pionier op het gebied van innovatie in een breed scala aan wetenschappelijke domeinen. Binnen zijn uitgebreide netwerk van 76 instituten onderscheidt het Fraunhofer Instituut voor Optronica, Systeemtechnologieën en Beeldverwerking (IOSB) zich door zijn baanbrekende werk op het gebied van autonome mobiele robotsystemen.
Deze casestudy gaat in op de samenwerking tussen Fraunhofer IOSB en SBG Systems, waarbij de nadruk ligt op de integratie van onze inertiële sensoren in autonome bouwvoertuigen.
Bouwtechnologie in een nieuw jasje
Autonome systemen zijn onmisbaar geworden voor taken die voor mensen gevaarlijk, moeilijk of eentonig zijn.
Fraunhofer De onderzoeksgroep ‘Autonomous Robotic Systems’ van het IOSB is gespecialiseerd in de ontwikkeling van autonome bouwvoertuigen, variërend van graafmachines voor ongestructureerde omgevingen tot Unimogs die een kiepwagen trekken om de grond van de bouwplaats af te voeren.
Autonome voertuigen moeten hun omgeving begrijpen en een 3D-kaart maken om hun locatie te bepalen. Ze gebruiken gegevens van sensoren om te bepalen hoe ze zich in hun omgeving moeten verplaatsen.
Een trotse samenwerking
Om echte autonomie in bouwvoertuigen te realiseren, zijn nauwkeurige en betrouwbare sensoren van cruciaal belang. Deze sensoren moeten realtime gegevens leveren voor omgevingswaarneming, kartering en navigatie.
Fraunhofer IOSB was op zoek naar een leverancier die hoogwaardige inertiële sensoren kon leveren om de mogelijkheden van hun autonome bouwvoertuigen te verbeteren.
We zijn er trots op samen te werken met het gerenommeerde Fraunhofer Institute, dat bekendstaat om zijn innovatie. Fraunhofer IOSB heeft verschillende van onze producten op diverse platforms ingezet.
Implementatie
Een opvallende toepassing betreft de integratie van onze Ekinox inertiële sensor in een autonome graafmachine die grond kan afgraven.
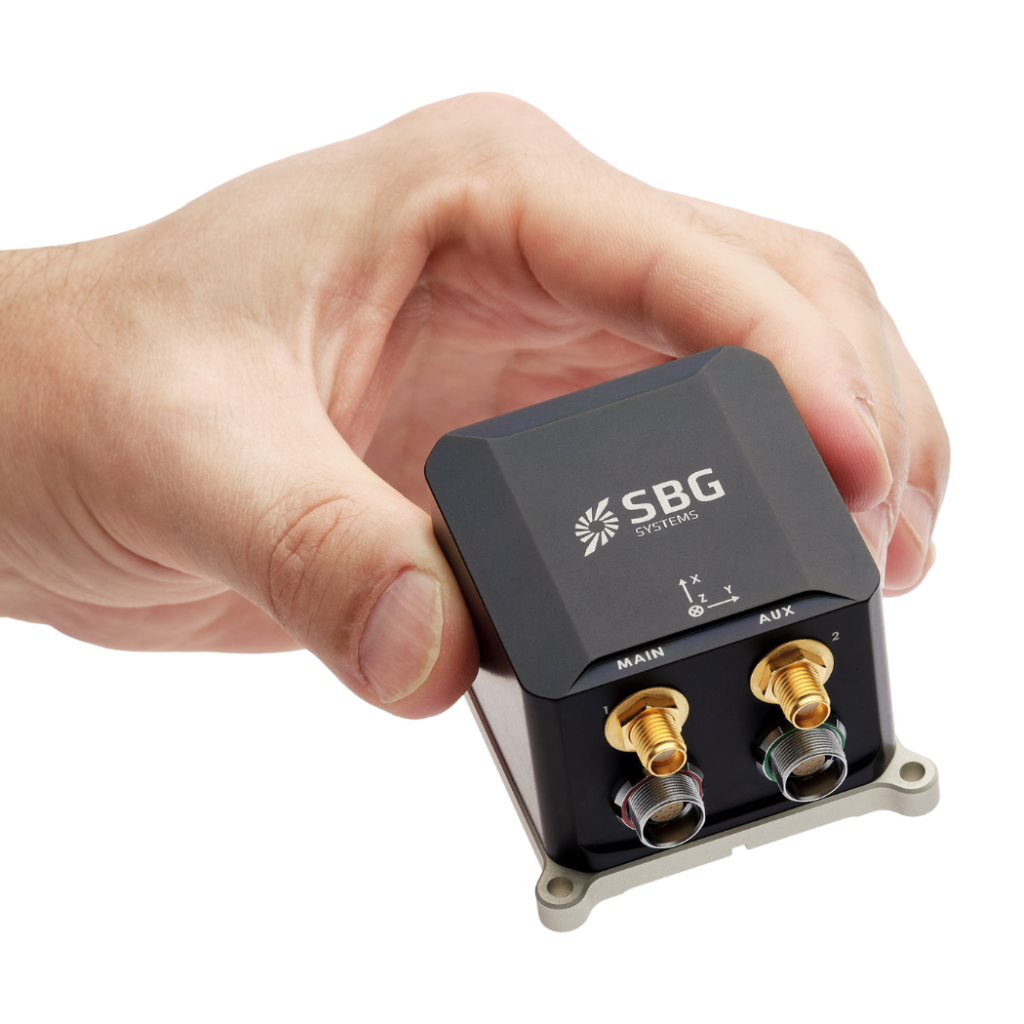
Ekinox speelde een cruciale rol bij het vastleggen van de bewegings- en oriëntatiegegevens van het voertuig, waardoor de omgeving in realtime nauwkeurig in kaart kon worden gebracht.
Deze gegevens, in combinatie met geavanceerde algoritmen die zijn ontwikkeld door onderzoekers van Fraunhofer , maakten nauwkeurige waarneming, kartering en navigatie mogelijk.
Resultaten
- Autonoom graven / Autonoom grond afgraven: De graafmachine, uitgerust met SBG Systems’ Ekinox Micro , bereikte een hoge mate van autonomie bij het afgraven van grond. De nauwkeurigheid en betrouwbaarheid van de traagheidssensor droegen bij aan het vermogen van het voertuig om zelfstandig te opereren in ongestructureerde omgevingen.
- Het bergen van vaten: De autonome graafmachine toonde zijn veelzijdigheid door zijn mogelijkheden uit te breiden naar het bergen van vaten. Hij kon binnen zijn werkgebied diverse taken uitvoeren.
- Unimog-toepassingen: Fraunhofer IOSB is momenteel bezig met het ombouwen van de Unimog tot een robot die een kiepaanhanger trekt om grond van de bouwplaats af te voeren. De traagheidssensoren van SBG Systemsvormen de basis voor het autonomiesysteem, dat naar verwachting de efficiëntie en veiligheid van de operatie zal verbeteren.
In het kort
Fraunhofer IOSB en SBG Systems laten zien hoe geavanceerde sensoren en onderzoek zorgen voor grote vooruitgang. Bovendien onderstreept hun samenwerking de invloed van innovatie op de technologische groei.
Door geavanceerde IMU’s te integreren in zelfrijdende bouwvoertuigen worden de huidige mogelijkheden van de machines uitgebreid. Bovendien opent deze integratie de deur naar toekomstige doorbraken op het gebied van autonome robotica. Tot slot: Fraunhofer IOSB en SBG Systems werken samen om de grenzen van autonome technologie te verleggen.
Ekinox Micro
Ekinox Micro combineert een krachtige MEMS-inertiële sensor met een vierconstellatie, multifrequente dual-antenne- GNSS -ontvanger om zelfs in de meest veeleisende toepassingen een ongeëvenaarde nauwkeurigheid te bieden. Met een ingebouwde datalogger van 8 GB.
Ontworpen om te functioneren onder de zwaarste omstandigheden, Ekinox Micro voldoet aan militaire normen, waardoor het de ideale keuze is voor elke missiekritische toepassing.
Vraag een offerte aan voor Ekinox Micro
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vindt u antwoorden op veelgestelde vragen over de applicaties die wij presenteren. Mocht u het juiste antwoord niet kunnen vinden, neem dan gerust rechtstreeks contact met ons op voor ondersteuning.
Wat is een laadvermogen?
Een laadvermogen verwijst naar alle apparatuur, apparaten of materialen die een voertuig (drone, vaartuig …) vervoert om zijn beoogde doel uit te voeren, los van de basisfuncties. Het laadvermogen staat los van de componenten die nodig zijn voor de werking van het voertuig, zoals de motoren, de accu en het frame.
Voorbeelden van laadvermogen:
- Camera's: hoge-resolutiecamera's, warmtebeeldcamera's…
- Sensoren: LiDAR, hyperspectrale sensoren, chemische sensoren...
- Communicatieapparatuur: radio's, signaalversterkers...
- Wetenschappelijke instrumenten: weersensoren, luchtmonsternemers...
- Overige gespecialiseerde apparatuur
Wat is GNSS post-processing?
GNSS post-processing, of PPK, is een methode waarbij de ruwe GNSS-datametingen die op een GNSS-ontvanger zijn gelogd, worden verwerkt nadat de data-acquisitie heeft plaatsgevonden. Deze kunnen worden gecombineerd met andere bronnen van GNSS-metingen om de meest complete en nauwkeurige kinematische trajectorie voor die GNSS-ontvanger te leveren, zelfs in de meest veeleisende omgevingen.
Deze andere bronnen kunnen een lokaal GNSS-basisstation zijn op of nabij het data-acquisitieproject, of bestaande Continuously Operating Reference Stations (CORS) die doorgaans worden aangeboden door overheidsinstanties en/of commerciële CORS-netwerkaanbieders.
Post-Processing Kinematic (PPK) software kan gebruikmaken van vrij beschikbare GNSS-satellietbaan- en klokinformatie om de nauwkeurigheid verder te verbeteren. PPK maakt een nauwkeurige bepaling mogelijk van de locatie van een lokaal GNSS-basisstation in een absoluut mondiaal coördinatenreferentiekaderdatum dat wordt gebruikt.
PPK-software kan ook complexe transformaties tussen verschillende coördinatenreferentiekaders ondersteunen ten behoeve van technische projecten.
Met andere woorden, het geeft toegang tot correcties, verbetert de nauwkeurigheid van het project en kan zelfs dataverlies of fouten tijdens de meting of installatie na de missie herstellen.
Accepteert een INS invoer van externe hulpsensoren?
Inertial Navigation Systems van ons bedrijf accepteren invoer van externe hulpsensoren, zoals luchtdagsensoren, magnetometers, odometers, DVL en andere.
Deze integratie maakt de INS uiterst veelzijdig en betrouwbaar, met name in omgevingen zonder GNSS-ontvangst.
Deze externe sensoren verbeteren de algehele prestaties en nauwkeurigheid van de INS door complementaire gegevens te leveren.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Wat betekent MEMS?
MEMS staat voor ‘ Micro-Electro-Mechanical Systems’ (micro-elektromechanische systemen). Het verwijst naar geminiaturiseerde apparaten waarin mechanische elementen, sensoren, actuatoren en elektronica via microfabricagetechnologie op een gemeenschappelijk siliciumsubstraat zijn geïntegreerd. MEMS zijn minuscule mechanische onderdelen die op een chip zijn gebouwd en die op microscopische schaal kunnen detecteren, regelen en aandrijven. Ze worden op grote schaal gebruikt in IMU’s, druksensoren, microfoons, versnellingsmeters, gyroscopen, medische apparaten en automobielsystemen.
