Fraunhofer IOSB Enstitüsü ve SBG Systems Arasındaki İşbirliği
Fraunhofer Enstitüsü, saygın bir Alman araştırma kuruluşu olup, çok çeşitli bilimsel alanlarda yenilikçiliğin öncüsü olmuştur.
“Otonom büyük ölçekli robotlar, yakında inşaat sektöründe devrim yaratarak verimliliği ve yenilikçiliği dönüştürecek.” | Florian OLLIER, Pazarlama Müdürü, SBG Systems
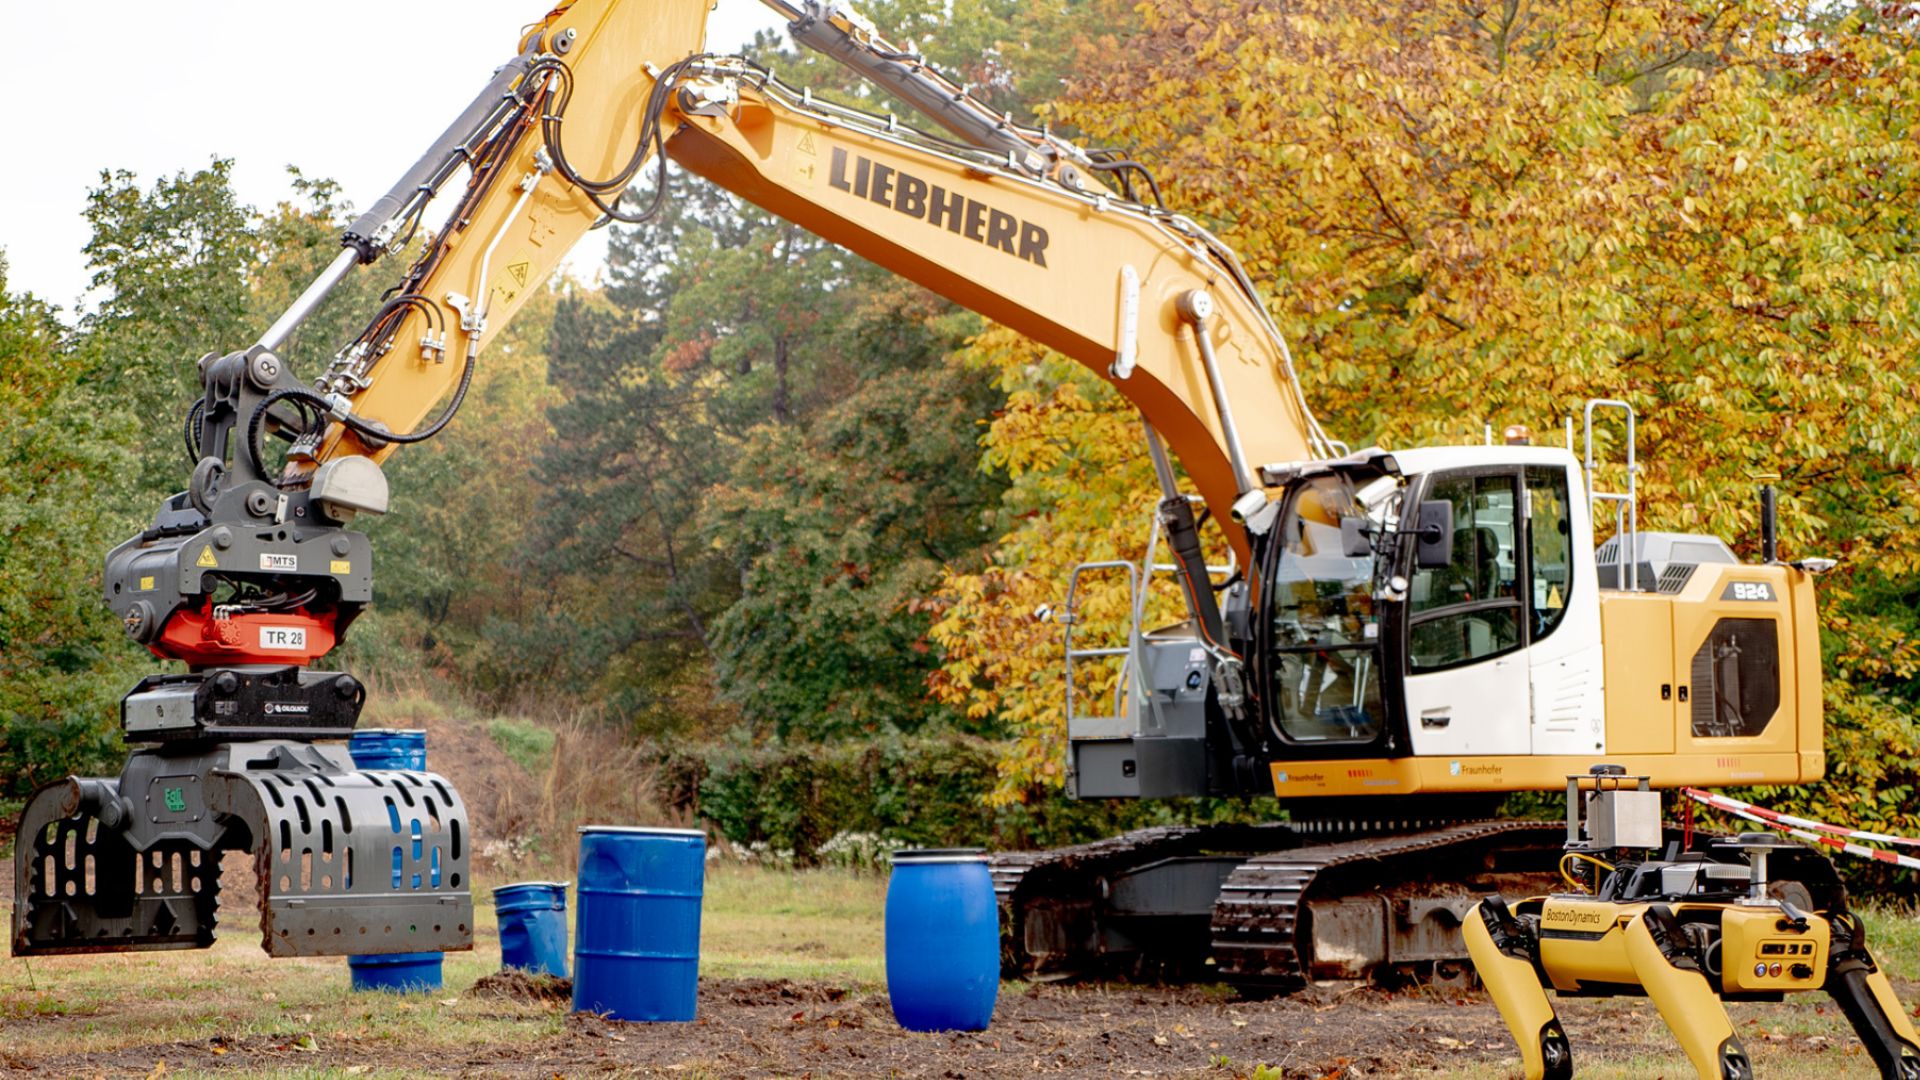
Fraunhofer Almanya’nın önde gelen araştırma kuruluşlarından biri olan bu enstitü, çok çeşitli bilimsel alanlarda yenilikçiliğin öncüsü olmuştur. 76 enstitüden oluşan geniş ağı içinde, Fraunhofer Optronik, Sistem Teknolojileri ve Görüntü İşleme Enstitüsü (IOSB), otonom mobil robotik sistemler alanındaki çığır açıcı çalışmalarıyla öne çıkmaktadır.
Bu vaka çalışması, Fraunhofer IOSB ile SBG Systems arasındaki işbirliğini ele almakta ve atalet sensörlerimizin otonom inşaat araçlarına entegrasyonuna odaklanmaktadır.
İnşaat teknolojisini yeniden şekillendirmek
Otonom sistemler, insanlar için tehlikeli, zor veya monoton olan görevler için vazgeçilmez hale gelmiştir.
Fraunhofer IOSB’nin Otonom Robotik Sistemler araştırma grubu, yapılandırılmamış ortamlar için ekskavatörlerden, şantiyeden toprağı uzaklaştırmak üzere damperli kamyonu çeken Unimog’lara kadar uzanan otonom inşaat araçlarının geliştirilmesinde uzmanlaşmıştır.
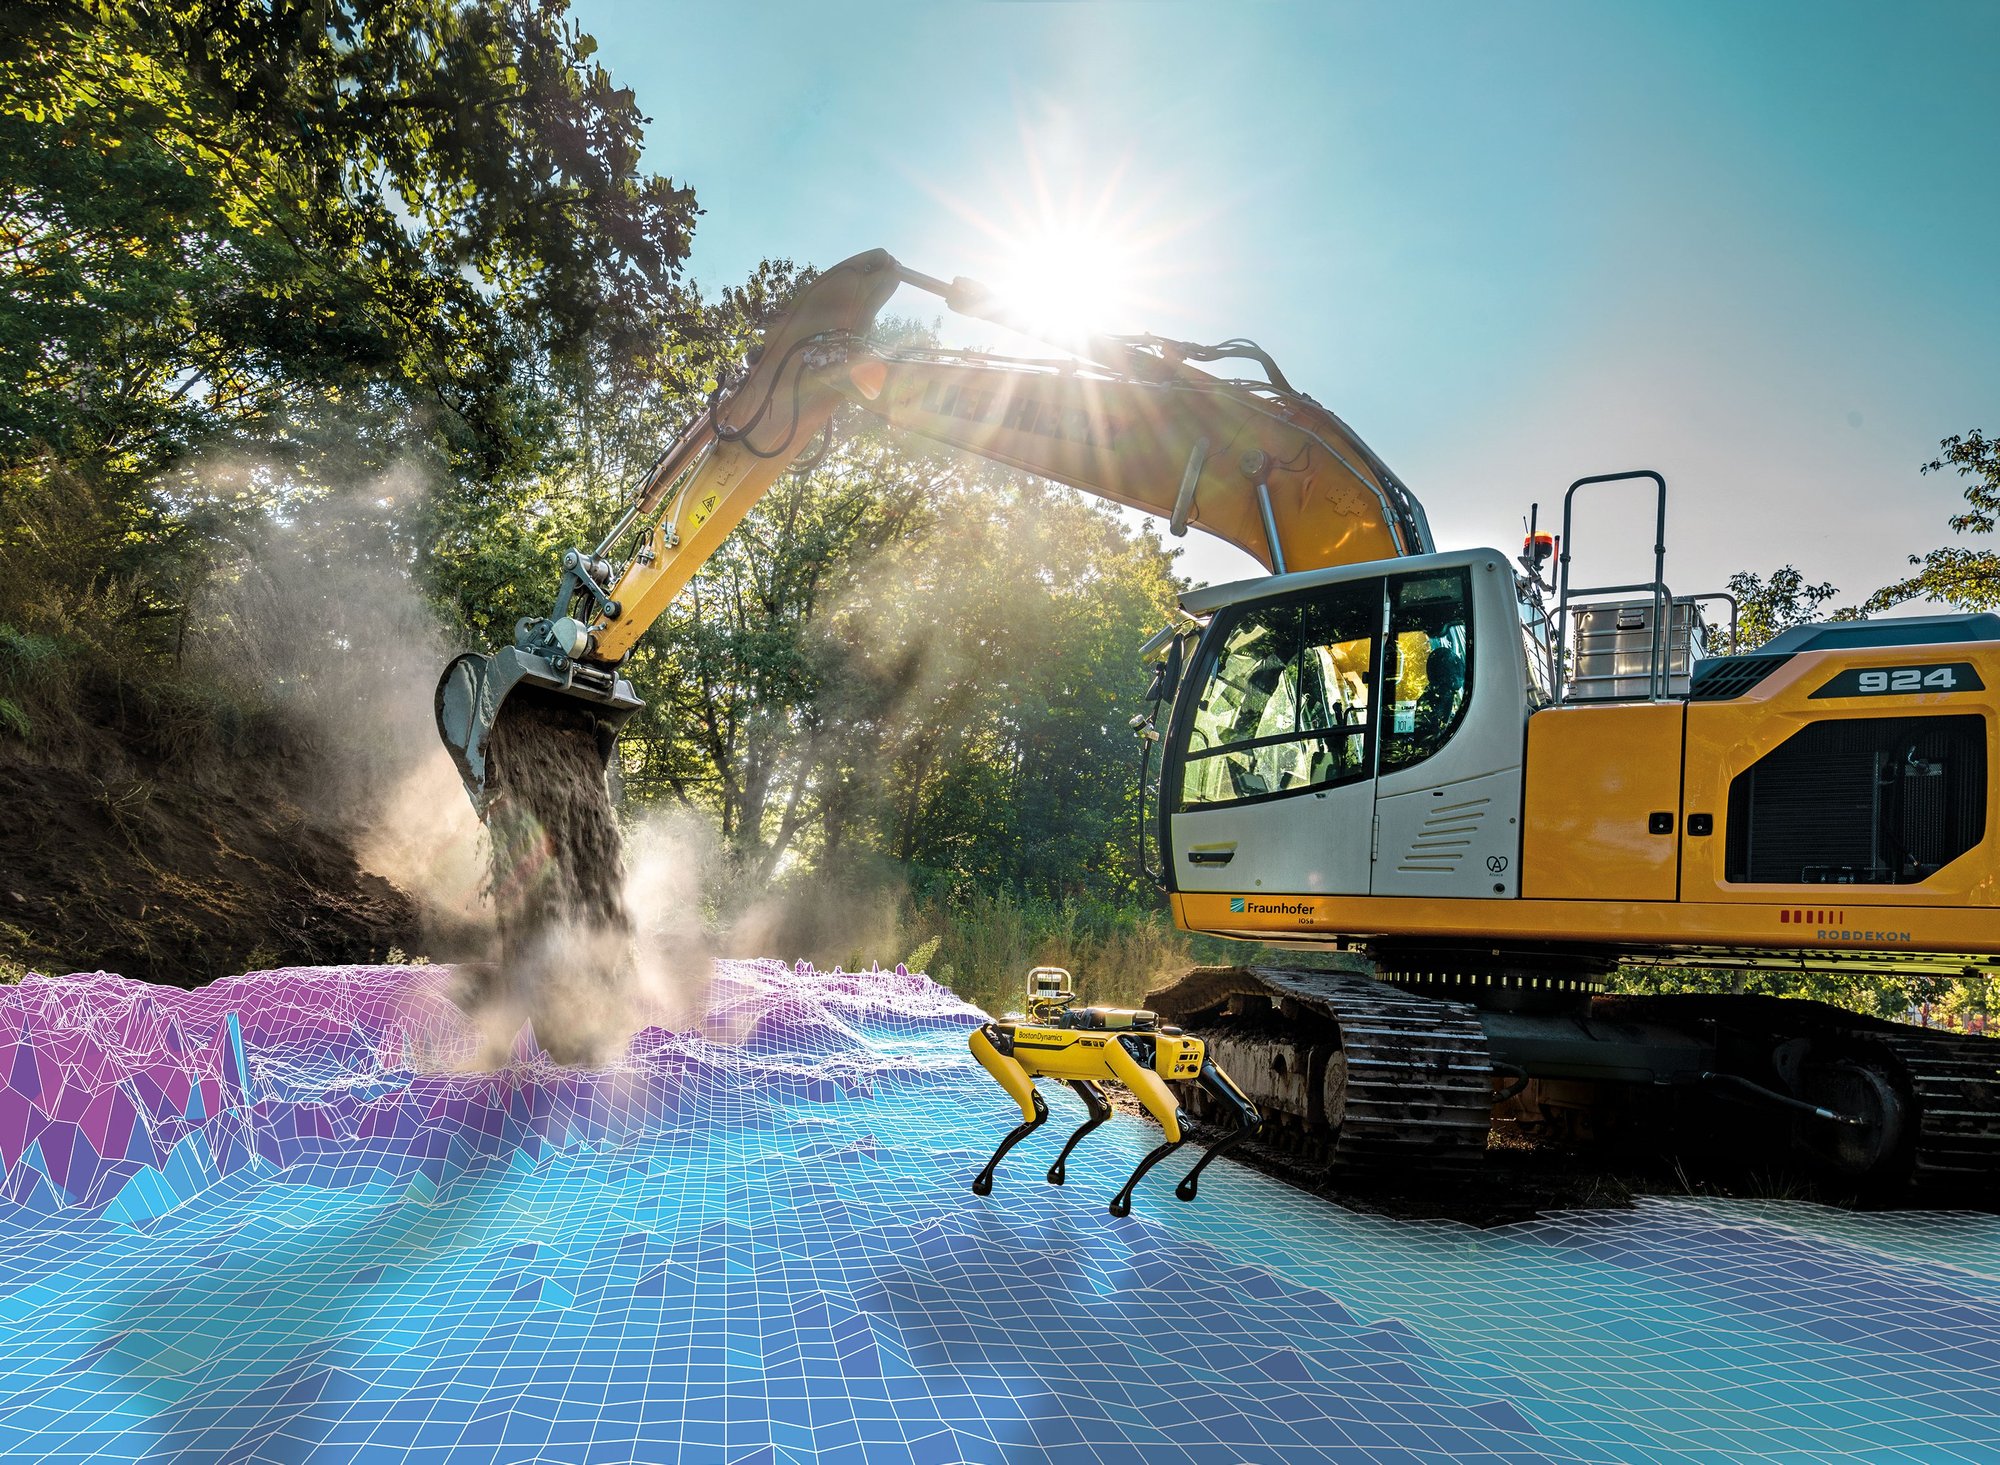
Otonom araçlar, bulundukları ortamı anlamalı ve konumlarını belirlemek için üç boyutlu bir harita oluşturmalıdır. Sensörlerden gelen verileri kullanarak ortamlarında nasıl hareket edeceklerini belirlerler.
Gurur verici bir işbirliği
İnşaat araçlarında gerçek otonomiye ulaşmak için, doğru ve güvenilir sensörler hayati önem taşır. Bu sensörler, çevre algılama, haritalama ve navigasyon için gerçek zamanlı veriler sağlamalıdır.
Fraunhofer IOSB, otonom inşaat araçlarının yeteneklerini geliştirmek üzere yüksek performanslı atalet sensörleri tedarik edebilecek bir tedarikçiye ihtiyaç duyuyordu.
Yenilikçiliğiyle tanınan saygın Fraunhofer Enstitüsü ile işbirliği yapmaktan gurur duyuyoruz. Fraunhofer IOSB, çeşitli platformlarda ürünlerimizin birçoğunu kullanmıştır.
Uygulama
Öne çıkan uygulamalardan biri, “ Ekinox ” adlı atalet sensörümüzün, toprak kazma işlevine sahip otonom bir ekskavatöre entegre edilmesidir.
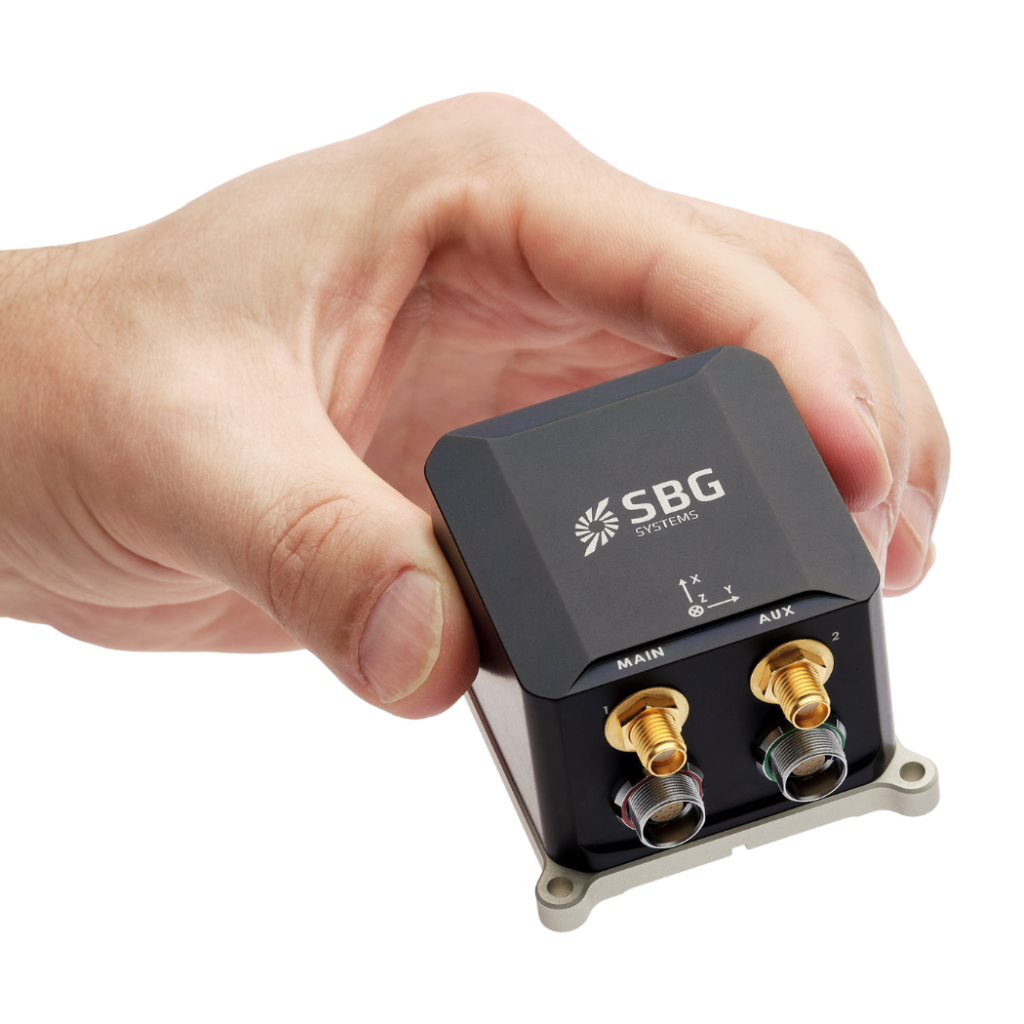
Ekinox Aracın hareket ve yönelim verilerinin toplanmasında kilit bir rol oynayarak, çevrenin gerçek zamanlı olarak hassas bir şekilde haritalanmasını sağladı.
Bu veriler, Fraunhofer araştırmacıları tarafından geliştirilen gelişmiş algoritmalarla birleştirilerek, hassas algılama, haritalama ve navigasyonun sağlanmasına olanak tanıdı.
Sonuçlar
- Otonom kazı / Otonom toprak kaldırma: SBG Systemsadresindeki Ekinox Micro ile donatılmış ekskavatör, toprak kaldırma görevlerinde yüksek düzeyde otonomiye ulaşmıştır. Atalet sensörünün doğruluğu ve güvenilirliği, aracın yapılandırılmamış ortamlarda bağımsız olarak çalışabilmesine katkıda bulunmuştur.
- Varillerin kurtarılması: Otonom ekskavatör, yeteneklerini varillerin kurtarılmasına kadar genişleterek çok yönlülüğünü kanıtladı. Çalışma alanı içinde çeşitli görevleri yerine getirebildi.
- Unimog operasyonları: Fraunhofer IOSB şu anda, inşaat sahasından toprağı taşımak üzere Unimog’u bir damperli römorku çeken bir robota dönüştürme sürecindedir. SBG Systems’un atalet sensörleri, operasyonun verimliliğini ve güvenliğini artırması beklenen otonomi sistemini desteklemektedir.
Kısaca
Fraunhofer IOSB ve SBG Systems , gelişmiş sensörlerin ve araştırmaların nasıl önemli ilerlemelere yol açtığını gösteriyor. Ayrıca, bu iki kuruluş arasındaki iş birliği, inovasyonun teknoloji gelişimi üzerindeki etkisini ortaya koyuyor.
Gelişmiş IMU’ların otonom inşaat araçlarına entegre edilmesi, mevcut makine yeteneklerini artırıyor. Dahası, bu entegrasyon, otonom robotik alanında gelecekteki çığır açan gelişmelerin önünü açıyor. Son olarak, Fraunhofer IOSB ve SBG Systems , otonom teknolojinin sınırlarını zorlamak için iş birliği yapıyor.
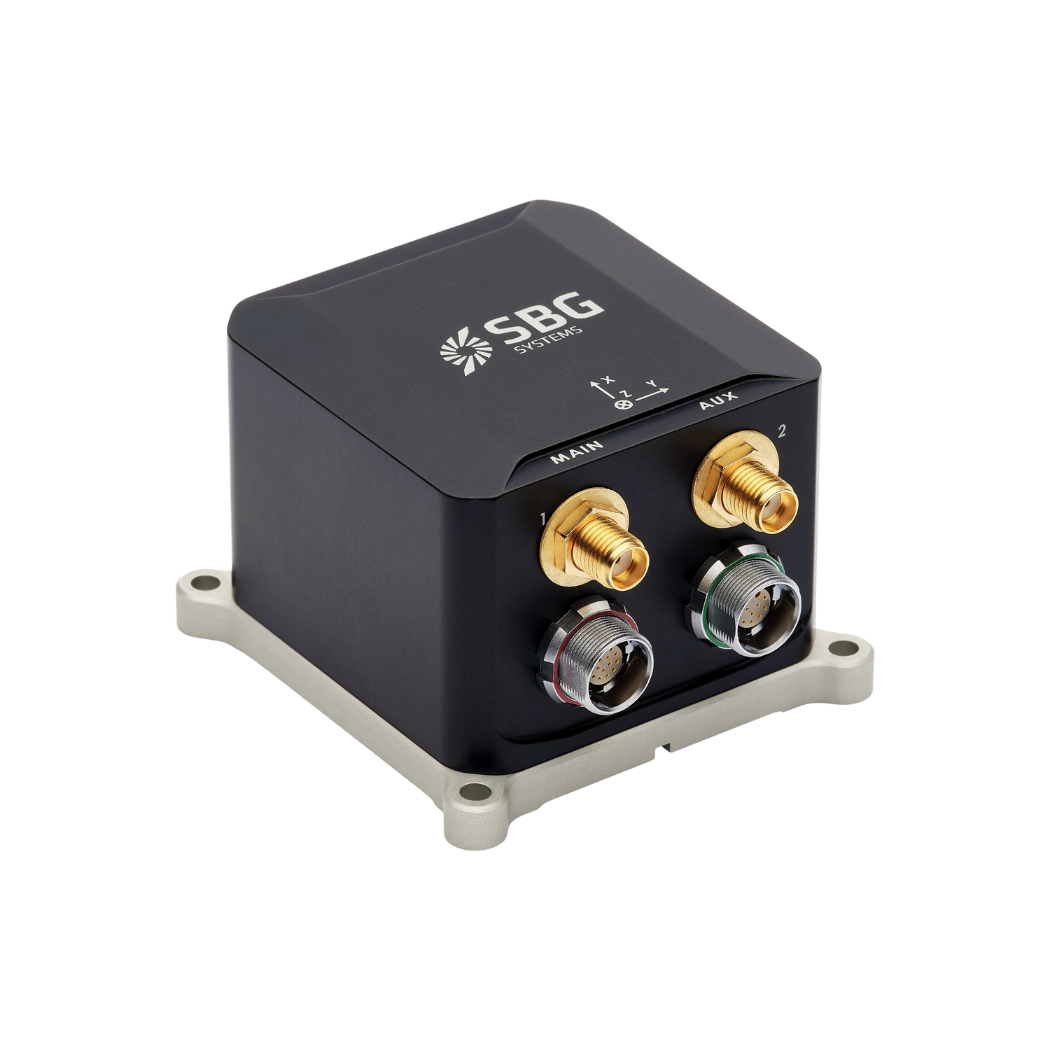
Ekinox Micro
Ekinox Micro Yüksek performanslı bir MEMS atalet sensörünü, dört uydu grubunu destekleyen, çok frekanslı çift antenli GNSS alıcısıyla birleştirerek, en zorlu uygulamalarda bile eşsiz bir doğruluk sunar. 8 GB kapasiteli dahili veri kaydediciye sahiptir.
En zorlu koşullarda çalışacak şekilde tasarlanan Ekinox Micro , askeri standartlara uygunluk sertifikasına sahiptir; bu da onu her türlü görev kritik uygulama için ideal bir seçim haline getirir.
Şu ürün için fiyat teklifi isteyin: Ekinox Micro
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sergilediğimiz uygulamalarla ilgili sık sorulan soruların yanıtlarını bulabilirsiniz. Ayrıca, aradığınız cevabı bulamazsanız, destek almak için lütfen doğrudan bizimle iletişime geçin.
Yük nedir?
Yük, bir aracın (dron, gemi… ) temel işlevlerinin ötesinde amaçlanan işlevini yerine getirmek için taşıdığı her türlü ekipman, cihaz veya malzemeyi ifade eder. Yük, motorlar, batarya ve gövde gibi aracın çalışması için gerekli bileşenlerden ayrıdır.
Yük örnekleri:
- Kameralar: yüksek çözünürlüklü kameralar, termal görüntüleme kameraları…
- Sensörler: LiDAR, hiperspektral sensörler, kimyasal sensörler…
- İletişim ekipmanları: telsizler, sinyal tekrarlayıcılar…
- Bilimsel aletler: hava durumu sensörleri, hava örnekleyiciler…
- Diğer özel ekipmanlar
GNSS ’ın son işlem aşaması nedir?
GNSS Son işleme (PPK), bir GNSS alıcısında kaydedilen ham GNSS veri ölçümlerinin, veri toplama işleminin ardından işlendiği bir yaklaşımdır. Bu ölçümler, diğer GNSS ölçüm kaynaklarıyla birleştirilerek, en zorlu ortamlarda bile söz konusu GNSS alıcısı için en eksiksiz ve en doğru kinematik yörünge bilgisi sağlanabilir.
Bu diğer kaynaklar, veri toplama projesinin bulunduğu yerde veya yakınında bulunan yerel GNSS baz istasyonları ya da genellikle devlet kurumları ve/veya ticari CORS ağı sağlayıcıları tarafından sunulan, sürekli çalışan mevcut referans istasyonları (CORS) olabilir.
Bir Son İşleme Kinematiği (PPK) yazılımı, doğruluğu daha da artırmak amacıyla ücretsiz olarak erişilebilen GNSS uydu yörünge ve saat bilgilerinden yararlanabilir. PPK, kullanılan mutlak küresel koordinat referans sistemi verisi içinde yerel GNSS baz istasyonunun konumunun hassas bir şekilde belirlenmesini sağlar.
PPK yazılımı, mühendislik projelerine destek olmak amacıyla farklı koordinat referans çerçeveleri arasındaki karmaşık dönüşümleri de destekleyebilir.
Başka bir deyişle, düzeltmelere erişim imkânı sağlar, projenin doğruluğunu artırır ve hatta görev sonrası yapılan ölçüm veya kurulum sırasında meydana gelen veri kayıplarını veya hataları düzeltebilir.
INS , harici yardımcı sensörlerden gelen verileri kabul ediyor mu?
Şirketimizin ürettiği atalet navigasyon sistemleri, hava veri sensörleri, manyetometreler, odometreler, DVL ve benzeri harici yardımcı sensörlerden gelen verileri kabul eder.
Bu entegrasyon, INS ’yi özellikle GNSS erişiminin engellendiği ortamlarda son derece çok yönlü ve güvenilir hale getirir.
Bu harici sensörler, tamamlayıcı veriler sağlayarak INS sitesinin genel performansını ve doğruluğunu artırır.
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
MEMS ne anlama gelir?
MEMS, Mikro-Elektro-Mekanik Sistemler ( Micro-Electro-Mechanical Systems) anlamına gelir. Bu terim, mikro-üretim teknolojisi aracılığıyla mekanik elemanları, sensörleri, aktüatörleri ve elektronik bileşenleri ortak bir silikon alt tabaka üzerinde bir araya getiren minyatürleştirilmiş cihazları ifade eder. MEMS’ler, mikroskobik ölçekte algılama, kontrol ve çalıştırma işlevlerini yerine getirebilen, bir çip üzerine inşa edilmiş minik mekanik sistemlerdir. Bu sistemler, IMU’larda, basınç sensörlerinde, mikrofonlarda, ivmeölçerlerde, jiroskoplarda, tıbbi cihazlarda ve otomotiv sistemlerinde yaygın olarak kullanılmaktadır.
