Autonom racerbil
AMZ valgte det lette og kompakte « Ellipse-N» INS til bevegelsesmåling, synkronisering av utstyr og analyse av kjøretøyets dynamikk.
«Vi trengte et robust, avansert inertialnavigasjonssystem som ville gjøre sensorfusjonen enklere, for eksempel sammen med en LiDAR.» | Miguel de la Iglesia Valls, teammedlem
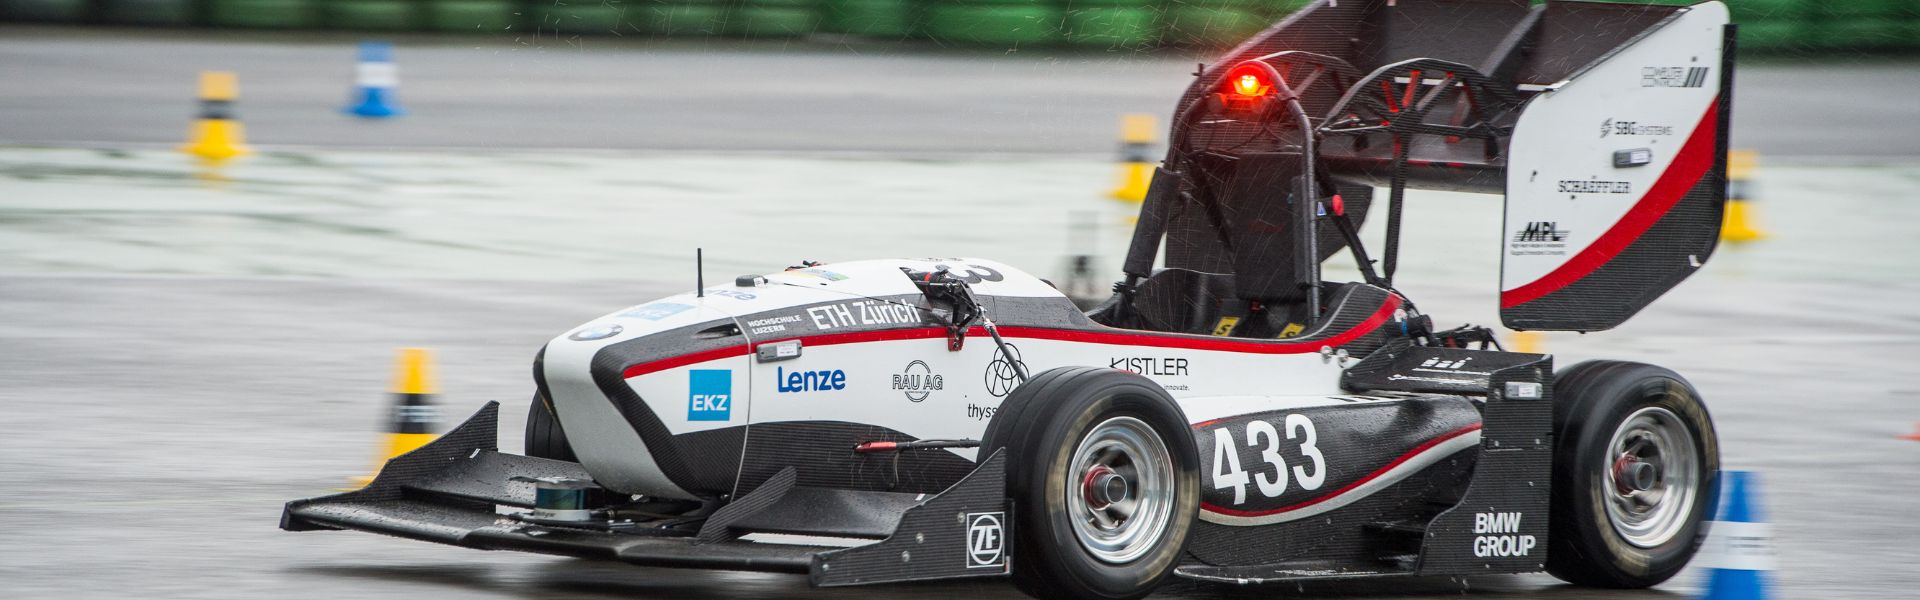
IMU og GPS, som er sentrale komponenter i den selvkjørende bilen
For første gang noensinne innførte Formula Student Germany en kategori for førerløse biler, der racerbilene måtte tilpasses for å kunne kjøre uten menneskelig innblanding.
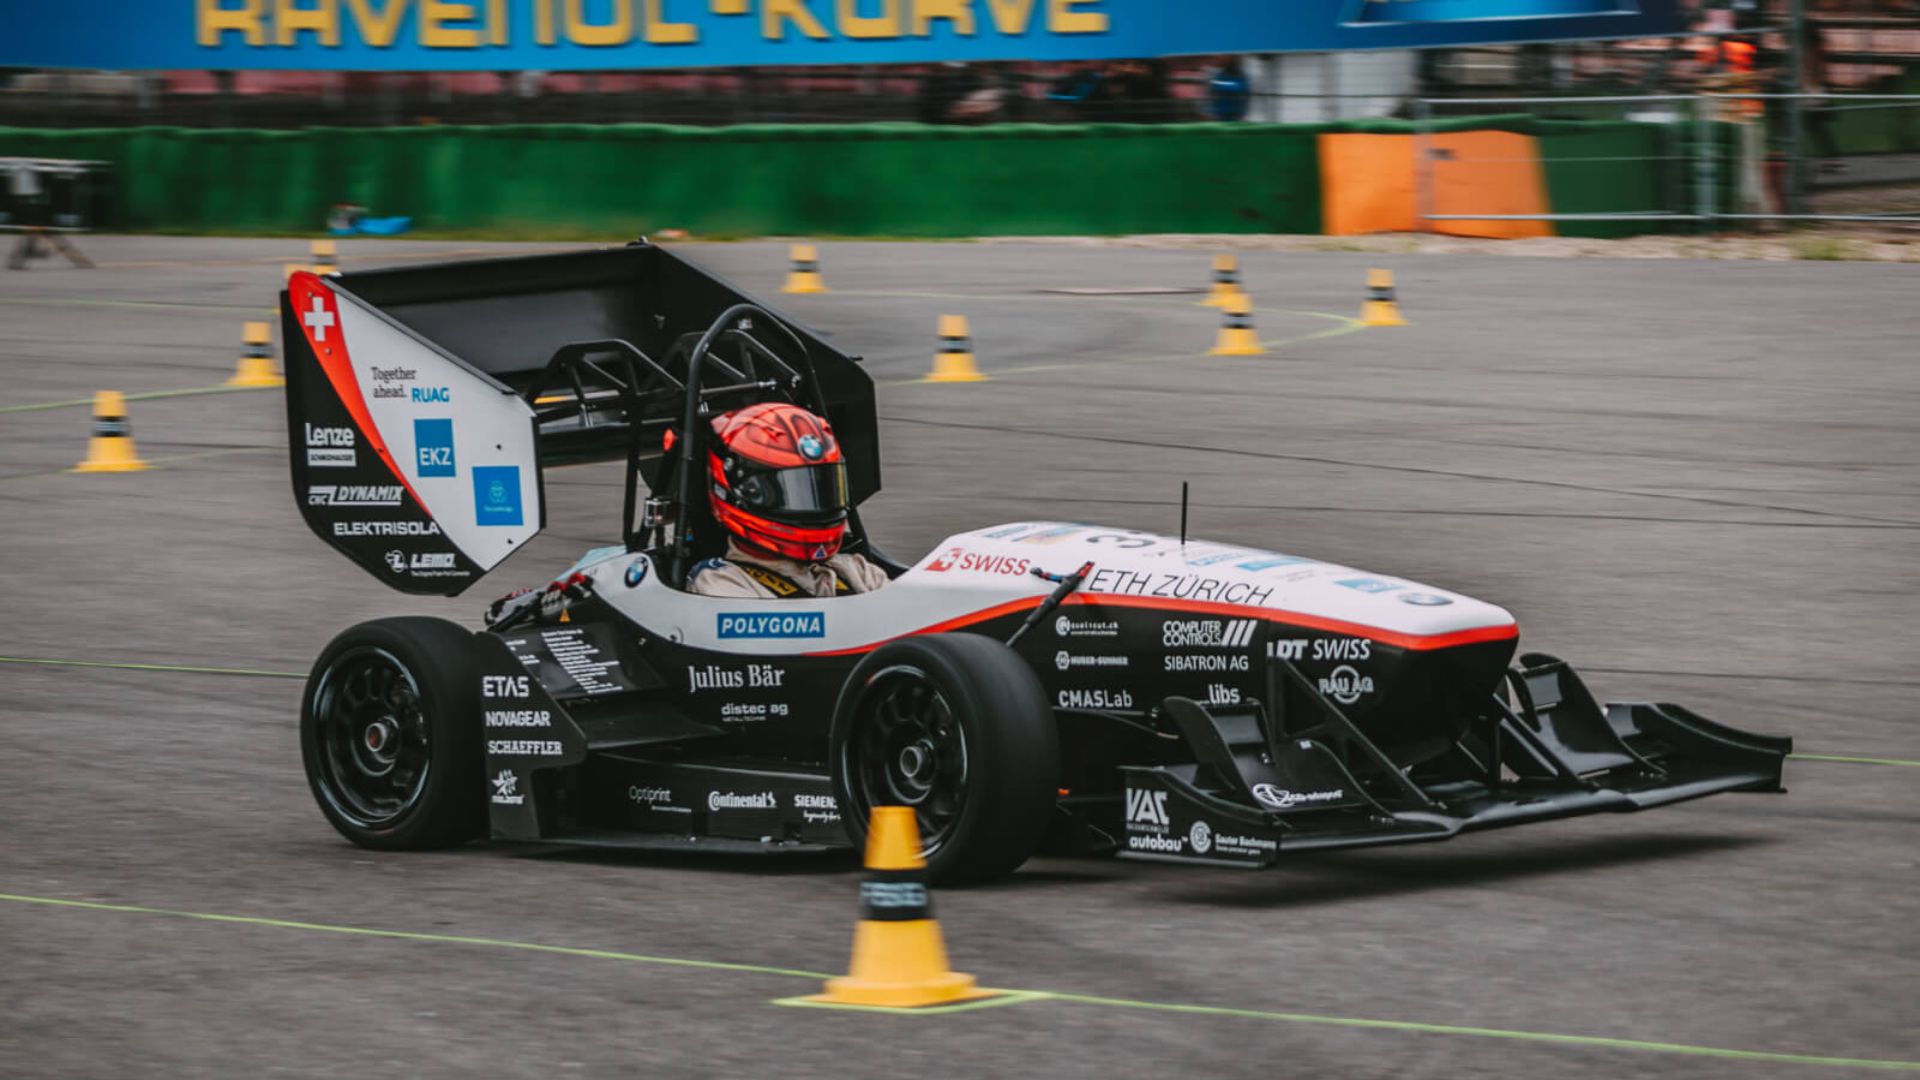
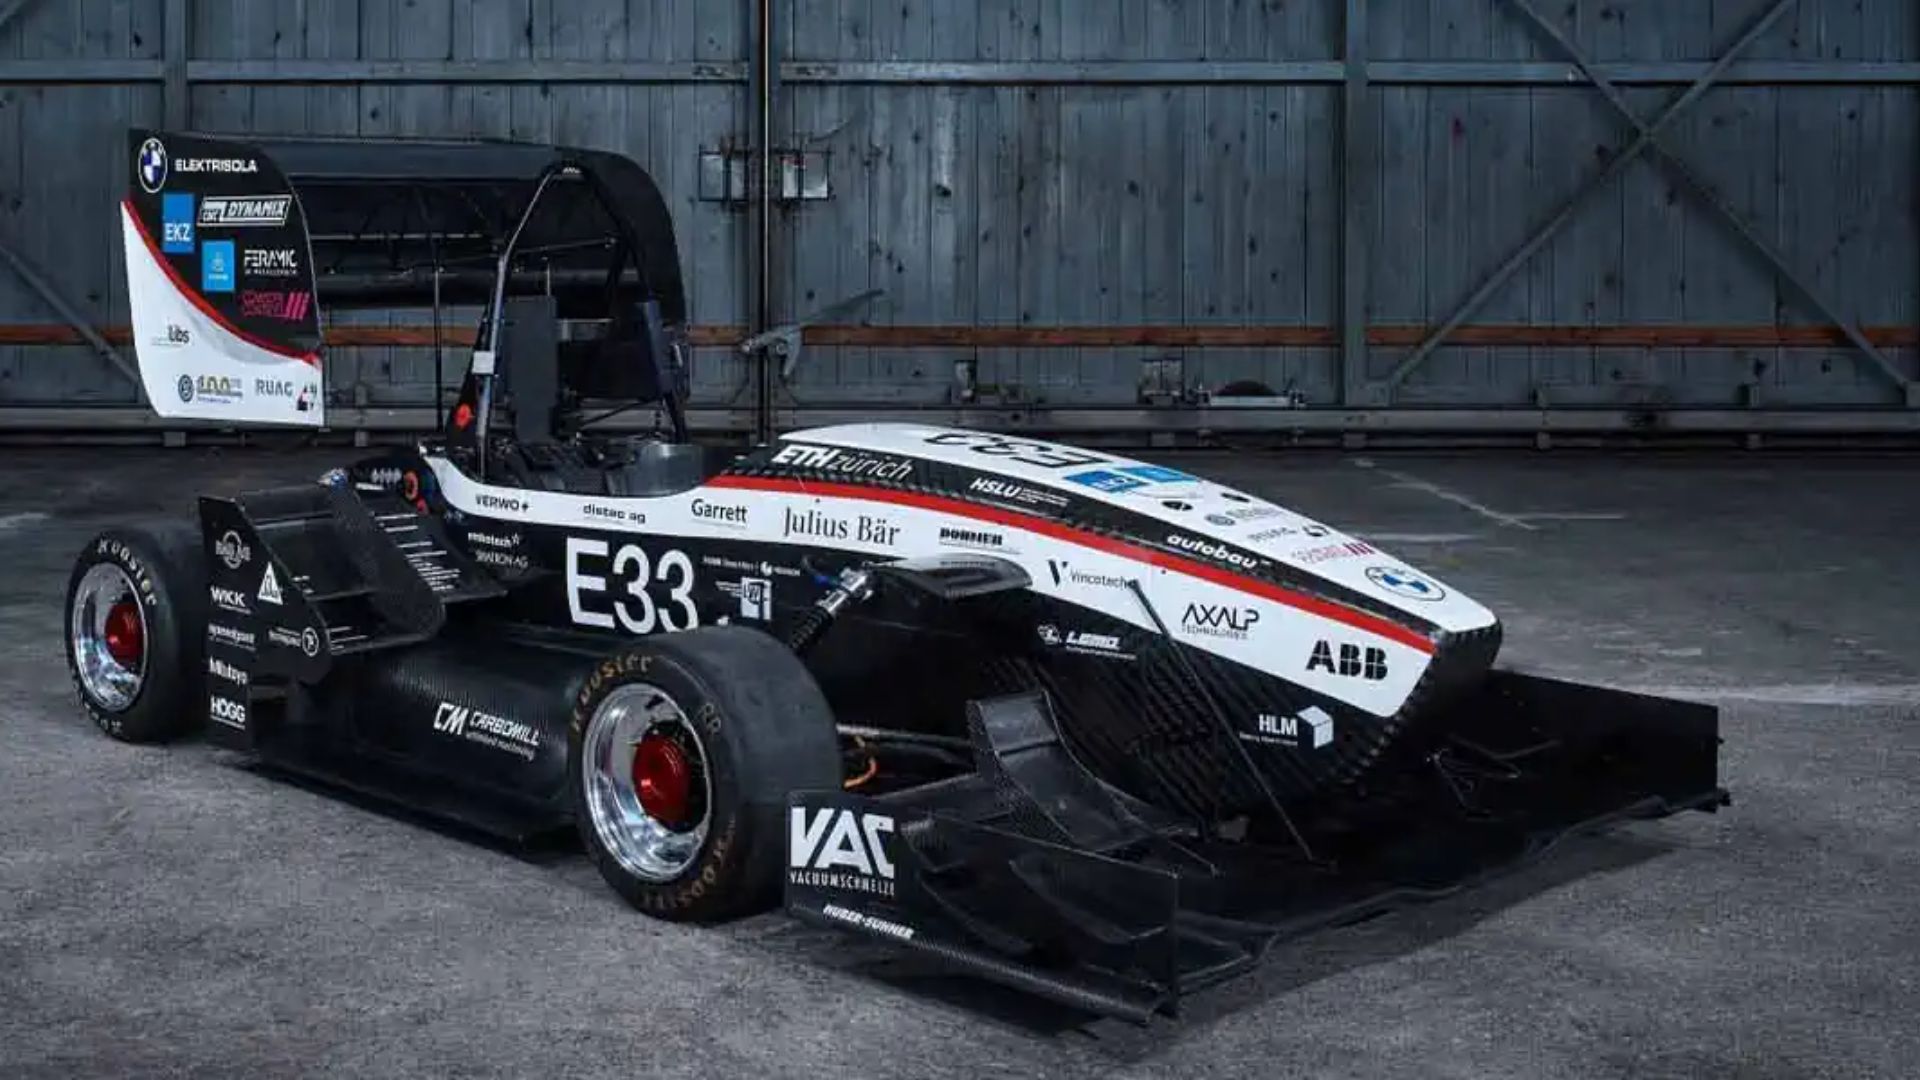
AMZ bestemte seg for å ta utfordringen og tilpasset «flüela» – bilen de hadde brukt i konkurransen siden 2015 – til å kjøre førerløst. For AMZ-teamet er « IMU » og GPS en sentral del av sensorsystemet når de utvikler et førerløst kjøretøy.
Ellipse-N, « INS » /GNSS , som brukes av AMZ Racing
SBG Ellipse-N er lett og kompakt, og ifølge AMZ-teamet er den den mest nøyaktige i sin kategori og den enkleste å koble til. Teamet var også imponert over kvaliteten på posisjonsdataene. Ellipse-N kombinerer inerti- og posisjonsdata for å gi en kontinuerlig banekurve, selv i tilfelle GNSS utfall.
Brukes under svært tøffe forhold
Ifølge AMZ-teamet var det en tøff testperiode med svært varme dager, ekstremt regnfulle dager, mye vibrasjon, montering, demontering, tilkobling og frakobling. Sensoren sviktet aldri. Hver eneste SBG-treghetssensor er kalibrert med hensyn til dynamikk og temperatur (-40° til 80°C) for å sikre stabil ytelse under alle forhold.
AMZ-suksess
Laget klarte å:
- først i skidpad-testen (evnen til å svinge så raskt som mulig i stabil kjøring)
- først i trackdrive (løp på en ukjent bane merket med kjegler),
- nummer to i akselerasjon (måler bilens evne til å akselerere raskt).
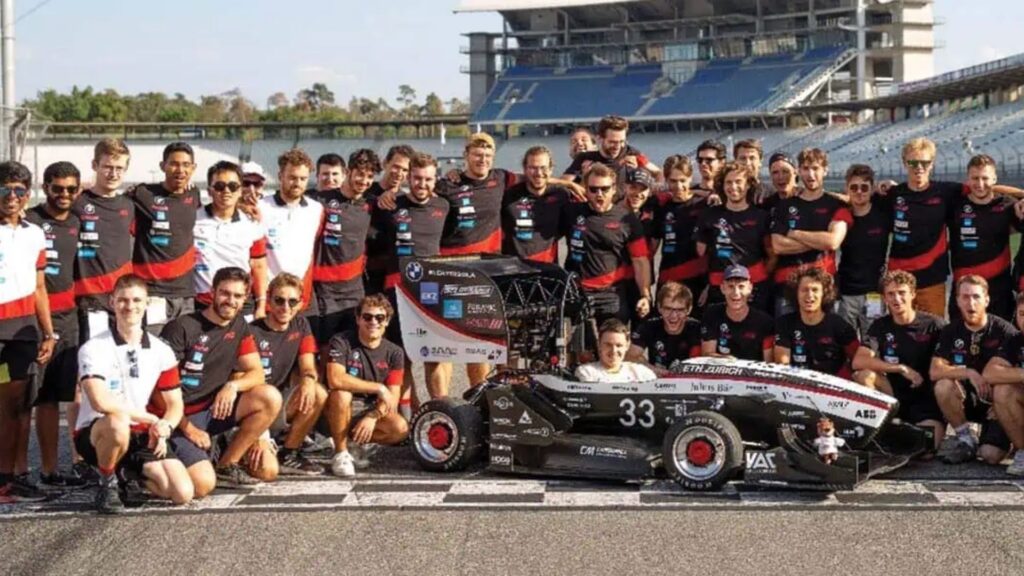
Konkurransen omfatter også statiske øvelser, der laget oppnådde gode resultater: førsteplass i teknisk design og kostnadsberegning, andreplass i autonom design og tredjeplass i presentasjon av forretningsplan.
Ellipse-N, den robuste miniatyr INS en /GNSS
SBG Ellipse-N tilbyr en nøyaktighet på 0,1° for rulling og stigning, 0,5° for GPS-basert kurs og en posisjonsnøyaktighet på meternivå GNSS (i dette tilfellet ved bruk av GPS- og GLONASS-konstellasjon ene).
«Vi ble overrasket over kvaliteten på gyroskopene. Ingen i teamet vårt eller på universitetet kunne tro hvor liten avvik vi opplevde», sier De la Iglesia Valls. AMZ-teamet ble også overrasket over kvaliteten på posisjonsdataene.
Ellipse -N integrerer en GNSS -mottaker og kombinerer inersialdata og posisjonsinformasjon i sanntid for en kontinuerlig bane, selv i tilfelle GNSS -brudd.
Det er også utviklet tilleggsalgoritmer for landapplikasjoner for å forbedre ytelsen og robustheten til inersialsensoren ytterligere. Robusthet er en av de tingene man først legger merke til når den ikke er der.
Ifølge AMZ-teamet var det en tøff testperiode med svært varme dager, ekstremt regnfulle dager, mye vibrasjon, montering, demontering, tilkobling og frakobling. Sensoren sviktet aldri.
Denne påliteligheten skyldes også den omfattende fabrikkalibreringen. Hver SBG-treghetssensor er kalibrert med hensyn til dynamikk og temperatur; forspenningen til Ellipse-N-gyroskopene, akselerometrene og magnetometrene er korrigert og kalibrert fra -40 °C til 80 °C for å sikre konstant oppførsel under alle forhold.
Ellipse-N
Ellipse-N er et kompakt, høytytende RTK-inertialnavigasjonssystem med en integrert dual-band-mottaker som støtter fire konstellasjoner ( GNSS ). Videre gir den posisjonsdata for rulling, stigning, kurs, heving og centimeterpresis posisjonering ( GNSS ).
Ellipse -N-sensoren er egnet for dynamiske miljøer og tøffe GNSS forhold. I tillegg fungerer den effektivt i mindre dynamiske anvendelser ved bruk av magnetisk kurs.

Be om et tilbud på « Ellipse-N»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om appene vi presenterer. Hvis du ikke finner det du leter etter, kan du gjerne ta kontakt med oss direkte!
Hva er forskjellen mellom AHRS og INS?
Hovedforskjellen mellom et holdnings- og kursreferansesystem (AHRS) og et inertialnavigasjonssystem (INS) ligger i funksjonaliteten og omfanget av dataene de leverer.
AHRS gir informasjon om orientering – nærmere bestemt holdningen (pitch, roll) og kursen (yaw) til et kjøretøy eller en enhet. Systemet bruker vanligvis en kombinasjon av sensorer, blant annet gyroskoper, akselerometre og magnetometre, for å beregne og stabilisere orienteringen. AHRS et gir ut vinkelposisjonen langs tre akser (pitch, roll og yaw), slik at et system kan forstå sin orientering i rommet. Det brukes ofte innen luftfart, UAV-er, robotikk og marine systemer for å gi nøyaktige data om stilling og kurs, noe som er avgjørende for kjøretøyets styring og stabilisering.
Et « INS » leverer ikke bare orienteringsdata (som AHRS), men sporer også kjøretøyets posisjon, hastighet og akselerasjon over tid. Det bruker treghetssensorer til å beregne bevegelse i 3D-rommet uten å være avhengig av eksterne referanser som GNSS. Det kombinerer sensorene som finnes i AHRS (gyroskoper, akselerometre), men kan også omfatte mer avanserte algoritmer for posisjons- og hastighetssporing, og integreres ofte med eksterne data som GNSS for økt nøyaktighet.
Kort sagt fokuserer « AHRS » på orientering (stilling og kurs), mens « INS » gir et komplett sett med navigasjonsdata, inkludert posisjon, hastighet og orientering.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
