Autonom racerbil
AMZ valde det lätta och kompakta Ellipse-N INS för rörelseanalys, synkronisering av utrustning och analysav fordonsdynamik.
”Vi behövde ett robust, avancerat tröghetsnavigeringssystem som skulle underlätta sensorfusionen, till exempel med en LiDAR.” | Miguel de la Iglesia Valls, teammedlem
IMU och GPS, som är centrala komponenter i den självkörande bilen
För första gången någonsin införde Formula Student Germany en kategori för förarlösa bilar, där tävlingsbilarna måste anpassas för att kunna köras utan något mänskligt ingripande.
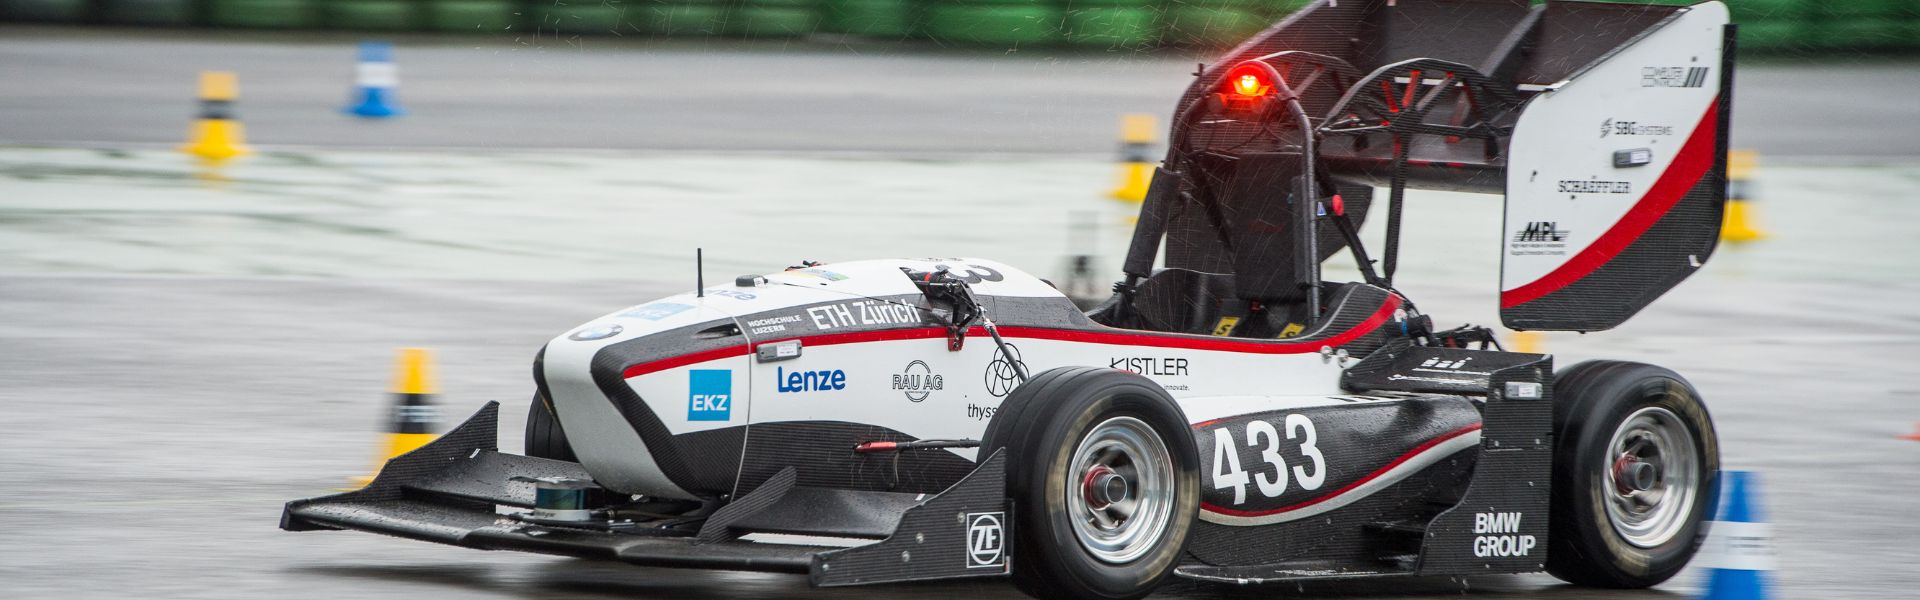
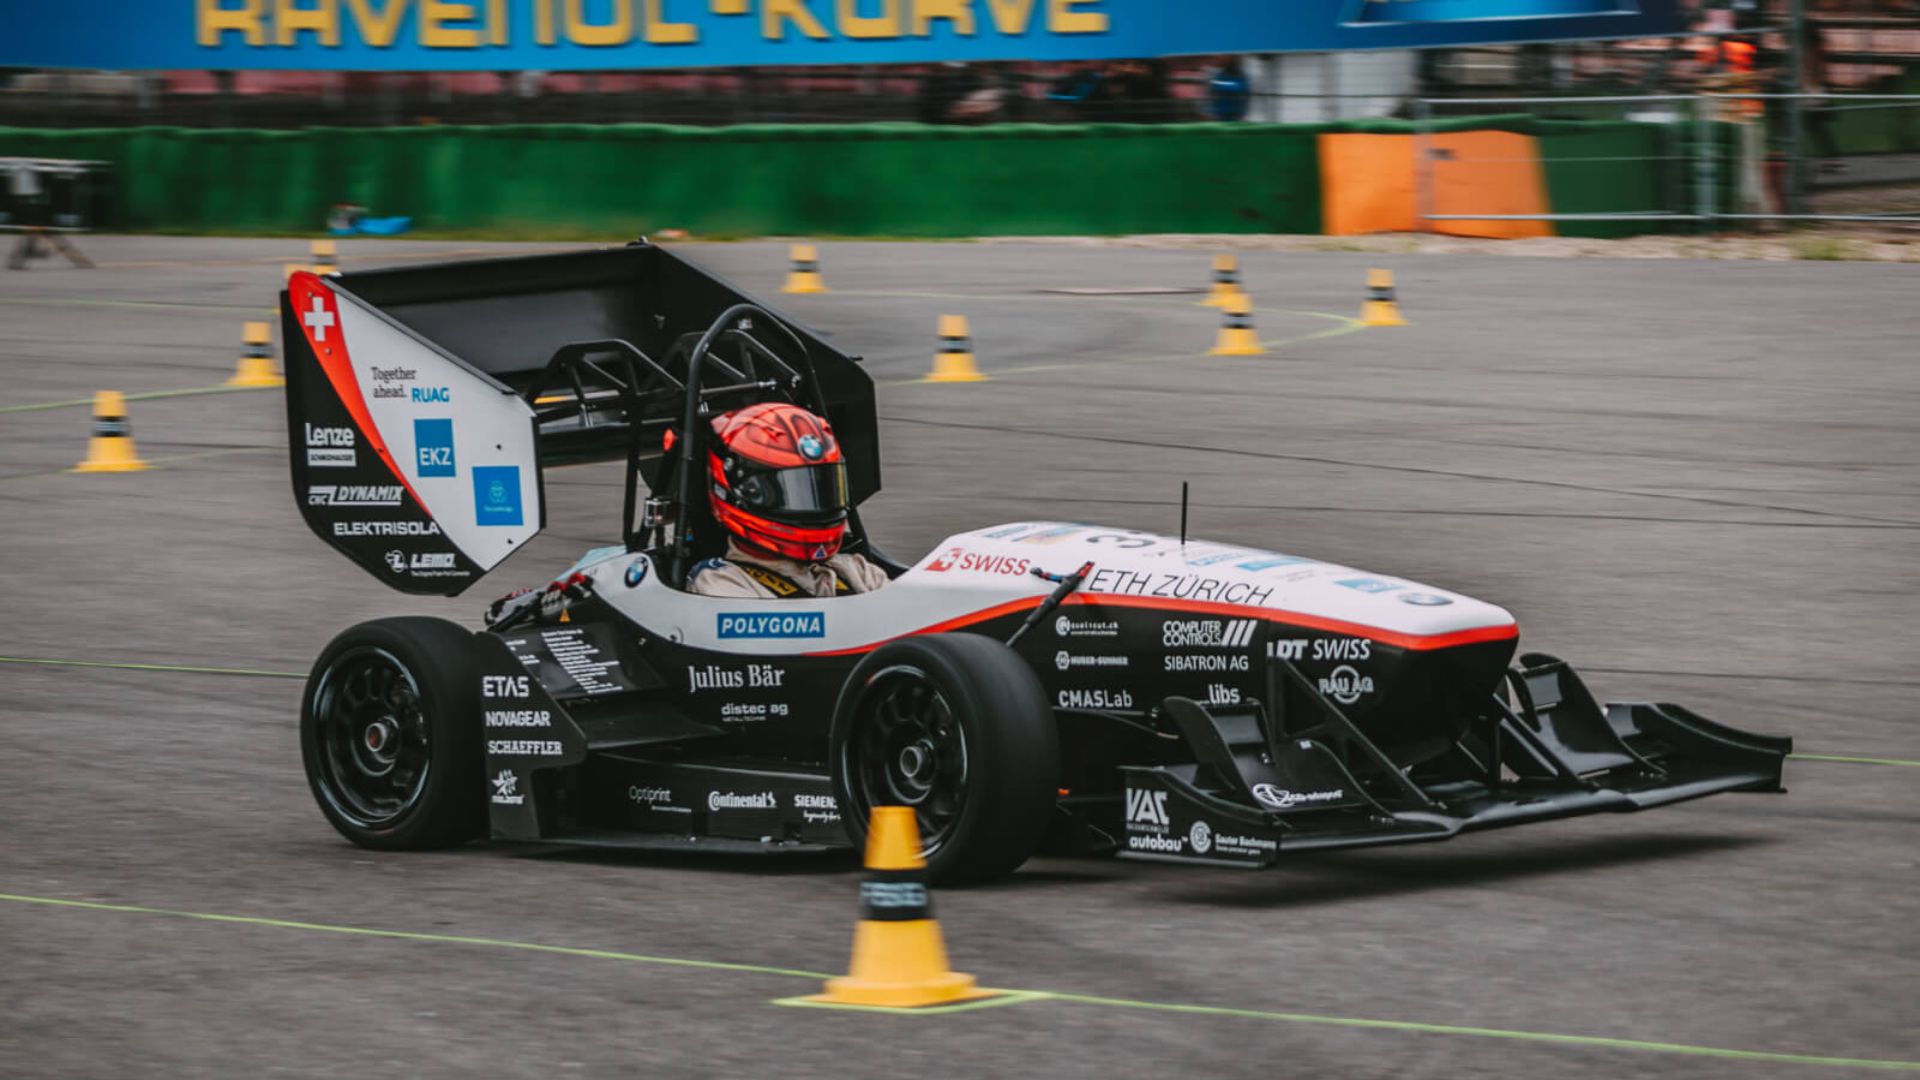
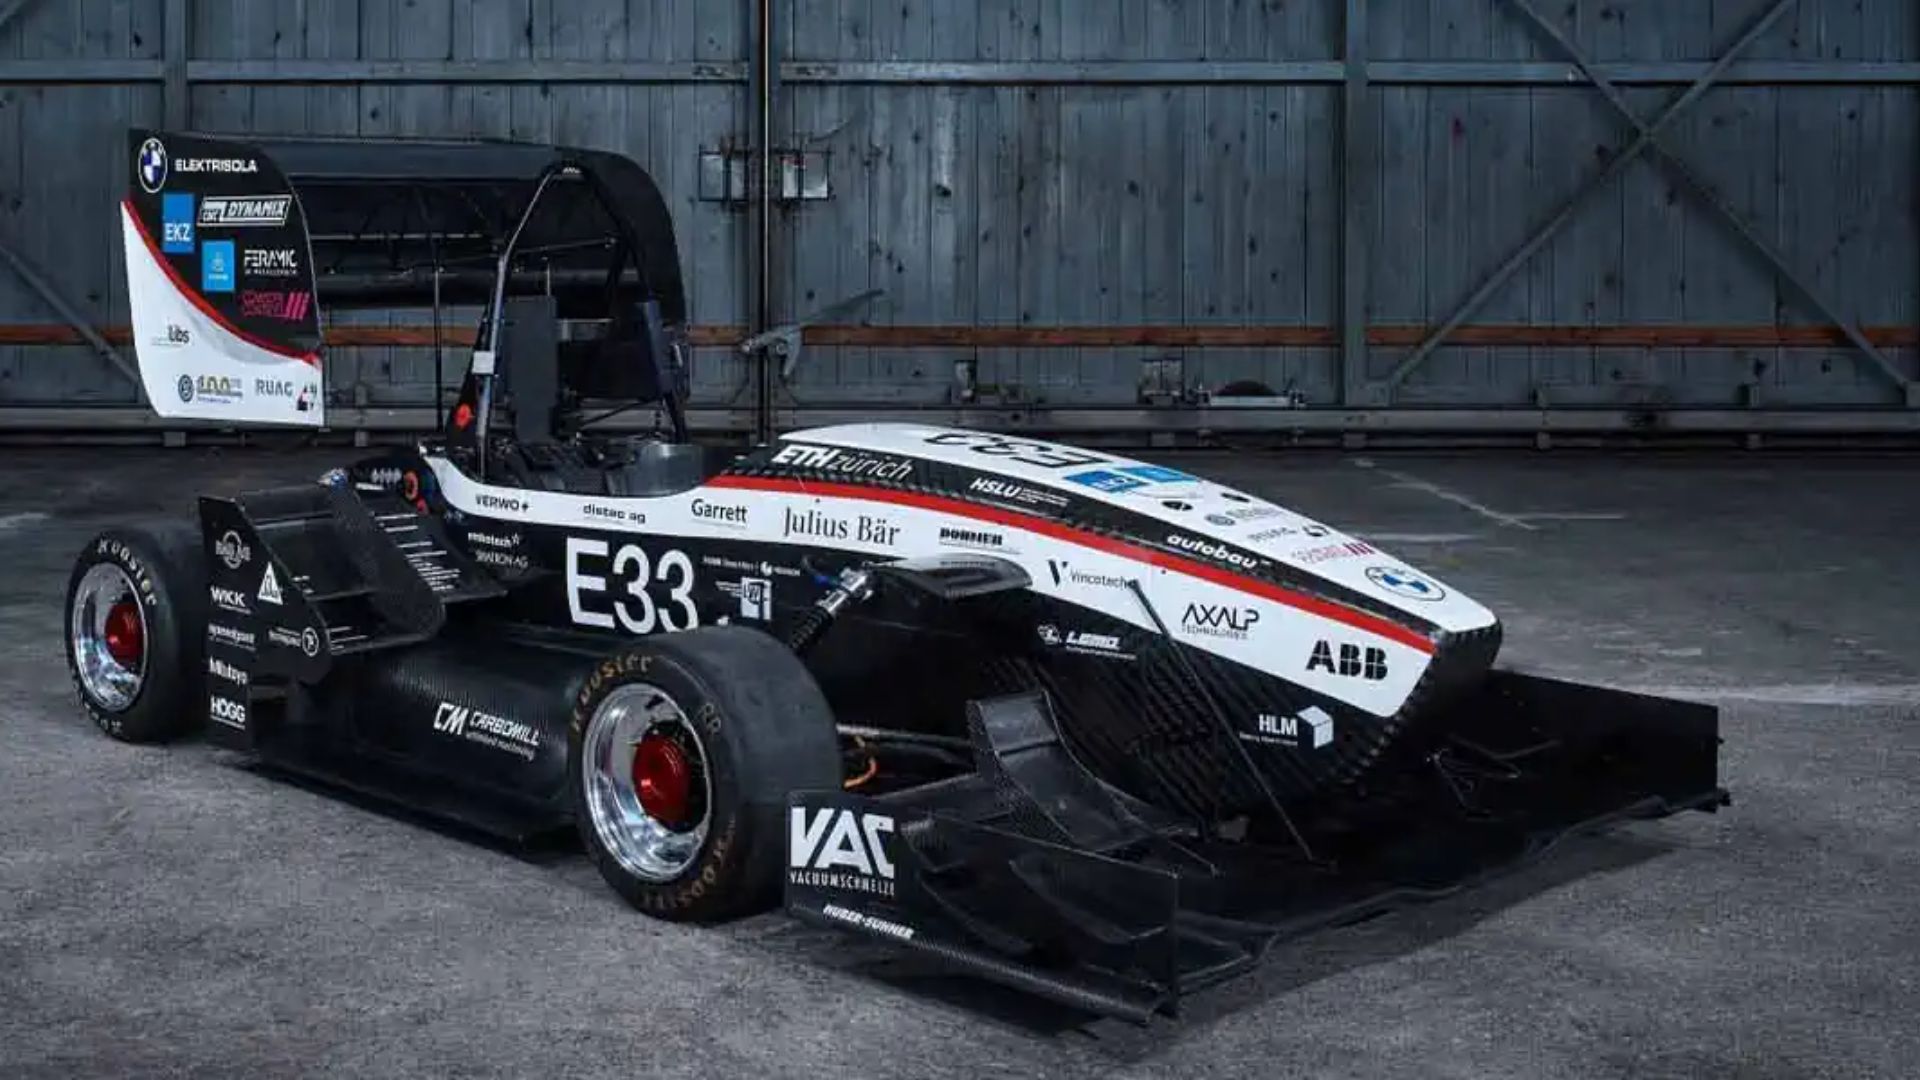
AMZ bestämde sig för att anta utmaningen och förberedde ”flüela”, den bil som de använt i tävlingar sedan 2015, för att kunna köras förarlöst. För AMZ-teamet är IMU och GPS en central del av sensorsystemet vid konstruktionen av ett förarlöst fordon.
Ellipse-N, INS/GNSS som används av AMZ Racing
SBG Ellipse-N är lätt och kompakt och är, enligt AMZ-teamet, den mest exakta i sin kategori samt den enklaste att ansluta till. Teamet var också imponerat av kvaliteten på de utmatade positionsuppgifterna. Ellipse-N kombinerar tröghetsdata och positionsinformation för att skapa en kontinuerlig rörelsebana även vid avbrott i GNSS .
Används under mycket tuffa förhållanden
Enligt AMZ-teamet var det en tuff testsäsong med mycket varma dagar, extremt regniga dagar, kraftiga vibrationer samt upp- och avmontering och anslutning och frånkoppling. Sensorn sviktade aldrig. Varje SBG-tröghetssensor kalibreras med avseende på dynamik och temperatur (-40° till 80°C) för att säkerställa ett konstant beteende under alla förhållanden.
AMZ:s framgång
Laget lyckades bli:
- först i skidpad-testet (förmågan att svänga så snabbt som möjligt vid konstant hastighet)
- först i trackdrive (tävling på en okänd bana markerad med koner),
- tvåa i acceleration (mäter bilens förmåga att accelerera snabbt).
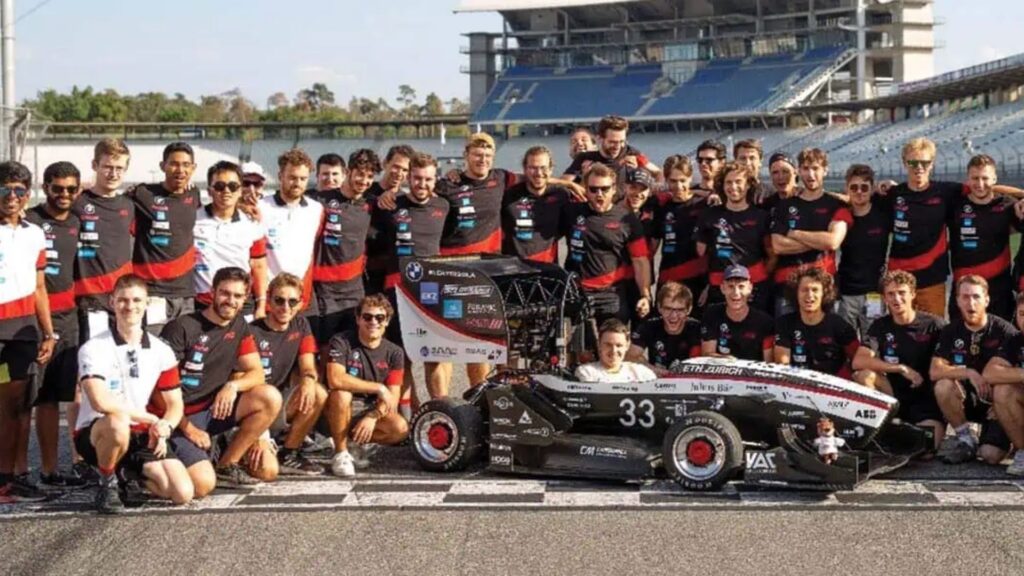
Tävlingen som helhet omfattar statiska grenar där laget också uppnådde goda resultat: första plats i teknisk konstruktion och kostnadsberäkning, andra plats i autonom konstruktion och tredje plats i presentationen av affärsplanen.
Ellipse-N, den robusta miniatyr INS en /GNSS
SBG Ellipse-N erbjuder en roll- och pitchnoggrannhet på 0,1°, en GPS-baserad kursnoggrannhet på 0,5° samt en positionsnoggrannhet på meternivå GNSS (i detta fall med GPS- och GLONASS -konstellationer).
”Vi blev förvånade över gyroskopernas kvalitet. Ingen i vårt team eller på vårt universitet kunde tro att avvikelsen var så liten”, säger De la Iglesia Valls. AMZ-teamet var också imponerat av kvaliteten på de utmatade positionsdata.
Ellipse -N integrerar en GNSS -mottagare och sammanfogar tröghetsdata och positionsinformation i realtid för en kontinuerlig banberäkning även vid GNSS avbrott.
Ytterligare algoritmer har också utvecklats för landapplikationer för att ytterligare förbättra tröghetssensorns prestanda och robusthet. Robusthet är en av de saker som man bara märker när den saknas.
Enligt AMZ-teamet var det en tuff testsäsong med mycket varma dagar, extremt regniga dagar, mycket vibrationer, montering, demontering, anslutning och frånkoppling. Sensorn sviktade aldrig.
Denna tillförlitlighet beror också på den omfattande fabrikskalibreringen. Varje SBG-tröghetssensor kalibreras med avseende på dynamik och temperatur; Ellipse-N-gyroskop, accelerometrar och magnetometrar korrigeras och kalibreras från -40° till 80°C för ett konstant beteende under alla förhållanden.
Ellipse-N
Ellipse-N är ett kompakt, högpresterande RTK-tröghetsnavigeringssystem med en inbyggd dubbelbandsmottagare som stöder fyra satellitkonstellationer ( GNSS ). Dessutom tillhandahåller den positionering av rullning, lutning, kurs, lyftning samt centimeter GNSS .
Sensorn Ellipse-N är lämplig för dynamiska miljöer och tuffa GNSS förhållanden. Dessutom fungerar den effektivt i mindre dynamiska tillämpningar med hjälp av magnetisk kursmätning.

Begär en offert på Ellipse-N
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de tillämpningar vi visar upp. Om du inte hittar det du söker är du välkommen att kontakta oss direkt!
Vad är skillnaden mellan AHRS och INS?
Huvudskillnaden mellan ett referenssystem för attityd och kurs (AHRS) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och omfattningen av de data de tillhandahåller.
AHRS tillhandahåller orienteringsinformation – närmare bestämt attityd (hjul- och krängningsvinkel, pitch och roll) samt kurs (yaw) för ett fordon eller en enhet. Det använder vanligtvis en kombination av sensorer, inklusive gyroskop, accelerometrar och magnetometrar, för att beräkna och stabilisera orienteringen. AHRS matar ut vinkelpositionen i tre axlar (pitch, roll och yaw), vilket gör att ett system kan förstå sin orientering i rymden. Det används ofta inom flyg, UAV:er, robotteknik och marina system för att tillhandahålla noggrann attityd- och kursdata, vilket är avgörande för fordonskontroll och stabilisering.
Ett INS tillhandahåller inte bara orienteringsdata (som ett AHRS) utan spårar också ett fordons position, hastighet och acceleration över tid. Det använder tröghetssensorer för att uppskatta rörelse i 3D-rymden utan att förlita sig på externa referenser som GNSS. Det kombinerar de sensorer som finns i AHRS (gyroskop, accelerometrar) men kan även innehålla mer avancerade algoritmer för positions- och hastighetsspårning, ofta integrerat med extern data som GNSS för förbättrad noggrannhet.
Sammanfattningsvis fokuserar AHRS på orientering (attityd och kurs), medan INS tillhandahåller en fullständig uppsättning navigeringsdata, inklusive position, hastighet och orientering.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
