Autonome raceauto
AMZ koos voor het lichtgewicht en compacte Ellipse-N INS voor bewegingsregistratie, synchronisatie van apparatuur en analyse van voertuigdynamica.
“We hadden behoefte aan een robuust, hoogwaardig inertiële navigatiesysteem dat sensorfusie zou vergemakkelijken, bijvoorbeeld in combinatie met een LiDAR.” | Miguel de la Iglesia Valls, teamlid
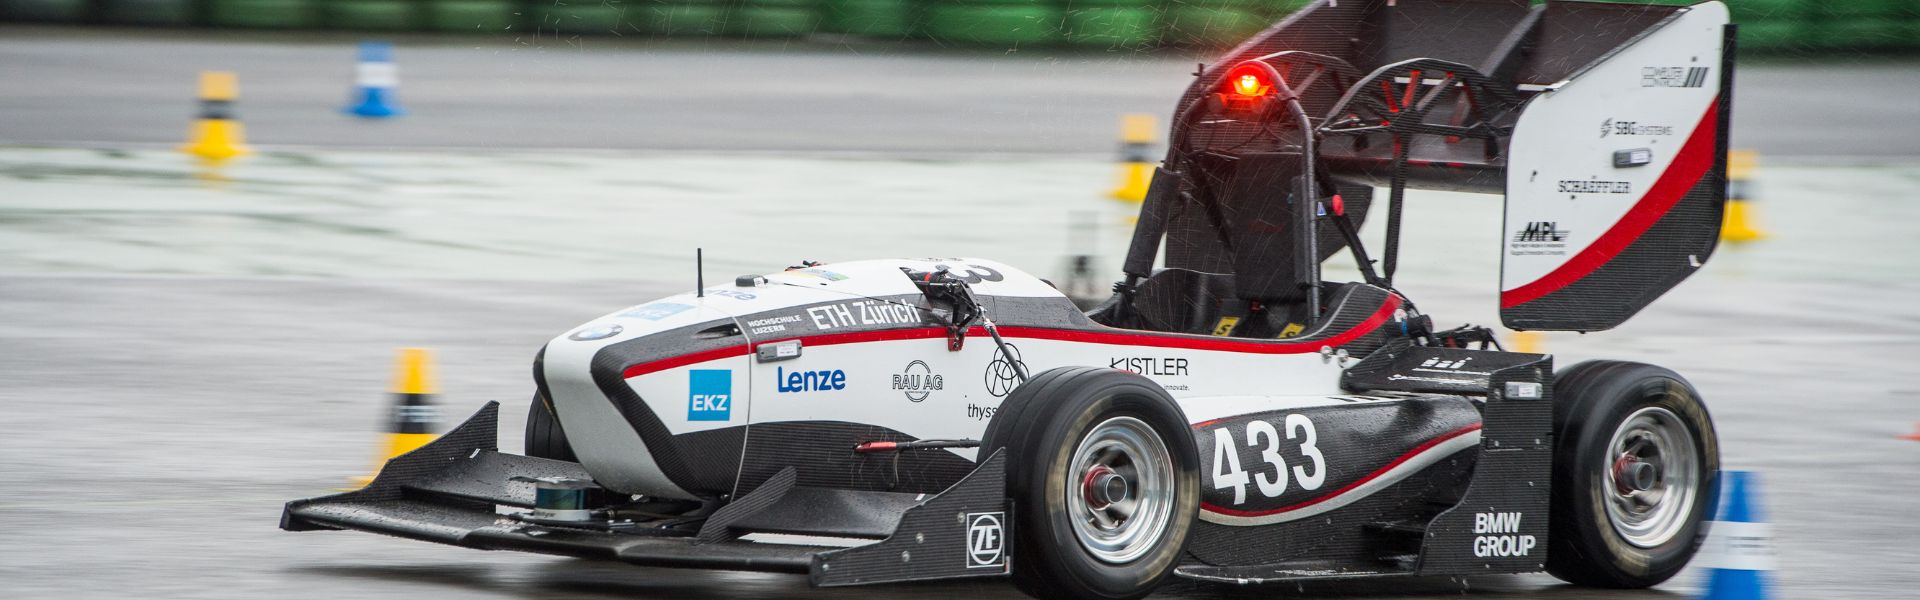
IMU en GPS, de belangrijkste onderdelen van de zelfrijdende auto
Voor het eerst in de geschiedenis heeft Formula Student Germany een categorie voor zelfrijdende auto’s geïntroduceerd, waarin raceauto’s moesten worden aangepast om zonder enige menselijke tussenkomst te kunnen rijden.
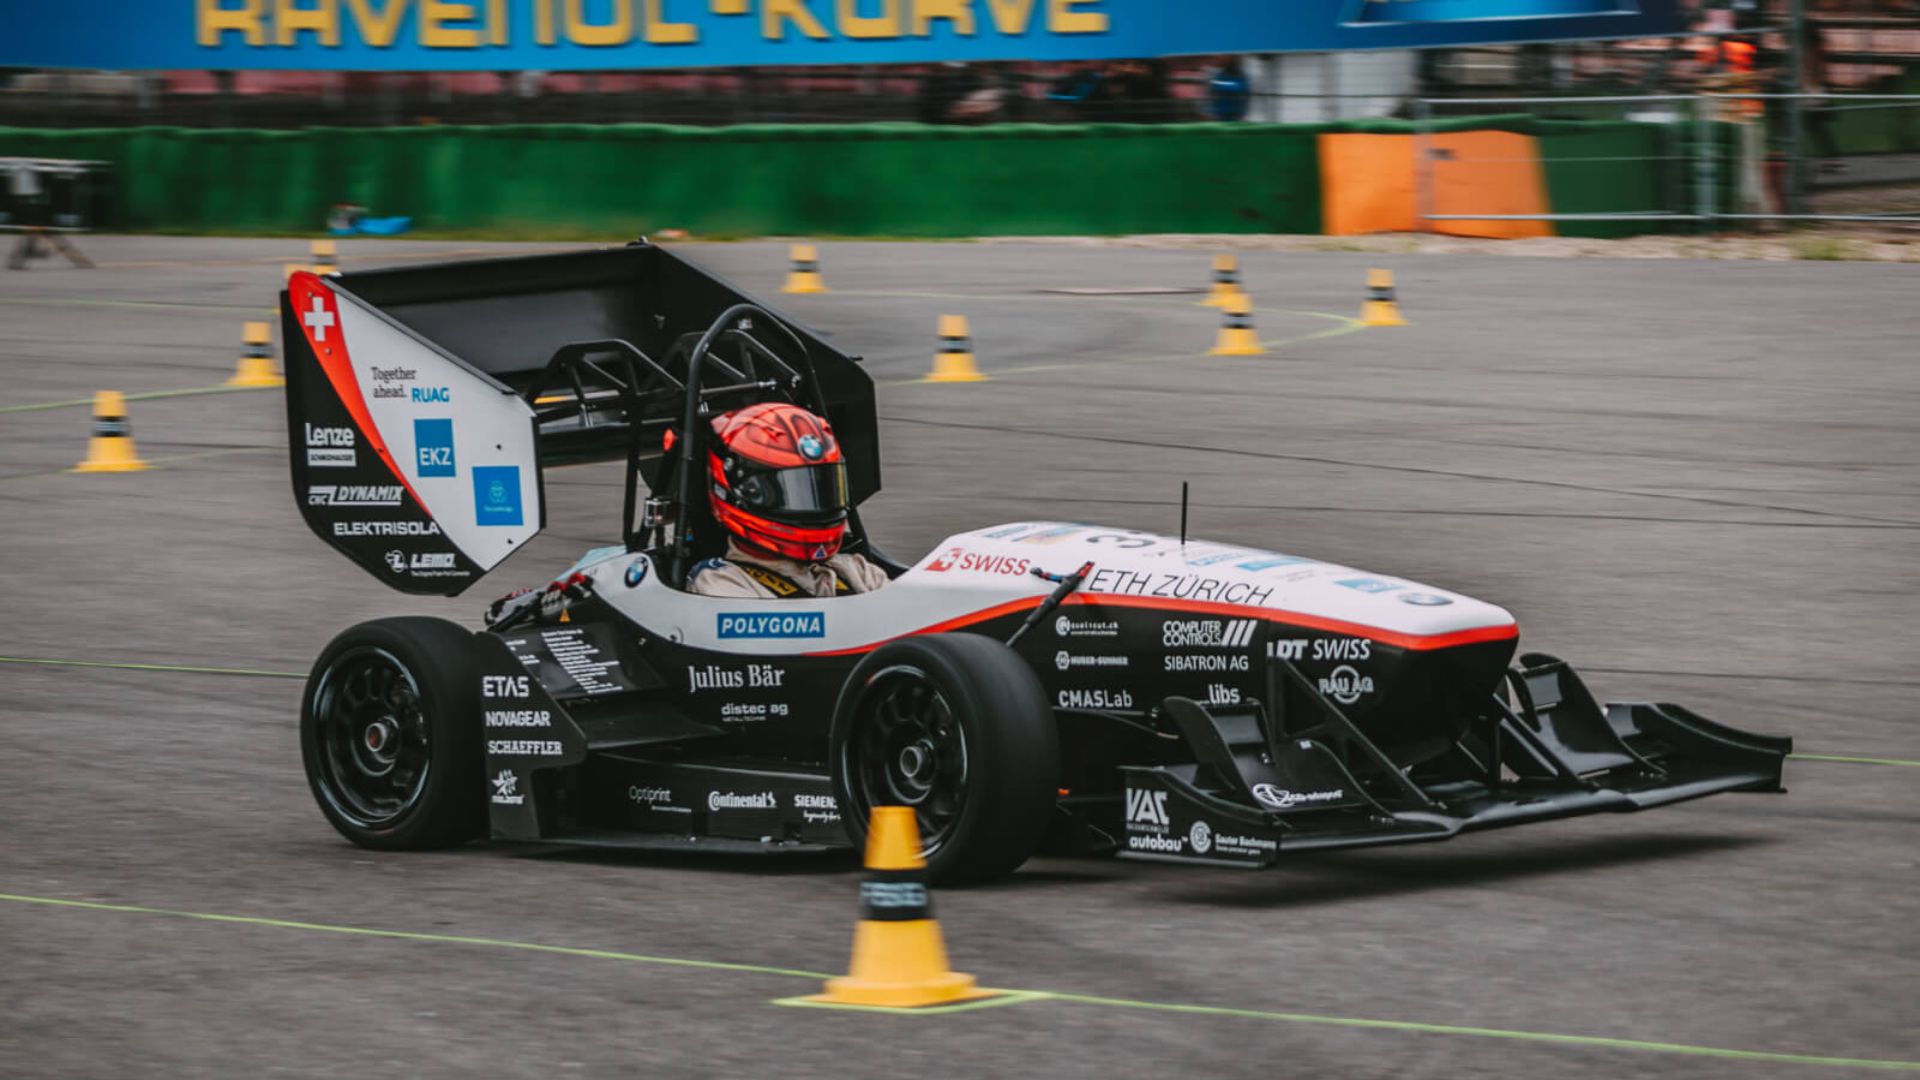
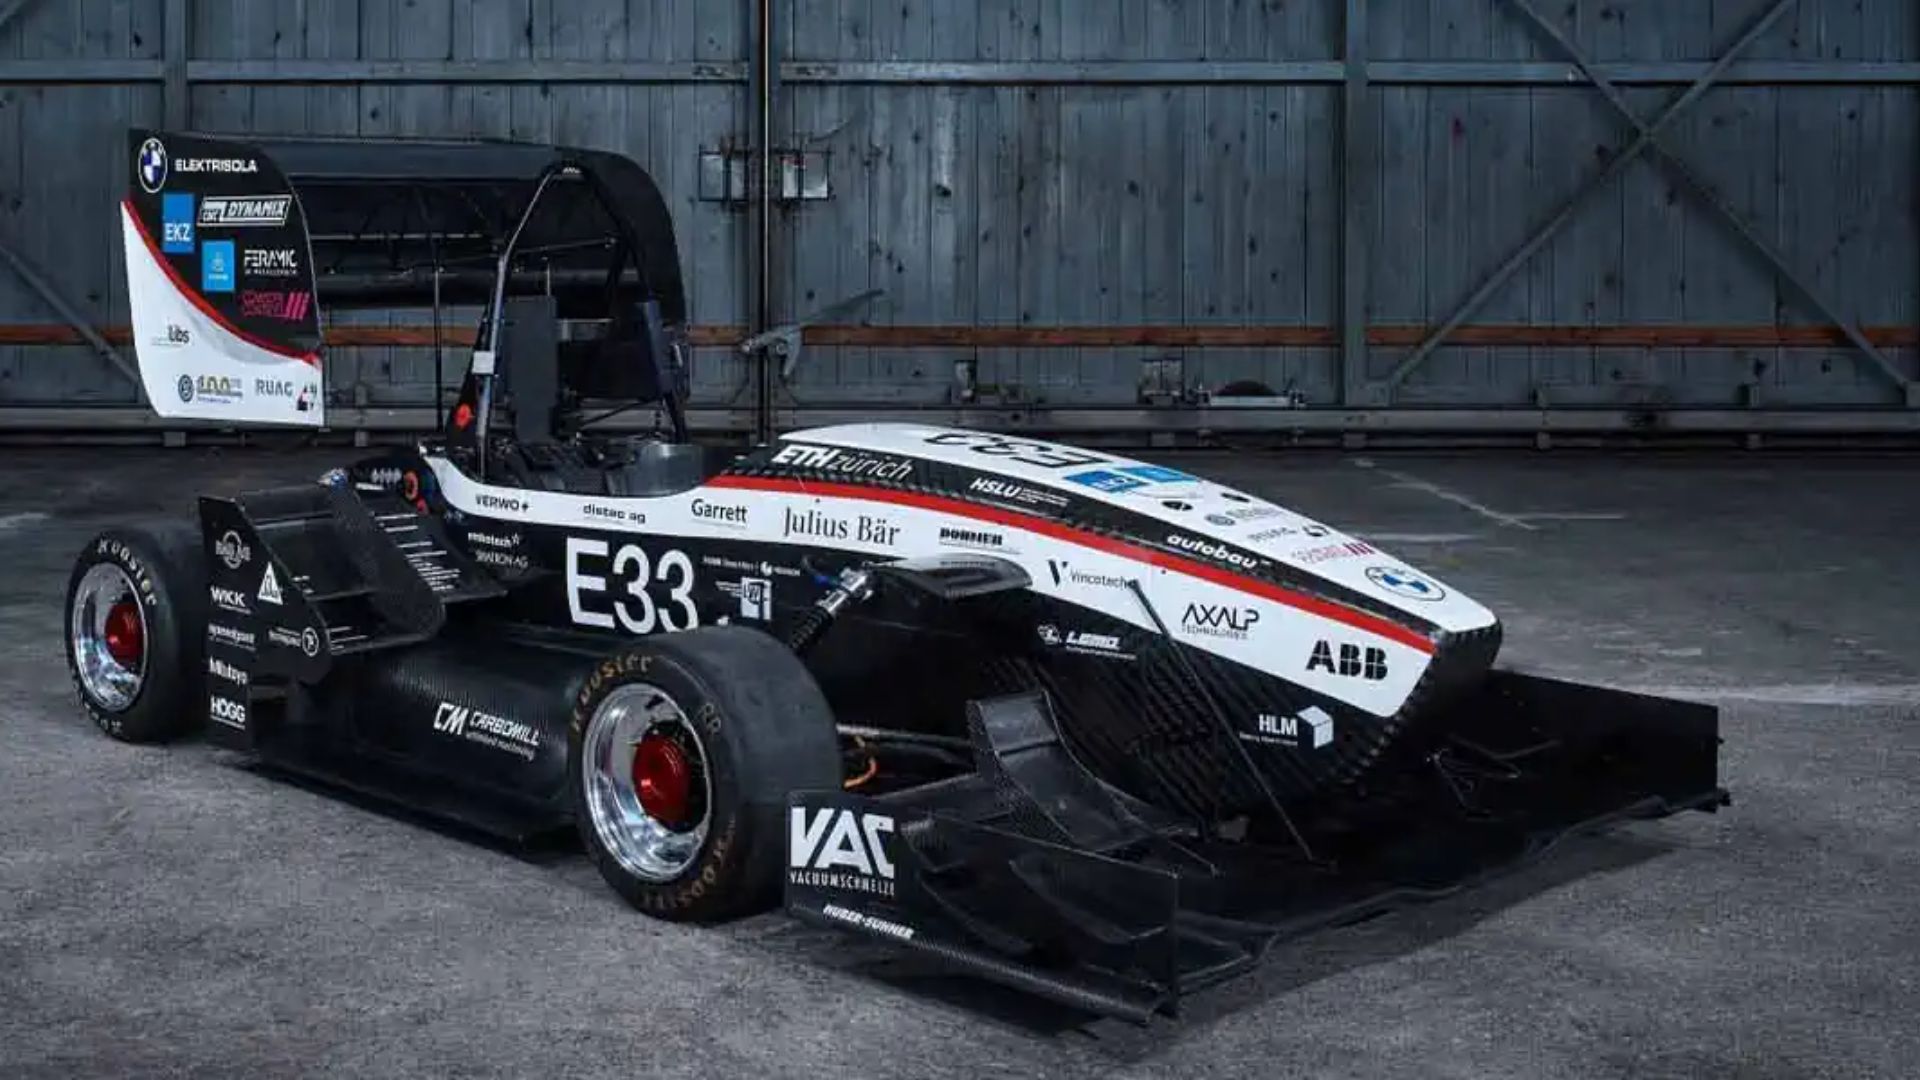
AMZ besloot de uitdaging aan te gaan en paste „flüela”, hun wedstrijdauto uit 2015, aan voor zelfrijdend gebruik. Voor het AMZ-team vormen de „ IMU ” en de GPS een essentieel onderdeel van het sensorpakket bij het ontwerpen van een zelfrijdend voertuig.
Ellipse-N, de INS/GNSS die door AMZ Racing wordt gebruikt
De SBG Ellipse-N is lichtgewicht en compact en is volgens het AMZ-team de meest nauwkeurige in zijn categorie en het gemakkelijkst te koppelen. Het team was ook onder de indruk van de kwaliteit van de geproduceerde positiegegevens. De Ellipse-N combineert inertiële gegevens en positie-informatie voor een continu traject, zelfs bij een stroomstoring GNSS .
Wordt gebruikt onder zeer zware omstandigheden
Volgens het AMZ-team was het een zwaar testseizoen met zeer warme dagen, extreem regenachtige dagen, veel trillingen, en voortdurend in- en uitbouwen en aansluiten en loskoppelen. De sensor heeft het nooit in de steek gelaten. Elke SBG-inertiële sensor wordt gekalibreerd op dynamiek en temperatuur (-40° tot 80°C) voor een constant gedrag onder alle omstandigheden.
Succes van AMZ
Het team bestond uit:
- ten eerste op de skidpad (het vermogen om in stabiele toestand zo snel mogelijk te draaien)
- eerst in trackdrive (racen op een onbekend parcours dat met kegels is gemarkeerd),
- tweede plaats op het gebied van acceleratie (meet het vermogen van de auto om snel op te trekken).
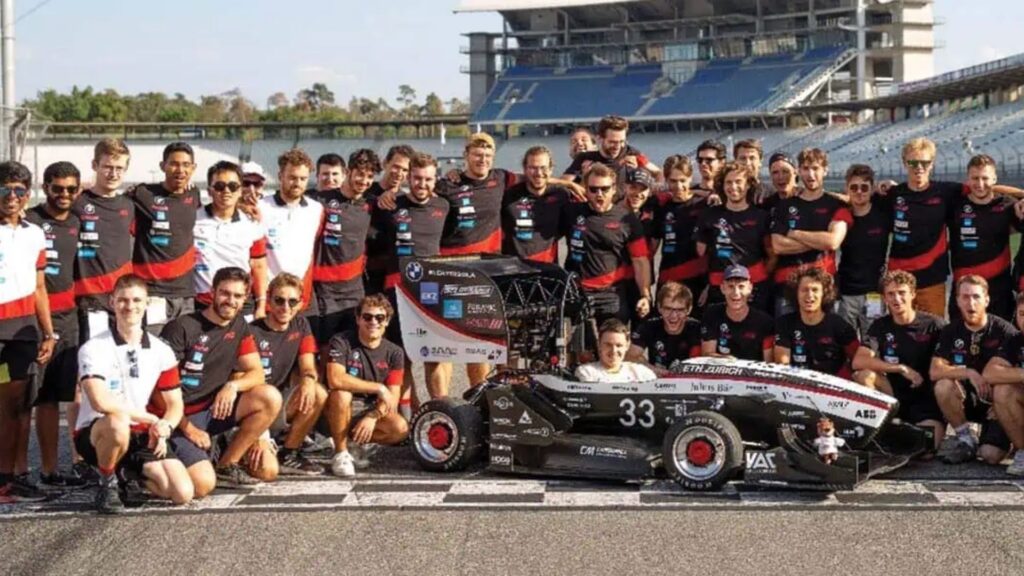
Het evenement omvat ook statische onderdelen, waarin het team eveneens goede resultaten behaalde: de eerste plaats bij technisch ontwerp en kosten, de tweede plaats bij autonoom ontwerp en de derde plaats bij de presentatie van het businessplan.
Ellipse-N, de robuuste miniatuur INS/GNSS
De SBG Ellipse-N biedt een rol- en pitchhoek van 0,1°, een op GPS gebaseerde koers van 0,5° en een positie GNSS ie op meterniveau (in dit geval met behulp van de GPS- en GLONASS -constellaties).
„We waren verbaasd over de kwaliteit van de gyroscopen. Niemand in ons team, noch op onze universiteit, kon geloven hoe klein de afwijking was die we ervoeren“, aldus de heer De la Iglesia Valls. Het AMZ-team was ook onder de indruk van de kwaliteit van de uitgevoerde positiegegevens.
Ellipse -N integreert een GNSS -ontvanger en combineert in realtime inertiële gegevens en positie-informatie voor een continu traject, zelfs in het geval van een GNSS -uitval.
Er zijn ook aanvullende algoritmen ontwikkeld voor landtoepassingen om de prestaties en robuustheid van de inertiële sensoren nog verder te verbeteren. Robuustheid is een van die dingen die je pas opmerkt als het er niet is.
Volgens het AMZ-team was het een zwaar testseizoen met zeer warme dagen, extreem regenachtige dagen, veel trillingen, monteren, demonteren, aansluiten en loskoppelen. De sensor heeft nooit gefaald.
Deze betrouwbaarheid is ook te danken aan de uitgebreide fabriekskalibratie. Elke SBG-inertiële sensor wordt gekalibreerd op dynamiek en temperatuur; de afwijkingen van de Ellipse-N-gyroscopen, versnellingsmeters en magnetometers worden gecorrigeerd en gekalibreerd van -40° tot 80°C voor een constant gedrag onder alle omstandigheden.
Ellipse-N
Ellipse-N is een compact, krachtig RTK-inertiële navigatiesysteem met een geïntegreerde dual-band, quad-constellatie- GNSS -ontvanger. Bovendien biedt het gegevens over rol, pitch, koers, heave en positiebepaling met een nauwkeurigheid van enkele centimeters GNSS .
De Ellipse-N-sensor is geschikt voor dynamische omgevingen en zware GNSS omstandigheden. Daarnaast functioneert hij effectief in minder dynamische toepassingen waarbij gebruik wordt gemaakt van magnetische koersbepaling.

Vraag een offerte aan voor Ellipse-N
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het verschil tussen AHRS en INS?
Het belangrijkste verschil tussen een Attitude and Heading Reference System (AHRS) en een Inertial Navigation System (INS) ligt in hun functionaliteit en de omvang van de gegevens die ze verstrekken.
Een AHRS levert oriëntatie-informatie—specifiek de stand (stamp, rol) en koers (gier) van een voertuig of apparaat. Het gebruikt typisch een combinatie van sensoren, waaronder gyroscopen, accelerometers en magnetometers, om de oriëntatie te berekenen en te stabiliseren. De AHRS voert de hoekpositie uit in drie assen (stamp, rol en gier), waardoor een systeem zijn oriëntatie in de ruimte begrijpt. Het wordt vaak gebruikt in de luchtvaart, UAV's, robotica en maritieme systemen om nauwkeurige stand- en koersgegevens te leveren, wat cruciaal is voor voertuigbesturing en -stabilisatie.
Een INS levert niet alleen oriëntatiegegevens (zoals een AHRS), maar volgt ook de positie, snelheid en versnelling van een voertuig in de tijd. Het gebruikt traagheidssensoren om beweging in de 3D-ruimte te schatten zonder te vertrouwen op externe referenties zoals GNSS. Het combineert de sensoren die in een AHRS worden aangetroffen (gyroscopen, accelerometers), maar kan ook geavanceerdere algoritmen bevatten voor positie- en snelheidstracking, en integreert vaak met externe gegevens zoals GNSS voor een grotere nauwkeurigheid.
Kort gezegd richt de AHRS zich op oriëntatie (stand en koers), terwijl een INS een volledig pakket aan navigatiegegevens biedt, inclusief positie, snelheid en oriëntatie.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
Wat is het verschil tussen GNSS en GPS?
GNSS staat voor Global Navigation Satellite System en GPS voor Global Positioning System. Deze termen worden vaak door elkaar gebruikt, maar ze verwijzen naar verschillende concepten binnen satellietgebaseerde navigatiesystemen.
GNSS is een verzamelnaam voor alle satellietnavigatiesystemen, terwijl GPS specifiek verwijst naar het Amerikaanse systeem. GNSS omvat meerdere systemen die een uitgebreidere wereldwijde dekking bieden, terwijl GPS slechts één van die systemen is.
U profiteert van een betere nauwkeurigheid en betrouwbaarheid met GNSS door gegevens van meerdere systemen te integreren, terwijl GPS op zichzelf beperkingen kan hebben, afhankelijk van de beschikbaarheid van satellieten en omgevingsomstandigheden.
