Otonom yarış arabası
AMZ, hareket, ekipman senkronizasyonu ve araç dinamik analizi için hafif ve kompakt Ellipse-N INS modelini tercih etti.
“Örneğin bir LiDAR ile birlikte, sensör füzyonunu kolaylaştıracak sağlam ve üst düzey bir Atalet Navigasyon Sistemine ihtiyacımız vardı.” | Miguel de la Iglesia Valls, ekip üyesi
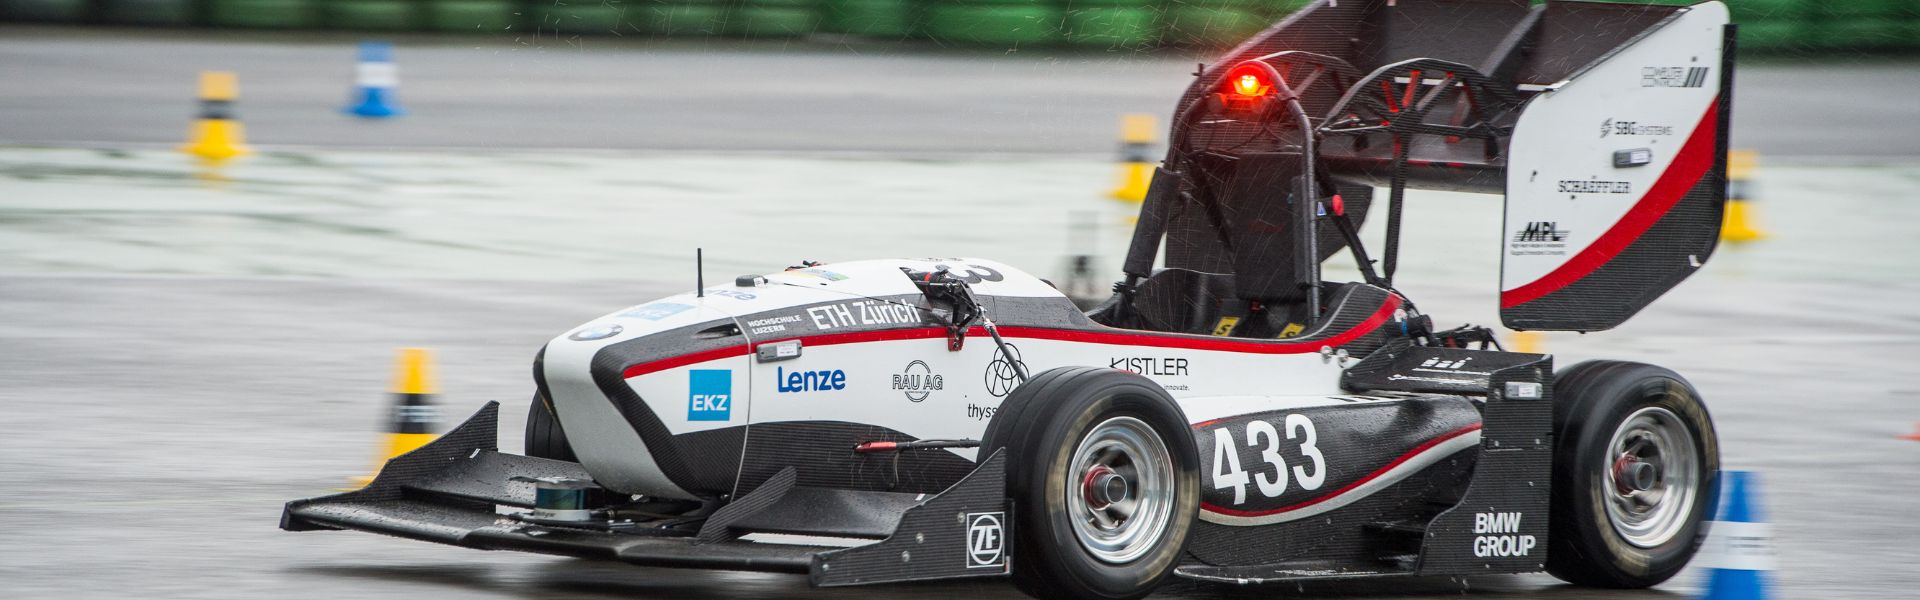
IMU ve GPS, otonom aracın temel bileşenleri
Formula Student Germany, tarihinde ilk kez, yarış arabalarının insan müdahalesi olmaksızın sürüşe uyarlanması gereken sürücüsüz bir kategori başlattı.
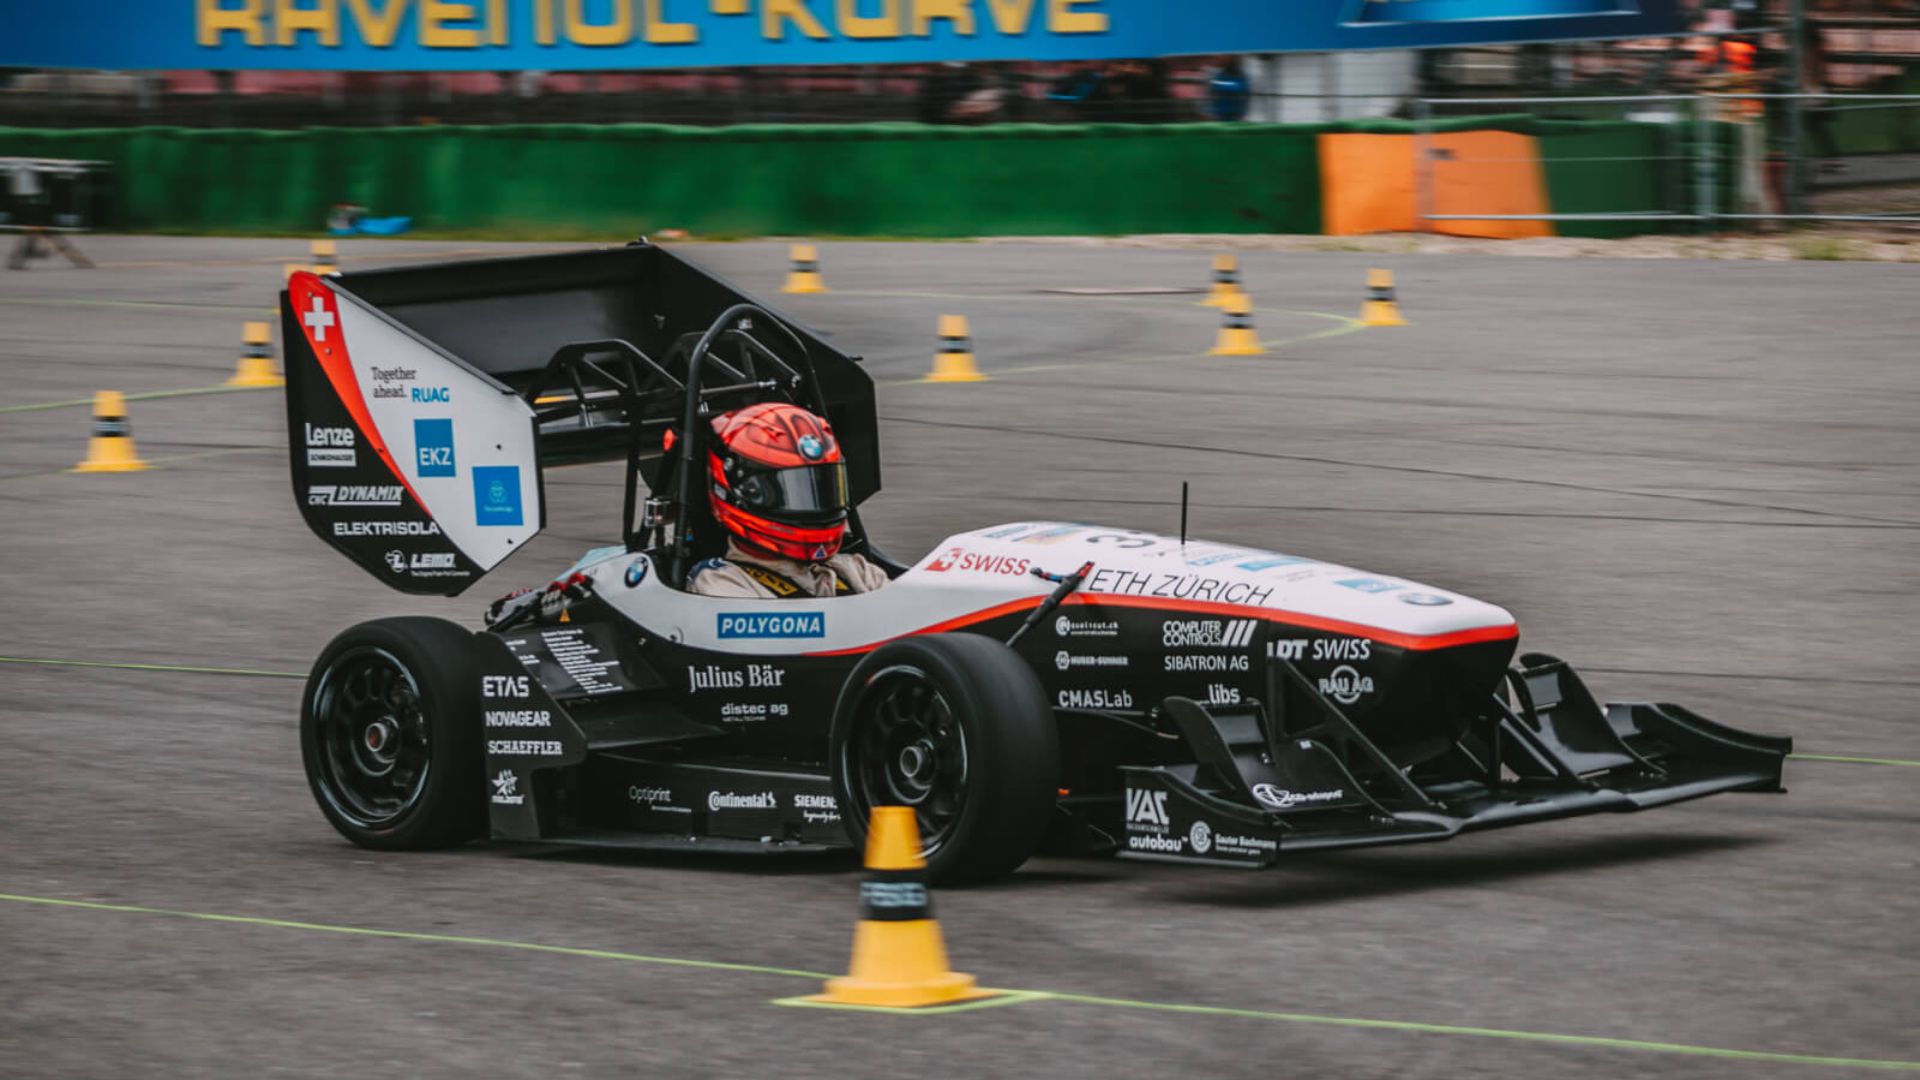
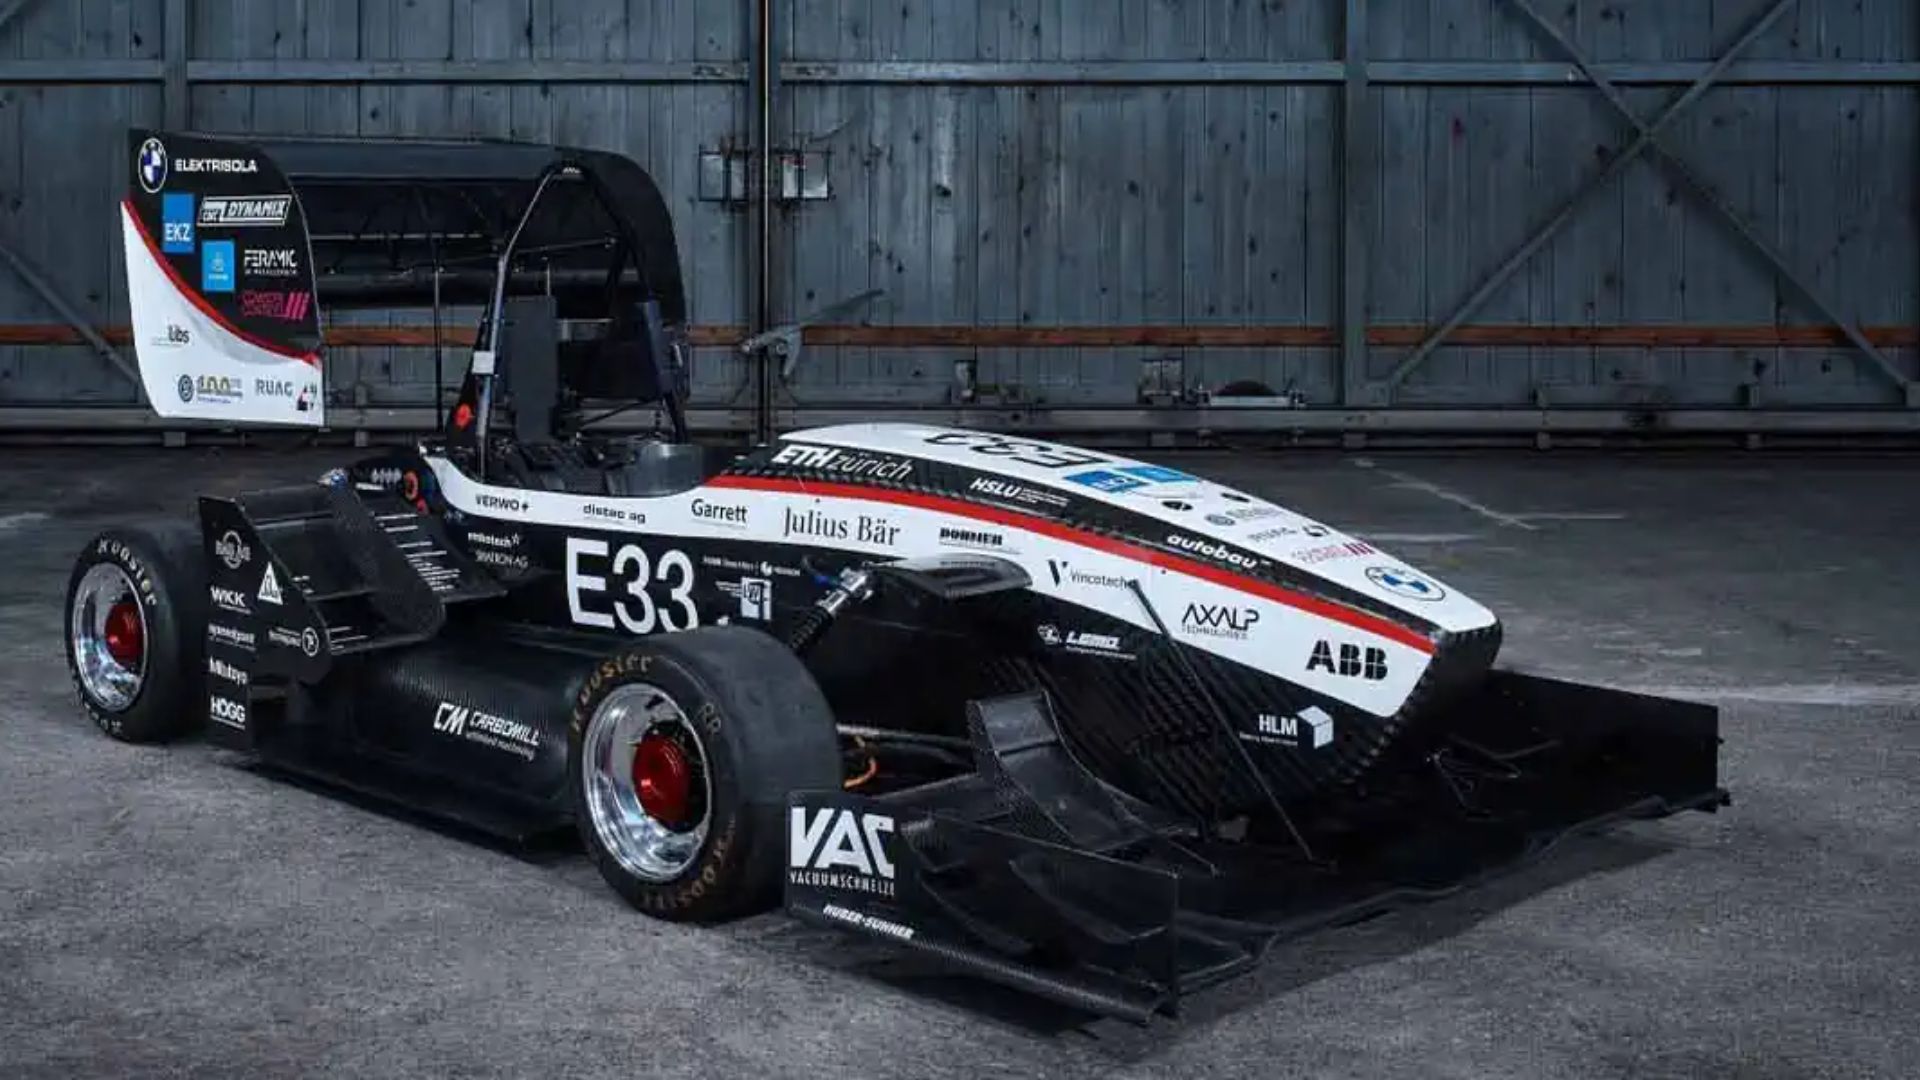
AMZ, bu zorlu görevi üstlenmeye karar verdi ve 2015 yılından beri yarışlarda kullandıkları “flüela” adlı arabalarını sürücüsüz sürüşe uygun hale getirdi. AMZ ekibi için, sürücüsüz bir araç tasarlarken, IMU ve GPS, sensör setinin temel bileşenlerini oluşturmaktadır.
Ellipse-N, AMZ Racing tarafından kullanılan INS/GNSS
AMZ ekibine göre, hafif ve kompakt olan SBG Ellipse-N, kendi kategorisinde en hassas ve entegrasyonu en kolay cihazdır. Ekip, elde edilen konum verilerinin kalitesinden de oldukça etkilendi. Ellipse-N, GNSS kesintisi durumunda bile kesintisiz bir yörünge elde etmek için atalet verilerini ve konum bilgilerini birleştirir.
Çok zorlu koşullarda kullanılır
AMZ ekibine göre, çok sıcak günlerin, aşırı yağışlı günlerin, yoğun titreşimlerin, takma-çıkarma işlemlerinin ve fiş takma-çıkarma işlemlerinin yaşandığı zorlu bir test sezonu oldu. Sensör hiçbir zaman arıza yapmadı. Her SBG atalet sensörü, her koşulda sabit bir performans sergilemesi için dinamik ve sıcaklık (-40° ila 80°C) açısından kalibre edilmiştir.
AMZ'nin başarısı
Takım şu şekilde oluşmayı başardı:
- öncelikle skidpad testinde (sabit hızda mümkün olduğunca hızlı dönüş yapma yeteneği)
- öncelikle TrackDrive'da (konilerle işaretlenmiş bilinmeyen bir pistte yarış),
- hızlanma konusunda ikinci sırada (aracın hızlı hızlanma yeteneğini ölçer).
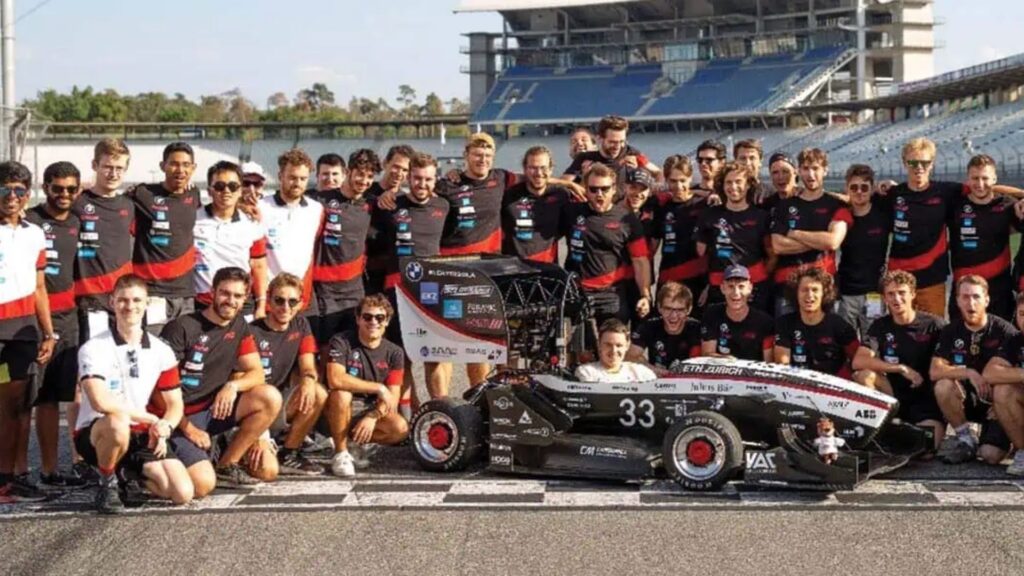
Etkinliğin genel kapsamında, takımın iyi sonuçlar elde ettiği statik disiplinler de yer aldı: mühendislik tasarımı ve maliyet kategorisinde birinci, otonom tasarım kategorisinde ikinci ve iş planı sunumu kategorisinde üçüncü oldu.
Ellipse-N, dayanıklı minyatür INS/GNSS
SBG Ellipse-N, 0,1°’lik yuvarlanma ve eğim, 0,5°’lik GPS tabanlı yön ve metre düzeyinde GNSS konum bilgisi sunar (bu durumda GPS + GLONASS uyduları).
“Jiroskopların kalitesinden çok etkilendik. Ekibimizden ve üniversitemizden hiç kimse, yaşadığımız sapmanın bu kadar az olduğuna inanamadı” diyor Bay De la Iglesia Valls. AMZ ekibi de çıktı konum verilerinin kalitesinden çok etkilendi.
Ellipse -N, bir GNSS alıcısını entegre eder ve GNSS kesintisi durumunda bile kesintisiz bir yörünge için atalet verilerini ve konum bilgilerini gerçek zamanlı olarak birleştirir.
Ataletsel sensör performansını ve sağlamlığını daha da iyileştirmek amacıyla kara uygulamaları için ek algoritmalar da geliştirilmiştir. Sağlamlık, ancak yok olduğunda farkına varılan şeylerden biridir.
AMZ ekibine göre, çok sıcak günler, aşırı yağışlı günler, yoğun titreşimler, takma, sökme, fiş takma ve çıkarma işlemleriyle dolu zorlu bir test sezonu geçirdiler. Sensör hiçbir zaman arıza yapmadı.
Bu güvenilirlik, kapsamlı fabrika kalibrasyonuna da borçludur. Her SBG atalet sensörü, dinamik ve sıcaklık açısından kalibre edilir; Ellipse-N jiroskopları, ivmeölçerleri ve manyetometrelerinin sapmaları, her koşulda sabit bir performans sağlamak üzere -40° ile 80°C arasında düzeltilir ve kalibre edilir.
Ellipse-N
Ellipse-N, entegre çift bantlı, dört uydu grubunu destekleyen GNSS alıcısına sahip, kompakt ve yüksek performanslı bir RTK Atalet Navigasyon Sistemidir. Ayrıca, yuvarlanma, eğim, yön, dikey hareket ve santimetre düzeyinde GNSS konumlandırma özellikleri sunar.
Ellipse -N sensörü, dinamik ortamlara ve zorlu GNSS koşullara uygundur. Buna ek olarak, manyetik yön bilgisini kullanarak daha düşük dinamik uygulamalarda da etkin bir şekilde çalışır.

Ellipse-N için fiyat teklifi isteyin
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada, sunduğumuz uygulamalarla ilgili en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
AHRS ile INS arasındaki fark nedir?
Bir Tutum ve Yön Referans Sistemi (AHRS) ile bir Ataletli Navigasyon Sistemi (INS) arasındaki temel fark, işlevselliklerinde ve sağladıkları verilerin kapsamında yatmaktadır.
AHRS bir araç veya cihazın yönelim bilgilerini —özellikle de duruşunu (pitch, roll) ve seyrini (yaw)— sağlar. Yönelimi hesaplamak ve dengelemek için genellikle jiroskoplar, ivmeölçerler ve manyetometreler gibi sensörlerin bir kombinasyonunu kullanır. AHRS , üç eksende (yukarı-aşağı, sağa-sola ve sağa-sola) açısal konumu verir ve böylece sistemin uzaydaki yönelimini anlamasını sağlar. Genellikle havacılık, İHA’lar, robotik ve denizcilik sistemlerinde, araç kontrolü ve dengeleme için hayati önem taşıyan doğru konum ve yön verilerini sağlamak amacıyla kullanılır.
Bir INS , yalnızca yönlendirme verileri sağlamakla kalmaz ( AHRS gibi), aynı zamanda bir aracın konumunu, hızını ve ivmesini zaman içinde izler. GNSS gibi harici referanslara bağlı kalmadan 3 boyutlu uzaydaki hareketi tahmin etmek için atalet sensörlerini kullanır. AHRS (jiroskoplar, ivmeölçerler) içinde bulunan sensörleri bir araya getirir; ancak konum ve hız izleme için daha gelişmiş algoritmalar da içerebilir ve genellikle daha yüksek doğruluk elde etmek amacıyla GNSS gibi harici verilerle entegre olur.
Özetle, AHRS yönelim (konum ve seyir yönü) bilgilerine odaklanırken, INS konum, hız ve yönelim dahil olmak üzere eksiksiz bir navigasyon verileri seti sunmaktadır.
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
GNSS 'in GPS'e göre farkı nedir?
GNSS "Global Navigation Satellite System" (Küresel Navigasyon Uydu Sistemi) ve " Global Positioning System" ( Küresel Konumlandırma Sistemi) kısaltmalarıdır. Bu terimler genellikle birbirinin yerine kullanılır, ancak uydu tabanlı navigasyon sistemleri kapsamında farklı kavramları ifade ederler.
GNSS tüm uydu navigasyon sistemlerini kapsayan genel bir terimdir; oysa GPS, özellikle ABD sistemini ifade eder. Bu terim, daha kapsamlı bir küresel kapsama alanı sunan birçok sistemi içerirken, GPS ise bu sistemlerden sadece biridir.
GNSS, birden fazla sistemden gelen verileri entegre ederek daha yüksek doğruluk ve güvenilirlik sağlarken, GPS tek başına kullanıldığında uydu erişilebilirliğine ve çevresel koşullara bağlı olarak bazı sınırlamalarla karşılaşılabilir.
