当社の慣性航法システム(INS)は、ドイツのハンブルク港湾エリアで実施された3日間にわたる水路測量においてテストされました。SBG SystemsとMacArtney Germany GmbHは、測量船にマルチビーム音響測深機(MBES)の完全な測量システムを装備し、さまざまな過酷な環境下でSBG慣性システムのパフォーマンスを示すためのテストを実施しました。海洋水路測量テストの詳細をご覧ください。
試験条件
まず、生データのINSデータがリアルタイムで記録され、取得ソフトウェア「Teledyne PDS」内でRESON SeaBat 7125からのMBESデータと統合されました。その後、水路測量データは「BeamWorx AutoClean」を使用して後処理およびフィルタリングされました。
さらに、INSデータはSBGのPPKソフトウェアQinertiaを使用して処理されました。最後に、基準としてタイトカップリング(強結合)のハイエンド光ファイバーソリューションであるHorizonが使用されました。
この海洋水路測量テストにご協力いただいたMacArtney Germanyに感謝いたします。
海洋水深測定試験の校正手順
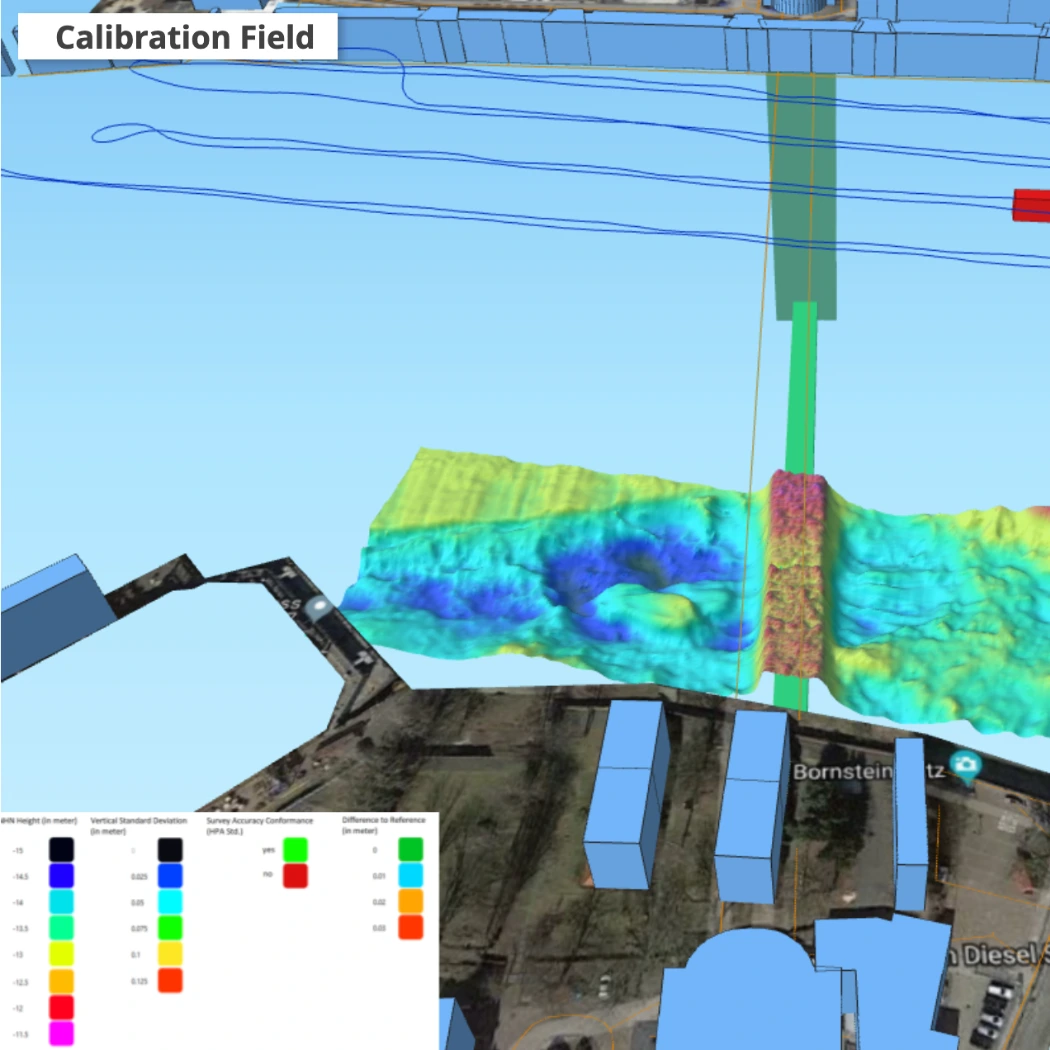
海洋水深測量試験中のSBG Horizonの運動および軌跡データに基づく較正。
このインターフェースには、測量線、算出された水深データ、品質を示すレイヤー、および地形要素が含まれています。
校正報告書および結果
SBGの慣性航法システムは、ドイツ・ハンブルクでの3日間の水路測量においてテストを受けました。さらに、SBG SystemsとMacArtney Germany GmbHは、測量船にマルチビーム音響測深機(MBES)の完全な構成を装備し、過酷な条件下におけるINSのパフォーマンスを評価しました。
テストされたセンサーには、Horizon、Apogee、Ekinox(Navsight Marineシリーズ)、Ellipseが含まれていました。チームは生INSデータをリアルタイムで記録し、Teledyne PDSを使用してReson SeaBat 725からのMBESデータと統合しました。
その後、Beam Worx AutoCleanで水路測量データのポストプロセスとフィルタリングを行い、QinertiaでINSデータの処理を行いました。さらに、GISソフトウェアによって3DモデルとインタラクティブなWebマップが生成され、INSベースの水路測量計算と品質レイヤーが表示されました。レイアウトのフォーマットにはJavaScriptが使用されました。評価では、動揺および測位パフォーマンスに焦点を当て、キャリブレーション結果、水路測量データ、軌跡、品質インジケーターが網羅されました。
各海洋水路測量テストには、GNSSが遮断される橋の下や水路での測量、および強いうねりの中での運用が含まれていました。さらに、本調査では、生INSログのルーズカップリングおよびタイトカップリングによる後処理からの測量精度の改善について分析しました。
1 – モーションセンサーのキャリブレーション領域
モーションセンシングの高精度化は、厳格なキャリブレーション(校正)から始まります。当社の慣性センサーは、バイアス、スケールファクター、およびミスアライメントを補正するため、徹底的なテストを実施しています。高度な多軸プラットフォームと制御された環境を使用することで、このプロセスは幅広い運用条件においてセンサーの精度と安定性を高めます。各センサーの応答を微調整することにより、キャリブレーションは航空宇宙、海洋、自律航行などの過酷な用途において信頼性の高いパフォーマンスを保証します。
3Dモデル
SBG Horizonの動作および軌跡データに基づいて、モーションセンサーの較正のための調査区域を3Dで可視化したものです。このインターフェースには、調査ライン、算出された水深データ、品質を示すレイヤー、および地形の特徴が含まれています。
3D測量図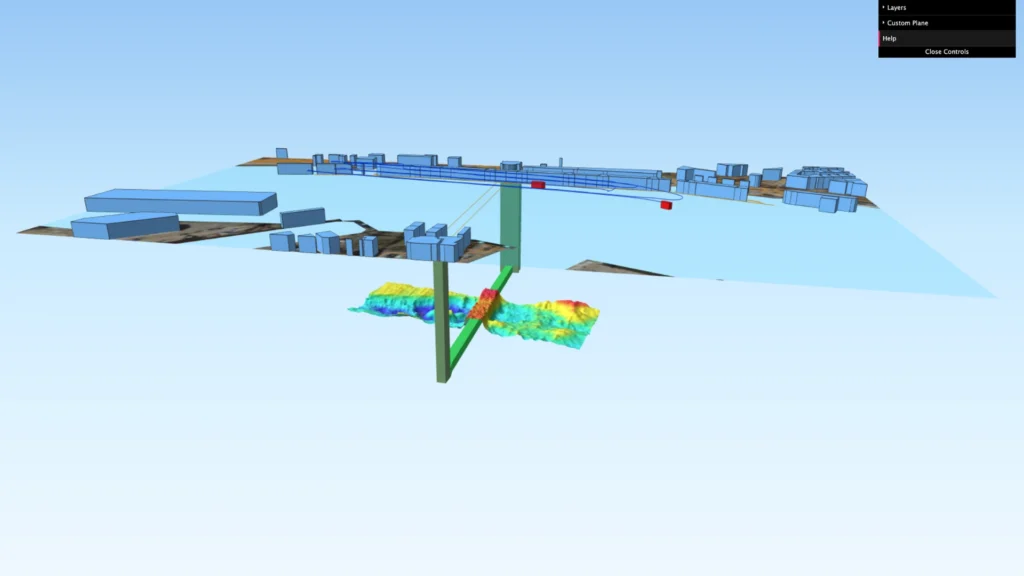
校正報告書/オフセット
各SBG慣性システムのキャリブレーションレポートと推奨取り付け角度。BeamworX Autopatchパッチソフトウェアがこれらのレポートをすべて生成します。アライメント調査において、チームは船舶の構成とセンサーのセットアップに基づいて各センサーのオフセットを測定し、Cremer Caplanを用いて評価を行いました。
精密ポイント位置決め試験
Qinertiaにおける新しいPPP処理モードのテスト。測深データおよび品質レイヤーは、RTK(リアルタイム)およびPPP(後処理)INSソリューションに基づいて計算されています。
2 – 慣性テスト
慣性センサーは、高精度と信頼性を確保するために制御された環境下で厳格なテストを受けます。これらのテストでは、バイアス安定性、スケールファクター精度、ノイズレベル、動的応答などの主要な性能指標を評価します。温度変化や振動プロファイルを含む実際の環境をシミュレーションすることで、エンジニアはセンサーの耐性と精度を検証します。最終的に、徹底的な慣性テストを通じて、メーカーは防衛、航空宇宙、自律型システムにおけるミッションクリティカルな用途に最適なパフォーマンスを保証します。
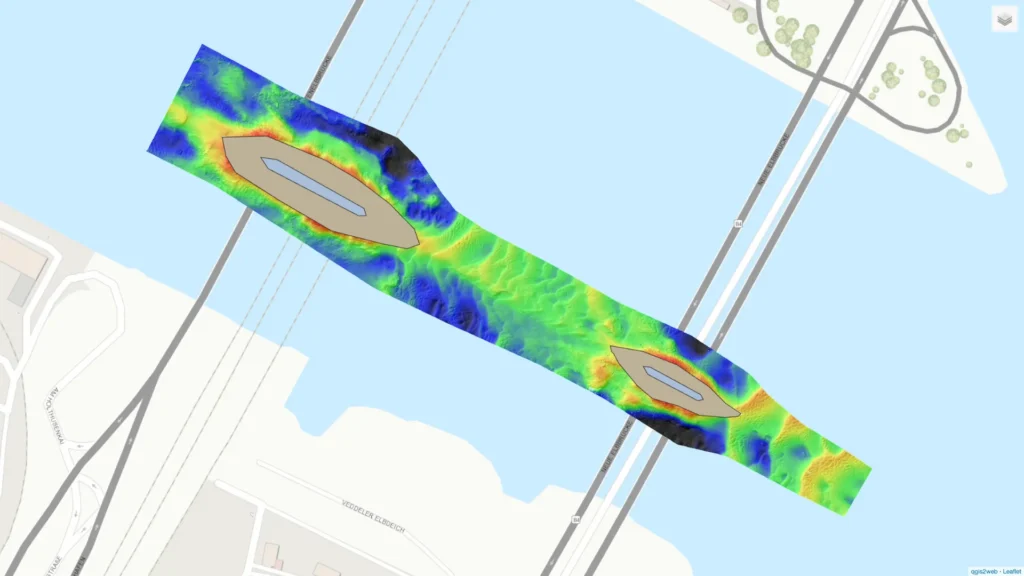
エルブブリュッケンのウェブマップ
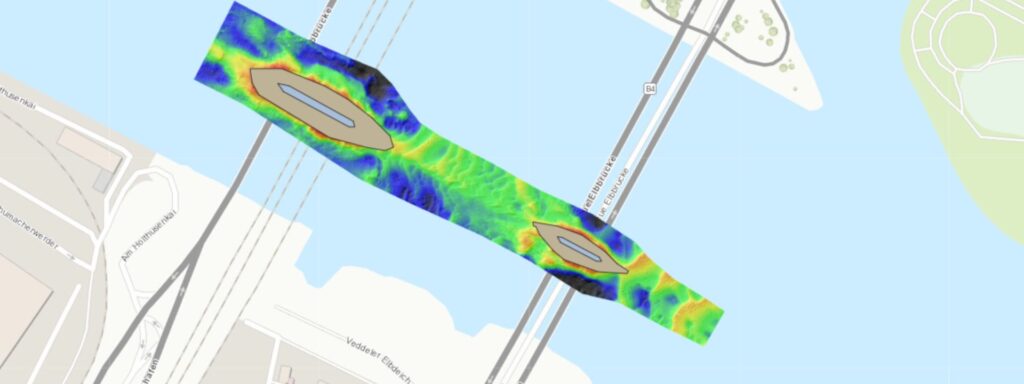
エルベ橋の橋脚に沿ったエルベ川水面のウェブマップ、水深の品質指標、および軌跡。差分表面の参照データは、密結合型Horizonソリューションである。比較用センサーは、ハイエンドの光ファイバーシステムである。
エルブブリュッケンの3Dモデル
SBG Horizonの航跡データに基づいて作成された、ハンブルクのエルベ橋下流の水深分布の3D可視化。このインターフェースには、測量ライン、算出された水深データ、品質を示すレイヤー、および地形の特徴が含まれています。
エルブブリュッケンの3Dモデル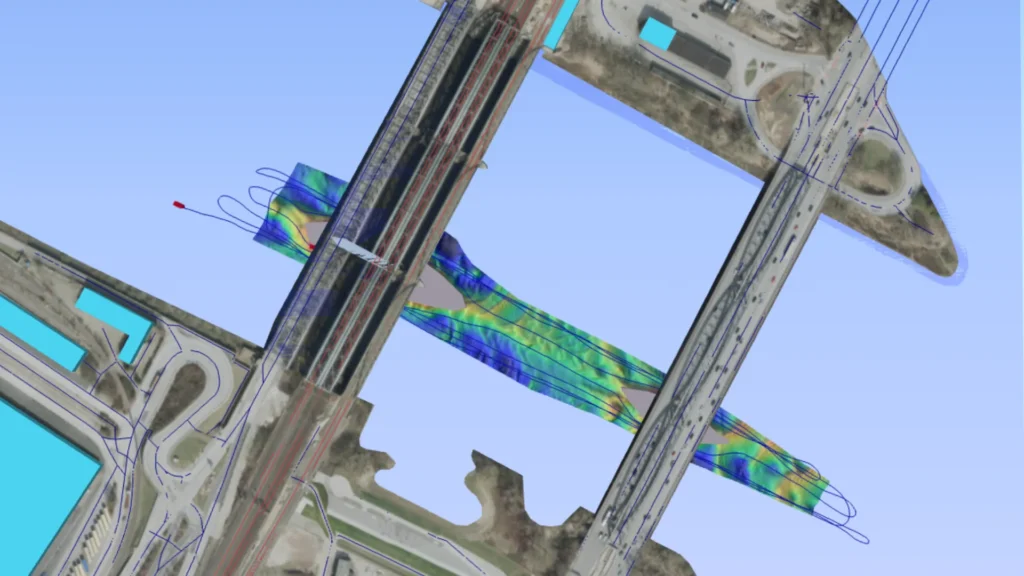
シュパイヒャーシュタットのウェブマップ
シュパイヒャーシュタットの水路に沿ったエルベ川の水面に関するウェブマップ、水深の品質指標、および軌跡。差分表面の基準となるのは、密結合型Horizonソリューションである。比較用センサーは、ハイエンドの光ファイバーシステムである。
シュパイヒャーシュタットの水深3Dモデルの水路
SBG Horizonの軌跡データに基づいて作成された、シュパイヒャーシュタットの水路沿いの水深分布の3D可視化。このインターフェースには、測量ライン、算出された水深データ、品質を示すレイヤー、および地形特徴が含まれています。
シュパイヒャーシュタットの3Dモデル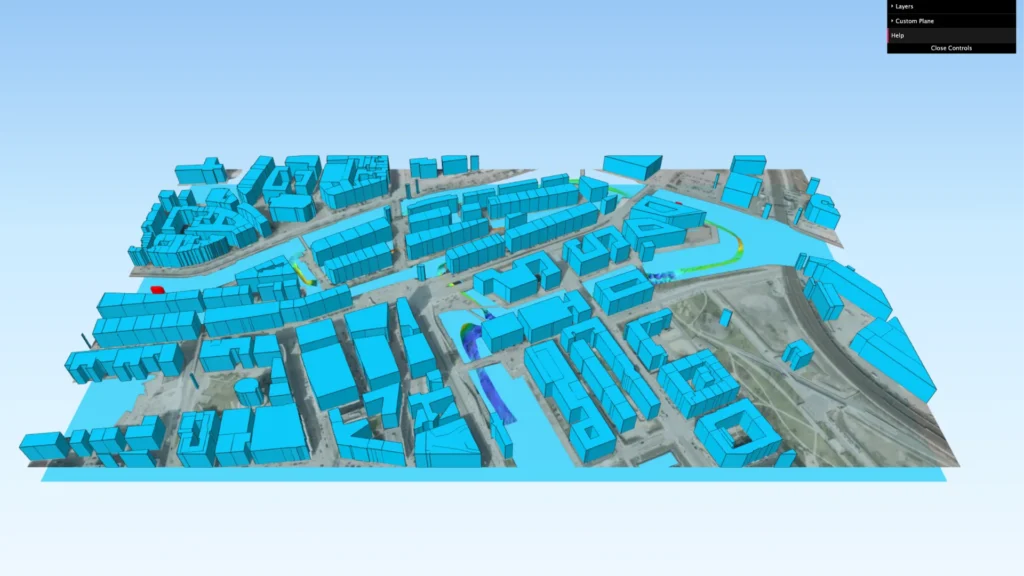
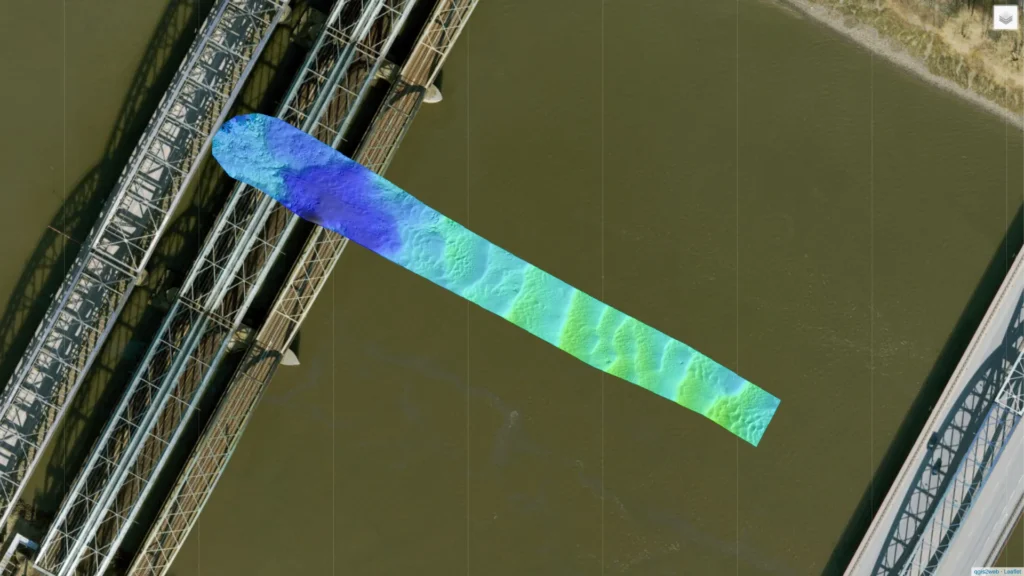
アンダーブリッジ 180°ターン ウェブマップ
エルベ橋沿いのエルベ川水面を示すウェブマップ。水深の品質指標および軌跡が示されている。この測量データには、RTK信号が完全に途絶えた期間中に実施された180°の完全旋回が含まれている。差分表面および比較システムのリファレンスとして、後処理された光ファイバーセンサーによる測位結果が用いられている。
3 – 動作試験
これらのテストは実世界のダイナミクスをシミュレーションし、急加速、振動、回転運動などのさまざまな条件下でのパフォーマンスを評価します。センサーの応答を分析することで、最も要求の厳しい用途で精度を最適化するためのキャリブレーションおよび補正アルゴリズムを洗練させます。
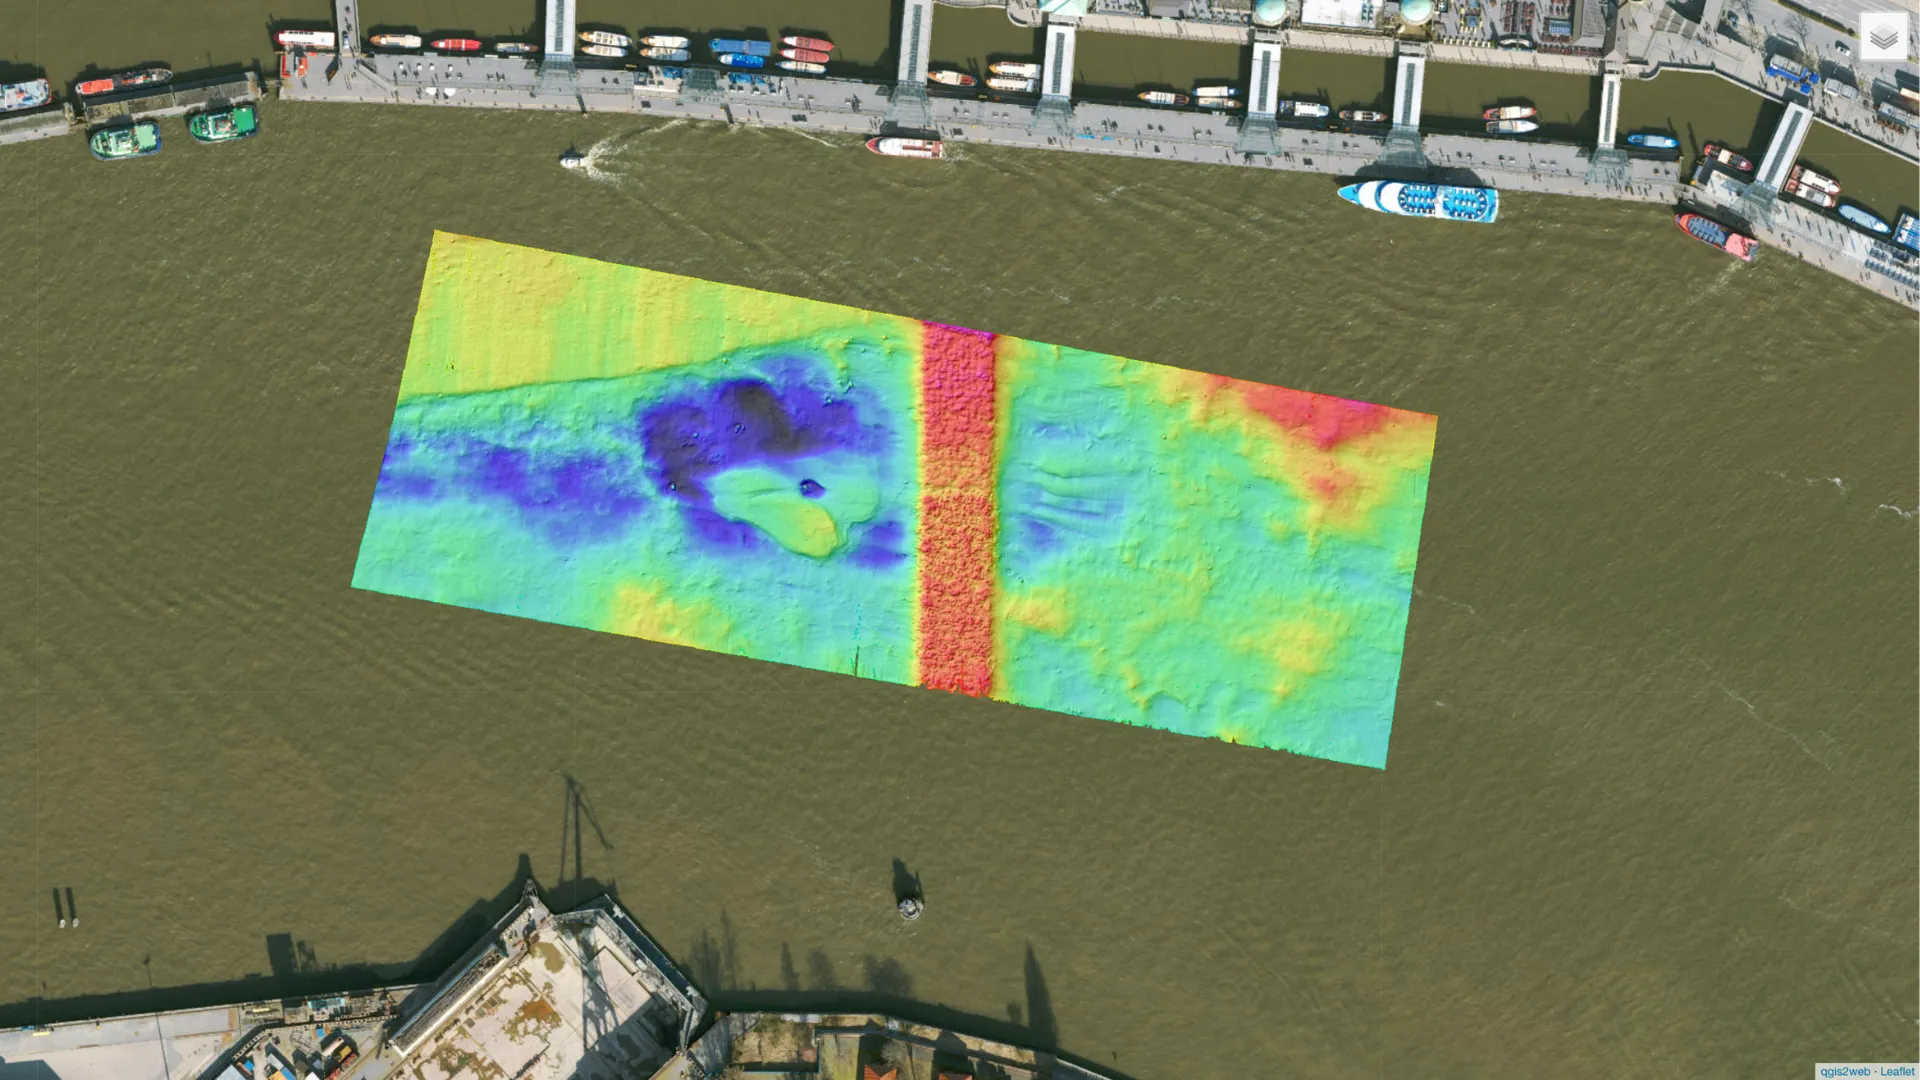
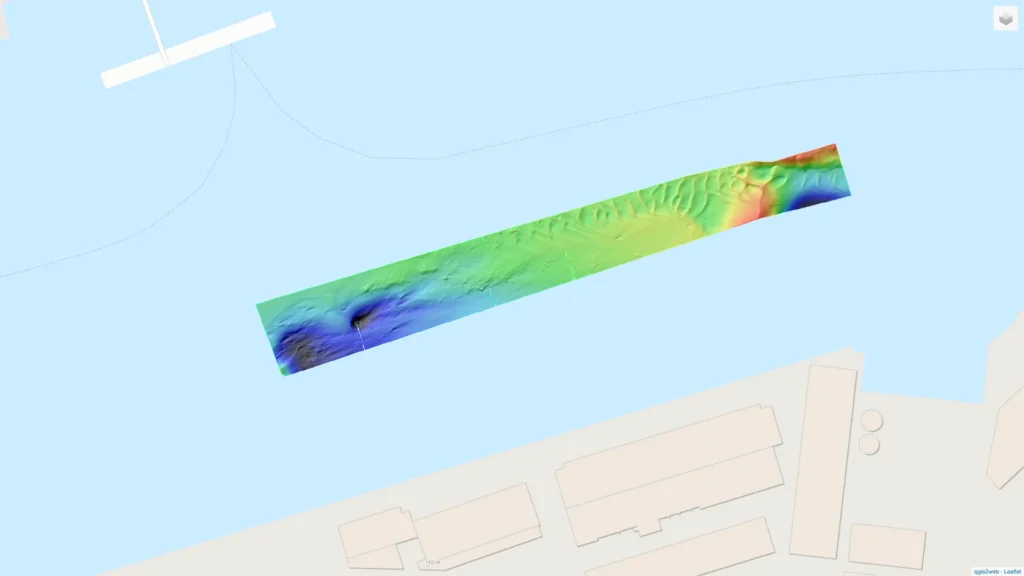
ハンブルクの埠頭のウェブマップ
ハンブルク港のドックに隣接するエルベ川の水面を示すウェブマップ、および水深の品質指標と軌跡。この試験では、本船を通過する船舶によって引き起こされたうねりに起因する動的な動きのパターンが記録された。差分表面の参照データは、リアルタイムの光ファイバーセンサーによる測定結果である。
ハンブルクの埠頭の3Dモデル
SBG Horizonの航跡データに基づいて作成された、ハンブルク港の埠頭付近におけるエルベ川の水深分布の3D可視化。このインターフェースには、測量ライン、算出された水深データ、品質を示すレイヤー、および地形の特徴が含まれています。
ハンブルク港のウェブマップ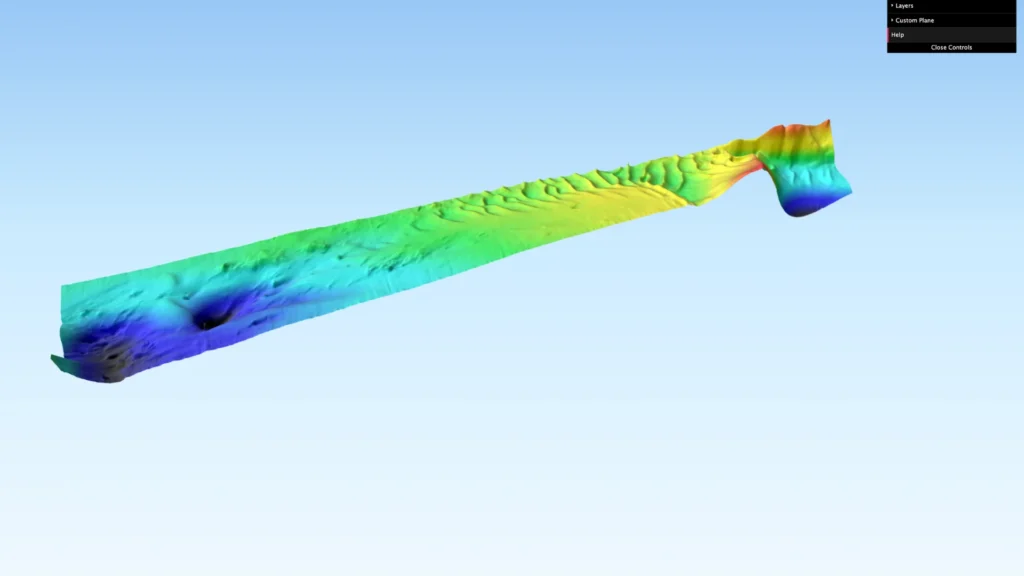
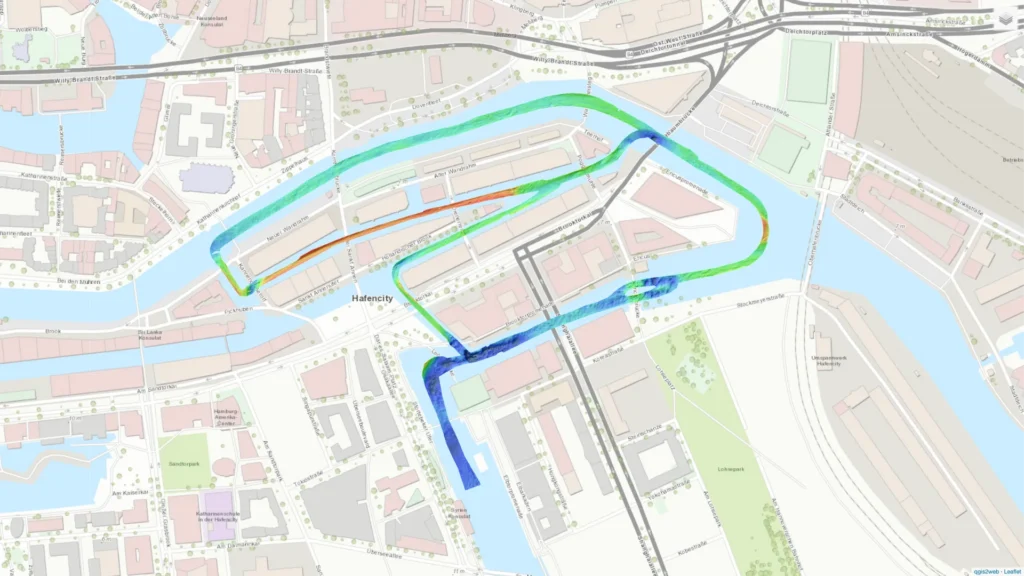
8 図の見出し サイトマップ
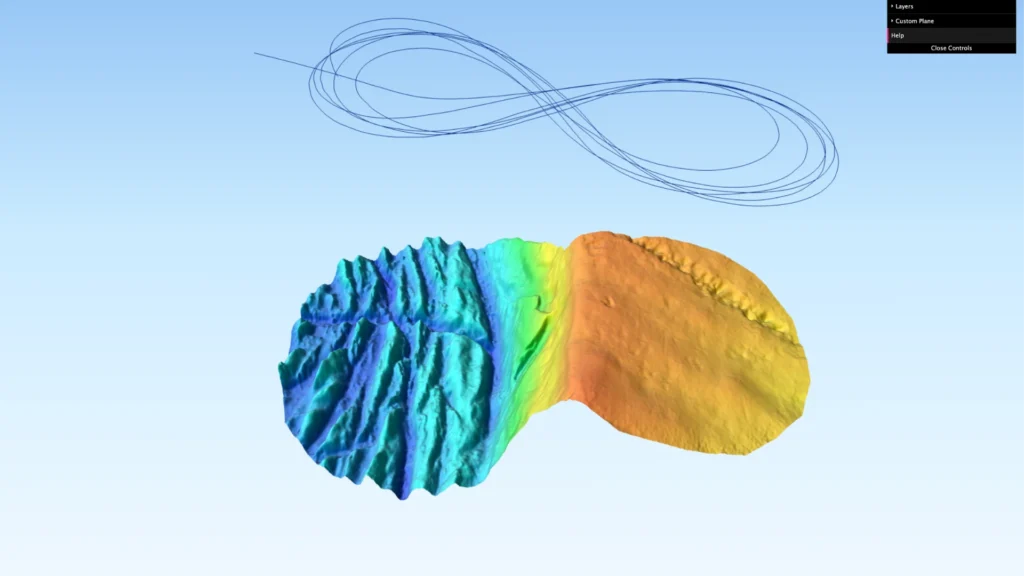
「8の字」航行中のエルベ川の水面ウェブマップ、水深測定の品質指標、および航跡。この航行は、海上水深測定試験におけるセンサーの方位性能に関して特に重要な条件となる。差分表面の基準となるのは、リアルタイムの光ファイバーセンサーによる測定結果である。
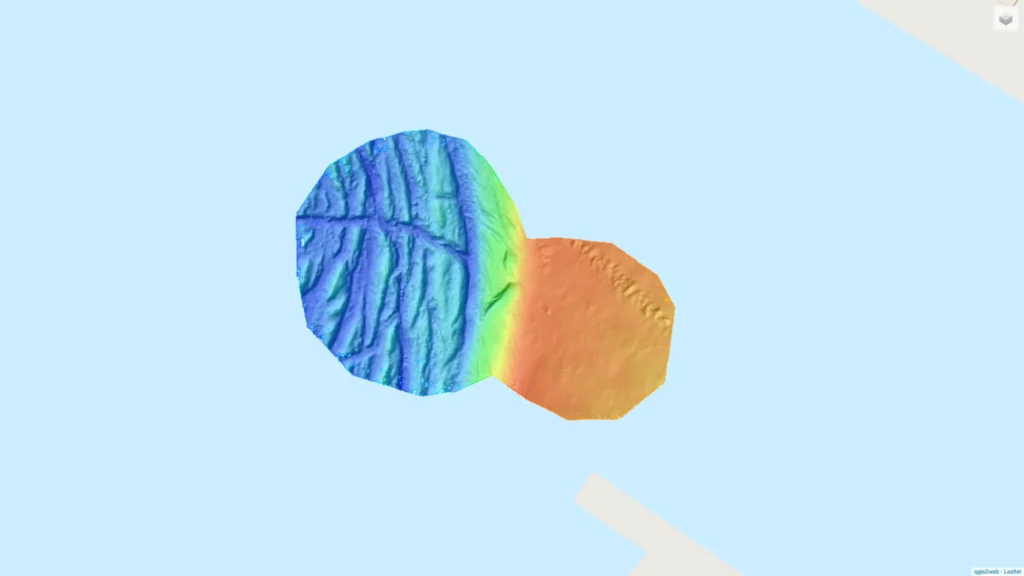
図8 見出し付き3Dモデル
SBG Horizonの軌跡データに基づき、8の字航行中のエルベ川の水深分布を3Dで可視化したものです。このインターフェースには、測量ライン、計算された水深データ、品質を示すレイヤー、および地形の特徴が含まれています。
3D測量モデルのウェブマップ