Våre inertialnavigasjonssystemer har blitt testet under en tre dager lang hydrografisk kartlegging i havneområdet i Hamburg (Tyskland). SBG Systems og MacArtney Germany GmbH utstyrte et kartleggingsfartøy med en komplett kartleggingskonfigurasjon med multibeam-ekkolodd og gjennomførte ulike tester for å demonstrere ytelsen til SBG-inertialsystemene i ulike krevende miljøer. Les mer om vår batymetriske test til sjøs.
Testbetingelser
I utgangspunktet ble rådata fra « INS » logget i sanntid og slått sammen med MBES-data fra RESON SeaBat 7125 i innsamlingsprogramvaren Teledyne PDS. Deretter ble de hydrografiske dataene etterbehandlet og filtrert med BeamWorx AutoClean.
I tillegg er data fra « INS » blitt behandlet ved hjelp av SBG PPK-programvaren Qinertia. Til slutt er referansen den tett integrerte, avanserte fiberoptiske løsningen Horizon.
Vi takker MacArtney i Tyskland for deres hjelp i denne marine batymetriske testen.
Kalibreringsprosedyre for batymetriske tester til sjøs
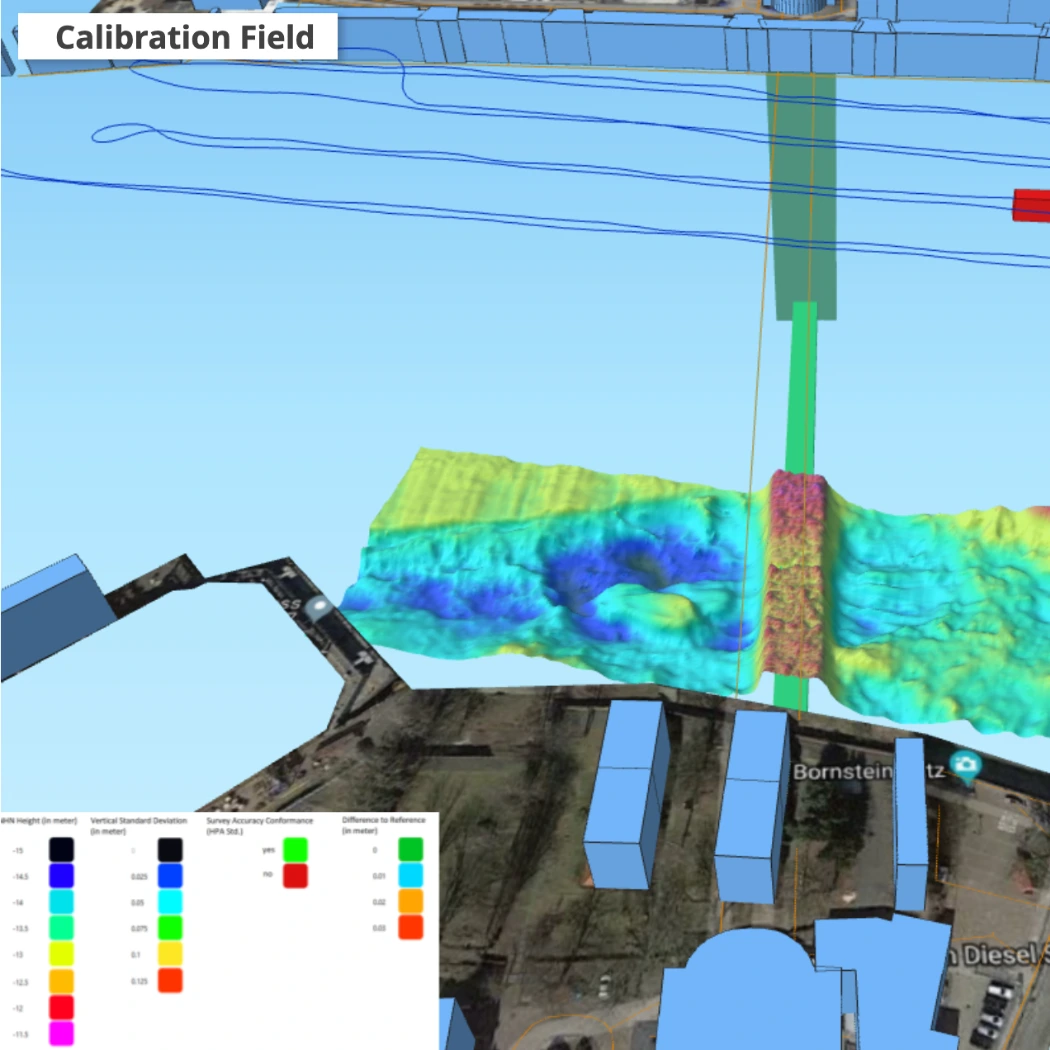
Kalibrering basert på bevegelses- og banedata fra SBG Horizon under den marine batymetriske testen.
Grensesnittet inneholder kartlinjen, den beregnede batymetrien, lag som indikerer kvalitet og topografiske elementer.
Kalibreringsrapporter og resultater
SBG Inertial Navigation Systems ble testet under en tredagers hydrografisk kartlegging i Hamburg, Tyskland. I tillegg utstyrte SBG Systems og MacArtney Germany GmbH et kartleggingsfartøy med en komplett multibeam-ekkoloddkonfigurasjon for å vurdere ytelsen til INS under krevende forhold.
Sensorene som ble testet, omfattet Horizon, Apogee, Ekinox (Navsight Marine Series) og Ellipse. Teamet registrerte rådata INS data i sanntid og slo dem sammen med MBES-data fra Reson SeaBat 725 ved hjelp av Teledyne PDS.
Deretter etterbehandlet og filtrerte de hydrografiske dataene med Beam Worx AutoClean, mens Qinertia håndterte INS databehandlingen. Videre genererte GIS-programvare 3D-modeller og interaktive nettkart, som viste INS-baserte batymetriske beregninger og kvalitetslag. JavaScript ble brukt til å formatere oppsettet. Evalueringen omfattet kalibreringsresultater, batymetriske data, baner og kvalitetsindikatorer, med fokus på bevegelses- og posisjoneringsytelse.
Hver marine batymetriske test omfattet undersøkelser under broer og i kanaler med GNSS driftsavbrudd og operasjoner i sterk sjøgang. Videre analyserte studien forbedringer i målingene ved løst og tett koblet etterbehandling av rå INS logger.
1 – Kalibreringsfelt for bevegelsessensor
For å sikre høy presisjon i bevegelsesmåling må man starte med grundig kalibrering. Våre treghetssensorer gjennomgår omfattende testing for å korrigere avvik, skaleringsfaktorer og feiljusteringer. Ved hjelp av avanserte fleraksede plattformer og kontrollerte miljøer forbedrer denne prosessen sensorens nøyaktighet og stabilitet under et bredt spekter av driftsforhold. Gjennom finjustering av hver sensors respons sikrer kalibreringen pålitelig ytelse i krevende bruksområder som luftfart, maritim virksomhet og autonom navigasjon.
3D-modell
3D-visualisering av kartleggingsområdet for kalibrering av bevegelsessensoren, basert på bevegelses- og banedata fra SBG Horizon. Grensesnittet viser kartleggingslinjen, den beregnede batymetrien, lag som indikerer kvalitet og topografiske trekk.
3D-kart over oppmålingen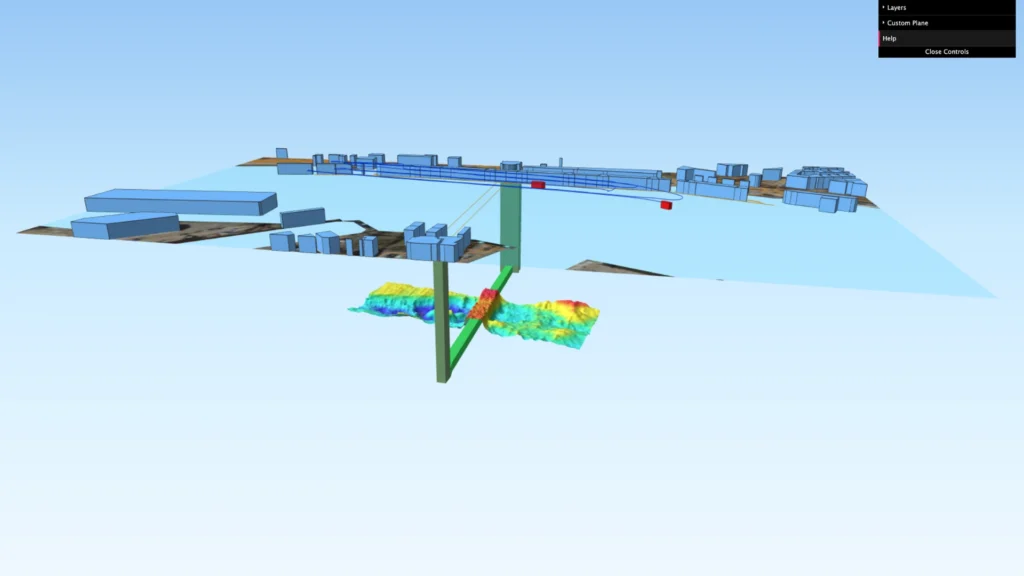
Kalibreringsrapporter/avvik
Kalibreringsrapporter og anbefalte monteringsvinkler for hvert SBG-inertialsystem. Patching-programvaren BeamworX Autopatch genererer alle disse rapportene. Under en justeringsmåling målte teamet avvikene for hver sensor ut fra fartøyets konfigurasjon og sensoroppsettet, og vurderte dem deretter ved hjelp av Cremer-Caplan-metoden.
Test av presis punktposisjonering
Test av den nye PPP-behandlingsmodusen i Qinertia. Batymetriske overflater og kvalitetslag er beregnet på grunnlag av RTK- (sanntids) og PPP- (etterbehandling) INS -løsninger.
2 – Treghetstester
Inertialsensorer gjennomgår grundige tester i kontrollerte miljøer for å sikre høy presisjon og pålitelighet. Disse testene vurderer sentrale ytelsesparametere som biasstabilitet, nøyaktighet i skalafaktoren, støynivåer og dynamisk respons. Ved å simulere virkelige forhold, inkludert temperaturvariasjoner og vibrasjonsprofiler, validerer ingeniørene sensorens robusthet og nøyaktighet. Gjennom omfattende inertialtesting garanterer produsentene til slutt optimal ytelse for oppdragskritiske anvendelser innen forsvar, luftfart og autonome systemer.
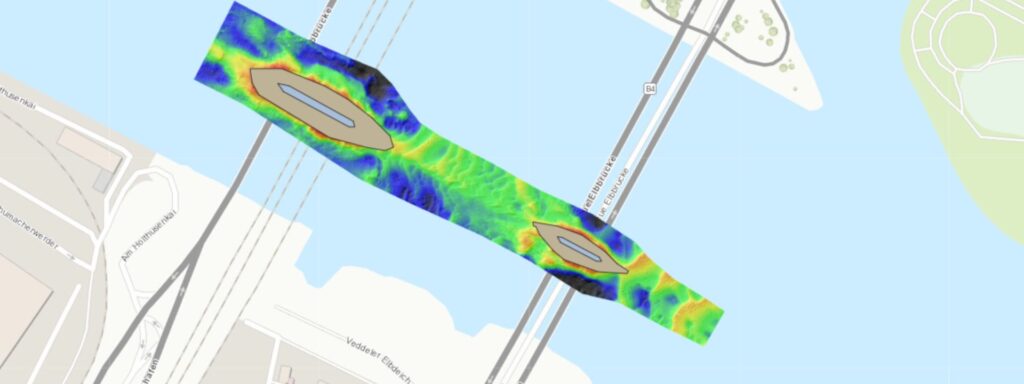
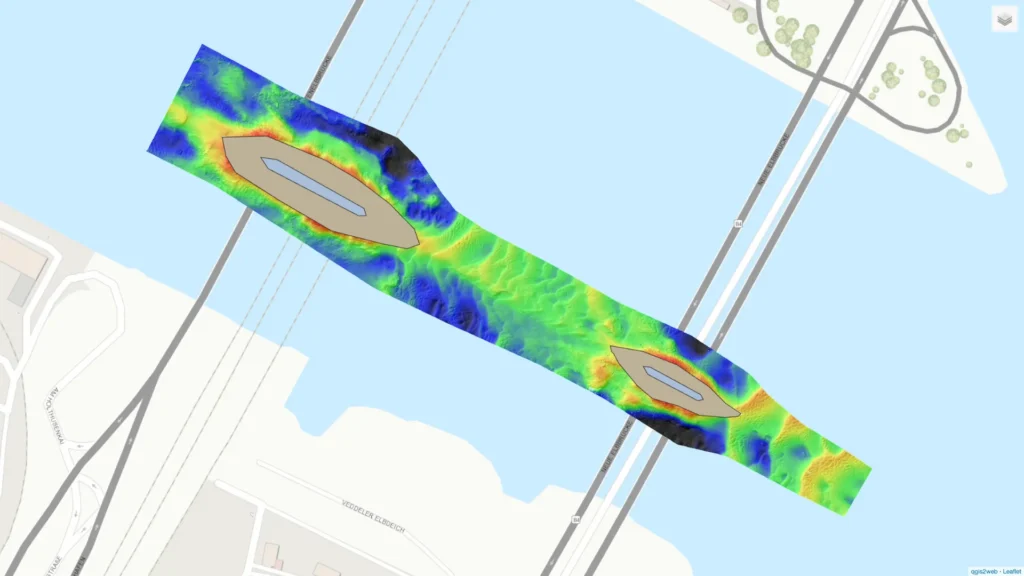
Kart over Elbbrücken
Webkart over elveoverflaten til Elben langs søylene til Elbbrücken, med batymetriske kvalitetsmålinger og baner. Referansen for differanseflatene er en tett koblet Horizon-løsning. Sammenligningssensoren er et avansert fiberoptisk system.
3D-modell av Elbbrücken
3D-visualisering av dybdekartet under Elbbrücken i Hamburg, basert på banedata fra SBG Horizon. Grensesnittet viser mållinjen, det beregnede dybdekartet, lag som indikerer kvalitet og topografiske trekk.
3D-modell av Elbbrücken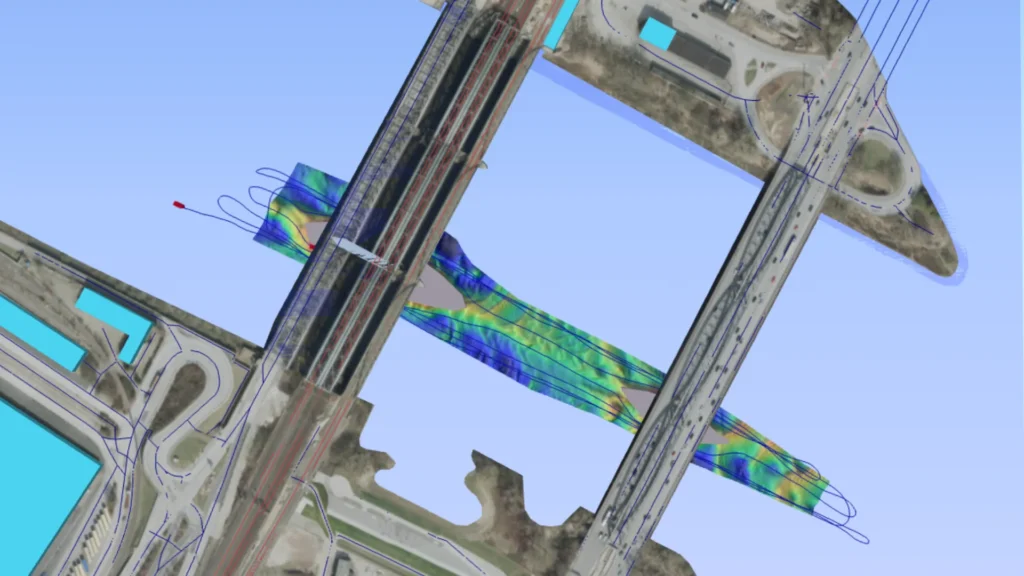
Kart over Speicherstadt
Webkart over elveoverflaten til Elben langs kanalene i Speicherstadt, med batymetriske kvalitetsmålinger samt baner. Referansen for differanseflatene er en tett koblet Horizon-løsning. Sammenligningssensoren er et avansert fiberoptisk system.
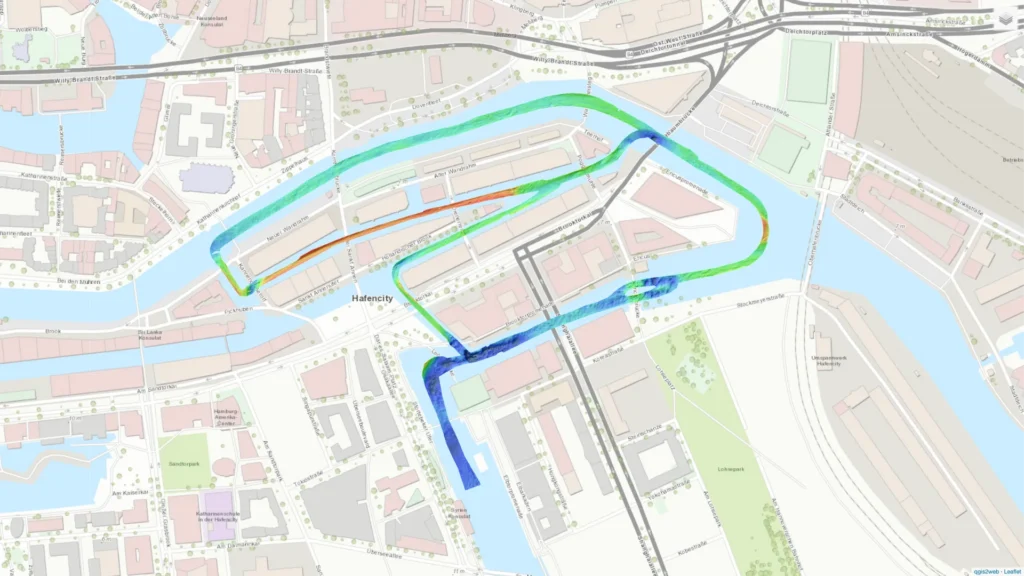
Kanaler i den batymetriske 3D-modellen av Speicherstadt
3D-visualisering av dybdekurven langs kanalene i Speicherstadt, basert på banedata fra SBG Horizon. Grensesnittet viser målelinjen, den beregnede dybdekurven, lag som indikerer kvalitet og topografiske trekk.
3D-modell av Speicherstadt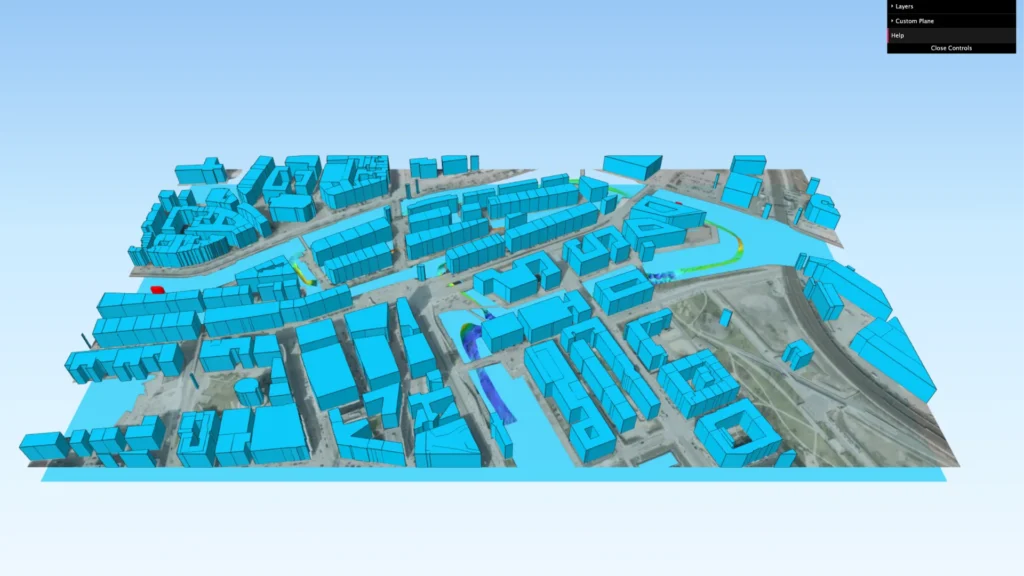
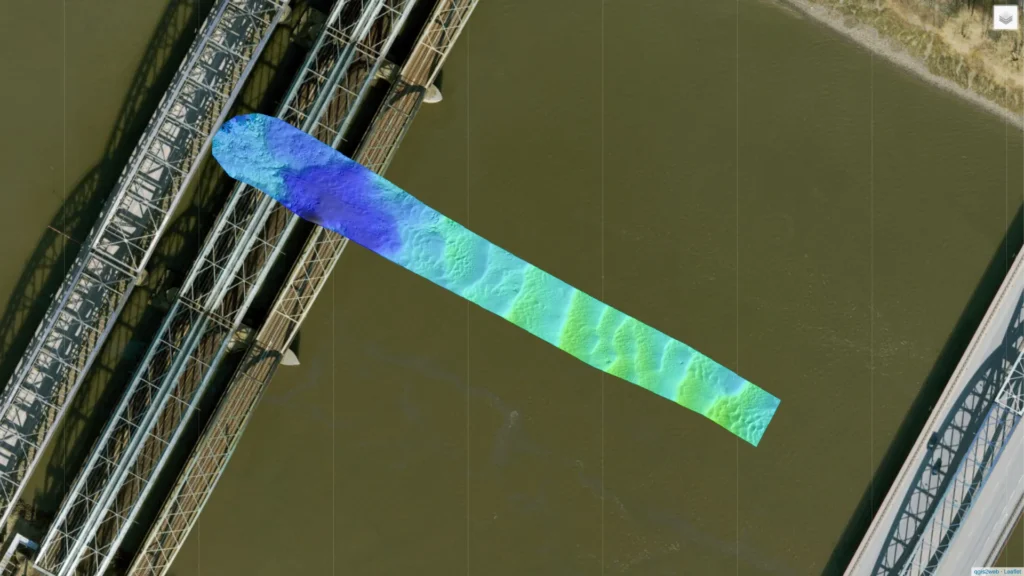
Webkart over 180°-sving ved Underbridge
Webkart over elveoverflaten til Elben langs Elbbrücken, med batymetriske kvalitetsmål og baner. Undersøkelsen omfatter en full 180°-sving under et fullstendig RTK-brudd. Referansen for differanseflatene og sammenligningssystemet er en etterbehandlet løsning basert på fiberoptiske sensorer.
3 – Bevegelsestester
Disse testene simulerer dynamikken i virkeligheten og vurderer ytelsen under ulike forhold, som for eksempel raske akselerasjoner, vibrasjoner og rotasjonsbevegelser. Ved å analysere sensorresponsene finjusterer vi kalibrerings- og kompensasjonsalgoritmene for å optimalisere nøyaktigheten i de mest krevende bruksområdene.
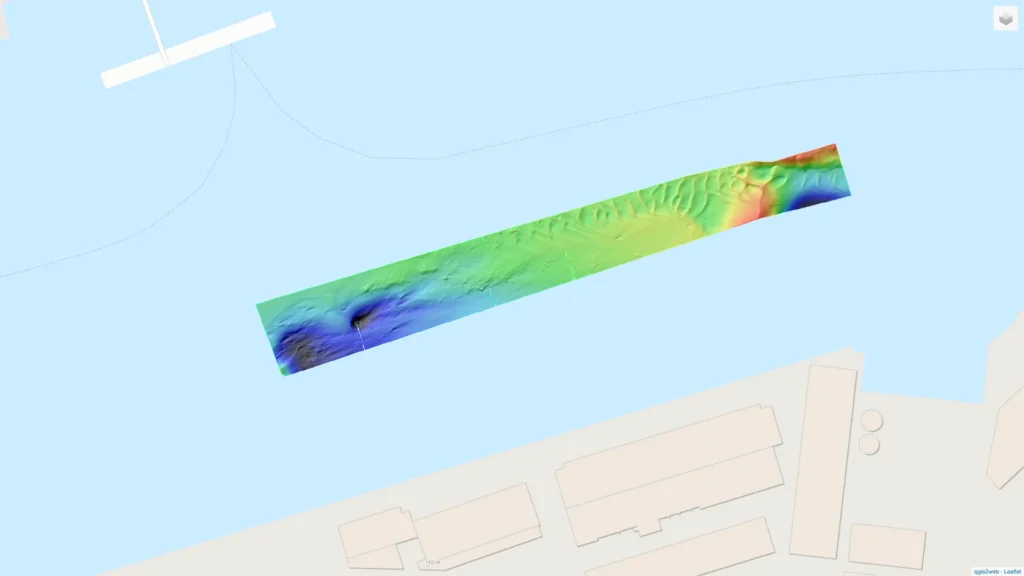
Kart over Hamburgs havneområde
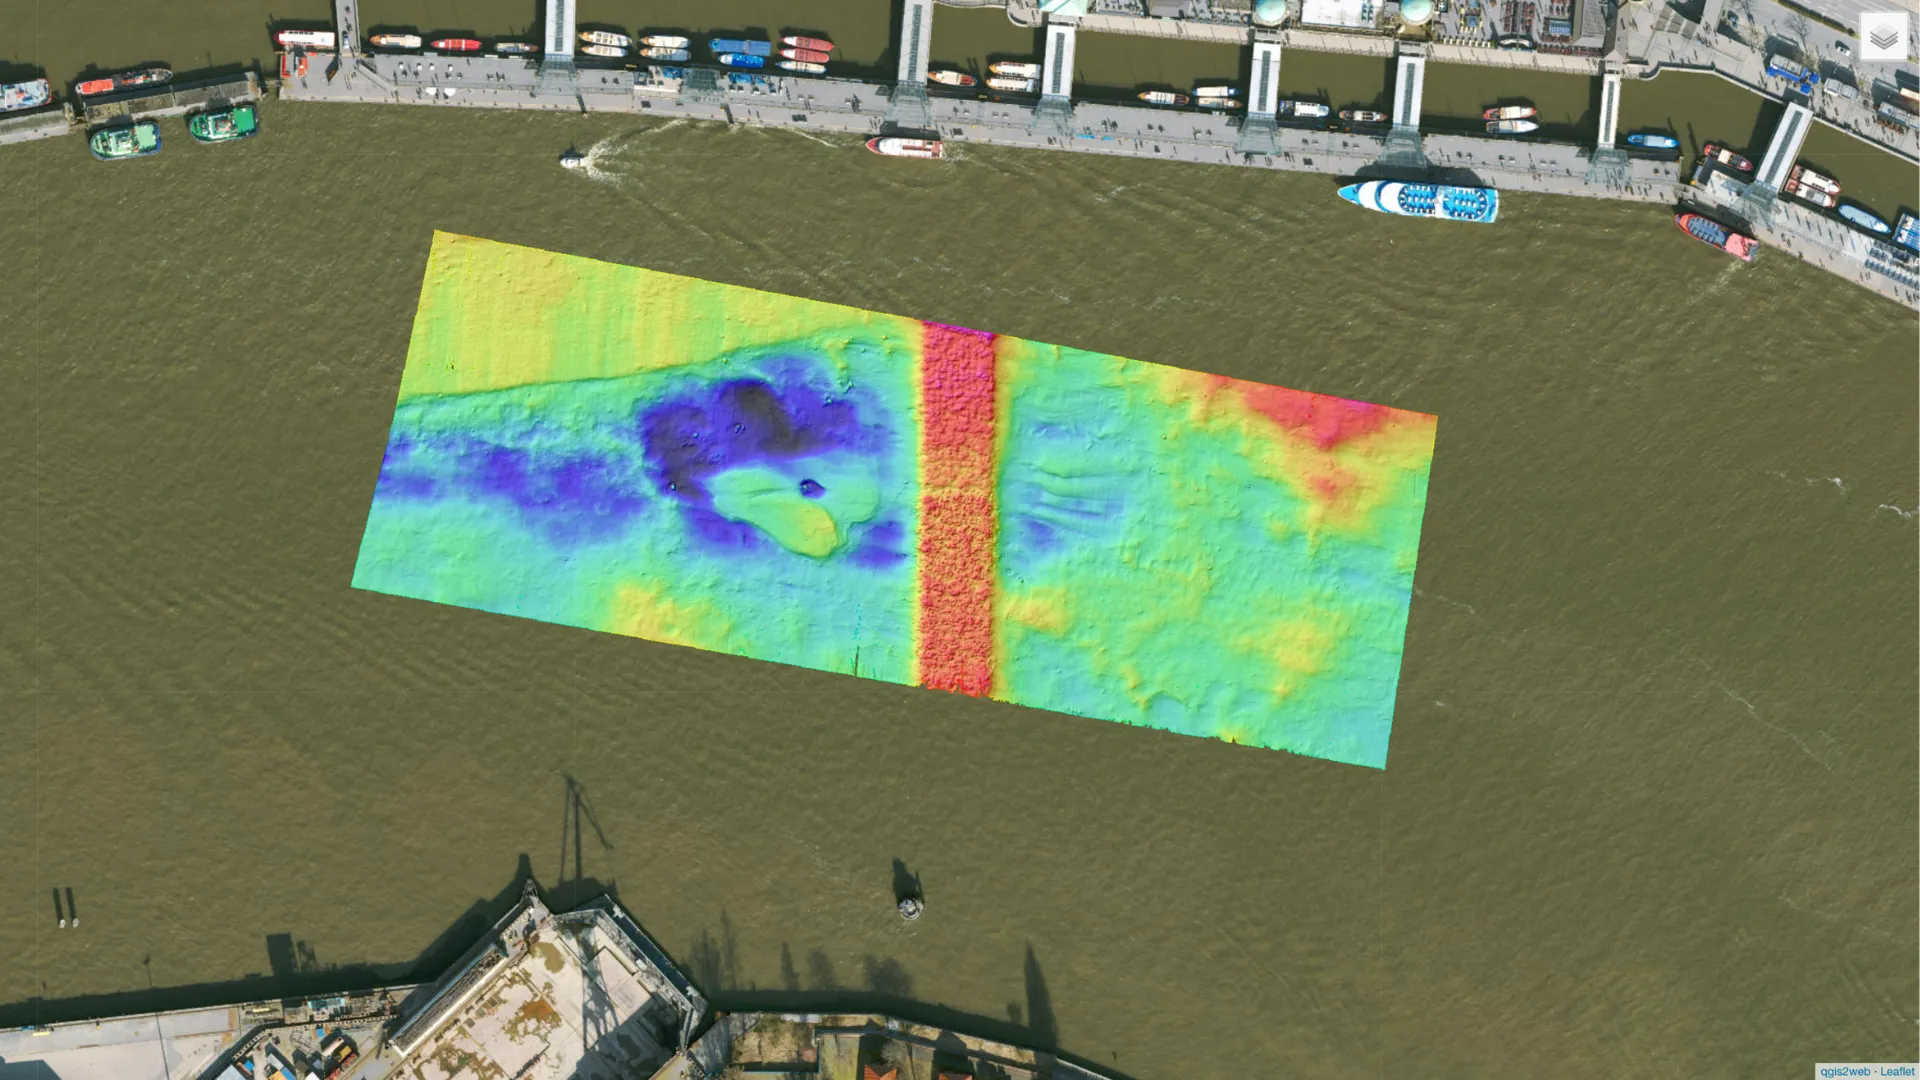
Webkart over elveoverflaten til Elben ved havneanleggene i Hamburg, samt batymetriske kvalitetsmålinger og bevegelsesbane. Under denne testen ble det registrert dynamiske bevegelsesmønstre som skyldtes bølger forårsaket av skip som passerte fartøyet. Referansen for differanseflatene er en fiberoptisk sensorløsning i sanntid.
3D-modell av Hamburgs havneområde
3D-visualisering av dybdekartet over Elben ved kaiene i Hamburg havn, basert på banedata fra SBG Horizon. Grensesnittet viser målelinjen, det beregnede dybdekartet, lag som indikerer kvalitet og topografiske trekk.
Nettkart over Hamburg havn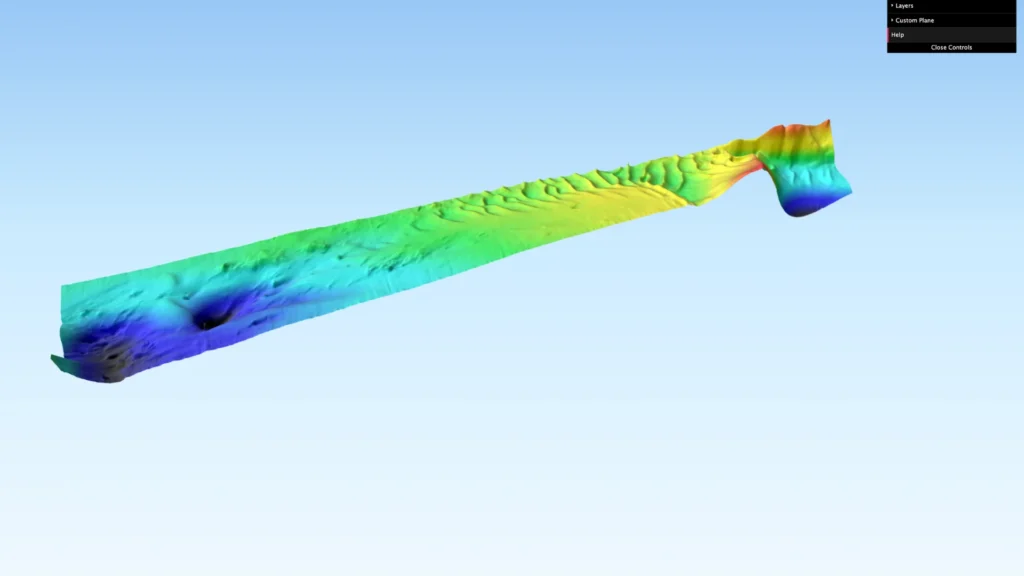
8 Overskrift til figur i nettkart
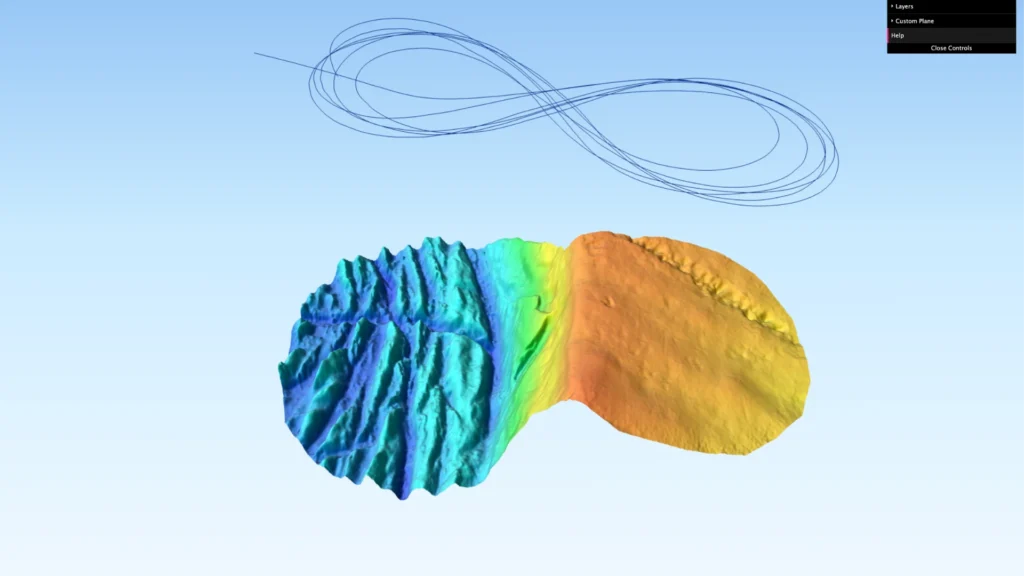
Webkart over elveoverflaten til Elben under en «8-figur »-manøver, med målinger av batymetrisk kvalitet samt banekurve. Denne manøveren er avgjørende, særlig med hensyn til sensorenes kursstabilitet under en batymetrisk test til sjøs. Referansen for differanseflatene er en fiberoptisk sensorløsning i sanntid.
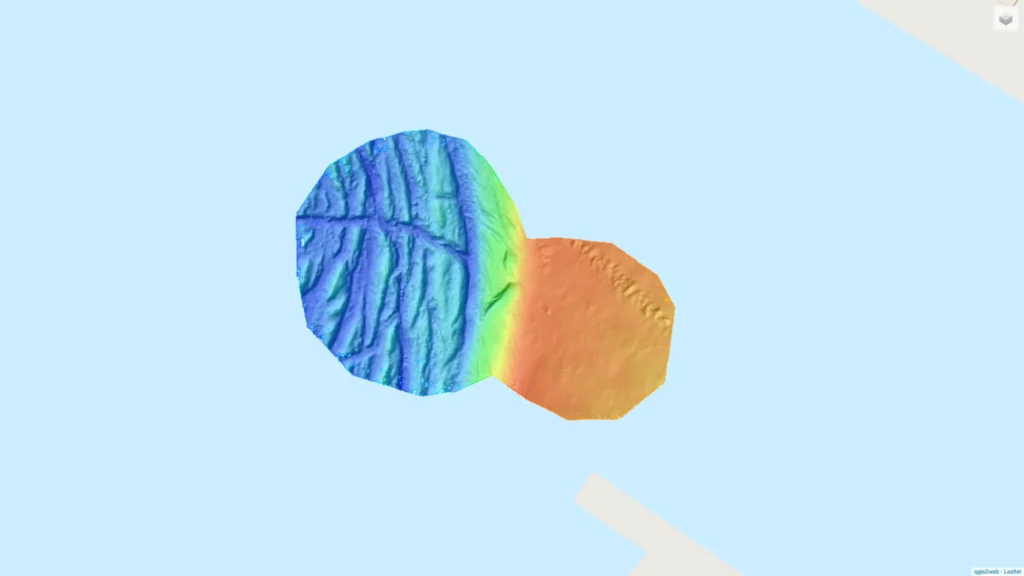
8 Figur med overskrift: 3D-modell
3D-visualisering av dybdekartet over Elben under en «8-figur»-manøver, basert på banedata fra SBG Horizon. Grensesnittet viser mållinjen, det beregnede dybdekartet, lag som indikerer kvalitet og topografiske trekk.
Webkart over 3D-kartleggingsmodell