我们的惯性导航系统已在德国汉堡港区为期三天的水文测绘任务中接受了测试。SBG Systems 与MacArtney Germany GmbH为一艘测绘船配备了完整的多波束回声测深仪测绘系统,并进行了多项测试,以展示SBG惯性系统在各种严苛环境下的性能表现。了解我们的海洋水深测绘测试。
测试条件
最初,INS 的原始数据被实时记录,并在数据采集软件Teledyne PDS中与RESON SeaBat 7125的MBES数据进行合并。随后,利用BeamWorx AutoClean对水文数据进行了后处理和滤波。
此外,INS 的数据已使用SBG PPK软件Qinertia进行了处理。 最后,参考基准采用的是紧密耦合的Horizon高端光纤解决方案。
我们感谢德国MacArtney 公司在此次海洋水深测量测试中提供的帮助。
海洋水深测试校准程序
基于SBG Horizon在海洋水深测量测试期间的运动和轨迹数据进行的校准。
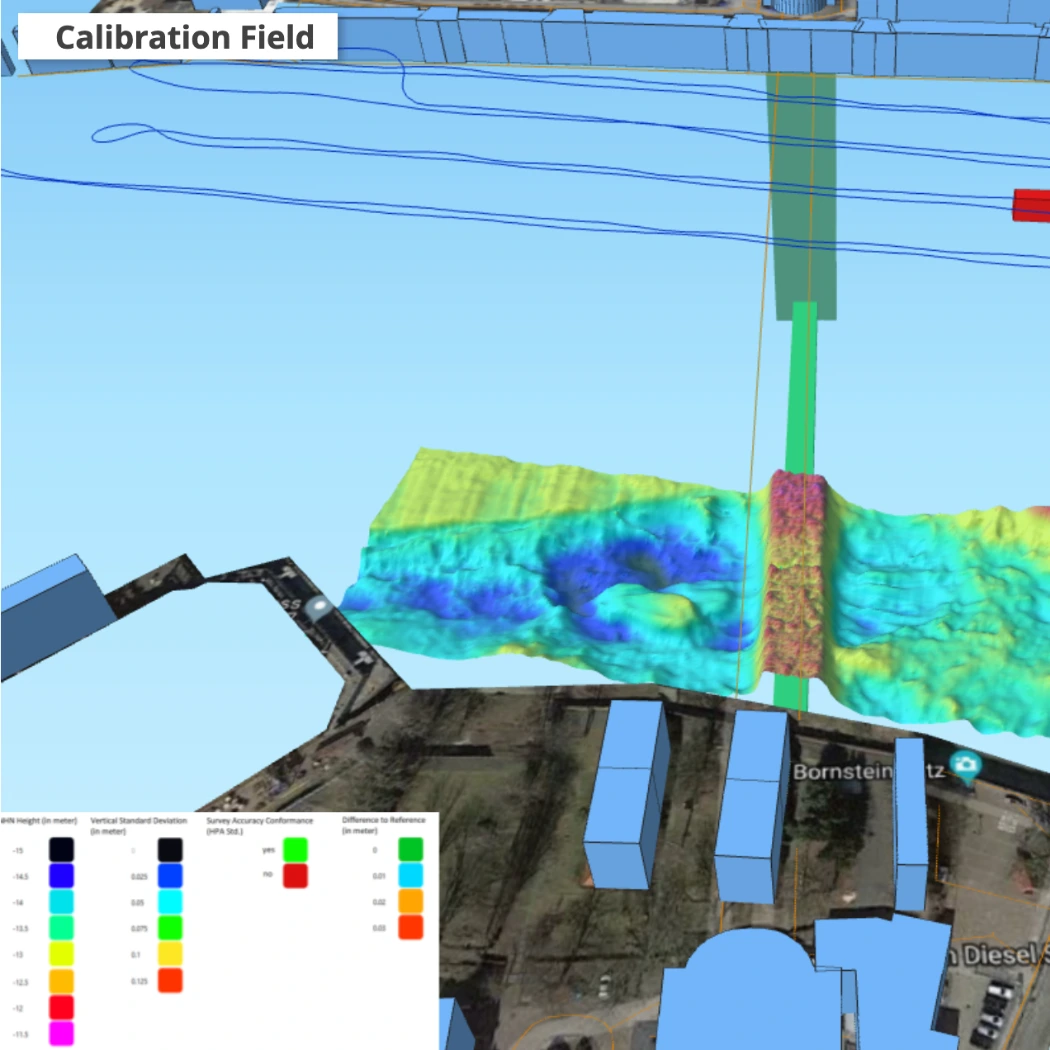
该界面包含测线、计算出的水深数据、质量指示图层以及地形要素。
校准报告和结果
SBG惯性导航系统在德国汉堡为期三天的水文测绘任务中接受了测试。此外,SBG Systems 和MacArtney Germany GmbH为一艘测绘船配备了完整的多波束回声测深仪系统,以评估INS 在严苛条件下的性能。
接受测试的传感器包括Horizon、Apogee 、Ekinox (Navsight Marine系列)以及Ellipse 。该团队通过Teledyne PDS系统实时记录了原始 INS 数据,并通过Teledyne PDS将其与Reson SeaBat 725采集的MBES数据进行融合。
随后,研究团队使用Beam Worx AutoClean对水文数据进行后处理和滤波,而Qinertia则负责INS 的数据处理。此外,GIS软件生成了3D模型和交互式网络地图,展示了基于INS 的水深计算结果和质量图层。布局格式化采用了JavaScript。 评估内容涵盖了校准结果、水深数据、轨迹以及质量指标,重点关注运动和定位性能。
每次海洋水深测量测试均包括桥下和航道测绘,期间涉及GNSS 的停机情况以及在强涌浪条件下的作业。此外,该研究还分析了基于原始INS 日志的松耦合与紧耦合后处理对测绘精度带来的改进。
1 – 运动传感器校准字段
确保运动感测的高精度始于严格的校准。我们的惯性传感器经过广泛的测试,以纠正偏差、比例因子和不对准误差。通过使用先进的多轴平台和受控环境,此过程可增强传感器在各种运行条件下的准确性和稳定性。通过微调每个传感器的响应,校准可确保在航空航天、船舶和自主导航等严苛应用中实现可靠的性能。
3D模型
基于SBG Horizon的运动和轨迹数据,对运动传感器校准的测绘区域进行的3D可视化展示。该界面包含测绘线、计算出的水深数据、质量指示层以及地形特征。
3D测绘图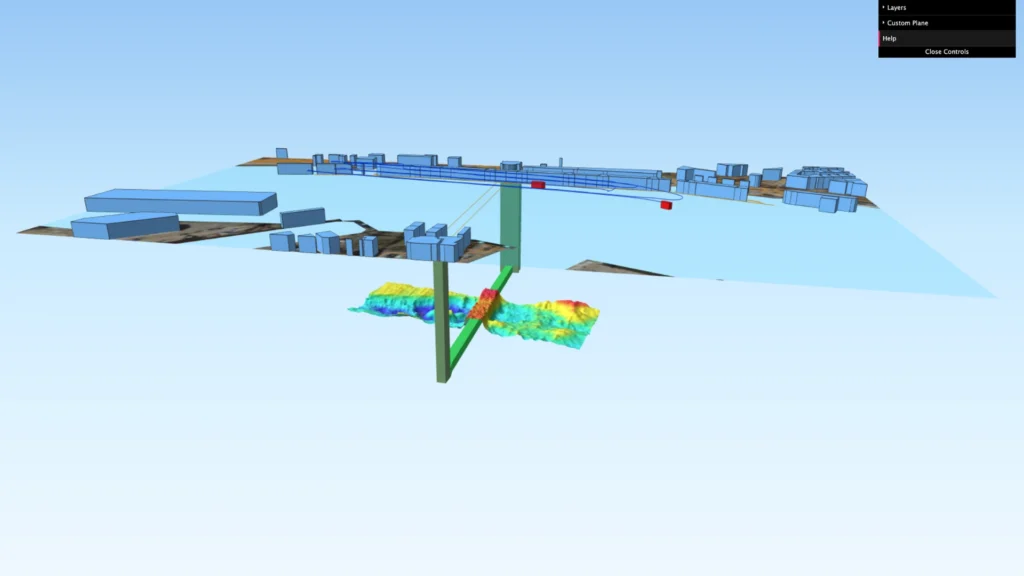
校准报告/偏移量
每个 SBG 惯性系统的校准报告和建议安装角度。BeamworX Autopatch 修补软件生成所有这些报告。在对准测量期间,团队根据船舶配置和传感器设置测量了每个传感器的偏差,然后使用 Cremer Caplan 进行了评估。
精准点定位测试
Qinertia 中新 PPP 处理模式的测试。测深表面和质量层是根据 RTK(实时)和 PPP(后处理)INS 解决方案计算得出的。
2 – 惯性测试
惯性传感器在受控环境中经过严格测试,以确保高精度和高可靠性。这些测试评估关键性能指标,如零偏稳定性、比例因子精度、噪声水平和动态响应。通过模拟真实世界的条件(包括温度变化和振动剖面),工程师可验证传感器的鲁棒性与精度。最终,通过广泛的惯性测试,制造商确保了防务、航空航天和自主系统中任务关键型应用的最佳性能。
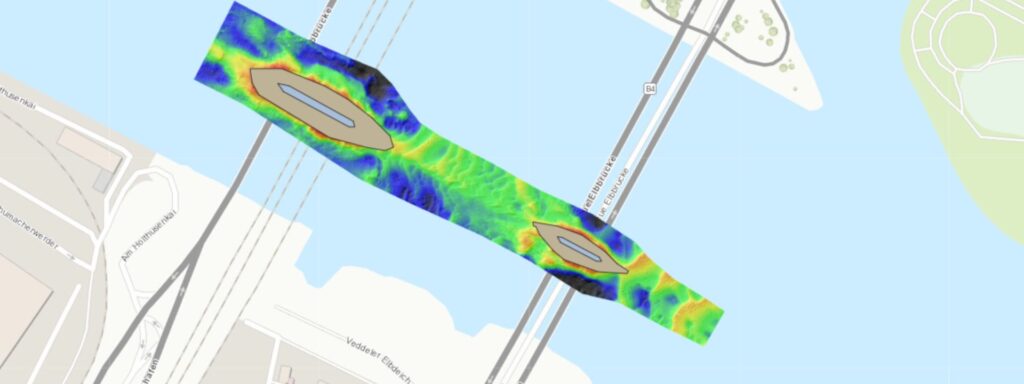
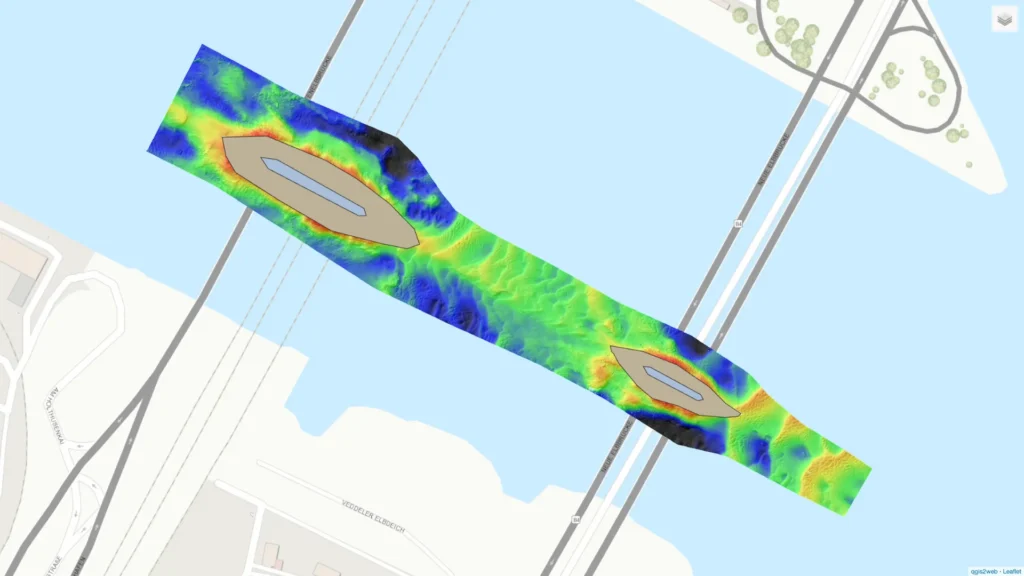
埃尔布吕肯网站地图
易北河沿易北河大桥桥墩分布的河面水文地图,包含水深质量指标及轨迹。差分曲面的参考数据来自一个紧密耦合的Horizon解算结果。对比传感器为一套高端光纤系统。
埃尔布吕肯 3D 模型
基于SBG Horizon的航迹数据,对汉堡埃尔布桥下方水深进行的三维可视化展示。该界面包含测线、计算得出的水深数据、质量指示层以及地形特征。
埃尔布吕肯 3D 模型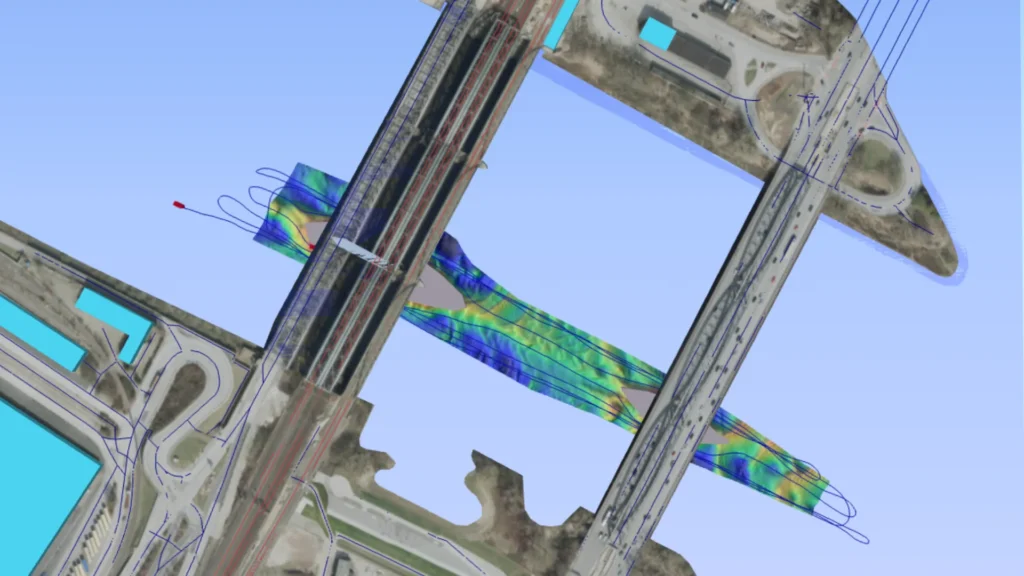
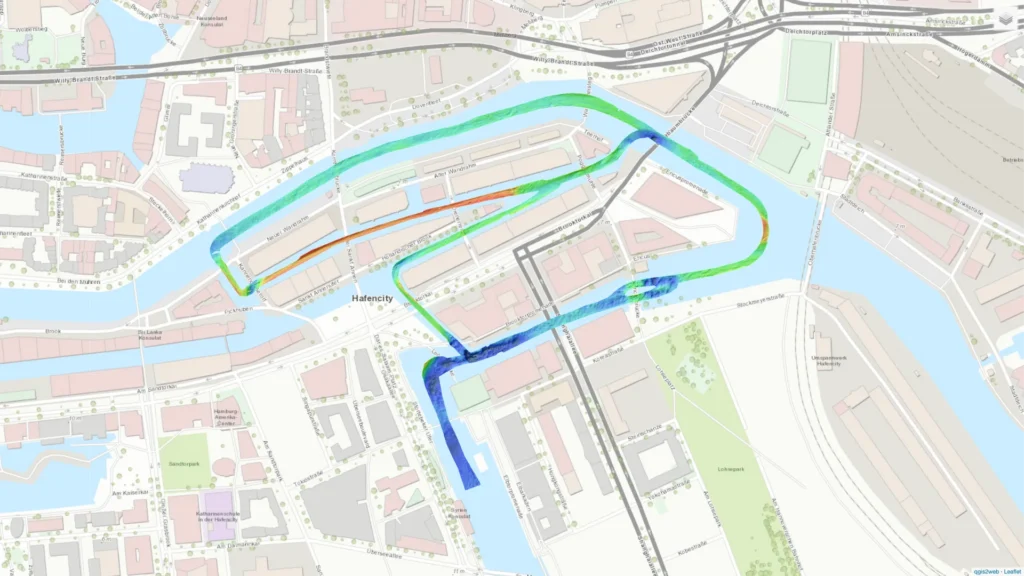
斯派赫尔施塔特区网站地图
沿施派赫尔施塔特运河水道的易北河水面网络图,包含水深质量指标及轨迹。差分曲面的参考数据来自一个紧密耦合的Horizon解算结果。对比传感器为一套高端光纤系统。
斯派赫尔施塔特水道三维水深模型
基于SBG Horizon的航迹数据,对斯派赫尔施塔特(Speicherstadt)水道沿线的测深数据进行的3D可视化展示。该界面包含测深线、计算得出的测深数据、质量指示图层以及地形特征。
斯派赫尔施塔特3D模型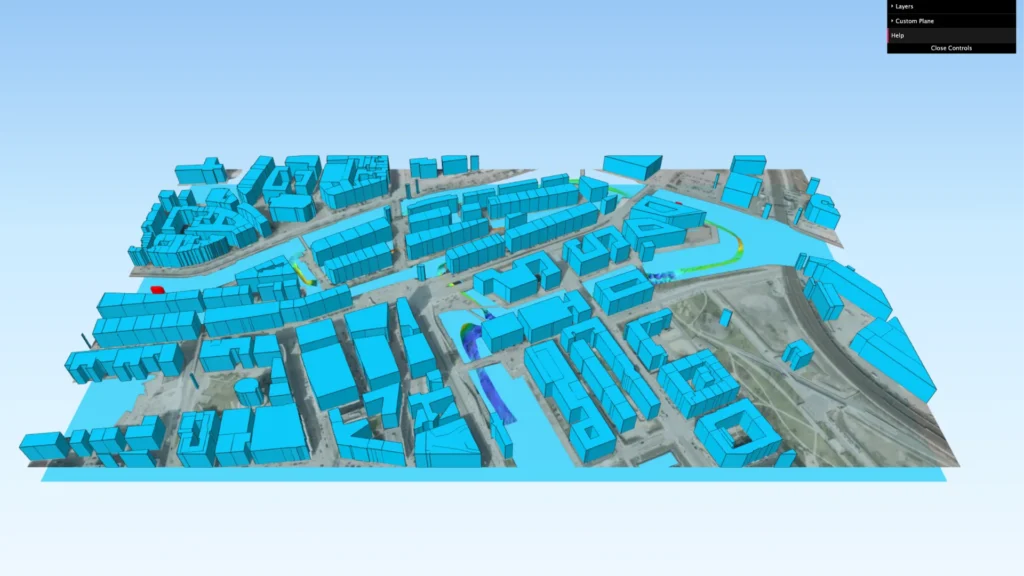
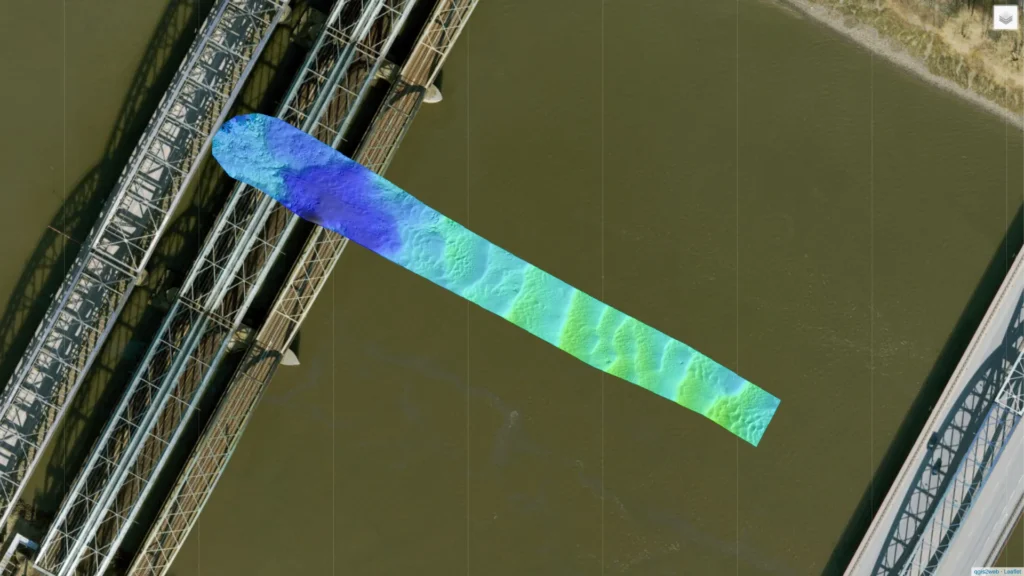
桥下180°转弯网络地图
沿易北河大桥的易北河水面网络图,包含水深质量指标及轨迹。该测绘数据包含在一次完整的RTK信号中断期间进行的180°全周旋转。差分表面和比较系统的参考基准为后处理的光纤传感器解算结果。
3 – 运动测试
这些测试模拟真实世界的动态特性,评估在快速加速度、振动和旋转运动等不同条件下的性能。通过分析传感器响应,我们改进了校准和补偿算法,从而在最具挑战性的应用中优化精度。
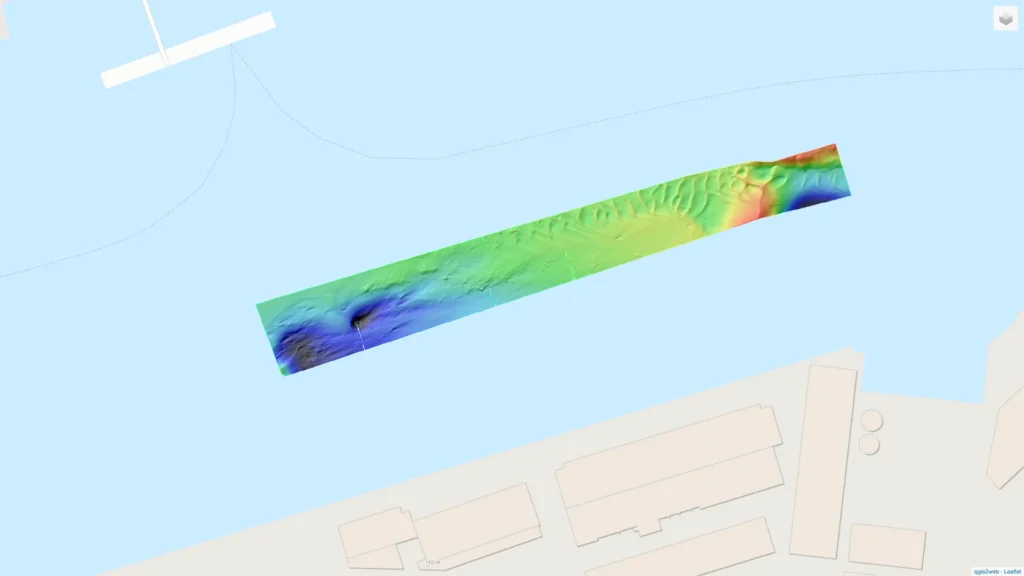
汉堡码头网站地图
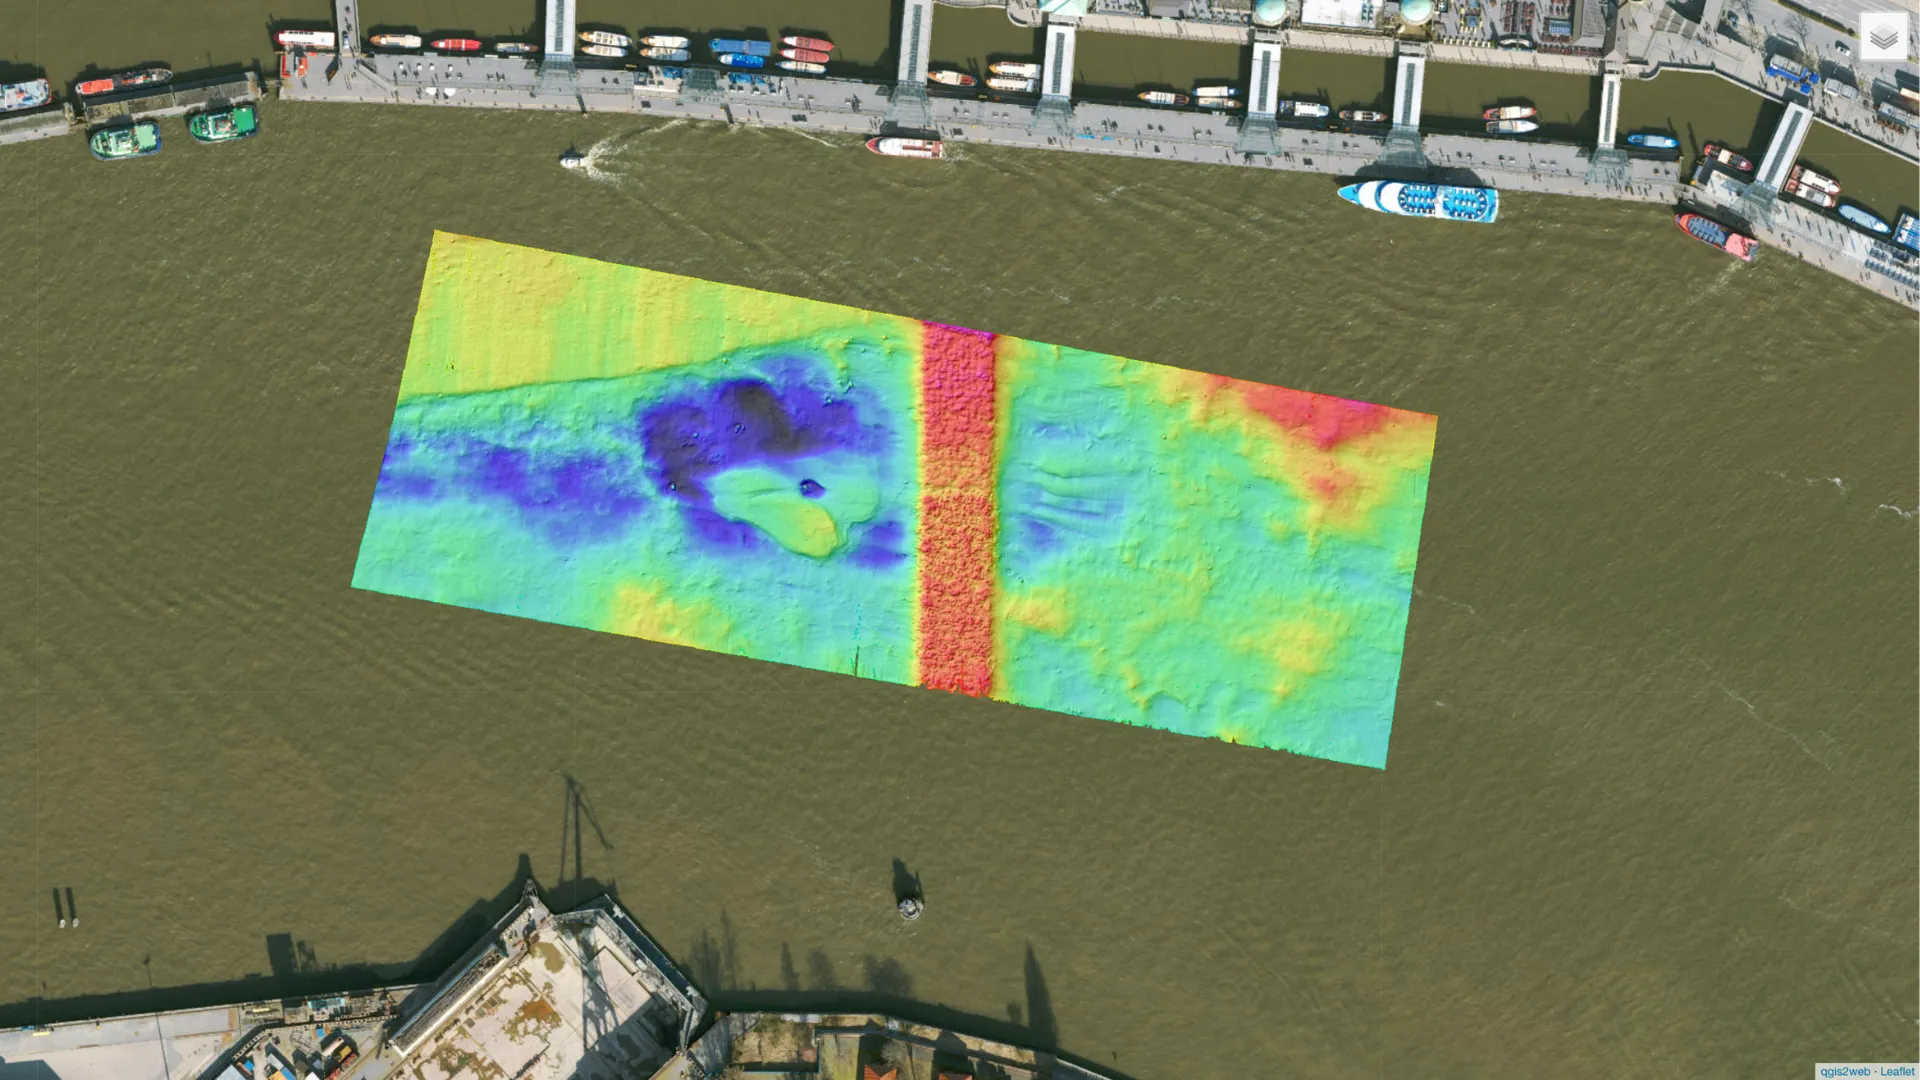
汉堡港码头附近易北河水面的网络地图,以及水深质量指标和轨迹。在此次测试中,记录到了由于船只经过本船而引发的涌浪所导致的动态运动模式。差分曲面的参考数据来自一套实时光纤传感器解决方案。
汉堡码头3D模型
基于SBG Horizon的航迹数据,对汉堡港码头附近的易北河水深进行的三维可视化展示。该界面包含测线、计算得出的水深数据、质量指示图层以及地形特征。
汉堡港网络地图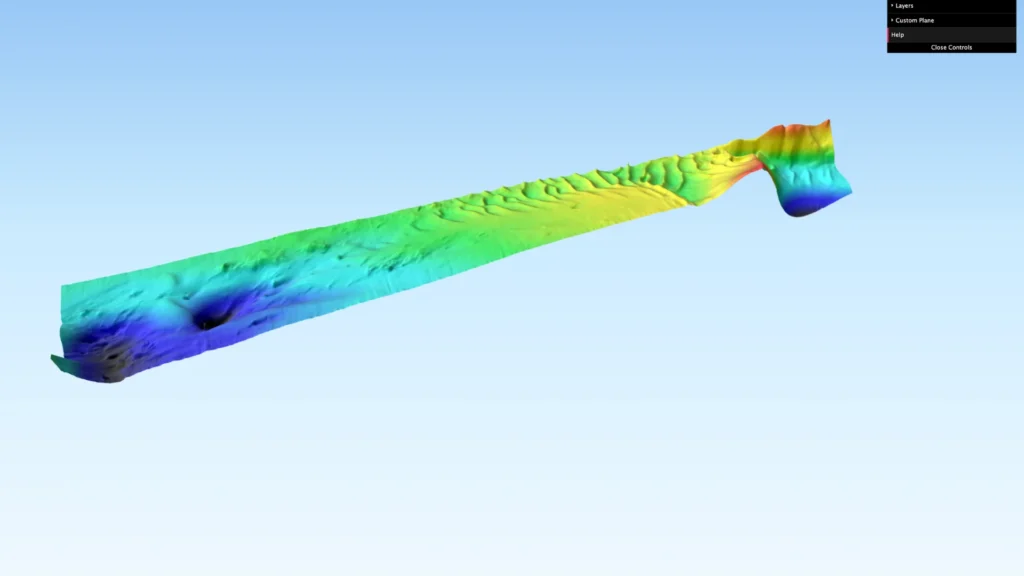
8 图注 网站地图
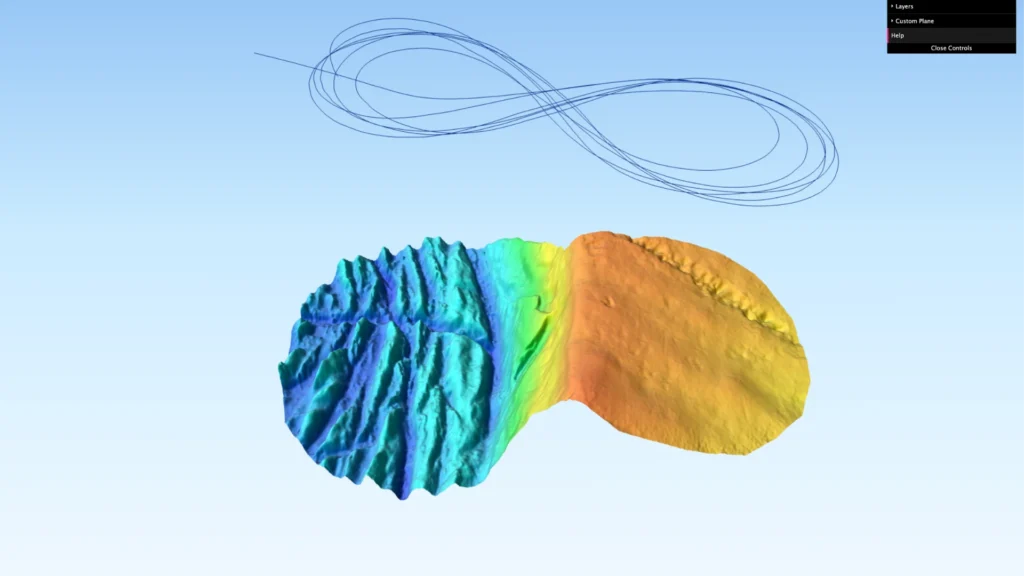
埃尔贝河水面在执行“8字形”航行操作期间的网络地图,以及水深测量质量指标和航迹。该操作对传感器在海洋水深测量测试中的航向性能具有重要影响。差分曲面的参考数据来自一套实时光纤传感器解决方案。
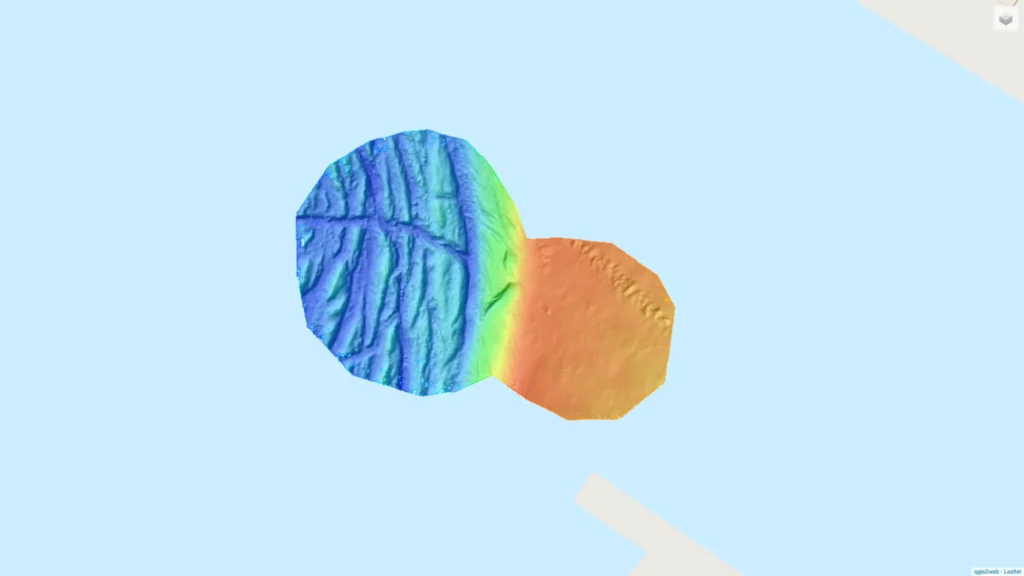
图8 图注 3D模型
基于SBG Horizon的航迹数据,对埃尔贝河进行“8字形”航行时的水深数据进行3D可视化展示。该界面包含测线、计算得出的水深数据、质量指示层以及地形特征。
3D测绘模型网络地图