Наші інерційні навігаційні системи пройшли випробування під час триденної гідрографічної зйомки в акваторії порту Гамбурга (Німеччина). Компанії « SBG Systems » та « MacArtney Germany GmbH» оснастили дослідницьке судно повною конфігурацією багатопроменевого ехолота та провели низку випробувань, щоб продемонструвати ефективність інерційних систем SBG у різних складних умовах. Дізнайтеся більше про наші випробування з морської батиметрії.
Умови випробувань
Спочатку необроблені дані INS реєструвалися в режимі реального часу та об’єднувалися з даними MBES, отриманими за допомогою RESON SeaBat 7125, у програмному забезпеченні для збору даних Teledyne PDS. Згодом гідрографічні дані були піддані постобробці та фільтрації за допомогою BeamWorx AutoClean.
Крім того, дані INS були оброблені за допомогою програмного забезпечення SBG PPK Qinertia. Нарешті, еталоном є тісно інтегроване високотехнологічне волоконно-оптичне рішення Horizon.
Ми дякуємо компанії « MacArtney » (Німеччина) за допомогу в проведенні цього морського батиметричного випробування.
Процедура калібрування батиметричних вимірювань у морських умовах
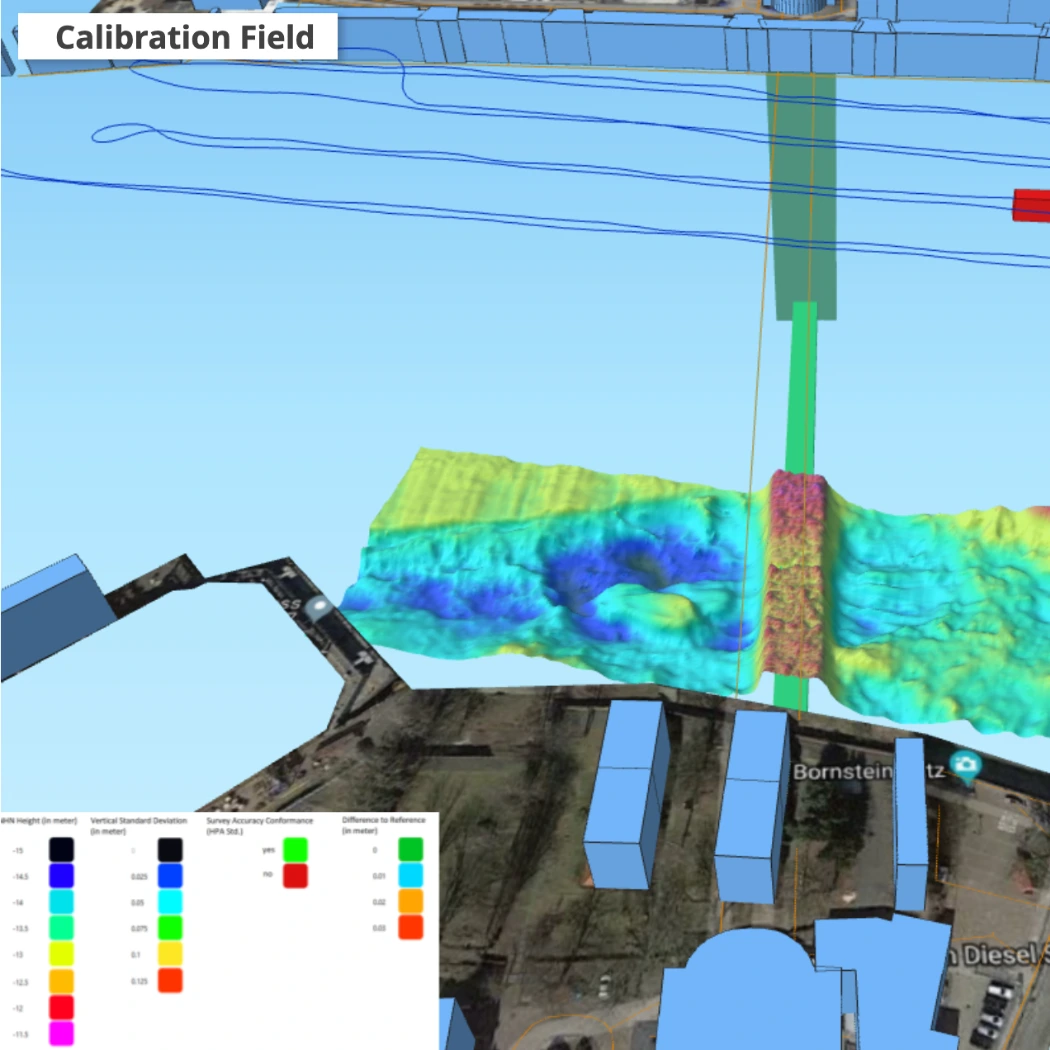
Калібрування на основі даних про рух і траєкторію руху судна SBG Horizon під час морських батиметричних випробувань.
Інтерфейс містить лінію зйомки, розраховану батиметрію, шари, що вказують на якість даних, та топографічні об’єкти.
Протоколи та результати калібрування
Інерційні навігаційні системи SBG пройшли випробування під час триденної гідрографічної зйомки в Гамбурзі, Німеччина. Крім того, компанії « SBG Systems » та « MacArtney Germany GmbH» оснастили гідрографічне судно повною конфігурацією багатопроменевого ехолота для оцінки роботи системи INS у складних умовах.
Серед випробуваних датчиків були Horizon, Apogee, Ekinox (Navsight серія Marine) та Ellipse. Команда реєструвала необроблені INS дані в режимі реального часу та об’єднала їх із даними MBES, отриманими за допомогою Reson SeaBat 725, використовуючи Teledyne PDS.
Згодом вони провели постобробку та фільтрацію гідрографічних даних за допомогою Beam Worx AutoClean, тоді як Qinertia займалася обробкою даних INS . Крім того, програмне забезпечення GIS створило 3D-моделі та інтерактивні веб-карти, на яких відображалися батиметричні розрахунки на основі INS та шари якості. Для форматування макетів використовувався JavaScript. Оцінка охоплювала результати калібрування, батиметричні дані, траєкторії та показники якості, зосереджуючись на характеристиках руху та позиціонування.
Кожне морське батиметричне випробування включало обстеження під мостами та в руслах річок із перебоями у роботі GNSS та операціями в умовах сильного хвилювання. Крім того, у дослідженні було проаналізовано покращення результатів обстеження завдяки слабко та тісно пов’язаній постобробці необроблених журналів INS .
1 – Поле калібрування датчика руху
Забезпечення високої точності визначення руху починається з ретельного калібрування. Наші інерціальні датчики проходять всебічне тестування для корекції зміщень, масштабних коефіцієнтів та невідповідностей. Використовуючи передові багатоосьові платформи та контрольоване середовище, цей процес підвищує точність і стабільність датчиків у широкому діапазоні умов експлуатації. Завдяки точковому налаштуванню відгуку кожного датчика калібрування гарантує надійну роботу в таких вимогливих галузях застосування, як аерокосмічна, морська та автономна навігація.
3D-модель
3D-візуалізація району обстеження для калібрування датчика руху на основі даних про рух і траєкторію пристрою SBG Horizon. Інтерфейс містить лінію обстеження, розраховану батиметрію, шари, що вказують на якість даних, та топографічні об’єкти.
3D-карта обстеження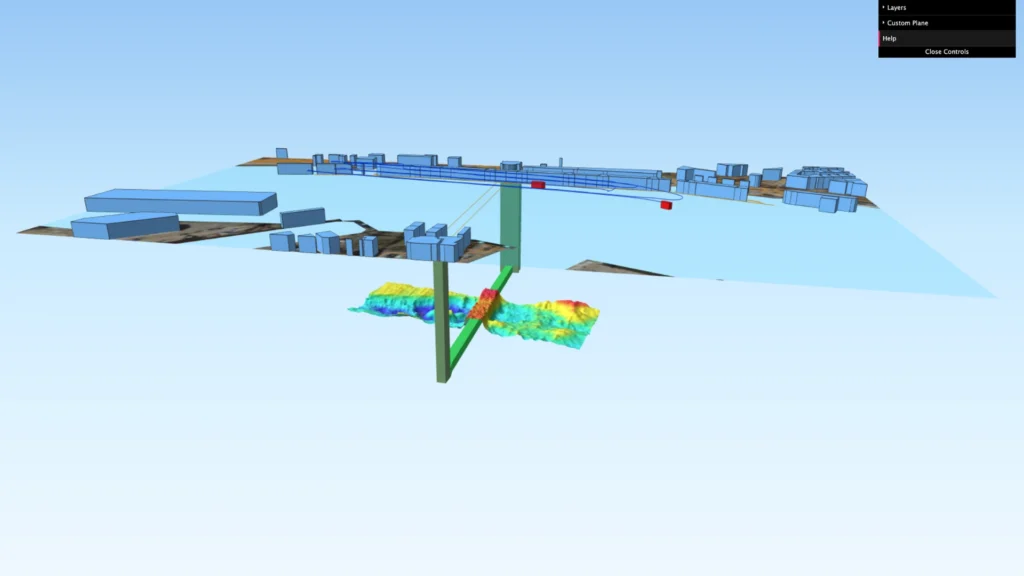
Протоколи калібрування/поправки
Звіти про калібрування та рекомендовані кути монтажу для кожної інерціальної системи SBG. Програмне забезпечення для виправлення даних BeamworX Autopatch створює всі ці звіти. Під час вивірювальної зйомки команда виміряла зміщення для кожного датчика на основі конфігурації судна та налаштування датчиків, а потім оцінила їх за допомогою Cremer Caplan.
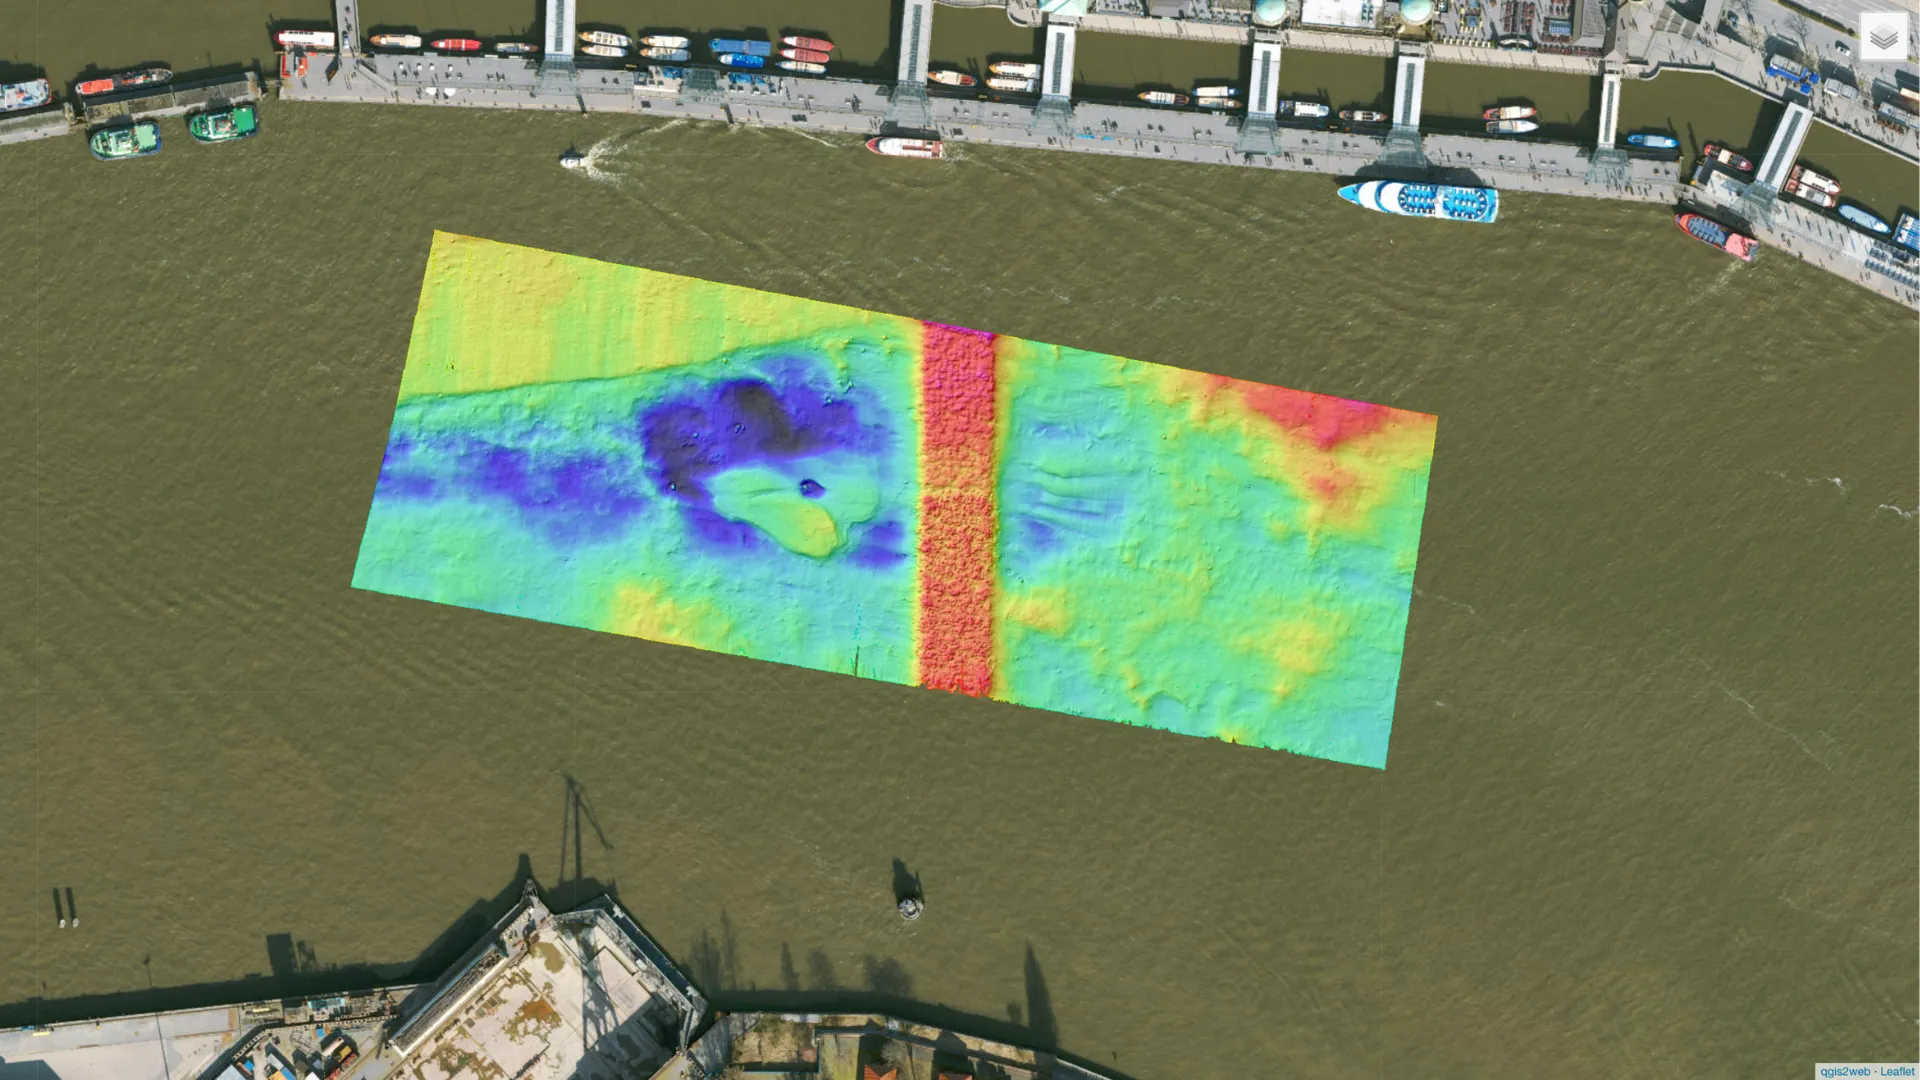
Випробування системи точного позиціонування
Випробування нового режиму обробки PPP у Qinertia. Батиметричні поверхні та шари якості були розраховані на основі рішень INS RTK (у реальному часі) та PPP (постобробка).
2 – Інерціальні випробування
Інерціальні датчики проходять суворі випробування в контрольованих умовах для забезпечення високої точності та надійності. Ці тести оцінюють ключові показники продуктивності, такі як стабільність нульового зсуву, точність масштабного коефіцієнта, рівні шуму та динамічна характеристика. Симулюючи реальні умови, зокрема температурні коливання та профілі вібрації, інженери підтверджують стійкість і точність датчика. Зрештою, завдяки масштабним інерціальним випробуванням виробники гарантують оптимальну роботу в критично важливих місіях у сферах оборони, аерокосмічної галузі та автономних систем.
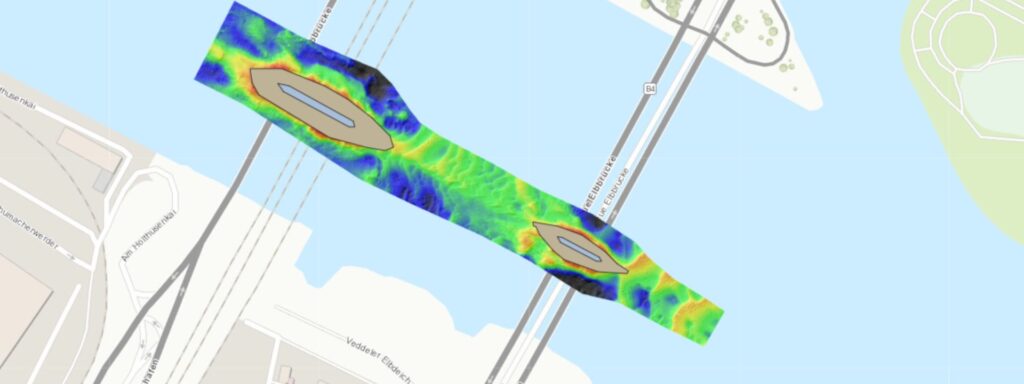
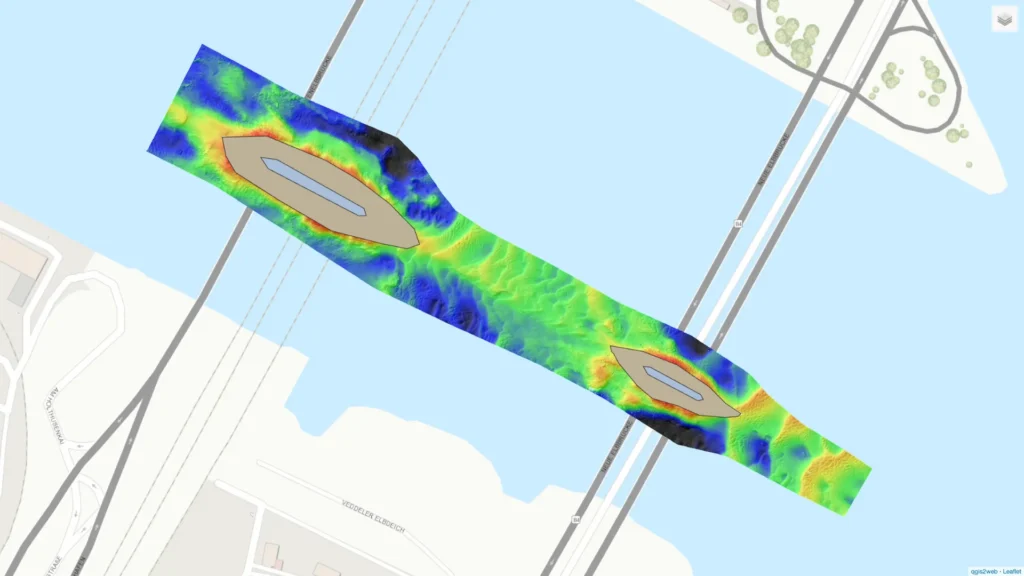
Карта веб-сайту Elbbrücken
Веб-карта поверхні річки Ельби вздовж опор мостів через Ельбу, а також показники якості батиметричних даних та траєкторії. В якості еталону для поверхонь різниці використовується тісно пов’язане рішення Horizon. Для порівняння використовується високотехнологічна волоконно-оптична система.
3D-модель Ельббрюккена
3D-візуалізація батиметрії під мостами через Ельбу в Гамбурзі на основі даних про траєкторію руху судна SBG Horizon. На карті відображено лінію зйомки, розраховану батиметрію, шари, що вказують на якість даних, та топографічні об’єкти.
3D-модель Ельббрюккена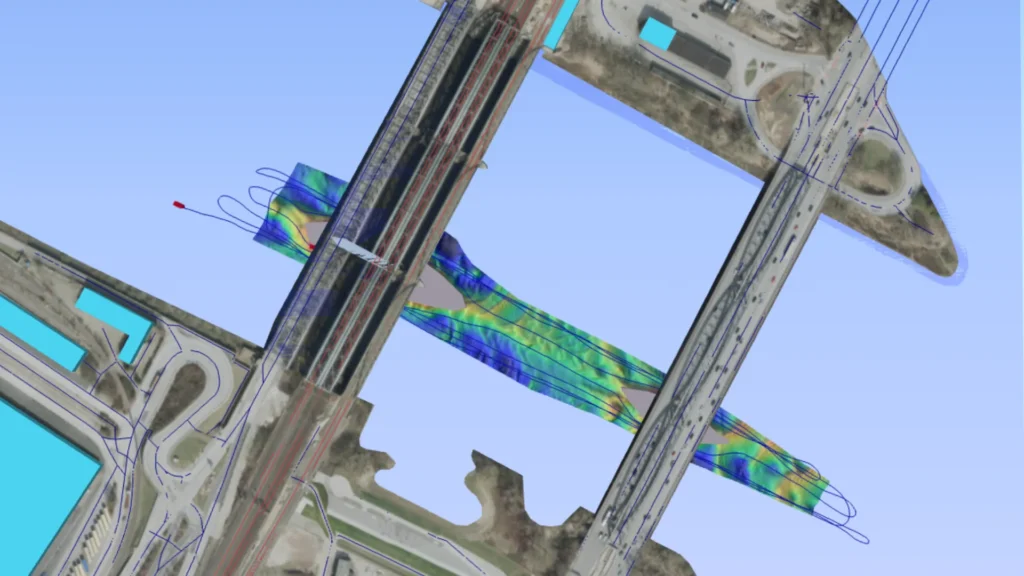
Веб-карта Шпайхерштадта
Веб-карта поверхні річки Ельби вздовж каналів Шпайхерштадта з показниками якості батиметричних даних та траєкторіями. В якості еталону для поверхонь різниць використовується тісно пов’язане рішення Horizon. Для порівняння використовується високотехнологічна волоконно-оптична система.
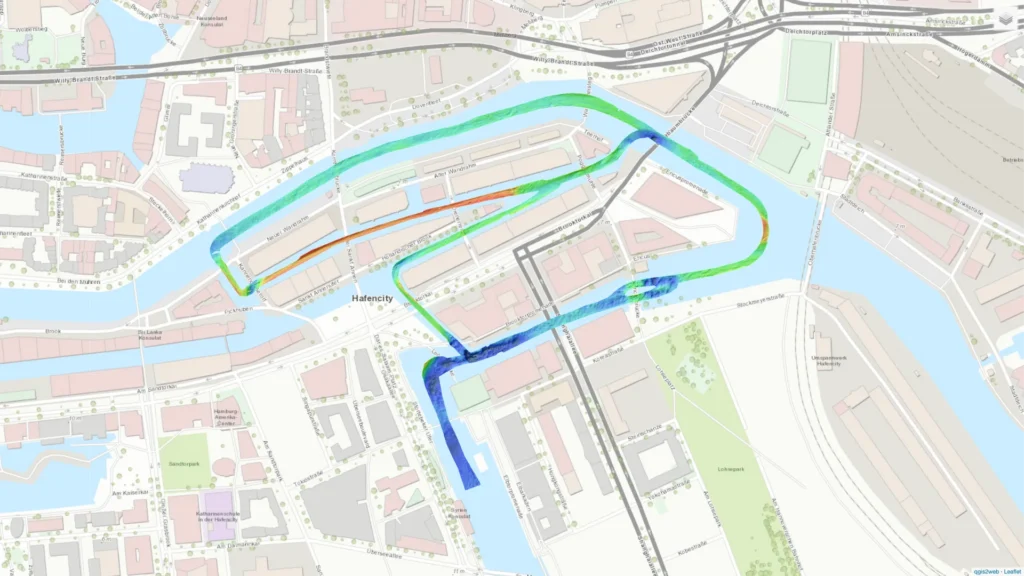
Канали батиметричної 3D-моделі Шпайхерштадта
3D-візуалізація батиметрії вздовж каналів Шпайхерштадта на основі даних про траєкторію руху судна SBG Horizon. Інтерфейс містить лінію зйомки, розраховану батиметрію, шари, що вказують на якість даних, та топографічні об’єкти.
3D-модель Шпайхерштадта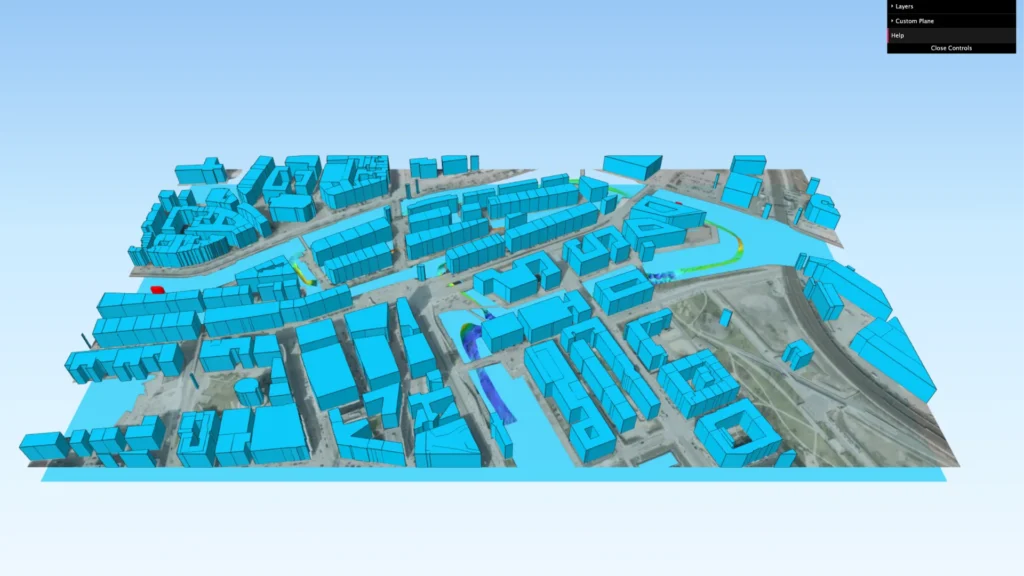
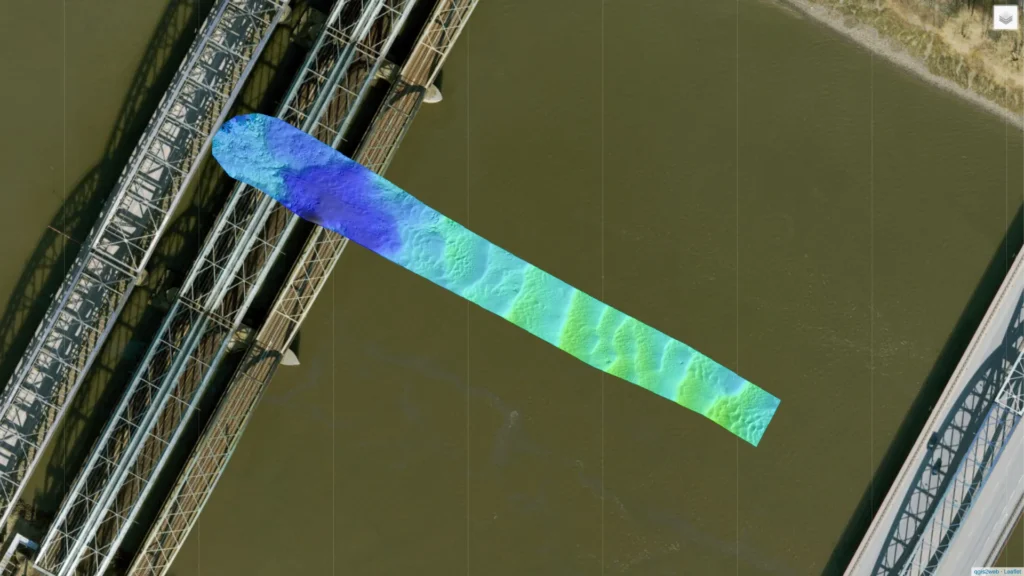
Веб-карта повороту на 180° під мостом
Веб-карта поверхні річки Ельби вздовж мостів Ельббрюкен із показниками якості батиметричних даних та траєкторіями. Зйомка охоплює повний поворот на 180° під час повної втрати сигналу RTK. В якості еталону для поверхонь різниць та системи порівняння використовується пост-оброблена інформація з волоконно-оптичного датчика.
3 – Випробування на рух
Ці тести імітують динаміку реального світу, оцінюючи продуктивність за різних умов, таких як різкі прискорення, вібрації та обертальні рухи. Аналізуючи реакцію датчиків, ми вдосконалюємо алгоритми калібрування та компенсації для оптимізації точності в найвимогливіших застосуваннях.
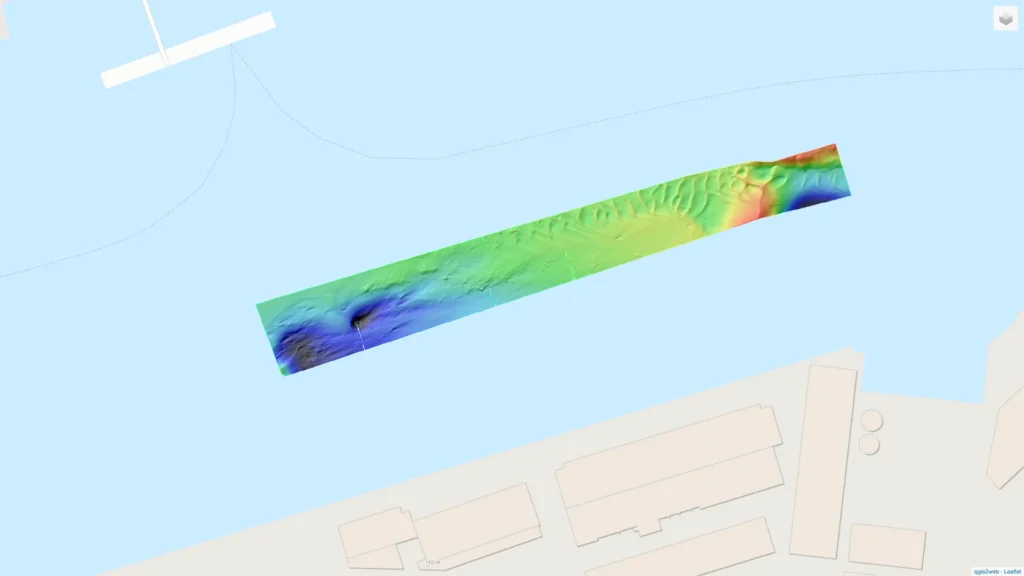
Веб-карта гамбурзьких доків
Веб-карта поверхні річки Ельби поблизу доків Гамбурзького порту, а також показники якості батиметричних даних та траєкторія руху. Під час цього випробування було зафіксовано динамічні моделі руху, спричинені хвилями, що утворювалися внаслідок проходження суден повз досліджуване судно. В якості еталону для поверхонь різниць використовується система волоконно-оптичних датчиків, що працює в режимі реального часу.
3D-модель гамбурзьких доків
3D-візуалізація батиметрії річки Ельби поблизу доків Гамбурзького порту на основі даних про траєкторію руху судна «SBG Horizon». На зображенні показано лінію зйомки, розраховану батиметрію, шари, що вказують на якість даних, та топографічні об’єкти.
Веб-карта гамбурзького порту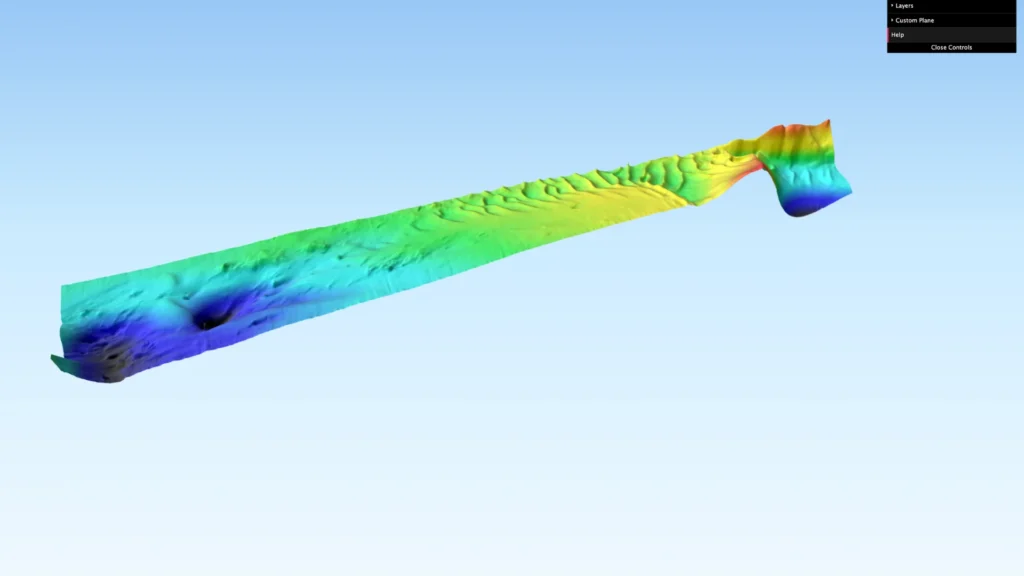
8. Малюнок: Веб-карта heading
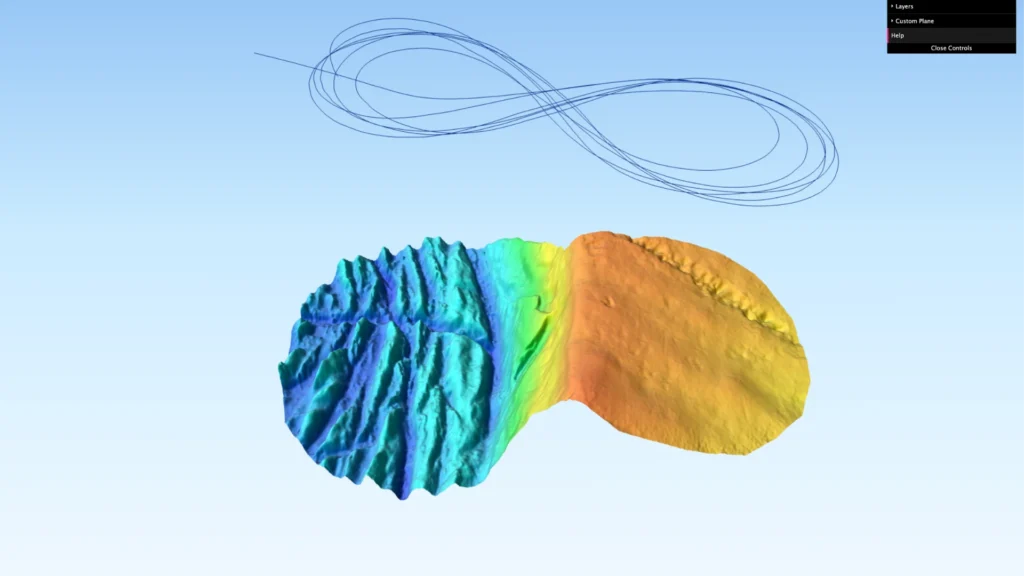
Веб-карта поверхні річки Ельби під час виконання маневру «8», показники якості батиметричних даних та траєкторія руху. Цей маневр має вирішальне значення, зокрема, для оцінки продуктивності датчиків heading під час морських батиметричних випробувань. В якості еталону для поверхонь різниць використовується система волоконно-оптичних датчиків, що працює в режимі реального часу.
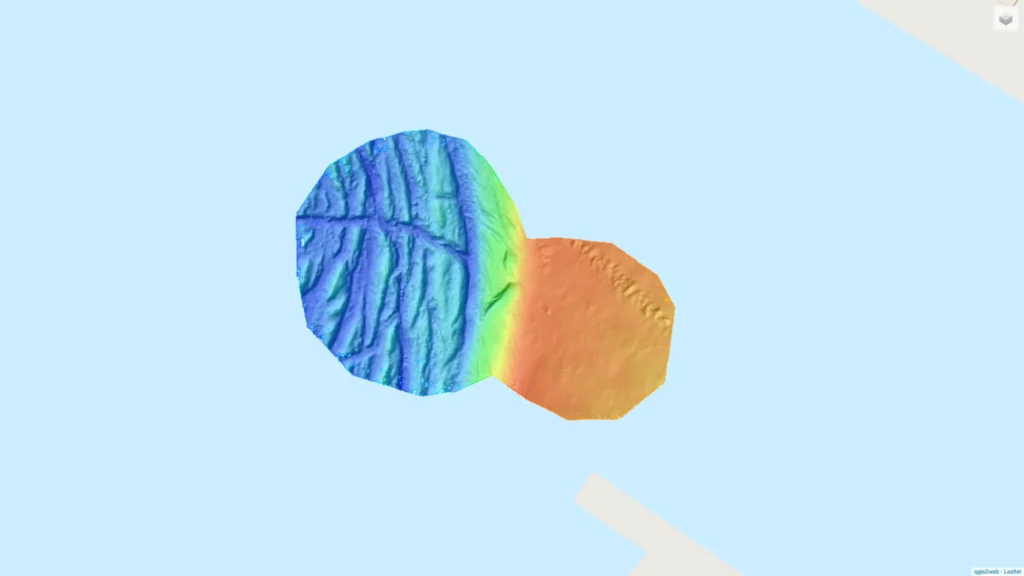
8. 3D-модель « heading »
3D-візуалізація батиметрії річки Ельби під час маневру «8-ка», на основі даних про траєкторію судна SBG Horizon. Інтерфейс містить лінію зондування, розраховану батиметрію, шари, що вказують на якість даних, та топографічні об’єкти.
Веб-карта 3D-моделі зйомки