Hävarm Automatisera kalibreringen av hävarmarna på INS–GNSS
Vid installation av ett tröghetsnavigeringssystem (INS) utgör konfigurationen av hävarmarna mellan antennerna INS och GNSS , samt mellan INS och ytterligare sensorer såsom odometer eller DVL, en verklig utmaning.
För att förenkla denna process och förbättra både effektiviteten och noggrannheten erbjuder vi flera lösningar för hävarmar, utformade för att automatiskt beräkna hävarmarna på nytt. De eliminerar behovet av noggranna manuella mätningar, vilket gör det möjligt för användare av SBG-system att installera sina IMU med en grov uppskattning och sedan finjustera den med verktyget.
Prova nu!
Verktyg för beräkning av hävstångseffekt för tillförlitlig sensorfusion
SBG Systems erbjuder en omfattande uppsättning verktyg för beräkning av hävarmar som tillgodoser alla operativa behov. Det inbyggda verktyget, som är integrerat i gränssnittet för våra HPI:er (högpresterande tröghetssystem), ger realtidsberäkning av både primära och sekundära hävarmar, vilket överträffar konkurrenter som endast stöder justering med två antenner. Qinertia Lever Arm-verktyget är en kostnadsfri fristående lösning som använder Qinertia-motorn i löst kopplat läge och kräver data insamlad med RTK. Allt du behöver är en internetanslutning för att logga in på MySBG.
Verktyget ”Qinertia Cloud ” möjliggör snabb, webbläsarbaserad beräkning av hävarmar med ett enkelt dra-och-släpp-arbetsflöde, vilket är idealiskt för flexibel fältkalibrering och bygger även det på RTK-data utan korrigeringar fr GNSS . För maximal noggrannhet utnyttjar Qinertia PPK-programvaran GNSS -korrigeringar för att leverera precision i mätklass, men en licens krävs. Tillsammans säkerställer dessa fyra lösningar en exakt kalibrering av avståndsarmarna för alla användare, vilket förbättrar tillförlitligheten i sensorfusionen och garanterar konsekvent, högpresterande navigering över olika plattformar och miljöer.


Vad är en hävarm?
Hävarm är positionsförskjutningen mellan GNSS -antennen eller andra referenspunkter på plattformen i förhållande till referenspunkten INS , vilket vanligtvis uttrycks som en 3D-vektor (X, Y, Z). Detta är avgörande vid GNSS/INS -fusion, eftersom GNSS anger antennens position, medan attitydinformationen som beräknas av INS är refererad till själva sensorn, vilken är installerad på en annan plats.
Denna förskjutning mellan antennernas placering och INS :s placering innebär att dessa punkter utsätts för olika rörelsemönster under förflyttning.
Även små fel i mätningen av hävarmens längd kan leda till betydande positioneringsfel. Traditionellt kräver detta noggranna manuella mätningar, vilket i praktiken medför flera utmaningar:
– Mänskliga fel: små avvikelser i mätningarna kan leda till kumulativa fel i positioneringsberäkningarna.
– Svår åtkomst till monteringspunkter: IMUGNSS -antennen kan vara monterad på svåråtkomliga platser, vilket försvårar noggranna mätningar.
– Tidskrävande process: För att säkerställa hög noggrannhet krävs flera kontroller och valideringar, vilket förlänger installationsprocessen.
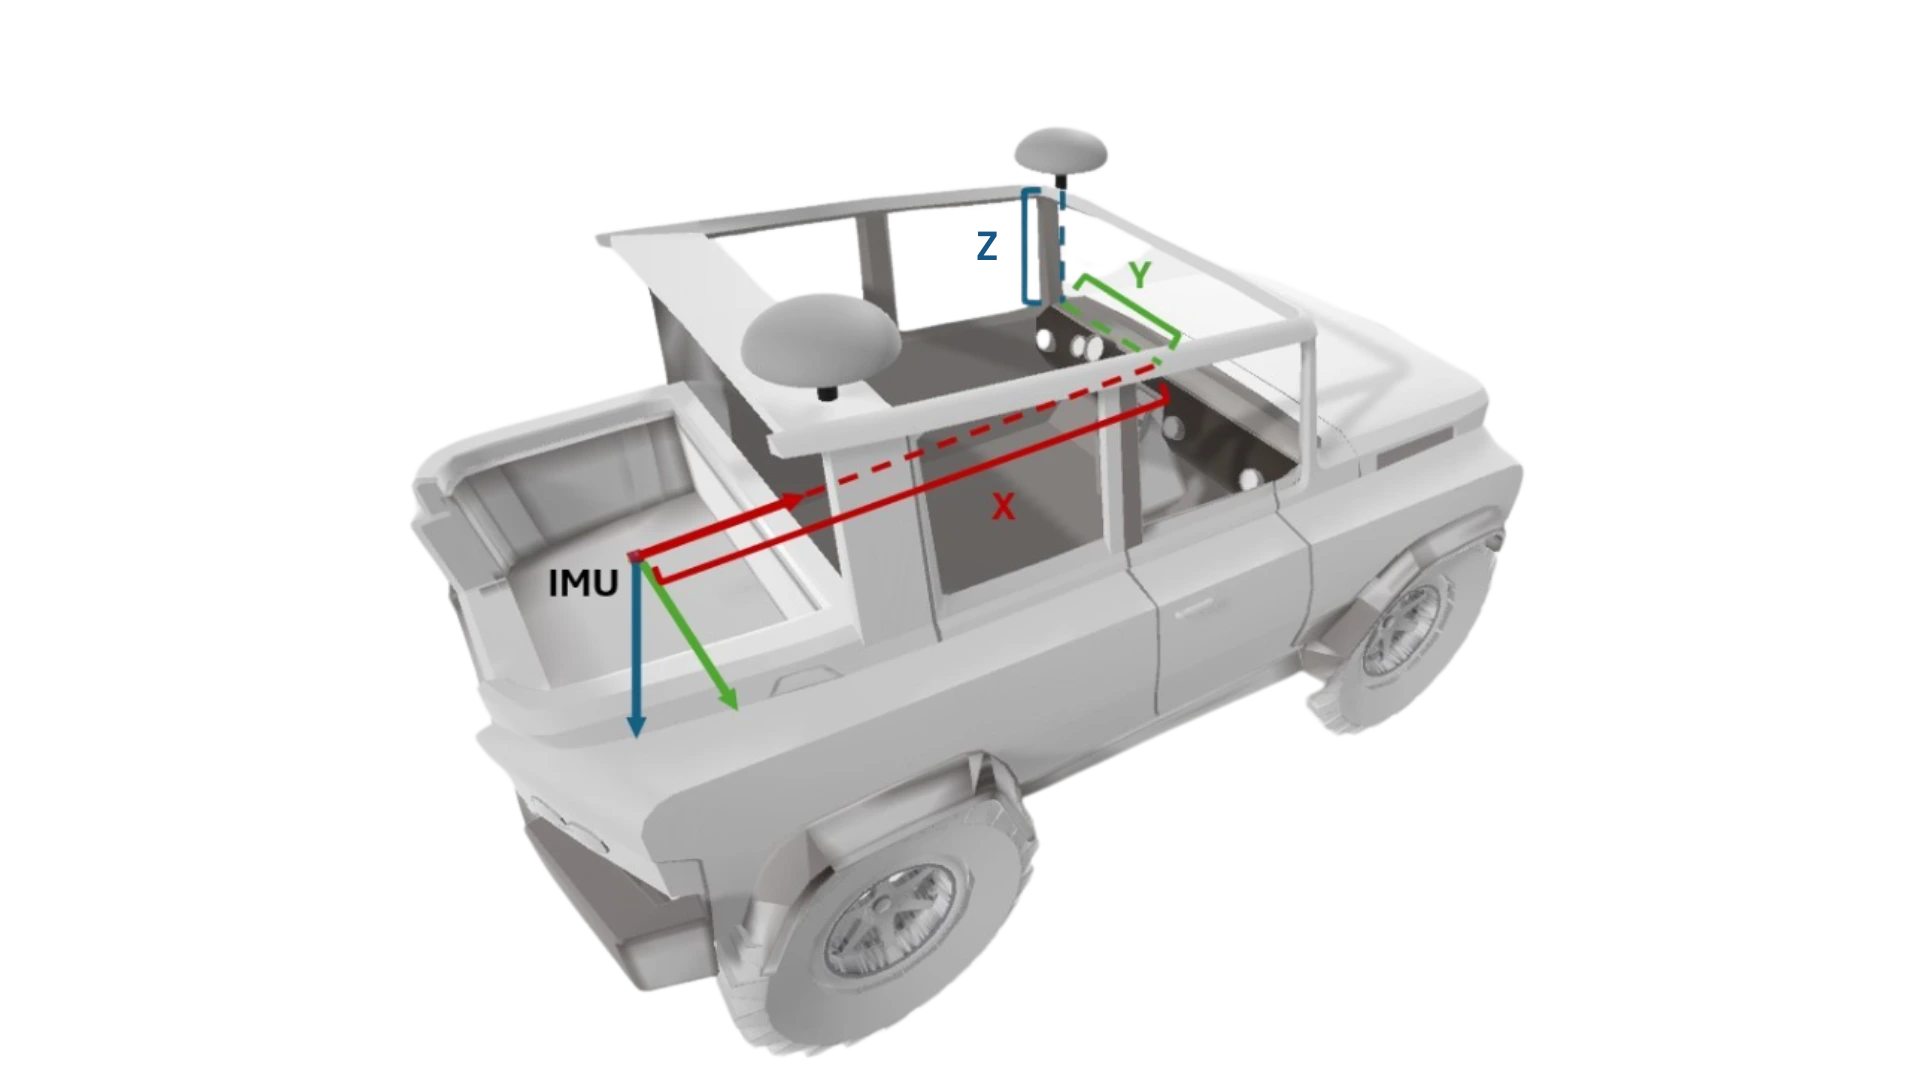
Det fullständiga ekosystemet för hävarmar
Molnarm
Qinertia Cloud en introducerar en specialiserad tjänst för beräkning av hävstångsarmar som är helt tillgänglig via en webbläsare, utan installation och med ett arbetsflöde som är lika enkelt som att ladda upp data genom att dra och släppa. Precis som det fristående verktyget bör även denna tjänst användas tillsammans med RTK-aktiverade mätningar.
Tjänsten finns för närvarande tillgänglig i betaversion och är helt gratis att prova utan att behöva installera något på datorn. Tjänsten kan redan utforskas via plattformenQinertia Cloud .
Fristående hävarm
Det fristående verktyget för beräkning av hävarm ingår i Qinertias installationspaket men fungerar självständigt och möjliggör beräkning av hävarm utan att en Qinertia-licens krävs.
Detta verktyg stöder endast SBG-produkter INS och kan även uppskatta hävarmslängden för ytterligare hjälpsensorer, såsom trippmätare och DVL, när sådana finns tillgängliga. Det använder samma bearbetningsmotor som den fullständiga Qinertia-programvaran men fungerar endast i läget för lös koppling; därför bör det användas tillsammans med mätdata som registrerats med RTK för att säkerställa optimala resultat. Du får tillgång till verktyget genom att installera Qinertia-programvaran för datorer och logga in med ett MySBG-konto. Verktyget är tillgängligt utan kostnad och erbjuder ett smidigt arbetsflöde för användare som vill utföra noggrann kalibrering utan att behöva en Qinertia-licens.
Inbyggd hävarm
Det inbyggda verktyget för beräkning av hävarm är direkt integrerat i SBG:s produktsortiment Ekinox, Apogee, Quanta och Navsight och möjliggör kalibrering i realtid utan behov av extern programvara.
Den kan beräkna både den primära och den sekundära hävarmslängden. Användarna får tillgång till denna funktion via webbgränssnittet på sin HPI-enhet ( INS ), och funktionen ingår utan extra kostnad.
Detta gör den till en kraftfull lösning för användare som behöver omedelbar kalibrering direkt på enheten och kontinuerlig återkoppling om prestandan.
Qinertia PPK-programvarans hävarm
I Qinertia PPK-programvaran har användarna tillgång till den mest exakta funktionen för beräkning av hävarm som finns på marknaden. Genom att infoga korrigeringar från ” GNSS ” och utföra fullständig efterbearbetad fusion levererar detta verktyg precision i mätklass och utgör den främsta lösningen för krävande tillämpningar. Åtkomst kräver en giltig Qinertia-licens, men verktyget stöder det bredaste utbudet av data och erbjuder den bästa beräkningsprestandan när maximal noggrannhet krävs.


Välj din lösning för hävarm
En noggrann bestämning av hävstångsarmens längd är avgörande för att uppnå full precision i ditt tröghetsnavigeringssystem. Oavsett om du behöver ett snabbt beräkningsflöde, en helt automatiserad kalibreringsprocess eller realtidsberäkningar ombord, erbjuder SBG Systems en komplett uppsättning verktyg som är skräddarsydda för alla integrationsscenarier. Från fristående datorprogram till molnbaserade tjänster och inbyggda realtidsalgoritmer – varje alternativ säkerställer att ditt INS ger optimal inriktning, färre installationsfel och överlägsen navigeringsprestanda. Upptäck den lösning som bäst passar ditt arbetsflöde och din plattformsarkitektur.
| SBG INS | SBG INS Alla | SBG INS Alla | SBG INS Ekinox, Apogee, Quanta och Navsight -serien | SBG INS Alla |
|---|---|---|---|---|
| Tredje part INS | Tredje part INS Nej | Tredje part INS Nej | Tredje part INS Nej | Tredje part INS Ja |
| Ytterligare hjälpsensorer (t.ex. trippmätare eller DVL) | Ytterligare hjälpsensorer (t.ex. trippmätare eller DVL) Ja | Ytterligare hjälpsensorer (t.ex. trippmätare eller DVL) Ja | Ytterligare hjälpsensorer (t.ex. trippmätare eller DVL) Nej | Ytterligare hjälpsensorer (t.ex. trippmätare eller DVL) Ja |
| Licens | Licens Gratis under betaperioden | Licens Fri att använda | Licens Ingår i produktköpet | Licens Ingår i Qinertia-licensen |
| Åtkomst | Åtkomst Webbläsare, som nås genom att logga in med ett MySBG-konto | Åtkomst Fristående app, som nås genom att logga in med ett MySBG-konto | Åtkomst INS gränssnitt, som nås direkt via HPI:s webbgränssnitt | Åtkomst Skrivbordsprogramvara, aktiverad med en giltig licens |


