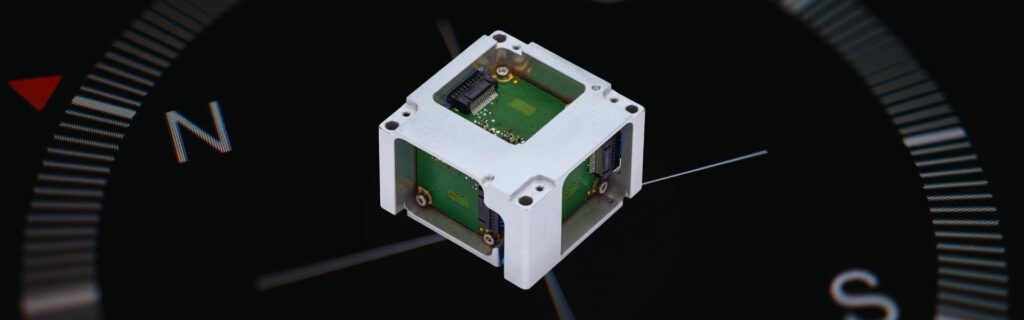
Wir sind stolz darauf, die weltweit erste MEMS-basierte, nach Norden ausrichtende IMU vorzustellen, die ohne GNSS-Unterstützung arbeiten kann – ein Durchbruch in der MEMS-Technologie. Dieser Fortschritt ebnet den Weg für zukünftige Produkte wie AHRS- und INS-Lösungen, um die Möglichkeiten der MEMS-basierten Navigation weiter auszubauen. Diese Innovation markiert einen Meilenstein in der Trägheitsnavigation, indem sie die Vorteile von MEMS-Sensoren in die Welt der Hochleistungsnavigation und -orientierung bringt.
Beispiellose Leistung und Innovation
Unsere MEMS-basierte IMU liefert unübertroffene Präzision mit einer Kursgenauigkeit von besser als 1° in sekanter Breite ohne GNSS-Stützung. Integriert in unsere fortschrittlichen Algorithmen erreicht sie eine INS-Kursgenauigkeit von besser als 0,1°, wenn sie mithilfe unserer hochmodernen Navigations- und Orientierungsalgorithmen mit GNSS fusioniert wird.
Dieser MEMS-basierte Gyrokompass besitzt keine beweglichen Teile, wodurch Karussell-Effekte eliminiert werden und Haltbarkeit sowie Zuverlässigkeit in allen Umgebungen gewährleistet sind.
Zu den Hauptvorteilen des MEMS-basierten Gyrocompassing IMU von SBG Systems gehören:
- Unmatched SWaP (Size, Weight, and Power) Optimization: miniature form factor (52 x 52 x 36 mm, <150g) with low power consumption (2W), making it the most compact and efficient solution in its category.
- Serienreif: Entwickelt für die Massenproduktion, was einen breiten Einsatz in verschiedenen Branchen und wettbewerbsfähige Preise ermöglicht.
- Robustheit: keine beweglichen Teile, was eine langfristige Zuverlässigkeit selbst unter anspruchsvollsten Bedingungen gewährleistet.
- ITAR-frei: für den uneingeschränkten weltweiten Einsatz.
Revolutionäre Algorithmen zur Ausrichtung von Kreiselkompassen
SBG Systems hat modernste Algorithmen entwickelt, die die Leistung des IMU optimal nutzen:
- Reiner Algorithmus zur Nordbestimmung: ermöglicht eine schnelle Initialisierung sowohl unter statischen als auch unter dynamischen Bedingungen – in nur einer Minute.
- Fortschrittlicher „ INS “-Algorithmus: Nutzt die Leistungsfähigkeit des Gyroskops voll aus und sorgt so selbst in nicht-dynamischen Szenarien für eine außergewöhnliche Kursgenauigkeit mit nur einer Antenne.
Dieser Durchbruch ebnet den Weg für eine neue Generation MEMS-basierter Navigationslösungen, wobei die ersten serienreifen Produkte voraussichtlich Anfang 2026 auf den Markt kommen werden. Dies war ein langfristiges Ziel seit der Gründung von SBG im Jahr 2007. Jetzt ist es an der Zeit, es in die Hände unserer Partner zu geben!
sagte Thibault Bonnevie, CEO von SBG Systems.
Zielmärkte
Unsere Lösung richtet sich an anspruchsvolle Branchen, in denen präzise Navigation und Ortung erforderlich sind – von der Unterwassererkundung bis hin zur Geodäsie und Meeresvermessung.
- Unterwasseranwendungen: ideal für ferngesteuerte Unterwasserfahrzeuge (ROVs) und autonome Unterwasserfahrzeuge (AUVs), die eine präzise Navigation unter extremen Bedingungen erfordern.
- Geodätische und marine Vermessung: Ermöglicht leistungsstarke marine Vermessungen mit einer einzigen Antenne und beispielloser Genauigkeit und ist damit die perfekte Wahl für Hydrografie, Baggerarbeiten und Offshore-Einsätze.
Seien Sie der Erste, der informiert wird
Wenn Sie diesen kurzen Fragebogen zu unserem neuen MEMS-basierten Gyrokompass ausfüllen, gehören Sie zu den allerersten, die informiert werden, sobald das Produkt vorgestellt wird. Ihr Feedback spielt eine wichtige Rolle bei der Gestaltung des Endprodukts, und wir schätzen Ihre Einblicke sehr. Wir können es kaum erwarten, Ihnen zu zeigen, was kommt!
Haben Sie Fragen?
Willkommen in unserem FAQ-Bereich, in dem wir Ihre drängendsten Fragen zu unserer hochmodernen Technologie und deren Anwendungsmöglichkeiten beantworten. Hier finden Sie umfassende Antworten zu Produktfunktionen, Installationsabläufen und bewährten Vorgehensweisen, damit Sie unsere Produkte optimal nutzen können.
Gyrokompassnavigation
Was versteht man unter „Gyrokompassnavigation“?
Gyrocompassing bezeichnet den Prozess der Bestimmung von geografisch Nord durch Messung der Erdrotation mit Hochleistungsgyroskopen, ohne auf externe Referenzen wie GNSS oder Magnetkompasse angewiesen zu sein.
Ein Kurskreisel-System (Kreiselkompass) bestimmt die Ausrichtung einer Inertialnavigationseinheit (INS) durch die Erfassung des Erdrotationsvektors, welcher eine Winkelgeschwindigkeit von circa 15,041°/h (7,292115 × 10⁻⁵ rad/s) aufweist. Da sich die Erdrotation je nach Breitengrad unterschiedlich projiziert, kann das System nach der Kompensation von Schwerkraft und Sensor-Bias die geografische (wahre) Nordrichtung berechnen.
Die Genauigkeit der Gyrokompassnavigation hängt in erster Linie ab von:
- Bias-Instabilität des Gyroskops und Winkel-Random-Walk (ARW).
- Leistung des Beschleunigungssensors für eine genaue Schwerkraftmessung.
- Breitengrad, da die horizontale Komponente der Erdrotation zum Äquator hin abnimmt.
- Die Dauer des Ausrichtungsprozesses, die es ermöglicht, dass sich das Sensorrauschen ausmittelt.
- Umgebungsbedingungen wie Vibrationen und Plattformbewegungen.
Im Gegensatz zu einem Magnetkompass liefert der Kreiselkompass einen Kurs, der auf den geografischen Nordpol bezogen ist, wodurch er unempfindlich gegenüber magnetischen Störungen ist. Er findet breite Anwendung in der Seefahrt, der Landvermessung, in Verteidigungssystemen, autonomen Fahrzeugen und in der Luft- und Raumfahrt, wo vor Beginn der Navigation eine genaue Kursinitialisierung erforderlich ist.
Bei hochpräzisen Faseroptik-Gyroskopen (FOG) und MEMS-basierten INS kann die Kursbestimmung (Gyrocompassing) unter günstigen statischen Bedingungen typischerweise Kursgenauigkeiten von einigen Zehntelgrad bis zu einigen Hundertstelgrad erreichen, abhängig von Sensorqualität und Ausrichtungszeit.
Wie lautet die Definition von „swap-c“?
Wie lautet die Definition von „swap-c“?
SWaP-C (Size, Weight, Power, and Cost) ist ein Konzept der Systemtechnik, das die wesentlichen physikalischen und wirtschaftlichen Einschränkungen beschreibt, die die Auslegung und Auswahl elektronischer Systeme beeinflussen. Es bezieht sich auf die Minimierung von Größe, Gewicht, Stromverbrauch und Kosten eines Systems unter Beibehaltung des erforderlichen Niveaus an Leistung, Zuverlässigkeit und Funktionalität.
Im Bereich der Inertialnavigation ist SWaP-C ein entscheidendes Konstruktionsziel, da viele Anwendungen – darunter UAVs, autonome Fahrzeuge, gelenkte Munition, Robotik, Marinesysteme und tragbare Plattformen – über begrenzten Platz, strenge Nutzlastkapazitäten, eingeschränkte Leistungsbudgets und Kostenvorgaben verfügen. Die Reduzierung auch nur eines dieser Parameter erfordert oft technische Kompromisse. So kann beispielsweise eine Verringerung der Sensorgröße das Rauschen erhöhen, eine Reduzierung des Stromverbrauchs die Rechenleistung einschränken und eine Kostensenkung die Sensorgenauigkeit oder Umweltrobustheit beeinträchtigen.
Moderne MEMS-IMUs, AHRS und INS werden durch Fortschritte in der MEMS-Fertigung, der Elektronikintegration, der integrierten Verarbeitung und dem Packaging zunehmend für SWaP-C optimiert. Diese Innovationen ermöglichen taktische und navigationsfähige Leistungen in kompakten, leichten Geräten mit geringem Stromverbrauch, wodurch die hochleistungsfähige Inertialnavigation für ein breiteres Anwendungsspektrum zugänglich wird.
