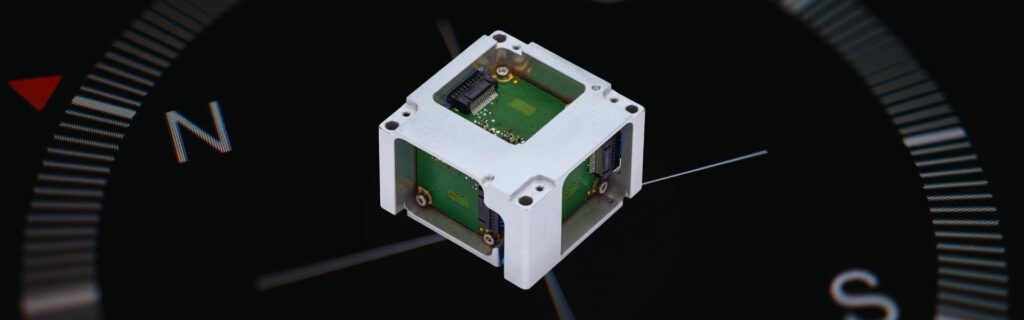
Z dumą przedstawiamy pierwszy na świecie IMU bazujący na technologii MEMS z funkcją poszukiwania północy, zdolny do działania bez wspomagania GNSS – to prawdziwy przełom w technologii MEMS. Ten krok naprzód toruje drogę przyszłym produktom, w tym rozwiązaniom AHRS i INS, aby jeszcze bardziej poszerzyć możliwości nawigacji opartej na technologii MEMS. Ta innowacja stanowi ważny kamień milowy w nawigacji inercyjnej, wprowadzając zalety czujników MEMS do świata wysokowydajnej nawigacji i orientacji.
Niespotykana wydajność i innowacyjność
Nasze jednostka IMU oparta na technologii MEMS zapewnia niezrównaną precyzję, oferując dokładność heading lepszą niż 1° w siecznej szerokości geograficznej bez wspomagania GNSS. W połączeniu z naszymi zaawansowanymi algorytmami, osiąga dokładność heading INS lepszą niż 0,1° przy fuzji z GNSS, wykorzystując nasze najnowocześniejsze algorytmy nawigacji i orientacji.
Ten żyrokompas oparty na technologii MEMS nie posiada ruchomych części, co eliminuje efekt karuzelowania oraz zapewnia trwałość i niezawodność w każdym środowisku.
Kluczowe zalety IMU opartego na technologii MEMS z funkcją żyrokompasu od SBG Systems obejmują:
- Unmatched SWaP (Size, Weight, and Power) Optimization: miniature form factor (52 x 52 x 36 mm, <150g) with low power consumption (2W), making it the most compact and efficient solution in its category.
- Gotowość do produkcji seryjnej: zaprojektowana z myślą o produkcji wielkoseryjnej, umożliwiając szerokie zastosowanie w różnych branżach i konkurencyjne ceny.
- Solidność: brak ruchomych części, zapewniający długoterminową niezawodność nawet w najbardziej wymagających warunkach.
- Zgodność z przepisami ITAR: umożliwia nieograniczone wdrażanie na całym świecie.
Rewolucyjne algorytmy ustawiania żyrokompasu
Firma SBG Systems opracowała zaawansowane algorytmy, które w pełni wykorzystują wydajność jednostki IMU:
- Algorytm czystego określania północy: umożliwia szybką inicjalizację zarówno w warunkach statycznych, jak i dynamicznych – w czasie zaledwie jednej minuty.
- Zaawansowany algorytm INS: w pełni wykorzystuje wydajność żyroskopu, aby zapewnić wyjątkową dokładność heading z pojedynczej anteny, nawet w scenariuszach niedynamicznych.
Ten przełom toruje drogę dla nowej generacji rozwiązań nawigacyjnych opartych na MEMS, a pierwsze gotowe produkty mają trafić na rynek na początku 2026 roku. Był to długoterminowy cel od momentu założenia SBG w 2007 roku; nadszedł czas, aby oddać go w ręce naszych partnerów!
powiedział Thibault Bonnevie, dyrektor generalny SBG Systems.
Rynki docelowe
Nasze rozwiązanie jest przeznaczone dla wymagających branż, w których niezbędna jest precyzyjna nawigacja i pozycjonowanie. Od poszukiwań podmorskich po pomiary geoprzestrzenne i morskie.
- Zastosowania podwodne: idealne rozwiązanie dla zdalnie sterowanych pojazdów podwodnych (ROV) oraz autonomicznych pojazdów podwodnych (AUV), wymagających precyzyjnej nawigacji w ekstremalnych warunkach.
- Pomiary geoprzestrzenne i morskie: umożliwiają przeprowadzanie wysokowydajnych pomiarów morskich z wykorzystaniem pojedynczej anteny i niezrównaną dokładnością, co czyni je idealnym rozwiązaniem dla hydrografii, prac pogłębiarskich i operacji morskich.
Dowiedz się o tym jako pierwszy
Wypełniając tę krótką ankietę na temat naszego nowego żyrokompasu opartego na technologii MEMS, znajdziesz się w gronie pierwszych osób powiadomionych o premierze produktu. Twoja opinia odgrywa ważną rolę w kształtowaniu ostatecznego kształtu produktu i bardzo doceniamy Twoje spostrzeżenia. Nie możemy doczekać się, aby pokazać Ci, co nadchodzi!
Czy masz jakieś pytania?
Witamy w sekcji „Najczęściej zadawane pytania”, w której odpowiadamy na najważniejsze pytania dotyczące naszej najnowocześniejszej technologii i jej zastosowań. Znajdziesz tu wyczerpujące odpowiedzi na temat funkcji produktów, procesów instalacyjnych oraz najlepszych praktyk pozwalających w pełni wykorzystać możliwości naszych produktów.
Nawigacja za pomocą żyrokompasu
Jaka jest definicja nawigacji za pomocą żyrokompasu?
Żyrokompasowanie to proces wyznaczania bieguna północnego poprzez pomiar rotacji Ziemi za pomocą wysokowydajnych żyroskopów, bez polegania na zewnętrznych odniesieniach, takich jak GNSS czy kompas magnetyczny.
System żyrokompasowy (żyrokompas) szacuje orientację inercyjnego systemu nawigacyjnego (INS) poprzez wykrywanie wektora obrotu Ziemi, którego prędkość kątowa wynosi około 15,041°/h (7,292115 × 10⁻⁵ rad/s). Ponieważ obrót Ziemi rzutuje się inaczej w zależności od szerokości geograficznej, system może obliczyć kierunek północy geograficznej (prawdziwej) po skompensowaniu grawitacji i obciążeń czujników.
Dokładność nawigacji za pomocą żyrokompasu zależy przede wszystkim od:
- Niestabilność odchylenia żyroskopu i losowy spacer kątowy (ARW).
- Wydajność akcelerometru w zakresie dokładnego szacowania grawitacji.
- Szerokość geograficzna, ponieważ składowa pozioma ruchu obrotowego Ziemi maleje w miarę zbliżania się do równika.
- Czas trwania procesu wyrównywania, pozwalający na uśrednienie szumu czujnika.
- Warunki środowiskowe, takie jak drgania i ruchy platformy.
W przeciwieństwie do kompasu magnetycznego, żyrokompas wskazuje kurs w odniesieniu do północy geograficznej, dzięki czemu jest odporny na zakłócenia magnetyczne. Znajduje szerokie zastosowanie w nawigacji morskiej, geodezji, systemach obronnych, pojazdach autonomicznych oraz w lotnictwie i kosmonautyce, gdzie przed rozpoczęciem nawigacji wymagana jest dokładna inicjalizacja kursu.
W przypadku wysokowydajnych żyroskopów światłowodowych (FOG) oraz systemów INS opartych na MEMS, wyznaczanie kursu za pomocą żyrokompasu może zazwyczaj osiągnąć dokładność kursu w zakresie od dziesiątych części stopnia do setnych części stopnia w sprzyjających warunkach statycznych, w zależności od klasy czujnika i czasu wyrównania.
Jaka jest definicja swap-c?
Jaka jest definicja swap-c?
SWaP-C (rozmiar, masa, pobór mocy i koszt) to koncepcja inżynierii systemowej opisująca kluczowe ograniczenia fizyczne i ekonomiczne, które mają wpływ na projektowanie i dobór systemów elektronicznych. Odnosi się ona do minimalizacji rozmiaru, masy, poboru mocy i kosztu systemu przy jednoczesnym zachowaniu wymaganego poziomu wydajności, niezawodności i funkcjonalności.
W dziedzinie nawigacji inercyjnej SWaP-C jest kluczowym celem projektowym, ponieważ wiele zastosowań – w tym UAV, pojazdy autonomiczne, amunicja kierowana, robotyka, systemy morskie i platformy ubieralne (wearable) – ma ograniczoną przestrzeń, rygorystyczne limity ładowności, ograniczone budżety zasilania oraz docelowe koszty. Zmniejszenie któregokolwiek z tych parametrów często wymaga kompromisów inżynieryjnych. Na przykład zmniejszenie rozmiaru czujnika może zwiększyć szum, obniżenie poboru mocy może zmniejszyć zdolności obliczeniowe, a redukcja kosztów może wpłynąć na dokładność czujnika lub jego odporność na warunki środowiskowe.
Nowoczesne jednostki IMU MEMS, systemy AHRS i INS są w coraz większym stopniu optymalizowane pod kątem SWaP-C dzięki postępom w produkcji MEMS, integracji elektroniki, przetwarzaniu wbudowanemu oraz obudowom. Innowacje te umożliwiają uzyskanie parametrów klasy taktycznej i nawigacyjnej w kompaktowych, lekkich urządzeniach o niskim poborze mocy, co czyni wysokowydajną nawigację inercyjną dostępną dla szerszego zakresu zastosowań.
