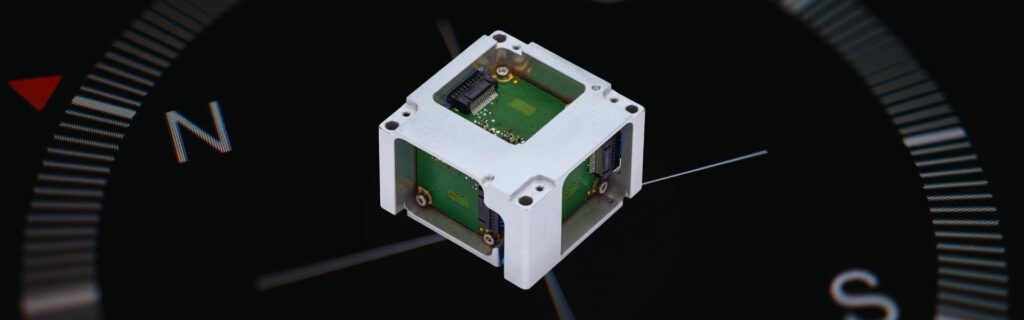
Nos enorgullece presentar la primera IMU de búsqueda de norte basada en MEMS del mundo, capaz de operar sin ayuda de GNSS, todo un hito en la tecnología MEMS. Este gran avance allana el camino para futuros productos, incluidas soluciones AHRS e INS, con el fin de ampliar aún más las posibilidades de la navegación basada en MEMS. Esta innovación marca un hito importante en la navegación inercial al llevar las ventajas de los sensores MEMS al mundo de la navegación y la orientación de alto rendimiento.
Rendimiento e innovación sin precedentes
Nuestra IMU basada en MEMS ofrece una precisión inigualable con una precisión de rumbo superior a 1° en latitud secante sin ayuda GNSS. Integrada con nuestros algoritmos avanzados, logra una precisión de rumbo INS superior a 0,1° cuando se fusiona con GNSS utilizando nuestros algoritmos de navegación y orientación de última generación.
Este girocompás basado en MEMS no tiene partes móviles, lo que elimina el carrusel y garantiza durabilidad y fiabilidad en todos los entornos.
Las principales ventajas de la IMU con compensación giroscópica basada en MEMS de SBG Systems incluyen:
- Unmatched SWaP (Size, Weight, and Power) Optimization: miniature form factor (52 x 52 x 36 mm, <150g) with low power consumption (2W), making it the most compact and efficient solution in its category.
- Preparado para grandes volúmenes: diseñado para una producción en serie, lo que permite una amplia adopción en todas las industrias y un precio competitivo.
- Robustez: sin piezas móviles, lo que garantiza una fiabilidad a largo plazo incluso en las condiciones más exigentes.
- Libre de ITAR: para una implementación global sin restricciones.
Algoritmos revolucionarios de alineación por girocompás
SBG Systems ha desarrollado algoritmos avanzados que aprovechan al máximo el rendimiento de la IMU:
- Algoritmo puro de búsqueda de norte: capaz de una inicialización rápida tanto en condiciones estáticas como dinámicas en tan solo un minuto.
- Algoritmo INS avanzado: aprovecha al máximo el rendimiento del giróscopo para proporcionar una precisión de rumbo con una sola antena excepcional, incluso en escenarios no dinámicos.
Este avance sienta las bases para una nueva generación de soluciones de navegación basadas en MEMS, con los primeros productos comerciales que se espera lleguen al mercado a principios de 2026. Este ha sido un objetivo a largo plazo desde la constitución de SBG en 2007, ¡y ahora es el momento de ponerlo en manos de nuestros socios!
afirmó Thibault Bonnevie, director ejecutivo de SBG Systems.
Mercados objetivo
Nuestra solución está dirigida a industrias exigentes que requieren navegación y posicionamiento precisos. Desde la exploración submarina hasta la cartografía geoespacial y marina.
- Aplicaciones submarinas: ideales para vehículos operados por control remoto (ROV) y vehículos autónomos submarinos (AUV) que requieren una navegación precisa en entornos extremos.
- Geodesia e hidrografía marina: permite realizar levantamientos marinos de alta gama con una sola antena y una precisión inigualable, lo que lo convierte en la opción perfecta para la hidrografía, el dragado y las operaciones en alta mar.
Sea el primero en recibir información
Al completar este breve cuestionario sobre nuestro nuevo girocompás basado en MEMS, será de los primeros en enterarse cuando se presente el producto. Sus comentarios desempeñan un papel importante en la configuración del producto final, y valoramos enormemente sus aportaciones. ¡Estamos deseando mostrarle lo que está por venir!
¿Tiene alguna pregunta?
Bienvenido a nuestra sección de preguntas frecuentes, donde abordamos sus dudas más urgentes sobre nuestra tecnología de vanguardia y sus aplicaciones. Aquí encontrará respuestas completas sobre las características de los productos, los procesos de instalación y las mejores prácticas para maximizar su experiencia con nuestros productos.
Girocompás
¿Cuál es la definición de girocompás?
El girocompás es el proceso de determinación del norte verdadero mediante la medición de la rotación de la Tierra con giróscopos de alto rendimiento, sin depender de referencias externas como GNSS o brújulas magnéticas.
Un sistema de guiado giroscópico (giróscopo) estima la orientación de un sistema de navegación inercial (INS) mediante la detección del vector de rotación de la Tierra, el cual presenta una velocidad angular de aproximadamente 15,041°/h (7,292115 × 10⁻⁵ rad/s). Debido a que la rotación terrestre se proyecta de manera diferente según la latitud, el sistema puede calcular la dirección del norte geográfico (verdadero) tras compensar la gravedad y los sesgos de los sensores.
La precisión del girocompás depende principalmente de:
- Inestabilidad del sesgo del giróscopo y paseo aleatorio angular (ARW).
- El rendimiento del acelerómetro para una estimación precisa de la gravedad.
- La latitud, ya que la componente horizontal de la rotación de la Tierra disminuye hacia el ecuador.
- La duración del proceso de alineación, que permite promediar el ruido del sensor.
- Las condiciones ambientales, como las vibraciones y el movimiento de la plataforma.
A diferencia de una brújula magnética, el girocompás proporciona un rumbo referenciado al norte verdadero, lo que lo hace inmune a las perturbaciones magnéticas. Se utiliza ampliamente en navegación marina, topografía, sistemas de defensa, vehículos autónomos y aplicaciones aeroespaciales, donde se requiere una inicialización precisa del rumbo antes de que comience la navegación.
Para giróscopos de fibra óptica (FOG) de alto rendimiento y INS basados en MEMS, la girobújula suele alcanzar precisiones de rumbo que van desde unas pocas décimas de grado hasta unas pocas centésimas de grado en condiciones estáticas favorables, dependiendo de la categoría del sensor y del tiempo de alineación.
¿Cuál es la definición de SWaP-C?
¿Cuál es la definición de SWaP-C?
SWaP-C (por sus siglas en inglés de tamaño, peso, potencia y costo) es un concepto de ingeniería de sistemas que describe las restricciones físicas y económicas clave que influyen en el diseño y la selección de sistemas electrónicos. Se refiere a minimizar el tamaño, el peso, el consumo de energía y el costo de un sistema mientras se mantiene el nivel requerido de rendimiento, fiabilidad y funcionalidad.
En el campo de la navegación inercial, el SWaP-C es un objetivo de diseño fundamental porque muchas aplicaciones —incluyendo UAV, vehículos autónomos, municiones guiadas, robótica, sistemas marinos y plataformas ponibles— disponen de un espacio limitado, capacidades de carga útil estrictas, presupuestos de energía limitados y objetivos de coste ajustados. Reducir cualquiera de estos parámetros suele requerir concesiones de ingeniería. Por ejemplo, disminuir el tamaño del sensor puede aumentar el ruido, reducir el consumo de energía puede disminuir la capacidad de procesamiento y reducir el coste puede afectar a la precisión del sensor o a su resistencia ambiental.
Los MEMS IMUs, AHRS e INS modernos están cada vez más optimizados para el SWaP-C gracias a los avances en la fabricación de MEMS, la integración electrónica, el procesamiento integrado y el empaquetado. Estas innovaciones permiten un rendimiento de grado táctico y de navegación en dispositivos compactos y ligeros con un bajo consumo de energía, haciendo que la navegación inercial de alto rendimiento sea accesible a una gama más amplia de aplicaciones.
