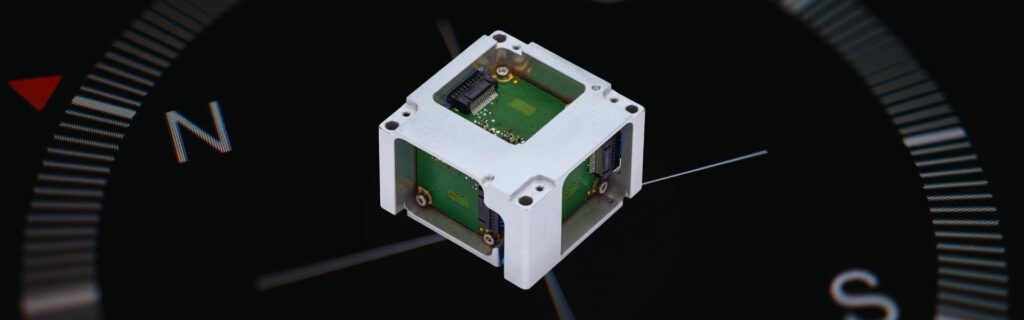
Ми пишаємося тим, що представляємо першу у світі IMU з пошуком півночі на базі MEMS, здатну працювати без підтримки GNSS, що є проривом у технології MEMS. Цей крок вперед прокладає шлях для майбутніх продуктів, зокрема рішень AHRS та INS, щоб ще більше розширити можливості навігації на базі MEMS. Ця інновація знаменує собою важливу віху в інерціальній навігації, приносячи переваги датчиків MEMS у світ високопродуктивної навігації та орієнтації.
Безпрецедентна продуктивність та інновації
Наш IMU на базі технології MEMS забезпечує неперевершену точність із точністю heading кращою за 1° у сікантній широті без корекції від GNSS. У поєднанні з нашими передовими алгоритмами він досягає точності heading INS кращої за 0,1° у разі злиття даних із GNSS за допомогою наших найсучасніших алгоритмів навігації та орієнтації.
Цей MEMS-гірокомпас не має рухомих деталей, що усуває потребу в обертанні (каруселюванні) та гарантує довговічність і надійність у будь-яких умовах.
Ключові переваги IMU на базі MEMS з функцією гірокомпаса від SBG Systems включають:
- Unmatched SWaP (Size, Weight, and Power) Optimization: miniature form factor (52 x 52 x 36 mm, <150g) with low power consumption (2W), making it the most compact and efficient solution in its category.
- Готовність до масового виробництва: розроблено для виробництва великих партій, що забезпечує широке застосування в різних галузях промисловості та конкурентоспроможні ціни.
- Надійність: відсутність рухомих деталей, що забезпечує довготривалу надійність навіть у найсуворіших умовах експлуатації.
- Не підпадає під дію ITAR: для необмеженого використання в усьому світі.
Революційні алгоритми наведення гірокомпаса
SBG Systems розробила передові алгоритми, які використовують продуктивність IMU:
- Алгоритм «Pure North-finding»: забезпечує швидку ініціалізацію як у статичних, так і в динамічних умовах — всього за одну хвилину.
- Удосконалений алгоритм « INS »: повною мірою використовує можливості гіроскопа, забезпечуючи виняткову точність визначення положення « heading » за допомогою однієї антени навіть у нединамічних умовах.
Цей прорив закладає основу для нового покоління навігаційних рішень на базі MEMS, а перші серійні продукти з'являться на ринку на початку 2026 року. Це було довгостроковою ціллю з моменту заснування компанії SBG у 2007 році, і тепер настав час передати це в руки наших партнерів!
сказав Тібо Бонневі (Thibault Bonnevie), генеральний директор SBG Systems.
Цільові ринки
Наше рішення призначене для галузей з високими вимогами, де необхідні точна навігація та позиціонування. Від підводних розвідок до геопросторових та морських топографічних зйомок.
- Підводне застосування: ідеально підходить для дистанційно керованих підводних апаратів (ROV) та автономних підводних апаратів (AUV), які потребують точної навігації в екстремальних умовах.
- Геопросторові та морські вимірювання: забезпечують високоефективні морські вимірювання з використанням однієї антени та безпрецедентною точністю, що робить цю систему ідеальним вибором для гідрографічних робіт, днопоглиблювальних робіт та операцій у відкритому морі.
Дізнайтеся про це першими
Заповнивши цю коротку анкети про наш новий MEMS-гірокомпас, ви станете одним із перших, хто дізнається про презентацію продукту. Ваш відгук відіграє важливу роль у створенні фінального продукту, і ми дуже цінуємо вашу думку. Ми з нетерпінням чекаємо на можливість показати вам новинку!
У вас є питання?
Ласкаво просимо до розділу «Часті запитання», де ми даємо відповіді на ваші найактуальніші запитання щодо наших передових технологій та їхнього застосування. Тут ви знайдете вичерпні відповіді щодо характеристик продукції, процесів встановлення та рекомендацій щодо того, як отримати максимальну користь від використання наших продуктів.
Орієнтація за гірокомпасом
Що таке навігація за гірокомпасом?
Гірокомпасне орієнтування — це процес визначення істинного півночі шляхом вимірювання обертання Землі за допомогою високоточних гіроскопів, без покладання на зовнішні джерела, такі як GNSS або магнітні компаси.
Система гірокомпасування (гірокомпас) оцінює орієнтацію інерціальної навігаційної системи (INS) шляхом виявлення вектора обертання Землі, який має кутову швидкість приблизно 15,041°/год (7,292115 × 10⁻⁵ рад/с). Оскільки обертання Землі проєктується по-різному залежно від широти, система може обчислити напрямок географічної (істинної) півночі після компенсації сили тяжіння та зсувів датчиків.
Точність навігації за допомогою гірокомпаса залежить насамперед від:
- Нестабільність зміщення гіроскопа та випадковий блукання кута (ARW).
- Характеристики акселерометра для точного визначення сили тяжіння.
- Широта, оскільки горизонтальна складова обертання Землі зменшується у напрямку до екватора.
- Тривалість процесу вирівнювання, що дозволяє усреднити шум датчика.
- Умови навколишнього середовища, такі як вібрація та рух платформи.
На відміну від магнітного компаса, гірокомпас забезпечує координату «початкового курсу» ( heading ), що прив’язана до істинного півночі, завдяки чому він не чутливий до магнітних перешкод. Він широко використовується в морській навігації, геодезії, системах оборони, автономних транспортних засобах та аерокосмічній галузі, де перед початком навігації необхідна точна ініціалізація «початкового курсу» ( heading ).
Для високопродуктивних волоконно-оптичних гіроскопів (FOG) та INS на базі MEMS гірокомпасне визначення напрямку за сприятливих статичних умов зазвичай дозволяє досягти точності heading від кількох десятих до кількох сотих частки градуса, залежно від класу датчика та часу вирівнювання.
Яке визначення має термін «swap-c»?
Яке визначення має термін «swap-c»?
SWaP-C (розмір, вага, енергоспоживання та вартість) — це концепція системної інженерії, яка описує основні фізичні та економічні обмеження, що впливають на проектування та вибір електронних систем. Вона передбачає мінімізацію розміру, ваги, енергоспоживання та вартості системи при збереженні необхідного рівня продуктивності, надійності та функціональності.
У галузі інерціальної навігації SWaP-C є критичною ціллю проєктування, оскільки багато застосувань, зокрема БПЛА, автономні транспортні засоби, керовані боєприпаси, робототехніка, морські системи та носима електроніка, мають обмежений простір, суворі обмеження щодо корисного навантаження, обмежені бюджети потужності та цільові показники вартості. Зменшення будь-якого з цих параметрів часто вимагає інженерних компромісів. Наприклад, зменшення розміру датчика може збільшити шум, зниження енергоспоживання може зменшити обчислювальну потужність, а зниження вартості може вплинути на точність датчика або стійкість до умов навколишнього середовища.
Сучасні MEMS IMUs, AHRS та INS все більше оптимізуються для SWaP-C завдяки досягненням у виробництві MEMS, інтеграції електроніки, вбудованій обробці та пакуванні. Ці інновації забезпечують продуктивність тактичного та навігаційного класу в компактних, легких пристроях з низьким енергоспоживанням, роблячи високопродуктивну інерціальну навігацію доступною для ширшого кола застосувань.
