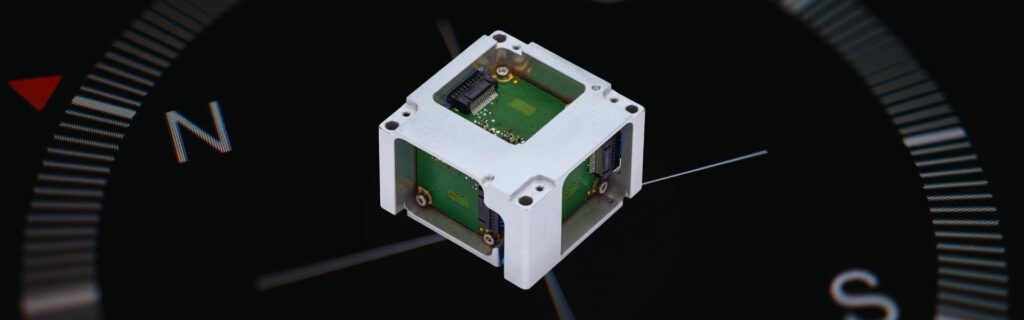
Temos o orgulho de apresentar a primeira IMU baseada em MEMS com busca de norte do mundo, capaz de operar sem auxílio de GNSS — um avanço na tecnologia MEMS. Esse salto à frente abre caminho para produtos futuros, incluindo soluções AHRS e INS, para expandir ainda mais as possibilidades de navegação baseada em MEMS. Essa inovação marca um grande marco na navegação inercial ao trazer os benefícios dos sensores MEMS para o mundo da navegação e orientação de alto desempenho.
Desempenho e inovação sem precedentes
Nossa IMU baseada em MEMS oferece precisão incomparável com precisão de proa melhor que 1° em latitude secante sem auxílio de GNSS. Integrada aos nossos algoritmos avançados, ela alcança precisão de proa INS melhor que 0,1° quando fundida com GNSS usando nossos algoritmos de navegação e orientação de última geração.
Este giroscópio baseado em MEMS não possui peças móveis, eliminando o carrosselamento e garantindo durabilidade e confiabilidade em todos os ambientes.
Os principais benefícios da IMU com girobússola baseada em MEMS da SBG Systems incluem:
- Unmatched SWaP (Size, Weight, and Power) Optimization: miniature form factor (52 x 52 x 36 mm, <150g) with low power consumption (2W), making it the most compact and efficient solution in its category.
- Pronto para produção em grande escala: projetado para a produção em grande volume, permitindo ampla adoção em diversos setores e preços competitivos.
- Robustez: sem peças móveis, garantindo confiabilidade a longo prazo mesmo nas condições mais exigentes.
- Isento de restrições do ITAR: para implantação global sem restrições.
Algoritmos revolucionários de alinhamento de giroscópios
A SBG Systems desenvolveu algoritmos de ponta que aproveitam o desempenho da IMU:
- Algoritmo de orientação para o norte puro: capaz de inicialização rápida tanto em condições estáticas quanto dinâmicas, em até um minuto.
- Algoritmo avançado “ INS ”: aproveita ao máximo o desempenho do giroscópio para oferecer uma precisão excepcional na determinação do rumo com uma única antena, mesmo em cenários não dinâmicos.
Este avanço estabelece as bases para uma nova geração de soluções de navegação baseadas em MEMS, com os primeiros produtos "off-the-shelf" previstos para chegar ao mercado no início de 2026. Este tem sido um objetivo de longo prazo desde a incorporação da SBG em 2007; agora é o momento de colocá-lo nas mãos de nossos parceiros!
disse Thibault Bonnevie, CEO da SBG Systems.
Mercados-alvo
Nossa solução atende a setores exigentes que requerem navegação e posicionamento precisos. Desde a exploração submarina até levantamentos geoespaciais e marítimos.
- Aplicações submarinas: ideais para Veículos Operados Remotamente (ROVs) e Veículos Submarinos Autônomos (AUVs) que exigem navegação precisa em ambientes extremos.
- Levantamentos geoespaciais e marítimos: permitem a realização de levantamentos marítimos de alto desempenho com uma única antena e precisão incomparável, tornando-os a escolha perfeita para hidrografia, dragagem e operações offshore.
Seja o primeiro a saber
Ao responder a este breve questionário sobre nosso novo giroscópio baseado em MEMS, você será um dos primeiros a ser informado quando o produto for lançado. Seu feedback desempenha um papel importante na definição do produto final, e agradecemos imensamente suas percepções. Mal podemos esperar para mostrar o que está por vir!
Você tem alguma dúvida?
Bem-vindo à nossa seção de perguntas frequentes, onde respondemos às suas dúvidas mais urgentes sobre nossa tecnologia de ponta e suas aplicações. Aqui, você encontrará respostas completas sobre os recursos dos produtos, os processos de instalação e as melhores práticas para aproveitar ao máximo sua experiência com nossos produtos.
Navegação por giroscópio
Qual é a definição de “navegação por giroscópio”?
Girocompassagem é o processo de determinação do norte verdadeiro medindo a rotação da Terra com giroscópios de alto desempenho, sem depender de referências externas como GNSS ou bússolas magnéticas.
Um sistema de gironavegação (girobússola) estima a orientação de um sistema de navegação inercial (INS) detectando o vetor de rotação da Terra, que possui uma taxa angular de aproximadamente 15,041°/h (7,292115 × 10⁻⁵ rad/s). Como a rotação da Terra se projeta de maneira diferente dependendo da latitude, o sistema pode calcular a direção do norte geográfico (verdadeiro) após compensar a gravidade e os vieses do sensor.
A precisão do girocompasso depende principalmente de:
- Instabilidade de polarização do giroscópio e passeio aleatório angular (ARW).
- Desempenho do acelerômetro para uma estimativa precisa da gravidade.
- Latitude, uma vez que a componente horizontal da rotação da Terra diminui à medida que nos aproximamos do equador.
- A duração do processo de alinhamento, permitindo que o ruído do sensor seja suavizado pela média.
- Condições ambientais, como vibração e movimento da plataforma.
Ao contrário de uma bússola magnética, a busca de norte giroscópica (gyrocompassing) fornece uma proa referenciada ao norte verdadeiro, tornando-a imune a distúrbios magnéticos. É amplamente utilizada em navegação marítima, topografia terrestre, sistemas de defesa, veículos autônomos e aplicações aeroespaciais, onde a inicialização precisa da proa é necessária antes do início da navegação.
Para giroscópios de fibra óptica (FOG) de alto desempenho e INS baseado em MEMS, o girocompasso normalmente pode alcançar precisões de proa que variam de alguns décimos de grau a alguns centésimos de grau sob condições estáticas favoráveis, dependendo da classe do sensor e do tempo de alinhamento.
Qual é a definição de swap-c?
Qual é a definição de swap-c?
SWaP-C (Size, Weight, Power, and Cost — Tamanho, Peso, Consumo de Energia e Custo) é um conceito de engenharia de sistemas que descreve as principais restrições físicas e econômicas que influenciam o projeto e a seleção de sistemas eletrônicos. Refere-se à minimização do tamanho, peso, consumo de energia e custo de um sistema, mantendo o nível exigido de desempenho, confiabilidade e funcionalidade.
No campo da navegação inercial, SWaP-C é um objetivo de projeto crítico porque muitas aplicações — incluindo VANTs, veículos autônomos, munições guiadas, robótica, sistemas marinhos e plataformas vestíveis — têm espaço limitado, capacidades de carga útil restritas, orçamentos de energia limitados e metas de custo. Reduzir qualquer um desses parâmetros geralmente exige compensações de engenharia. Por exemplo, diminuir o tamanho do sensor pode aumentar o ruído, reduzir o consumo de energia pode diminuir a capacidade de processamento, e reduzir o custo pode afetar a precisão do sensor ou a robustez ambiental.
As modernas IMUs MEMS, AHRSs e INSs estão sendo cada vez mais otimizadas para SWaP-C por meio de avanços na fabricação de MEMS, integração eletrônica, processamento embarcado e empacotamento. Essas inovações permitem desempenho de grau tático e de navegação em dispositivos compactos e leves com baixo consumo de energia, tornando a navegação inercial de alto desempenho acessível a uma gama mais ampla de aplicações.
