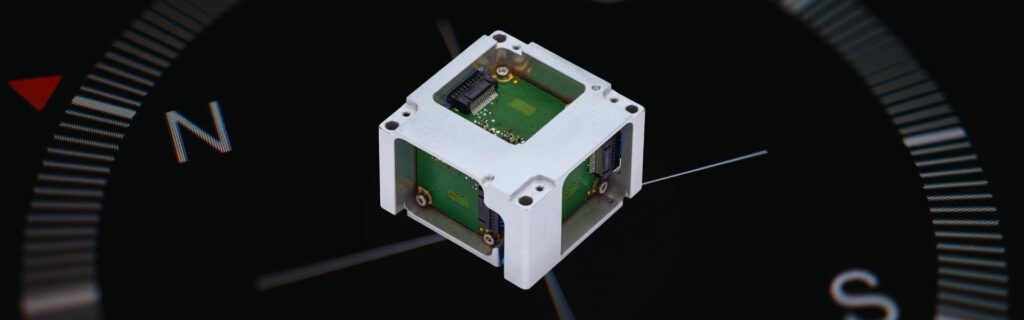
Nous sommes fiers de présenter la première IMU recherche de nord au monde basée sur la technologie MEMS, capable de fonctionner sans aide GNSS — une avancée majeure dans la technologie MEMS. Cette avancée ouvre la voie à de futurs produits, notamment des solutions AHRS et INS, pour élargir encore les possibilités de la navigation basée sur la technologie MEMS. Cette innovation marque un tournant majeur dans la navigation inertielle en apportant les avantages des capteurs MEMS au monde de la navigation et de l'orientation à haute performance.
Performances et innovation sans précédent
Notre IMU à technologie MEMS offre une précision inégalée avec une précision de cap supérieure à 1° en latitude sécante sans aide GNSS. Intégré à nos algorithmes avancés, il atteint une précision de cap INS supérieure à 0,1° lorsqu'il est combiné au GNSS à l'aide de nos algorithmes de pointe en matière de navigation et d'orientation.
Ce gyroscope MEMS ne comporte aucune pièce mobile, éliminant ainsi le carousselage et garantissant durabilité et fiabilité dans tous les environnements.
Les principaux avantages de l'IMU gyrocompassante MEMS de SBG Systems incluent :
- Unmatched SWaP (Size, Weight, and Power) Optimization: miniature form factor (52 x 52 x 36 mm, <150g) with low power consumption (2W), making it the most compact and efficient solution in its category.
- Prêt pour la production en série : conçu pour une production de volume, permettant une large adoption à travers les industries et des tarifs compétitifs.
- Robustesse : aucune pièce mobile, garantissant une fiabilité à long terme même dans les conditions les plus exigeantes.
- Sans ITAR : pour un déploiement mondial sans restriction.
Algorithmes révolutionnaires d'alignement de gyrocompas
SBG Systems a développé des algorithmes de pointe qui tirent parti des performances de l'IMU :
- Algorithme de recherche du Nord pur : capable d'une initialisation rapide dans des conditions statiques et dynamiques en seulement une minute.
- Algorithme INS avancé : tire pleinement parti des performances du gyroscope pour offrir une précision de cap mono-antenne exceptionnelle, même dans des scénarios non dynamiques.
Cette percée ouvre la voie à une nouvelle génération de solutions de navigation MEMS, avec les premiers produits standards dont la commercialisation est prévue début 2026. Il s'agissait d'un objectif de longue date depuis la création de SBG en 2007, et le moment est venu de le confier à nos partenaires !
a déclaré Thibault Bonnevie, PDG de SBG Systems.
Marchés cibles
Notre solution s'adresse aux industries exigeantes qui requièrent une navigation et un positionnement précis. De l'exploration sous-marine aux levés géospatiaux et maritimes.
- Applications sous-marines : idéal pour les véhicules commandés à distance (ROV) et les véhicules sous-marins autonomes (AUV) nécessitant une navigation précise dans des environnements extrêmes.
- Levés géospatiaux et maritimes : permet des levés maritimes mono-antenne haute performance avec une précision inégalée, ce qui en fait le choix idéal pour l'hydrographie, le dragage et les opérations offshore.
Soyez le premier informé
En répondant à ce court questionnaire sur notre nouveau gyroscope MEMS, vous serez parmi les tout premiers informés lors du lancement du produit. Vos retours jouent un rôle important dans la conception du produit final, et nous apprécions grandement vos avis. Nous avons hâte de vous faire découvrir nos nouveautés !
Vous avez des questions ?
Bienvenue dans notre section FAQ, où nous répondons à vos questions les plus urgentes concernant notre technologie de pointe et ses applications. Vous y trouverez des réponses complètes sur les caractéristiques des produits, les processus d'installation et les meilleures pratiques pour optimiser votre expérience avec nos produits.
gyrocompassante
Quelle est la définition de la gyrocompassante ?
Le gyrocompassing est le processus qui consiste à déterminer le nord vrai en mesurant la rotation de la Terre à l'aide de gyroscopes haute performance, sans dépendre de références externes telles que le GNSS ou les compas magnétiques.
Un système de gyrocompassante (gyrocompass) estime l'orientation d'un système de navigation inertielle (INS) en détectant le vecteur de rotation de la Terre, qui présente une vitesse angulaire d'environ 15,041°/h (7,292115 × 10⁻⁵ rad/s). La projection de la rotation terrestre variant selon la latitude, le système peut calculer la direction du nord géographique (vrai) après avoir compensé la gravité et les biais des capteurs.
La précision de la gyrocompassante dépend principalement de :
- L'instabilité de polarisation du gyroscope et le bruit blanc angulaire (ARW).
- Performances de l'accéléromètre pour une estimation précise de la gravité.
- La latitude, car la composante horizontale de la rotation de la Terre diminue vers l'équateur.
- La durée du processus d'alignement, permettant au bruit du capteur d'être moyenné.
- Les conditions environnementales telles que les vibrations et le mouvement de la plateforme.
Contrairement à un compas magnétique, la gyrocompassante fournit un cap référencé au nord géographique, ce qui la rend insensible aux perturbations magnétiques. Elle est largement utilisée dans la navigation marine, les levés terrestres, les systèmes de défense, les véhicules autonomes et les applications aérospatiales, où une initialisation précise du cap est requise avant le début de la navigation.
Pour les gyroscopes à fibre optique (FOG) et les INS à base de MEMS de haute performance, la gyrocompassante peut généralement atteindre des précisions de cap allant de quelques dixièmes de degré à quelques centièmes de degré dans des conditions statiques favorables, selon la catégorie du capteur et le temps d'alignement.
Quelle est la définition du SWaP-C ?
Quelle est la définition du SWaP-C ?
SWaP-C (Taille, Poids, Puissance et Coût - Size, Weight, Power, and Cost) est un concept d'ingénierie des systèmes qui décrit les principales contraintes physiques et économiques influençant la conception et la sélection des systèmes électroniques. Il s'agit de minimiser la taille, le poids, la consommation d'énergie et le coût d'un système tout en maintenant le niveau requis de performance, de fiabilité et de fonctionnalité.
Dans le domaine de la navigation inertielle, le concept SWaP-C est un objectif de conception primordial car de nombreuses applications — parmi lesquelles les drones, les véhicules autonomes, les munitions guidées, la robotique, les systèmes marins et les plateformes portables — disposent d'un espace restreint, de capacités de charge utile strictes, de budgets énergétiques contraints et d'objectifs de coûts. Réduire un seul de ces paramètres implique souvent des compromis d'ingénierie. Par exemple, diminuer la taille du capteur peut accroître le bruit, réduire la consommation électrique peut amoindrir la capacité de traitement, et baisser les coûts peut impacter la précision du capteur ou sa robustesse environnementale.
Les IMU MEMS, AHRS et INS modernes sont de plus en plus optimisés pour le SWaP-C grâce aux progrès de la fabrication MEMS, de l'intégration électronique, du traitement embarqué et du packaging. Ces innovations permettent d'atteindre des performances de niveau tactique et de navigation dans des appareils compacts, légers et à faible consommation, rendant la navigation inertielle haute performance accessible à un plus large éventail d'applications.
