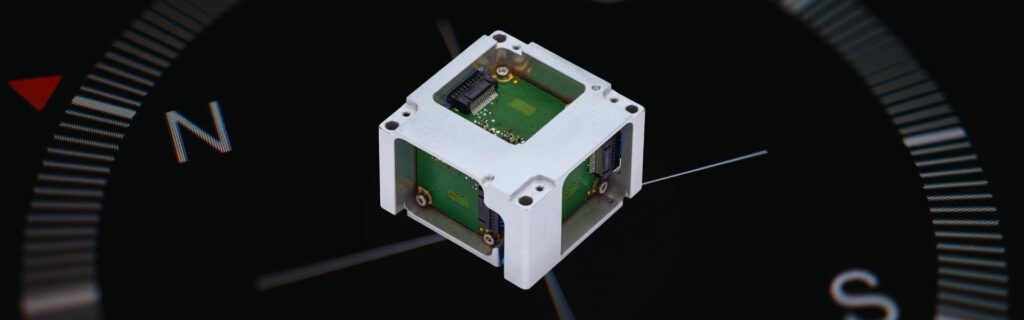
我们很自豪地推出世界上第一款基于 MEMS 的寻北 IMU,它能够在没有 GNSS 辅助的情况下运行——这是 MEMS 技术的一大突破。这一飞跃为未来的产品(包括 AHRS 和 INS 解决方案)铺平了道路,进一步扩展了基于 MEMS 导航的可能性。这项创新通过将 MEMS 传感器的优势引入高性能导航和姿态领域,标志着惯性导航技术的一个重要里程碑。
史无前例的性能与创新
我们基于 MEMS 的 IMU 提供无与伦比的精度,在无 GNSS 辅助的情况下,正割纬度下的艏向精度优于 1°。结合我们先进的算法,在与 GNSS 融合时,利用我们最先进的导航和定向算法,可实现优于 0.1° 的 INS 艏向精度。
这款基于 MEMS 的陀螺罗盘没有活动部件,消除了旋转盘组件(carouseling),确保了在所有环境下的耐用性和可靠性。
SBG Systems 基于 MEMS 的寻北 IMU 的主要优势包括:
- Unmatched SWaP (Size, Weight, and Power) Optimization: miniature form factor (52 x 52 x 36 mm, <150g) with low power consumption (2W), making it the most compact and efficient solution in its category.
- 量产就绪:专为大规模生产设计,可广泛应用于各行各业,并具备极具竞争力的价格。
- 鲁棒性:无活动部件,即使在最严苛的条件下也能确保长期可靠性。
- 不受《国际武器贸易条例》(ITAR)限制:可在全球范围内无限制部署。
革命性的陀螺罗盘校准算法
SBG Systems 开发了能够充分利用 IMU 性能的尖端算法:
- 纯北定位算法:无论在静态还是动态条件下,均能在一分钟内快速完成初始化。
- 先进的INS 算法:充分利用陀螺仪的性能,即使在非动态场景下,也能提供卓越的单天线航向精度。
这一突破为新一代基于 MEMS 的导航解决方案奠定了基础,首批现成产品预计将于 2026 年初上市。自 SBG 于 2007 年成立以来,这便是一个长期目标,现在是时候将其交付给我们的合作伙伴了!
SBG Systems 首席执行官 Thibault Bonnevie 表示。
目标市场
我们的解决方案专为需要精准导航和定位的高要求行业而设计,涵盖从海底勘探到地理空间及海洋测绘等领域。
- 水下应用:非常适合需要在极端环境下进行精确导航的遥控潜水器(ROV)和自主水下航行器(AUV)。
- 地理空间与海洋测绘:可实现高性能的单天线海洋测绘,精度无与伦比,是水文测绘、疏浚和海上作业的理想选择。
第一时间获取资讯
通过填写这份关于我们新款 MEMS 陀螺罗盘的简短问卷,您将成为首批获悉产品发布信息的人之一。您的反馈对于完善最终产品起着重要作用,我们非常感谢您的真知灼见。我们迫不及待地想向您展示即将推出的新品!
你有问题吗?
欢迎访问我们的“常见问题”栏目,我们将在此解答您关于我们尖端技术及其应用的最迫切的问题。在这里,您可以找到关于产品功能、安装流程以及最佳实践的全面解答,以充分体验我们产品的优势。
陀螺罗盘导航
“陀螺罗盘导航”的定义是什么?
寻北是指通过高性能陀螺仪测量地球自转来确定真北的过程,无需依赖 GNSS 或磁罗盘等外部参考。
罗经系统(电罗经)通过检测地球旋转向量来估计惯性导航系统(INS)的姿态,地球旋转的角速率约为 15.041°/h(7.292115 × 10⁻⁵ rad/s)。由于地球自转的投影随纬度而异,系统在补偿重力和传感器零偏后,即可计算出地理(真)北的方向。
陀螺罗盘导航的精度主要取决于:
- 陀螺仪偏置不稳定性和角度随机游走(ARW)。
- 加速度计的性能及其在精确重力估算中的应用。
- 纬度,因为地球自转的水平分量越靠近赤道越小。
- 对准过程的持续时间,允许传感器噪声被平均消除。
- 振动和平台运动等环境条件。
与磁罗盘不同,陀螺罗盘提供的航向是以真北为基准的,因此不受磁干扰的影响。它广泛应用于海上导航、陆地测绘、国防系统、自动驾驶车辆以及航空航天领域,在这些领域中,导航开始前需要进行精确的航向初始化。
对于高性能光纤陀螺仪(FOG)和基于 MEMS 的 INS,在有利的静态条件下,根据传感器等级和对准时间,罗盘定向通常可以达到十分之几度到百分之几度的航向精度。
swap-c 的定义是什么?
swap-c 的定义是什么?
SWaP-C(尺寸、重量、功耗和成本)是一种系统工程概念,用于描述影响电子系统设计和选型的关键物理和经济约束条件。它指的是在保持所需性能、可靠性和功能水平的同时,尽可能减小系统的尺寸、重量、功耗和成本。
在惯性导航领域,SWaP-C 是一个关键的设计目标,因为许多应用(包括无人机、自动驾驶车辆、制导武器、机器人、海洋系统和可穿戴平台)都面临着空间有限、有效载荷能力严格受限、电力预算受限以及成本目标等挑战。减少其中任何一个参数通常都需要进行工程折中。例如,减小传感器尺寸可能会增加噪声,降低功耗可能会降低处理能力,而降低成本可能会影响传感器精度或环境鲁棒性。
现代 MEMS IMU、AHRS 和 INS 通过 MEMS 制造、电子集成、嵌入式处理和封装方面的进步,针对 SWaP-C 进行了越来越深度的优化。这些创新使战术级和导航级性能得以在功耗低、尺寸小、重量轻的设备中实现,从而使高性能惯性导航能够应用于更广泛的领域。
