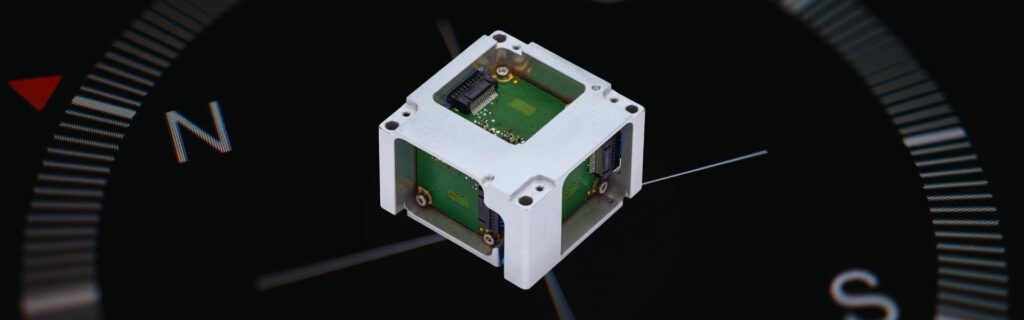
Siamo orgogliosi di presentare la prima IMU basata su tecnologia MEMS al mondo con ricerca del nord, capace di operare senza ausilio GNSS: una svolta nella tecnologia MEMS. Questo passo in avanti apre la strada a prodotti futuri, incluse soluzioni AHRS e INS, per espandere ulteriormente le possibilità della navigazione basata su MEMS. Questa innovazione segna una pietra miliare importante nella navigazione inerziale, portando i vantaggi dei sensori MEMS nel mondo della navigazione e dell'orientamento ad alte prestazioni.
Prestazioni e innovazione senza precedenti
La nostra IMU basata su MEMS offre una precisione ineguagliabile con una precisione di rotta superiore a 1° in latitudine secante senza ausilio GNSS. Integrata con i nostri algoritmi avanzati, raggiunge una precisione di rotta INS superiore a 0,1° se fusa con il GNSS utilizzando i nostri algoritmi di navigazione e orientamento all'avanguardia.
Questa girobussola basata su MEMS è priva di parti in movimento, eliminando la necessità di rotazione continua (carouseling) e garantendo durata e affidabilità in qualsiasi ambiente.
I principali vantaggi della IMU con girobussola basata su MEMS di SBG Systems includono:
- Unmatched SWaP (Size, Weight, and Power) Optimization: miniature form factor (52 x 52 x 36 mm, <150g) with low power consumption (2W), making it the most compact and efficient solution in its category.
- Pronto per la produzione su larga scala: progettato per la produzione in grandi volumi, garantisce un’ampia diffusione in tutti i settori e prezzi competitivi.
- Robustezza: nessuna parte mobile, che assicura affidabilità a lungo termine anche nelle condizioni più estreme.
- Esente da ITAR: per un impiego globale senza restrizioni.
Algoritmi rivoluzionari per l'allineamento della bussola giroscopica
SBG Systems ha sviluppato algoritmi all'avanguardia che sfruttano le prestazioni della IMU:
- Algoritmo di orientamento verso nord puro: in grado di eseguire una rapida inizializzazione sia in condizioni statiche che dinamiche in appena un minuto.
- Algoritmo avanzato “ INS ”: sfrutta appieno le prestazioni del giroscopio per garantire un’eccezionale precisione di rotta con una sola antenna, anche in scenari non dinamici.
Questa svolta apre la strada a una nuova generazione di soluzioni di navigazione basate su MEMS, con i primi prodotti standard la cui commercializzazione è prevista per l'inizio del 2026. Questo è stato un obiettivo a lungo termine fin dalla fondazione di SBG nel 2007, ed è ora il momento di metterlo a disposizione dei nostri partner!
ha dichiarato Thibault Bonnevie, CEO di SBG Systems.
Mercati di riferimento
La nostra soluzione è pensata per settori esigenti che richiedono navigazione e posizionamento precisi. Dall’esplorazione sottomarina ai rilievi geospaziali e marini.
- Applicazioni sottomarine: ideali per veicoli telecomandati (ROV) e veicoli subacquei autonomi (AUV) che richiedono una navigazione precisa in ambienti estremi.
- Rilevamenti geospaziali e marini: consentono di effettuare rilevamenti marini ad alte prestazioni con una singola antenna e con una precisione senza pari, rendendoli la scelta ideale per l’idrografia, il dragaggio e le operazioni offshore.
Sii il primo a ricevere le notizie
Compilando questo breve questionario sulla nostra nuova girobussola basata su MEMS, sarai tra i primissimi a essere informato al momento del lancio del prodotto. Il tuo feedback riveste un ruolo importante nella definizione del prodotto finale e apprezziamo enormemente le tue opinioni. Non vediamo l'ora di mostrarti cosa sta arrivando!
Hai qualche domanda?
Benvenuti nella nostra sezione FAQ, dove rispondiamo alle vostre domande più urgenti sulla nostra tecnologia all’avanguardia e sulle sue applicazioni. Qui troverete risposte esaurienti sulle caratteristiche dei prodotti, sulle procedure di installazione e sulle migliori pratiche per ottenere il massimo dai nostri prodotti.
Navigazione con giroscopio
Qual è la definizione di “navigazione con giroscopio”?
Il girocompasso (gyrocompassing) è il processo di determinazione del nord vero misurando la rotazione terrestre con giroscopi ad alte prestazioni, senza fare affidamento su riferimenti esterni come GNSS o bussole magnetiche.
Un sistema di girobussola (girobussola) stima l'orientamento di un sistema di navigazione inerziale (INS) rilevando il vettore di rotazione terrestre, che ha una velocità angolare di circa 15,041°/h (7,292115 × 10⁻⁵ rad/s). Poiché la rotazione terrestre si proietta in modo diverso a seconda della latitudine, il sistema può calcolare la direzione del nord geografico (reale) dopo aver compensato la gravità e i bias dei sensori.
L'accuratezza della navigazione con giroscopio dipende principalmente da:
- Instabilità di bias del giroscopio e "passeggiata casuale angolare" (ARW).
- Prestazioni dell'accelerometro per una stima accurata della gravità.
- Latitudine, poiché la componente orizzontale della rotazione terrestre diminuisce man mano che ci si avvicina all’equatore.
- La durata del processo di allineamento, che consente di mediare il rumore del sensore.
- Condizioni ambientali quali vibrazioni e movimenti della piattaforma.
A differenza di una bussola magnetica, la giroscopia fornisce una rotta riferita al nord vero, risultando così immune ai disturbi magnetici. È ampiamente utilizzata nella navigazione marittima, nei rilievi topografici, nei sistemi di difesa, nei veicoli autonomi e nelle applicazioni aerospaziali, dove è richiesta un'inizializzazione accurata della rotta prima dell'inizio della navigazione.
Per i giroscopi a fibra ottica (FOG) ad alte prestazioni e gli INS basati su MEMS, il giroscopuntamento può tipicamente raggiungere precisioni di azimut che vanno da pochi decimi di grado a pochi centesimi di grado in condizioni statiche favorevoli, a seconda del grado del sensore e del tempo di allineamento.
Qual è la definizione di "swap-c"?
Qual è la definizione di "swap-c"?
SWaP-C (dimensioni, peso, potenza e costo) è un concetto di ingegneria dei sistemi che descrive i principali vincoli fisici ed economici che influenzano la progettazione e la scelta dei sistemi elettronici. Si riferisce alla riduzione al minimo delle dimensioni, del peso, del consumo energetico e del costo di un sistema, mantenendo al contempo il livello richiesto di prestazioni, affidabilità e funzionalità.
Nel campo della navigazione inerziale, lo SWaP-C è un obiettivo di progettazione fondamentale poiché molte applicazioni — tra cui UAV, veicoli autonomi, munizioni guidate, robotica, sistemi marini e piattaforme indossabili — dispongono di spazio limitato, rigide capacità di carico utile, budget energetico limitato e obiettivi di costo. La riduzione di uno qualsiasi di questi parametri richiede spesso compromessi ingegneristici. Ad esempio, la riduzione delle dimensioni del sensore può aumentare il rumore, la riduzione del consumo energetico può diminuire la capacità di elaborazione e la riduzione dei costi può influire sull'accuratezza del sensore o sulla robustezza ambientale.
I moderni MEMS IMU, AHRS e INS sono sempre più ottimizzati per lo SWaP-C grazie ai progressi nella fabbricazione MEMS, nell'integrazione elettronica, nell'elaborazione integrata e nel packaging. Queste innovazioni consentono prestazioni di grado tattico e di navigazione in dispositivi compatti e leggeri con bassi consumi energetici, rendendo la navigazione inerziale ad alte prestazioni accessibile a una gamma più ampia di applicazioni.
