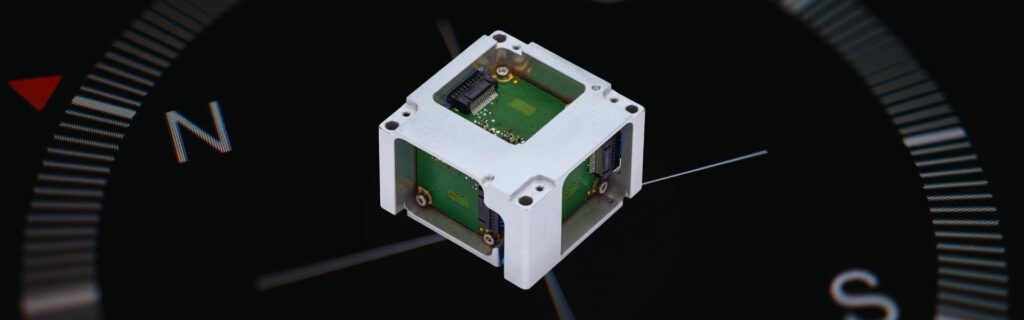
GNSS補助なしで動作可能な、世界初のMEMSベースの北方位探索IMUを発表できることを誇りに思います。これはMEMS技術における画期的な進歩です。この飛躍は、AHRSやINSソリューションを含む将来の製品への道を開き、MEMSベースの航法の可能性をさらに広げます。この革新は、MEMSセンサーの利点を高性能な航法および姿勢の世界にもたらすことにより、慣性航法における大きなマイルストーンを刻むものです。
かつてない性能と革新
当社のMEMSベースのIMUは、GNSSエイドなしで緯度割線で1°未満のヘディング精度という比類のない精度を実現します。当社の高度なアルゴリズムと統合されており、最先端のナビゲーションおよび姿勢アルゴリズムを使用してGNSSと融合された場合、0.1°未満のINSヘディング精度を実現します。
このMEMSベースのジャイロコンパスには可動部がないため、カルーセリングが排除され、あらゆる環境で耐久性と信頼性が確保されます。
SBG SystemsのMEMSベース・ジャイロコンパスIMUの主なメリットは以下の通りです:
- Unmatched SWaP (Size, Weight, and Power) Optimization: miniature form factor (52 x 52 x 36 mm, <150g) with low power consumption (2W), making it the most compact and efficient solution in its category.
- 大量生産対応:大量生産を想定して設計されており、幅広い業界での導入が可能で、競争力のある価格設定を実現しています。
- 堅牢性: 可動部品がなく、最も過酷な条件下でも長期的な信頼性を確保します。
- ITAR対象外:世界中で制限なく導入可能です。
画期的なジャイロコンパスの方位調整アルゴリズム
SBG Systemsは、IMUの性能を最大限に引き出す最先端のアルゴリズムを開発しました:
- 純粋な方位測定アルゴリズム:静的および動的な条件下において、最短1分で迅速な初期化が可能です。
- 高度なINS アルゴリズム:ジャイロスコープの性能を最大限に活用し、非動的な状況下でも、単一アンテナによる卓越した方位精度を実現します。
このブレークスルーは、新世代のMEMSベースナビゲーションソリューションの基盤を築くものであり、最初の既製製品は2026年初頭に市場投入される予定です。2007年のSBG設立以来、これは長年の目標でした。今こそ、この成果をパートナーの皆様にお届けする時が来ました!
SBG SystemsのCEOであるティボー・ボンヌヴィー(Thibault Bonnevie)は述べています。
ターゲット市場
当社のソリューションは、精密な航行や測位が求められる厳しい要件を持つ業界に対応しています。海底探査から地理空間測量、海洋測量に至るまで幅広く対応しています。
- 海底用途:過酷な環境下で精密な航行が求められる遠隔操作型潜水機(ROV)や自律型潜水機(AUV)に最適です。
- 地理空間・海洋測量:比類のない精度を誇る高性能なシングルアンテナ式海洋測量を実現し、水路測量、浚渫、および海洋作業に最適な選択肢となっています。
いち早く情報を入手しましょう
当社の新しいMEMSベースのジャイロコンパスに関するこの短いアンケートにご回答いただくと、製品発表時にいち早くお知らせを受け取る事ができます。お客様のご意見は最終製品の形状を決める上で重要な役割を果たしており、皆様からの貴重なご意見に深く感謝いたします。新製品のご案内を心よりお待ちしております!
ご質問はありますか?
FAQセクションへようこそ。ここでは、当社の最先端技術とその活用方法に関する、皆様から寄せられる最も重要なご質問にお答えしています。製品の機能、導入手順、そして製品を最大限に活用するためのベストプラクティスについて、包括的な回答をご覧いただけます。
ジャイロコンパスによる航法
「ジャイロコンパッシング」とはどのような意味ですか?
ジャイロコンパス(Gyrocompassing)は、GNSSや磁気コンパスなどの外部基準に頼らず、高性能ジャイロスコープで地球の自転を測定することで真北を特定するプロセスです。
ジャイロコンパスシステム(ジャイロコンパス)は、約15.041°/h(7.292115 × 10⁻⁵ rad/s)の角速度を持つ地球の回転ベクトルを検出することにより、慣性航法システム(INS)の方位を推定します。地球の自転は緯度によって異なる投影をするため、システムは重みとセンサーのバイアスを補正した後で、地理的(真)北の方向を計算することができます。
ジャイロコンパスの精度は、主に以下の要因に左右されます:
- ジャイロスコープのバイアス不安定性と角度ランダムウォーク(ARW)。
- 正確な重力推定のための加速度計の性能。
- 緯度。これは、地球の自転による水平成分が赤道に向かって小さくなるためである。
- センサーノイズを平均化するためのアライメントプロセスの持続時間。
- 振動やプラットフォームの揺れなどの環境条件。
磁気コンパスとは異なり、ジャイロコンパスは真北を基準とした方位を示すため、磁気干渉の影響を受けません。航海、土地測量、防衛システム、自動運転車、航空宇宙分野など、航行開始前に正確な方位の初期化が必要な場面で広く利用されています。
高性能な光ファイバジャイロ(FOG)およびMEMSベースのINSの場合、ジャイロコンパスによる方位精度は、センサーのグレードやアライメント時間に応じて、良好な静的条件下で通常0.1度台から0.01度台の範囲となります。
swap-c の定義とは何ですか?
swap-c の定義とは何ですか?
SWaP-C(サイズ、重量、消費電力、およびコスト)とは、電子システムの設計や選定に影響を与える主要な物理的および経済的制約を記述するシステム工学の概念である。これは、必要な性能、信頼性、および機能性を維持しつつ、システムのサイズ、重量、消費電力、およびコストを最小限に抑えることを指す。
慣性航法の分野では、UAV、自動運転車、誘導弾、ロボット、海洋システム、ウェアラブルプラットフォームなど、多くの用途でスペースが限られており、厳しいペイロード容量、制約された電力バジェット、コスト目標があるため、SWaP-Cは重要な設計目標となります。これらのパラメータのいずれかを削減するには、多くの場合、エンジニアリング上のトレードオフが必要になります。たとえば、センサーのサイズを小さくするとノイズが増加し、消費電力の削減は処理能力の低下を招き、コストの削減はセンサーの精度や環境に対する堅牢性に影響を与える可能性があります。
現代のMEMS IMU、AHRS、INSは、MEMS製造、電子機器の統合、組込み処理、およびパッケージングの進歩により、SWaP-Cに向けてますます最適化されています。これらの革新により、低消費電力のコンパクトで軽量なデバイスで戦術級および航法級のパフォーマンスが実現し、より幅広い用途で高性能な慣性航法を利用できるようになります。
