


Pulse-80 En yüksek hassasiyet gerektiren uygulamalar için sınıfının en iyisi IMU
Pulse-80 IMU , her koşulda hassasiyet ve dayanıklılığın önemli olduğu uygulamalarda optimum performans sunmak üzere düşük gürültülü jiroskoplar ve ivmeölçerler içeren taktik sınıfı bir Atalet Ölçüm Birimidir (IMU).
Sürekli dahili test (CBIT) gerçekleştirerek veri dayanıklılığını artıran yedekli sensör tasarımıyla geliştirilmiştir. Bu özellik, IMU ürünümüzü kritik uygulamalar için ideal hale getirir. Boyut, performans ve güvenilirlik arasında hiçbir ödün vermeyin.
Pulse-80 özellik
Pulse-80, çok çeşitli uygulamalar için tasarlanmış, zorlu koşullarda eşsiz bir performans sergileyen ve SWaP-C açısından hiçbir ödün vermeyen, yüksek performanslı, taktik sınıf bir Atalet Ölçüm Birimidir (IMU).
MEMS ivmeölçerler ve jiroskopların yedekli entegrasyonuna dayanan Pulse-80, bu kadar küçük bir atalet ölçüm birimi için benzersiz bir dizi avantaj sunar. IMU ürünümüz, stabilizasyon ve navigasyon uygulamalarıyla mükemmel uyum sağlayan düşük sensör gürültüsü, olağanüstü bias kararlılığı ve yüksek veri aktarım hızına sahiptir.
Bu IMU , ultra düşük Titreşim Düzeltme Hatası (VRE) ve sağlam alüminyum gövdesi sayesinde titreşimli ortamlar için özel olarak tasarlanmıştır.


Teknik Özellikler
İvmeölçer performansı
± 40 g Uzun vadeli sapma tekrarlanabilirliği
1250 µg * Bias-in-run kararsızlığı
6 μg ** Ölçek faktörü
40 ppm * Hızlı rastgele yürüyüş
0,02 m/s/√h ** Titreşim düzeltme katsayısı
0,1 mg/g² Bant genişliği (-3 dB noktası)
100 Hz
Jiroskop performansı
± 400 °/s Uzun vadeli sapma tekrarlanabilirliği
20 °/saat * Bias-in-run kararsızlığı
0,1 °/saat ** Ölçek faktörü
150 ppm * Açısal Rastgele Yürüyüş
0,01 °/√h ** Titreşim Düzeltme Hatası
0,03 °/saat/g² (ortalama kare kökü) Bant genişliği
100 Hz
Arayüzler
İkili sbgECom Çıkış hızı
2 kHz'e kadar Çıkış baud hızı
En fazla 4 Mbps Girişler / Çıkışlar
1 adet RS422 Senkronizasyon GİRİŞ/ÇIKIŞ
1 adet senkronizasyon girişi/çıkışı (Olay girişi, Senkronizasyon çıkışı, Saat girişi) Saat Modları
İç veya dış (2 kHz'de doğrudan veya ölçeklendirilmiş) IMU yapılandırma
sbgINSRestAPI (saat modu, ODR, senkronizasyon girişi/çıkışı, olaylar)
Mekanik ve elektriksel teknik özellikler
5 ila 36 VDC Güç tüketimi
<1.8 W EMC
EN 55032:2015, EN 61000-4-3, EN 61000-6-1, EN 55024 Ağırlık (g)
260 g Boyutlar (UxGxY)
56 x 56 x 50,5 mm
Çevresel özellikler ve çalışma aralığı
IP-4x Çalışma Sıcaklığı
-40 °C ile 71 °C arası Titreşimler
10 g RMS | 20 Hz – 2 kHz Amortisörler
< 2000 g MTBF (hesaplanmış)
50.000 saat Aşağıdakilerle uyumludur:
Hayır
Uygulamalar
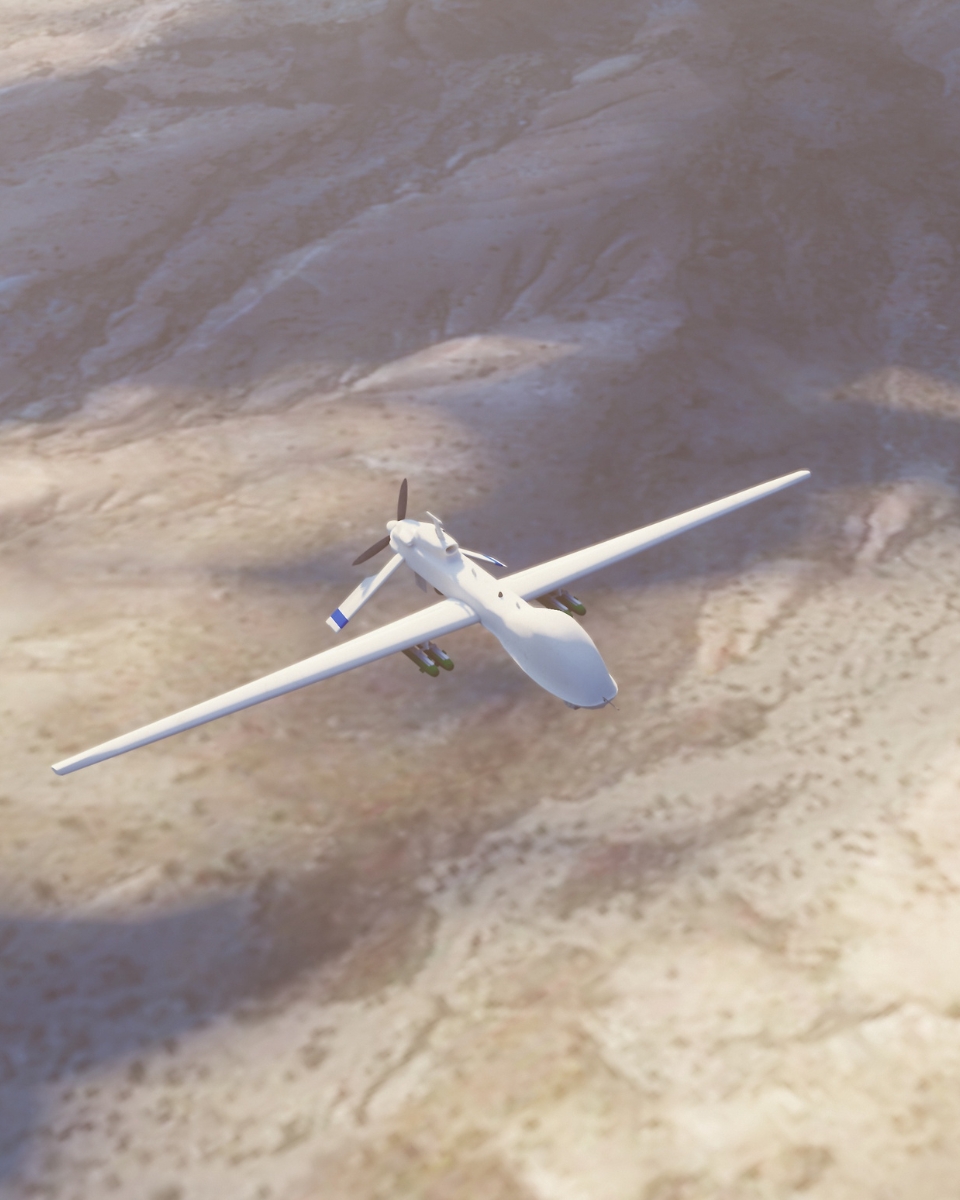
Pulse-80’i, çeşitli sektörlerdeki farklı uygulamaların zorlu gereksinimlerini karşılamak üzere tasarlanmış, yüksek performanslı bir atalet ölçüm birimi (IMU) olarak geliştirdik.
Doğru ve güvenilir hareket algılama özelliği sayesinde robotik, havacılık, otomotiv ve denizcilik alanlarındaki uygulamalar için ideal bir çözüm sunar.
IMU ürünümüz, hassas yönlendirme ve konumlandırma verileri sağlamada üstün performans gösterir ve yüksek düzeyde kararlılık ve tepki hızı gerektiren sistemlere sorunsuz entegrasyon imkanı sunar.
Pulse -80’in hassasiyetini ve çok yönlülüğünü deneyimleyin ve uygulama alanlarını keşfedin.
Pulse-80 teknik veri sayfası
Tüm sensör özelliklerini ve teknik bilgilerini doğrudan e-posta kutunuza alın!
Pulse-80 ürününü diğer ürünlerle karşılaştırın
Kapsamlı karşılaştırma tablomuzla Pulse-80 modelinin diğer ürünlerle nasıl kıyaslandığını inceleyin.
Performans, hassasiyet ve kompakt tasarım açısından sunduğu benzersiz avantajları keşfedin; bu özellikler, bu ürünü yön bulma ve navigasyon ihtiyaçlarınız için öne çıkan bir seçenek haline getiriyor.
-
Pulse-80
- İvmeölçer Ölçüm Aralığı
- ±40 g
- Jiroskop Menzili
- ± 400 °/s
- İvmeölçerde Çalışma Sırasında Görülen Kararsızlık
- 6 μg
- Jiroskop sapması kaynaklı çalışma sırasındaki kararsızlık
- 0,1 °/saat
- Hızlı Rastgele Yürüyüş
- 0,02 m/s/√h
- Açısal Rastgele Yürüyüş
- 0,01 °/√h
- İvmeölçer Bant Genişliği
- 100 Hz
- Jiroskop Bant Genişliği
- 100 Hz
- Çıkış hızı
- 2 kHz'e kadar
- Çalışma gerilimi
- 5 ila 36 VDC
- Güç tüketimi
- < 1.8 W
- Ağırlık (g)
- 260 g
- Boyutlar (UxGxY)
- 56 x 56 x 50,5 mm
-
- İvmeölçer Ölçüm Aralığı
- ± 40 g
- Jiroskop Menzili
- ± 1000 °/s
- İvmeölçerde Çalışma Sırasında Görülen Kararsızlık
- 14 μg
- Jiroskop sapması kaynaklı çalışma sırasındaki kararsızlık
- 7 °/saat
- Hızlı Rastgele Yürüyüş
- 0,03 m/s/√h
- Açısal Rastgele Yürüyüş
- 0,08 °/√h
- İvmeölçer Bant Genişliği
- 390 Hz
- Jiroskop Bant Genişliği
- 133 Hz
- Çıkış hızı
- 2 kHz'e kadar
- Çalışma gerilimi
- 4 ila 15 VDC
- Güç tüketimi
- 400 mW
- Ağırlık (g)
- 10 g
- Boyutlar (UxGxY)
- 26,8 x 18,8 x 9,5 mm
-
- İvmeölçer Ölçüm Aralığı
- ±40 g
- Jiroskop Menzili
- ± 4000 °/s
- İvmeölçerde Çalışma Sırasında Görülen Kararsızlık
- 6 μg
- Jiroskop sapması kaynaklı çalışma sırasındaki kararsızlık
- 0,5 °/saat
- Hızlı Rastgele Yürüyüş
- 0,02 m/s/√h
- Açısal Rastgele Yürüyüş
- 0,18 °/√h
- İvmeölçer Bant Genişliği
- 250 Hz
- Jiroskop Bant Genişliği
- 250 Hz
- Çıkış hızı
- 2 kHz'e kadar
- Çalışma gerilimi
- 3,3 ila 5,5 VDC
- Güç tüketimi
- 0.30 W
- Ağırlık (g)
- 19 g
- Boyutlar (UxGxY)
- 30 x 28 x 13,3 mm

Uyumluluk


Pulse-80 belgeler ve kaynaklar
Pulse-80, kullanıcıları her adımda desteklemek üzere tasarlanmış kapsamlı bir dokümantasyonla birlikte sunulur.
Kurulum kılavuzlarından ileri düzey yapılandırma ve sorun gidermeye kadar, anlaşılır ve ayrıntılı kılavuzlarımız sorunsuz bir entegrasyon ve kullanım sağlar.
Üretim süreci
SBG Systems ’ın her bir ürününün ardındaki hassasiyet ve uzmanlığı keşfedin. Aşağıdaki videoda, yüksek performanslı atalet sistemlerimizi nasıl titizlikle tasarladığımızı, ürettiğimizi ve test ettiğimizi yakından görebilirsiniz.
İleri düzey mühendislikten sıkı kalite kontrolüne kadar, üretim sürecimiz her ürünün en yüksek güvenilirlik ve doğruluk standartlarını karşılamasını garanti eder.
Daha fazla bilgi edinmek için hemen izleyin!

Pulse-80 hakkında ayrıntılı bilgi isteyin
Hakkımızda konuşuyorlar
Projelerinde ürünlerimizi kullanan sektör profesyonellerinin ve müşterilerimizin deneyimlerini ve görüşlerini paylaşıyoruz.
Yenilikçi teknolojimizin, çeşitli uygulama alanlarında onların işleyişlerini nasıl dönüştürdüğünü, verimliliği nasıl artırdığını ve nasıl güvenilir sonuçlar sağladığını keşfedin.


Sık Sorulan Sorular bölümü
En son teknoloji ürünlerimiz ve bunların uygulamalarıyla ilgili en acil sorularınızı ele aldığımız SSS bölümümüze hoş geldiniz.
Burada, ürün özellikleri, kurulum süreçleri, sorun giderme ipuçları ve IMU ürünümüzden en iyi şekilde yararlanabilmeniz için önerilen uygulamalar hakkında kapsamlı cevaplar bulabilirsiniz.
Cevaplarınızı burada bulun!
IMU ile INS arasındaki fark nedir?
Atalet Ölçüm Birimi (IMU) ile Atalet Navigasyon Sistemi (INS) arasındaki fark, işlevsellikleri ve karmaşıklıklarında yatmaktadır.
IMU ( ), ivmeölçerler ve jiroskoplar tarafından ölçülen aracın doğrusal ivmesi ve açısal hızı hakkında ham veriler sağlar. Yuvarlanma, eğilme, sapma ve hareket hakkında bilgi verir, ancak konum veya navigasyon verilerini hesaplamaz. IMU , konum veya hızın belirlenebilmesi için harici işleme yönelik hareket ve yönelimle ilgili temel verileri iletmek üzere özel olarak tasarlanmıştır.
Öte yandan, INS ( ), IMU verileri gelişmiş algoritmalarla birleştirerek bir aracın zaman içindeki konumunu, hızını ve yönelimini hesaplar. Sensör füzyonu ve entegrasyonu için Kalman filtrelemesi gibi navigasyon algoritmalarını içerir. Bir INS , GNSS gibi harici konum belirleme sistemlerine bağımlı olmadan konum, hız ve yönelim dahil olmak üzere gerçek zamanlı navigasyon verileri sağlar.
Bu navigasyon sistemi genellikle kapsamlı navigasyon çözümleri gerektiren uygulamalarda, özellikle de askeri İHA’lar, gemiler ve denizaltılar gibi GNSS erişiminin engellendiği ortamlarda kullanılır.
Atalet Ölçüm Birimi nedir?
Atalet Ölçüm Birimleri (IMU’lar), bir cismin belirli kuvvetini, açısal hızını ve bazen de manyetik alan yönelimini ölçen ve bildiren gelişmiş cihazlardır. IMU’lar, navigasyon, robotik ve hareket izleme gibi çeşitli uygulamalarda hayati öneme sahip bileşenlerdir. İşte bu cihazların temel özellikleri ve işlevlerine daha yakından bir bakış:
- İvmeölçerler: Bir veya daha fazla eksen boyunca doğrusal ivmeyi ölçer. Bir nesnenin ne kadar hızlı hızlandığını veya yavaşladığını gösteren veriler sağlar ve hareket veya konumdaki değişiklikleri algılayabilir.
- Jiroskoplar: Açısal hızı, yani belirli bir eksen etrafındaki dönme hızını ölçer. Jiroskoplar, yönelim değişikliklerinin belirlenmesine yardımcı olarak cihazların bir referans çerçeveye göre konumlarını korumalarını sağlar.
- Manyetometreler (isteğe bağlı): Bazı IMU’larda, manyetik alanların şiddetini ve yönünü ölçen manyetometreler bulunur. Bu veriler, cihazın Dünya’nın manyetik alanına göre yönelimini belirlemeye yardımcı olarak navigasyon doğruluğunu artırır.
IMU’lar, bir nesnenin hareketine ilişkin sürekli veri sağlayarak, konumunun ve yöneliminin gerçek zamanlı olarak izlenmesini mümkün kılar. Bu bilgiler, insansız hava araçları, araçlar ve robotik gibi uygulamalar için hayati önem taşır.
Kamera stabilizatörleri veya İHA’lar gibi uygulamalarda, IMU’lar istenmeyen hareketleri veya titreşimleri telafi ederek hareketlerin dengelenmesine yardımcı olur ve böylece daha sorunsuz bir çalışma sağlanır.
RMS nedir?
RMS (Kare Ortalama Kökü), değişken hataların veya sinyallerin büyüklüğünü nicel olarak belirlemek için kullanılan istatistiksel bir ölçüdür. Bu değer, bir veri kümesindeki kareler ortalamasının karekökünü temsil eder. İvmeölçerler, jiroskoplar veya tam INS çıkışları gibi atalet sensörlerindeki hatalar sıfır civarında dalgalanabileceğinden, bunların basitçe ortalamasının alınması, hiç hata olmadığı izlenimini yaratabilir.
RMS, bu sorunu her bir değeri kareleyerek (böylece tüm değerleri pozitif hale getirerek), bu karelerin ortalamasını alarak ve ardından karekökünü alarak sonucu orijinal birime geri döndürerek çözer.
Uygulamada RMS, sistemdeki gürültü, sapma veya sapmanın etkin ya da genel düzeyini tanımlayan tek ve anlamlı bir sayı sunar. Atalet navigasyonunda RMS, sensör gürültü yoğunluğunu, durum veya konum doğruluğunu, titreşim düzeylerini ve kalibrasyondaki artık hataları ifade etmek için yaygın olarak kullanılır. Bu ölçü birimi, mühendislerin sensörler arasındaki performansı karşılaştırmasına, teknik özellikleri doğrulamasına ve zaman içinde navigasyon çıktılarının kararlılığını veya kalitesini değerlendirmesine olanak tanır. Kısacası, RMS, atalet sistemlerindeki dalgalanan hata kaynaklarının gerçek enerjisini yansıtan, kompakt ve sağlam bir ölçüttür.
