


Pulse-80 OEM Klassledande OEM IMU , som ger optimal prestanda
Vi har glädjen att presentera OEM -versionen av Pulse-80 IMU, en tröghetsmätningsenhet (IMU) av taktisk kvalitet som kombinerar brusfattiga gyroskop och accelerometrar för att leverera optimal prestanda i tillämpningar där precision och robusthet är avgörande.
Den har konstruerats med en redundant sensorkonstruktion som förbättrar datatillförlitligheten genom kontinuerlig inbyggd testning (CBIT), vilket gör den till det perfekta valet för uppdragskritiska tillämpningar. Kompromissa inte med storlek, prestanda eller tillförlitlighet.
Pulse-80 funktioner i OEM
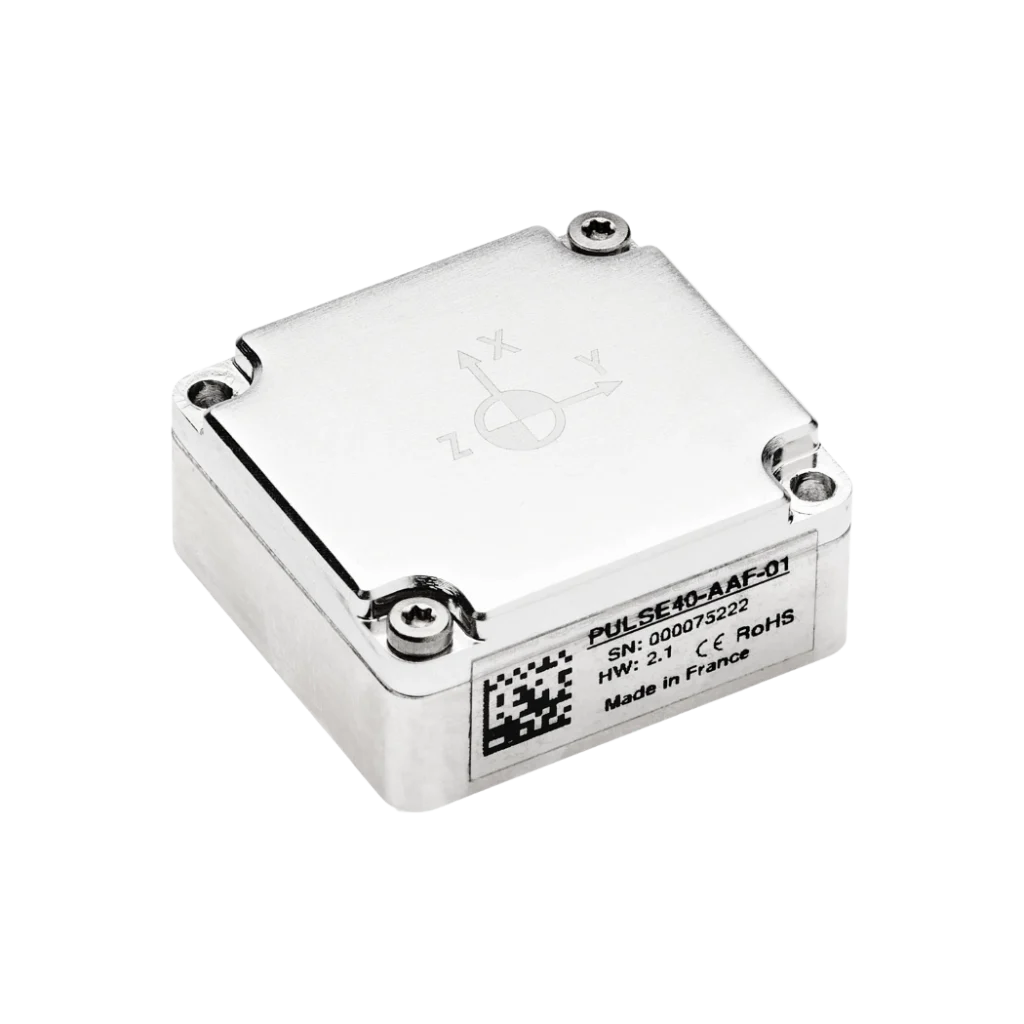
Vår Pulse-80 OEM är en högpresterande, taktisk tröghetsmätningsenhet (IMU) utformad för krävande tillämpningar som kräver oöverträffad tillförlitlighet i tuffa miljöer utan att kompromissa med SWaP-C. Tack vare den redundanta integreringen av MEMS-accelerometrar och gyroskop erbjuder Pulse-80 OEM -versionen lågt sensorbrus, exceptionell biasstabilitet och hög datahastighet, vilket gör den idealisk för stabiliserings- och navigationsuppgifter. Den rymmer en unik uppsättning funktioner i en av de minsta OEM IMU:erna som finns tillgängliga.
Denna IMU är skräddarsydd för miljöer med vibrationer, tack vare ett extremt lågt vibrationskorrigeringsfel (VRE) och ett robust aluminiumhölje.


Specifikationer
Accelerometerprestanda
± 40 g Repeterbarhet av långsiktig avvikelse
1250 µg * Bias-stabilitet under körning
6 μg ** Skalfaktor
40 ppm * Slumpvandring med konstant hastighet
0,02 m/s/√h ** Vibrationskorrigeringskoefficient
0,1 mg/g² Bandbredd
100 Hz
Gyroskoprestanda
± 400 °/s Repeterbarhet av långsiktig avvikelse
20 °/h * Bias-stabilitet under körning
0,1 °/h ** Skalfaktor
150 ppm * Vinkelformad slumpvandring
0,01 °/√h ** Vibrationskorrigeringskoefficient
0,03 °/h/g² rms Bandbredd (–3 dB-punkt)
100 Hz
Gränssnitt
Binär sbgECom Utdatafrekvens
Upp till 2 kHz Utsignalens baudhastighet
Upp till 4 Mbps Ingångar / Utgångar
1x UART (LvTTL) – upp till 4 Mbps Synkronisering IN/UT
1 x Synkroniseringsingång/-utgång (händelseingång, synkroniseringsutgång, klockingång) Klocklägen
Internt eller externt (direkt vid 2 kHz eller skalat) IMU konfiguration
sbgINSRestAPI (klockläge, ODR, synkronisering in/ut, händelser)
Mekaniska och elektriska specifikationer
5 till 36 VDC Strömförbrukning
<1.3 W EMC
EN 55032:2015, EN 61000-4-3, EN 61000-6-1, EN 55024 Vikt (g)
150 g Mått (LxBxH)
52 × 52 × 36 mm
Miljöspecifikationer och drifttemperatur
Ingen (OEM) Driftstemperatur
-40 °C till 71 °C Vibrationer
10 g RMS | 20 Hz till 2 kHz Stötar
< 2000 g MTBF (beräknad)
50 000 timmar Uppfyller standard
Nej
Tillämpningar
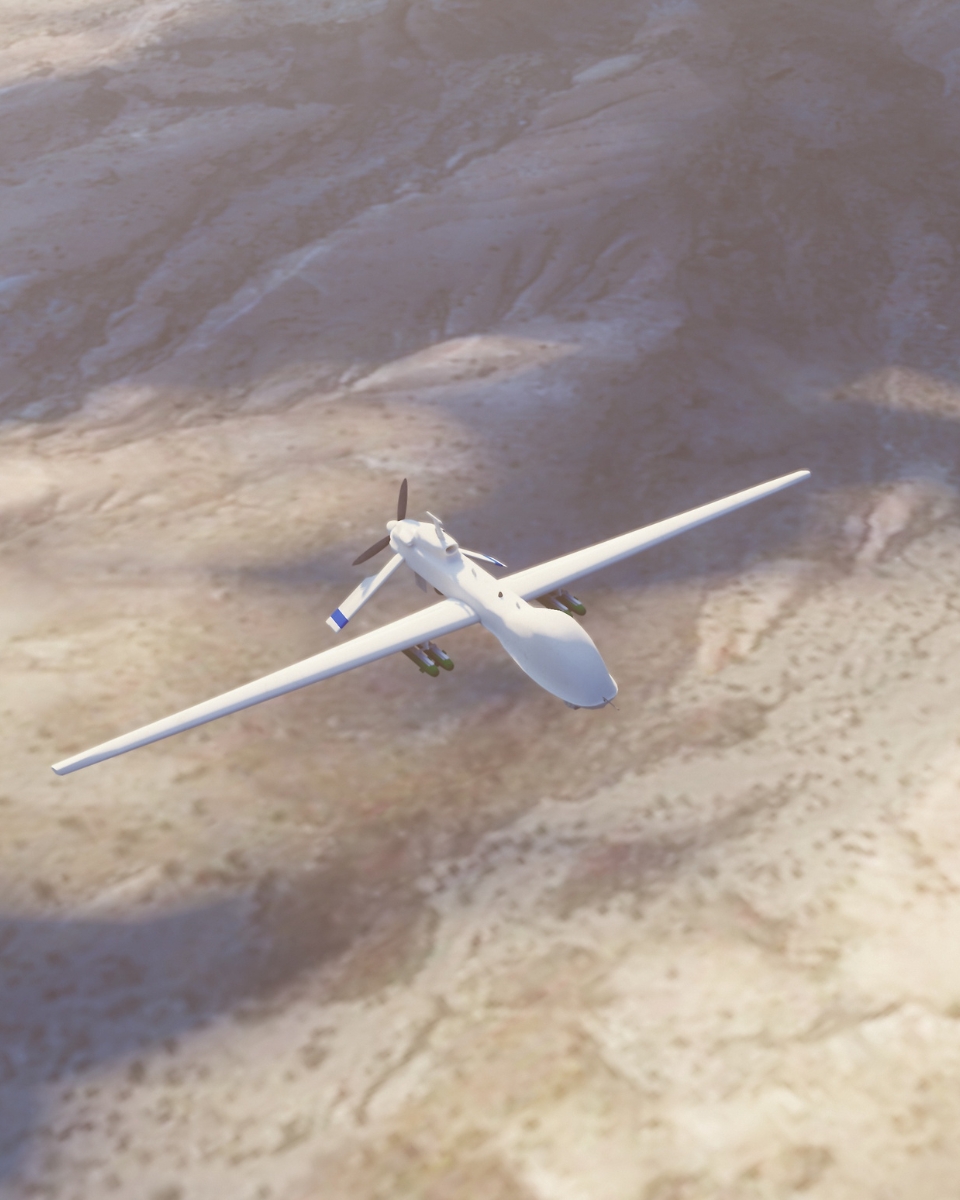
Vi har utvecklat OEM -versionen av Pulse-80, en högpresterande tröghetsmätningsenhet (IMU) som är utformad för att uppfylla de höga kraven inom olika tillämpningar i flera branscher.
Den garanterar noggrann och tillförlitlig rörelsedetektering, vilket gör den idealisk för tillämpningar inom robotik, flyg- och rymdindustrin, fordonsindustrin och marina miljöer.
Vår IMU utmärker sig genom att tillhandahålla exakta orienterings- och positioneringsdata, vilket möjliggör sömlös integration i system som kräver hög stabilitet och respons.
Börja redan nu att uppleva Pulse-80:s precision och mångsidighet och upptäck dess tillämpningsområden.
Pulse-80 Datablad för OEM
Få alla sensorfunktioner och specifikationer skickade direkt till din inkorg!
Jämför Pulse-80 OEM -versionen med andra produkter
Se hur denna version av OEM står sig mot andra produkter med hjälp av vår omfattande jämförelsetabell.
Upptäck de unika fördelarna den erbjuder när det gäller prestanda, precision och kompakt design, vilket gör den till ett utmärkt val för dina behov inom orientering och navigering.
-

Pulse-80 OEM
- Accelerometerns mätområde
- ± 40 g
- Gyroskopets räckvidd
- ± 400 °/s
- Instabilitet i accelerometerns bias under körning
- 6 μg
- Gyroskopets förspänning – instabilitet under drift
- 0,1 °/h
- Slumpvandring med konstant hastighet
- 0,02 m/s/√h
- Vinkelformad slumpvandring
- 0,01 °/√h
- Accelerometerns bandbredd
- 100 Hz
- Gyroskopets bandbredd
- 100 Hz
- Utdatafrekvens
- Upp till 2 kHz
- Driftspänning
- 5 till 36 VDC
- Strömförbrukning
- < 1.3 W
- Vikt (g)
- 150 g
- Mått (LxBxH)
- 52 × 52 × 36 mm
-
- Accelerometerns mätområde
- ± 40 g
- Gyroskopets räckvidd
- ± 1000 °/s
- Instabilitet i accelerometerns bias under körning
- 14 μg
- Gyroskopets förspänning – instabilitet under drift
- 7 °/h
- Slumpvandring med konstant hastighet
- 0.03 m/s/√h
- Vinkelformad slumpvandring
- 0,08 °/√h
- Accelerometerns bandbredd
- 390 Hz
- Gyroskopets bandbredd
- 133 Hz
- Utdatafrekvens
- Upp till 2 kHz
- Driftspänning
- 4–15 VDC
- Strömförbrukning
- 0.40 W
- Vikt (g)
- 10 g
- Mått (LxBxH)
- 26,8 x 18,8 x 9,5 mm
-
- Accelerometerns mätområde
- ±40 g
- Gyroskopets räckvidd
- ± 4000 °/s
- Instabilitet i accelerometerns bias under körning
- 6 μg
- Gyroskopets förspänning – instabilitet under drift
- 0,5 °/h
- Slumpvandring med konstant hastighet
- 0,02 m/s/√h
- Vinkelformad slumpvandring
- 0,18 °/√h
- Accelerometerns bandbredd
- 250 Hz
- Gyroskopets bandbredd
- 250 Hz
- Utdatafrekvens
- Upp till 2 kHz
- Driftspänning
- 3,3–5,5 VDC
- Strömförbrukning
- 0.30 W
- Vikt (g)
- 19 g
- Mått (LxBxH)
- 30 × 28 × 13,3 mm

Kompatibilitet


Pulse-80 Dokumentation och resurser för OEM
Vår Pulse-80 OEM levereras med omfattande dokumentation som är utformad för att stödja användarna i varje steg.
Från installationsguider till avancerad konfiguration och felsökning – våra tydliga och detaljerade handböcker garanterar en smidig integration och drift.
Produktionsprocess
Upptäck den precision och expertis som kännetecknar varje produkt från SBG Systems . I den här videon får du en inblick i hur vi noggrant konstruerar, tillverkar och testar våra högpresterande tröghetssystem. Först utvecklar vårt ingenjörsteam avancerade konstruktioner som är skräddarsydda för uppdragskritiska tillämpningar. Därefter går vi vidare till produktionen, där vi tillämpar strikt kvalitetskontroll i varje steg. Resultatet blir att varje produkt erbjuder enastående tillförlitlighet och noggrannhet – även under de tuffaste förhållandena.
Titta nu för att lära dig mer!

Be om mer information om Pulse –80 OEM
De pratar om oss
Vi presenterar erfarenheter och omdömen från branschfolk och kunder som har använt våra produkter i sina projekt.
Upptäck hur vår innovativa teknik har förändrat deras verksamhet, förbättrat produktiviteten och levererat tillförlitliga resultat inom olika tillämpningar.


FAQ-sektion
Välkommen till vår FAQ-sektion, där vi besvarar dina viktigaste frågor om vår banbrytande teknik och dess användningsområden.
Här hittar du utförliga svar om produktfunktioner, installationsprocesser, tips för felsökning och bästa praxis för att få ut det mesta av din upplevelse med vår IMU.
Hitta svaren här!
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad är en tröghetsmätare (IMU)?
Tröghetsmätare (IMU:er) är sofistikerade enheter som mäter och rapporterar en kropps specifika kraft, vinkelhastighet och ibland magnetfältsorientering. IMU:er är avgörande komponenter inom olika områden som navigering, robotik och rörelsespårning. Här är en närmare titt på deras nyckelfunktioner:
- Accelerometrar: Mäter linjär acceleration längs en eller flera axlar. De tillhandahåller data om hur snabbt ett föremål ökar eller minskar sin hastighet och kan detektera förändringar i rörelse eller position.
- Gyroskop: Mäter vinkelhastighet, eller rotationshastigheten kring en specifik axel. Gyroskop hjälper till att bestämma orienteringsförändringar, vilket gör att enheter kan behålla sin position i förhållande till ett referenssystem.
- Magnetometrar (valfritt): Vissa IMU:er innehåller magnetometrar, som mäter styrkan och riktningen hos magnetfält. Dessa data kan hjälpa till att fastställa enhetens orientering i förhållande till jordens magnetfält, vilket ökar navigeringsprecisionen.
IMU:er tillhandahåller kontinuerlig data om ett föremåls rörelse, vilket möjliggör spårning i realtid av dess position och orientering. Denna information är avgörande för tillämpningar som drönare, fordon och robotik.
I applikationer som kameragimbalar eller UAV:er hjälper IMU:er till att stabilisera rörelser genom att kompensera för oönskade rörelser eller vibrationer, vilket resulterar i smidigare drift.
