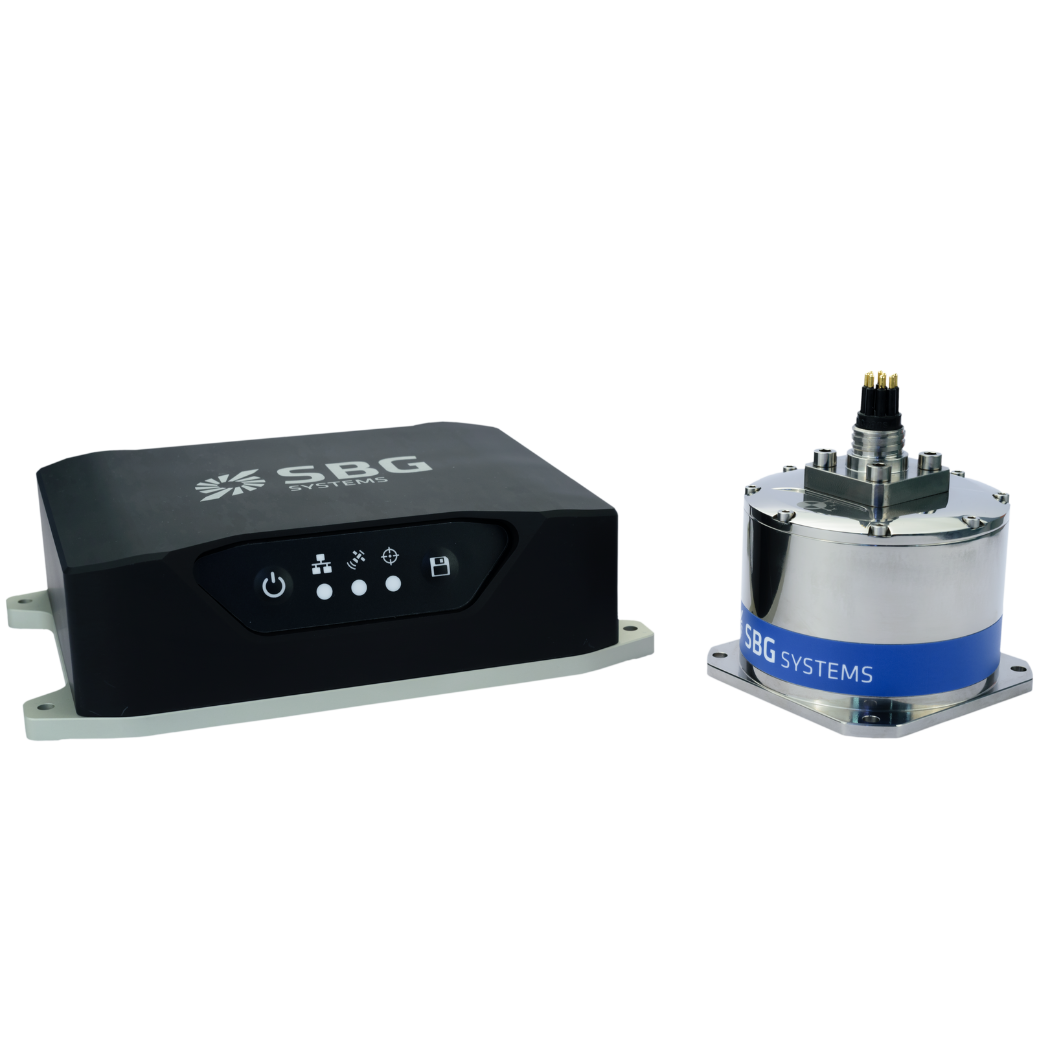


VRU – Vertical Reference Unit

En vertikalreferensenhet (VRU) mäter tippning (pitch) och krängning (roll) – vinkelrörelser runt fartygets läges- och längdaxlar – i förhållande till den sanna vertikalen. Den spelar en avgörande roll i moderna maritima och offshorerelaterade verksamheter genom att tillhandahålla exakta mätningar av ett fartygs orientering. I dynamiska miljöer som öppet hav, där fartyg ständigt rör sig på grund av vågor, vind och strömmar, är noggranna vertikalreferensdata helt avgörande för stabilitetskontroll, rörelsekompensering och navigationssystemets integritet.
VRU:n fungerar som en grundläggande komponent i ett brett utbud av maritima system, inklusive dynamisk positionering (DP), hydrografiska mätningar, fjärrstyrda undervattensfarkoster (ROV) och kranoperationer till havs.
En VRU består vanligtvis av treaxliga accelerometrar och gyroskop integrerade i en tröghetsmätande enhet (IMU). Genom att kombinera data om acceleration och vinkelhastighet beräknar VRU:n fartygets attityd – närmare bestämt krängnings- och tippningsvinklar – i förhållande till den lokala vertikalen. Dessa mätningar används för att korrigera positionering, sensoravläsningar och styrsignaler. Vid hydrografiska mätningar måste till exempel ett ekolod som är monterat på ett rörligt fartyg kompensera för tipp- och krängningsrörelser för att noggrant kunna mäta havsbottnens djup. Utan data från VRU skulle sådana mätningar förvanskas av fartygets rörelser.
De många användningsområdena för vertikala referensenheter
I system för dynamisk positionering är VRU-enheter oumbärliga. DP-system förlitar sig på ett nätverk av sensorer för att automatiskt upprätthålla ett fartygs position och kurs med hjälp av propellrar och thrustrar. VRU:n skickar data i realtid om tippning och krängning till styrsystemet. Styrsystemet använder dessa data för att kompensera för fartygets rörelser, vilket hjälper fartyget att bibehålla en stabil position trots vågor, vind eller strömmar. Denna funktion är av yttersta vikt i närheten av oljeriggar, vindkraftsparker och under undervattensarbeten, där även små rörelser kan innebära allvarliga risker. Noggranna vertikalreferensdata säkerställer att DP-systemet reagerar korrekt för att upprätthålla balans och positionering.
Även ROV-farkoster och autonoma undervattensfarkoster (AUV) drar nytta av användningen av VRU-enheter. Dessa farkoster utför ofta uppgifter som rörledningsinspektioner, undervattensmätning eller reparationer på djup där GNSS inte är tillgängligt. VRU:er tillhandahåller viktig orienteringsinformation som hjälper till att styra inbyggda navigerings- och stabiliseringssystem. I kombination med tröghetsnavigeringssystem (INS) och dopplerhastighetsmätare (DVL) gör VRU:er det möjligt för dessa undervattensplattformar att fungera effektivt i GNSS-störda eller GNSS-fria miljöer.
Kranar och landgångar till havs är också starkt beroende av vertikalreferensinformation. Vid offshorebyggnationer måste kranar kunna arbeta säkert och noggrant även när de är monterade på rörliga plattformar. En VRU hjälper styrsystemet att förstå hur fartygets krängning och tippning påverkar kranens position, vilket möjliggör rörelsekompensering i realtid. Detta säkerställer säker hantering av laster och minimerar risken för pendlande eller okontrollerade rörelser. På samma sätt använder rörelsekompenserade landgångar som används för att överföra personal mellan fartyg och plattformar data från VRU för att bibehålla en stabil gångbro trots fartygets rörelser.
Exakt rörelsekompensation för marin- och offshore-tillämpningar
En VRU:s noggrannhet och tillförlitlighet beror på kvaliteten på dess tröghetssensorer och interna filtreringsalgoritmer. Högpresterande VRU:er använder taktiskt klassade MEMS-gyroskop och accelerometrar (Micro-Electro-Mechanical Systems) med exakt temperaturkompensering och fabrikskalibrering. Avancerade Kalman-filtreringstekniker sammansmälter rådata från sensorerna för att minimera drift och brus, vilket säkerställer stabila utdata även i svåra sjöförhållanden. Många VRU:er integrerar dessutom GNSS-mottagare eller accepterar GNSS-signaler för att ytterligare förbättra orienteringsnoggrannheten och stabiliteten.
Kalibrering och installation är avgörande för optimal prestanda hos en VRU. Maritimintegratörer måste montera enheten säkert nära fartygets rotationscentrum, vilket bidrar till att minska fel i vinkelförskjutningen. Korrekt inriktning mot fartygets koordinatsystem är också helt nödvändigt för att säkerställa en korrekt tolkning av data. Regelbundet underhåll och kalibreringskontroller hjälper till att upprätthålla långsiktig prestanda och tillförlitlighet, särskilt för tillämpningar som ställer krav på mycket hög precision.
I takt med att maritima verksamheter blir mer automatiserade och säkerhetsfokuserade fortsätter efterfrågan på kompakta, robusta och mycket noggranna VRU:er att öka. Moderna VRU:er är utformade för att vara enkla att integrera med navigeringssystem, ekolodsutrustning, autopiloter och rörelsereferensenheter (MRU). Deras lätta och kapslade konstruktioner är idealiska för installationer på små obemannade plattformar, inklusive autonoma ytfarkoster (ASV), som i allt högre grad förlitar sig på exakta rörelsedata för navigation och uppdragsframgång.
Vertikalreferensenheter är grundläggande element inom marin rörelsemätning och används för att mäta och analysera rörelser i vatten. VRU:n mäter krängning och tippning noggrant i realtid, vilket möjliggör exakta styrfunktioner, förbättrad operativ säkerhet och tillförlitlig datainsamling. Operatörer använder dem inom dynamisk positionering, hydrografi och kranoperationer. Även obemannade system förlitar sig på VRU:er för att säkerställa stabilitet och noggrannhet. VRU:n ökar effektiviteten och säkerheten under svåra marina förhållanden. I takt med att verksamheten till havs växer ökar också efterfrågan på vertikalreferensdata, och den tekniska utvecklingen gör VRU:er till ännu viktigare verkság till sjöss.
