Utforska våra lösningar för högdynamiska manövrar ↓


Gyroskopmätområde
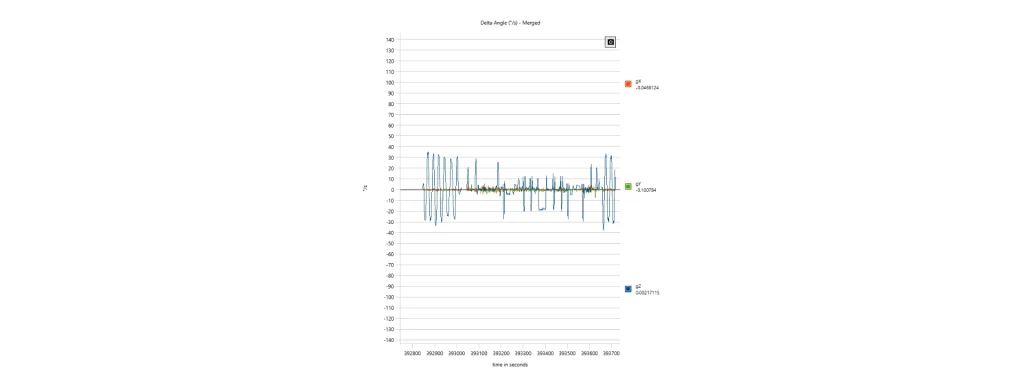
Gyroskopets mätområde definierar den maximala vinkelhastighet som ett gyroskop kan mäta samtidigt som den linjära funktionen bibehålls. Det anges vanligtvis i grader per sekund (°/s) eller radianer per sekund (rad/s), med vanliga värden som sträcker sig från ±50°/s för precisionsstabilisering till ±2 000°/s eller högre för applikationer med hög dynamik som missiler, UAV:er eller krocktester för fordon.
Det valda mätområdet påverkar direkt sensorns förmåga att fånga upp rotationsdynamik. När den tillämpade vinkelhastigheten överstiger det angivna området mättas gyroskopet, vilket resulterar i avklippta mätningar och förlust av vinkelinformation. Denna mättnad fortplantas genom attityduppskattningsalgoritmer och tröghetsnavigeringsberäkningar, vilket leder till ökande orienterings- och positionsfel.
Gyroskopet matar ut den uppmätta vinkelhastigheten, vilket kan uttryckas som:
där ω är den sanna vinkelhastigheten, b är gyrots bias och n representerar mätbrus. Den uppmätta vinkelhastigheten integreras över tid för att uppskatta orienteringen:
Eventuella mätfel som orsakas av mättnad, bias eller brus ackumuleras genom denna integreringsprocess, vilket understryker vikten av att välja ett lämpligt mätområde.
Att öka gyroskopets mätområde minskar generellt känsligheten eftersom analog-till-digital-omvandlaren fördelar sina kvantiseringsnivåer över ett bredare mätintervall. För en N-bitars omvandlare kan vinkelupplösningen approximeras som
där ωmax är fullskalevärdet för vinkelhastigheten. Att öka fullskaleområdet ökar den minsta detekterbara vinkelinkrementet såvida inte omvandlaren också ökar sin upplösning.
Vikten av att välja den bästa lösningen
Att välja det optimala gyroskopintervallet kräver en avvägning mellan dynamisk förmåga och mätnoggrannhet. Tillämpningar med låg dynamik, inklusive plattformsstabilisering och hydrografisk mätning, drar nytta av smala intervall som maximerar upplösningen och minimerar brus. Omvänt kräver mycket dynamiska system som taktiska UAV:er, styrda ammunitionsobjekt och autonoma tävlingsfordon bredare intervall för att förhindra mättnad under snabba rotationsmanövrer.
Moderna MEMS-gyroskop av taktikklass har ofta programmerbara mätintervall och adaptiv signalbehandling, vilket gör att en enda sensorarkitektur kan uppfylla flera uppdragsprofiler samtidigt som den bibehåller hög biasstabilitet, lågt vinkelvims (ARW) och utmärkt noggrannhet i skalfaktor.
