Ontdek onze inertiële oplossingen ↓



Vooringenomenheid
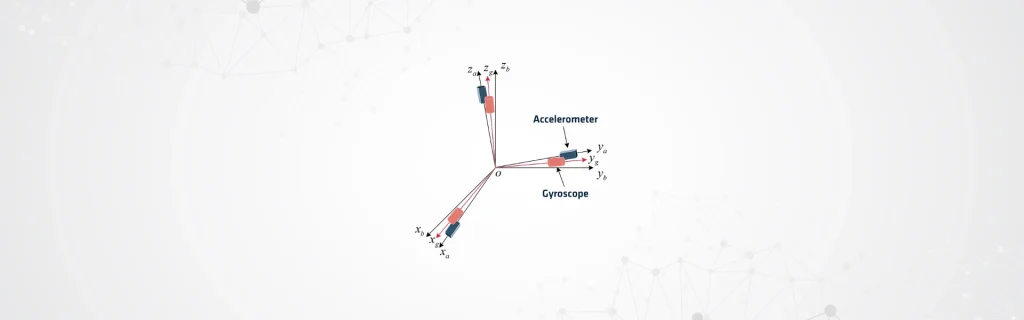
Onder ‘bias’ wordt een systematische fout in sensormetingen verstaan, die zich uit in een aanhoudende afwijking tussen de sensoruitvoer en de werkelijke fysische grootheid. Deze fout wordt doorgaans uitgedrukt in dezelfde eenheden als de meting van de sensor. Gyroscopen geven metingen weer in graden per uur (°/h) of radialen per seconde (rad/s). De metingen van versnellingsmeters worden weergegeven in meter per seconde in het kwadraat (m/s²) of in veelvouden van de zwaartekrachtversnelling (g).
De bias van een gyroscoop manifesteert zich als een constante afwijking in de hoeksnelheid, wat leidt tot fouten in de oriëntatieschattingen die zich in de loop van de tijd opstapelen, zelfs wanneer de sensor stilstaat. De bias van een versnellingsmeter komt op vergelijkbare wijze tot uiting als een constante versnellingsafwijking, die, wanneer deze in de loop van de tijd wordt geïntegreerd, snelheids- en positiefouten veroorzaakt.
Gevolgen in praktijkgevallen
Bij veel toepassingen die een hoge nauwkeurigheid vereisen, variëren deze metingen en blijven ze niet strikt constant. Omgevingsfactoren, zoals temperatuur, kunnen de waarden beïnvloeden. Ingenieurs compenseren deze variaties door middel van kalibratie of realtime schattingen om nauwkeurige prestaties te waarborgen.
In tegenstelling tot willekeurige ruis, die rond nul fluctueert, blijft de bias systematisch en stapelt deze zich in de loop van de tijd voortdurend op. Deze opeenstapeling maakt het tot een kritieke foutbron bij inertiële navigatie.
Geïntegreerde navigatiesystemen, zoals GNSS-aided INS, schatten en corrigeren de bias actief met behulp van sensorfusie-algoritmen. Ingenieurs implementeren deze algoritmen vaak met Kalman-filters of verwante technieken om nauwkeurige navigatie en betrouwbare prestaties te waarborgen.
Wiskundig gezien is een sensormeting (ym) worden weergegeven als de som van de werkelijke waarde (yt), de afwijking (b) en willekeurige ruis (n), waarbij de biascomponent het deterministische deel is dat de langetermijnafwijking veroorzaakt.
Vergelijking: ym = yt + b + n
Ingenieurs moeten deze componenten correct identificeren, kalibreren en compenseren om cumulatieve navigatiefouten tot een minimum te beperken. Een goed beheer zorgt voor nauwkeurige positionering en betrouwbare oriëntatie in de loop van de tijd. Deze aanpak is met name van cruciaal belang in omgevingen waar geen GPS-signaal beschikbaar is ( GNSS-denied) of in zeer dynamische omgevingen.
Ingenieurs kunnen veel verschillende parameters meten in IMU’s en INS. Hiertoe behoren onder meer de stabiliteit van de bias tijdens het meten, de herhaalbaarheid en de biasafwijking bij temperatuurschommelingen.
