Wereldrecord fietssnelheid verbroken
Ellipse-N Gebruikt voor het positioneren van de officiële chronometercellen.
“De beste INS die we op de markt konden vinden, was de Ellipse-N van SBG SYSTEMS. De Ellipse-N moest een hoge mate van nauwkeurigheid bieden voor de berekende positie, de 3D-snelheid, versnellingen en Eulerhoeken. De geregistreerde resultaten gaven ons een gedetailleerd beeld van het gedrag van de motorfiets tijdens de rit.” | De heer Amerigo, oprichter van Enginova
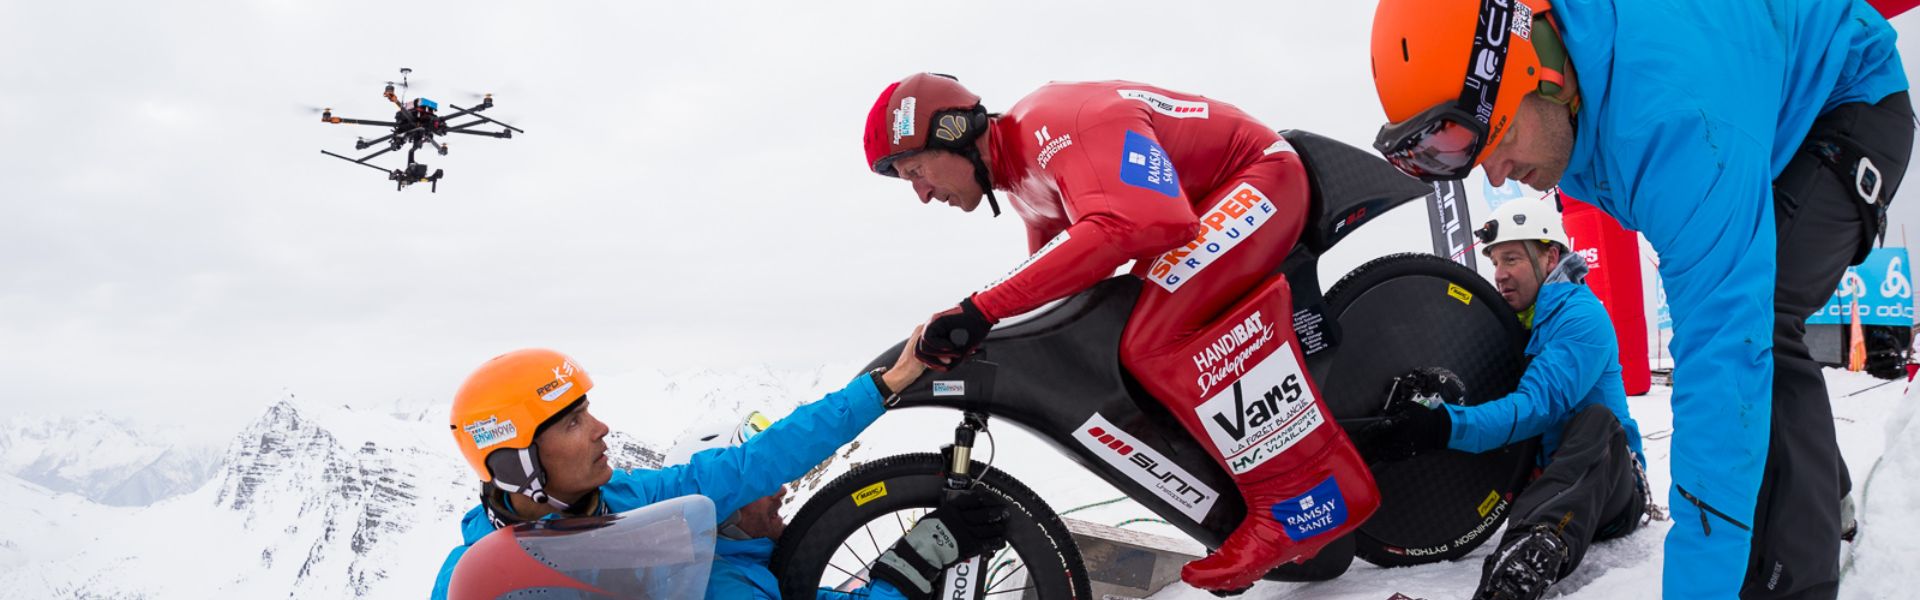
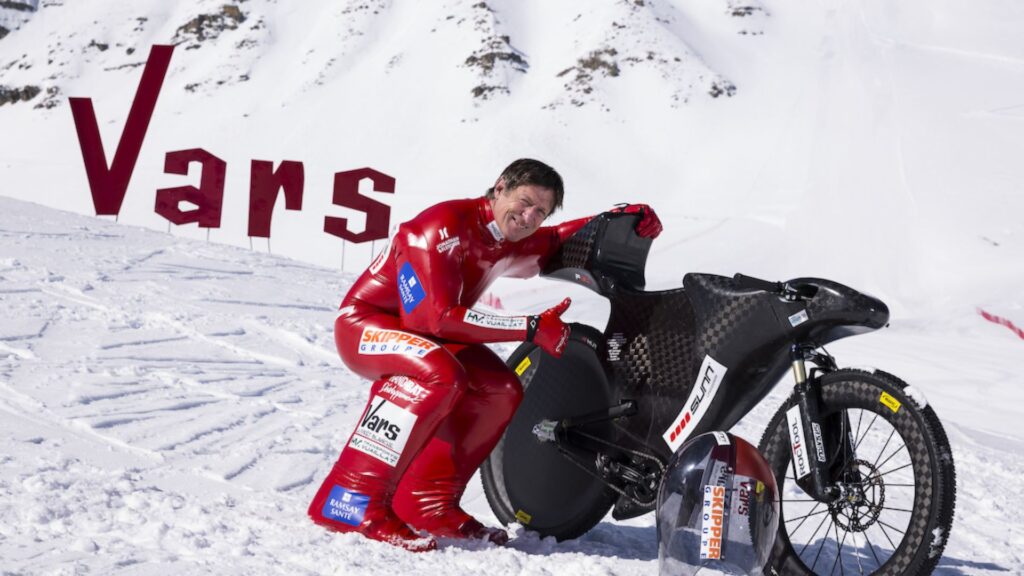
In 2000 was Eric Barone de eerste man die vanaf de legendarische KL-helling in Vars (Alpen) naar beneden raasde en daarbij een wereldrecord vestigde met een snelheid van 222,22 km/u.
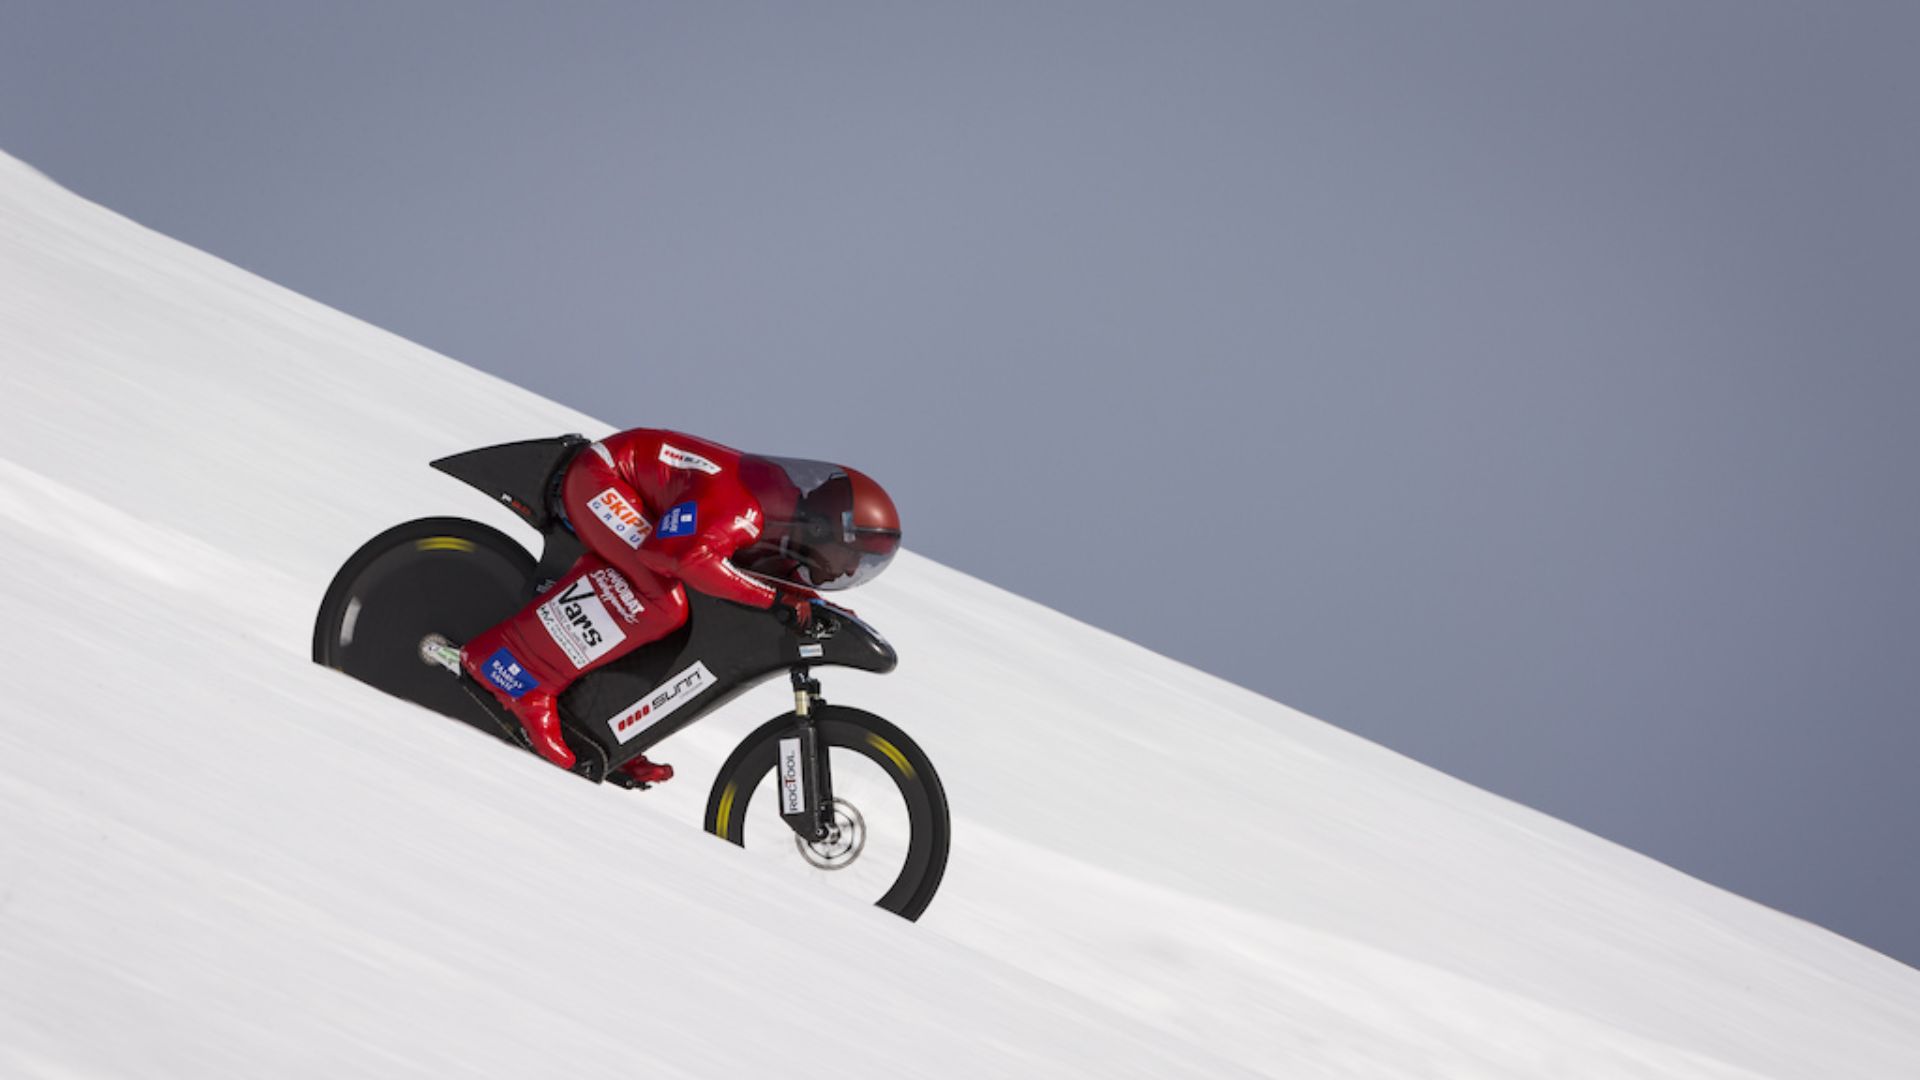
Op 28 maart 2015 om 7.30 uur 's ochtends verbrak Eric Barone, ondanks ongunstige weersomstandigheden, zijn eigen wereldsnelheidsrecord op de fiets met een snelheid van 223,30 km/u!
Een koude en winderige dag om het wereldrecord fietssnelheid te verbreken
Om 7.30 uur vertrekt Eric Barone vanaf de top van de beroemde KL-helling van Vars, genaamd „Chabrieres“.
Windvlagen maken het moeilijk om de fiets in de startpositie te houden. De gevoelstemperatuur bedraagt -20 °C op deze zaterdagochtend wanneer Eric Barone tegen de wind in de afdaling begint.
Het behoeft geen betoog dat de weersomstandigheden verre van ideaal waren, maar Eric wist zijn fiets succesvol te besturen en bleef de hele afdaling doorrijden.
Tijdens de laatste 500 m wist Eric zijn koers in evenwicht te houden, waarbij hij optimaal gebruik maakte van zijn krachtige, op maat gemaakte fiets, en verbrak hij zijn eigen wereldsnelheidsrecord: 223,30 km/u.
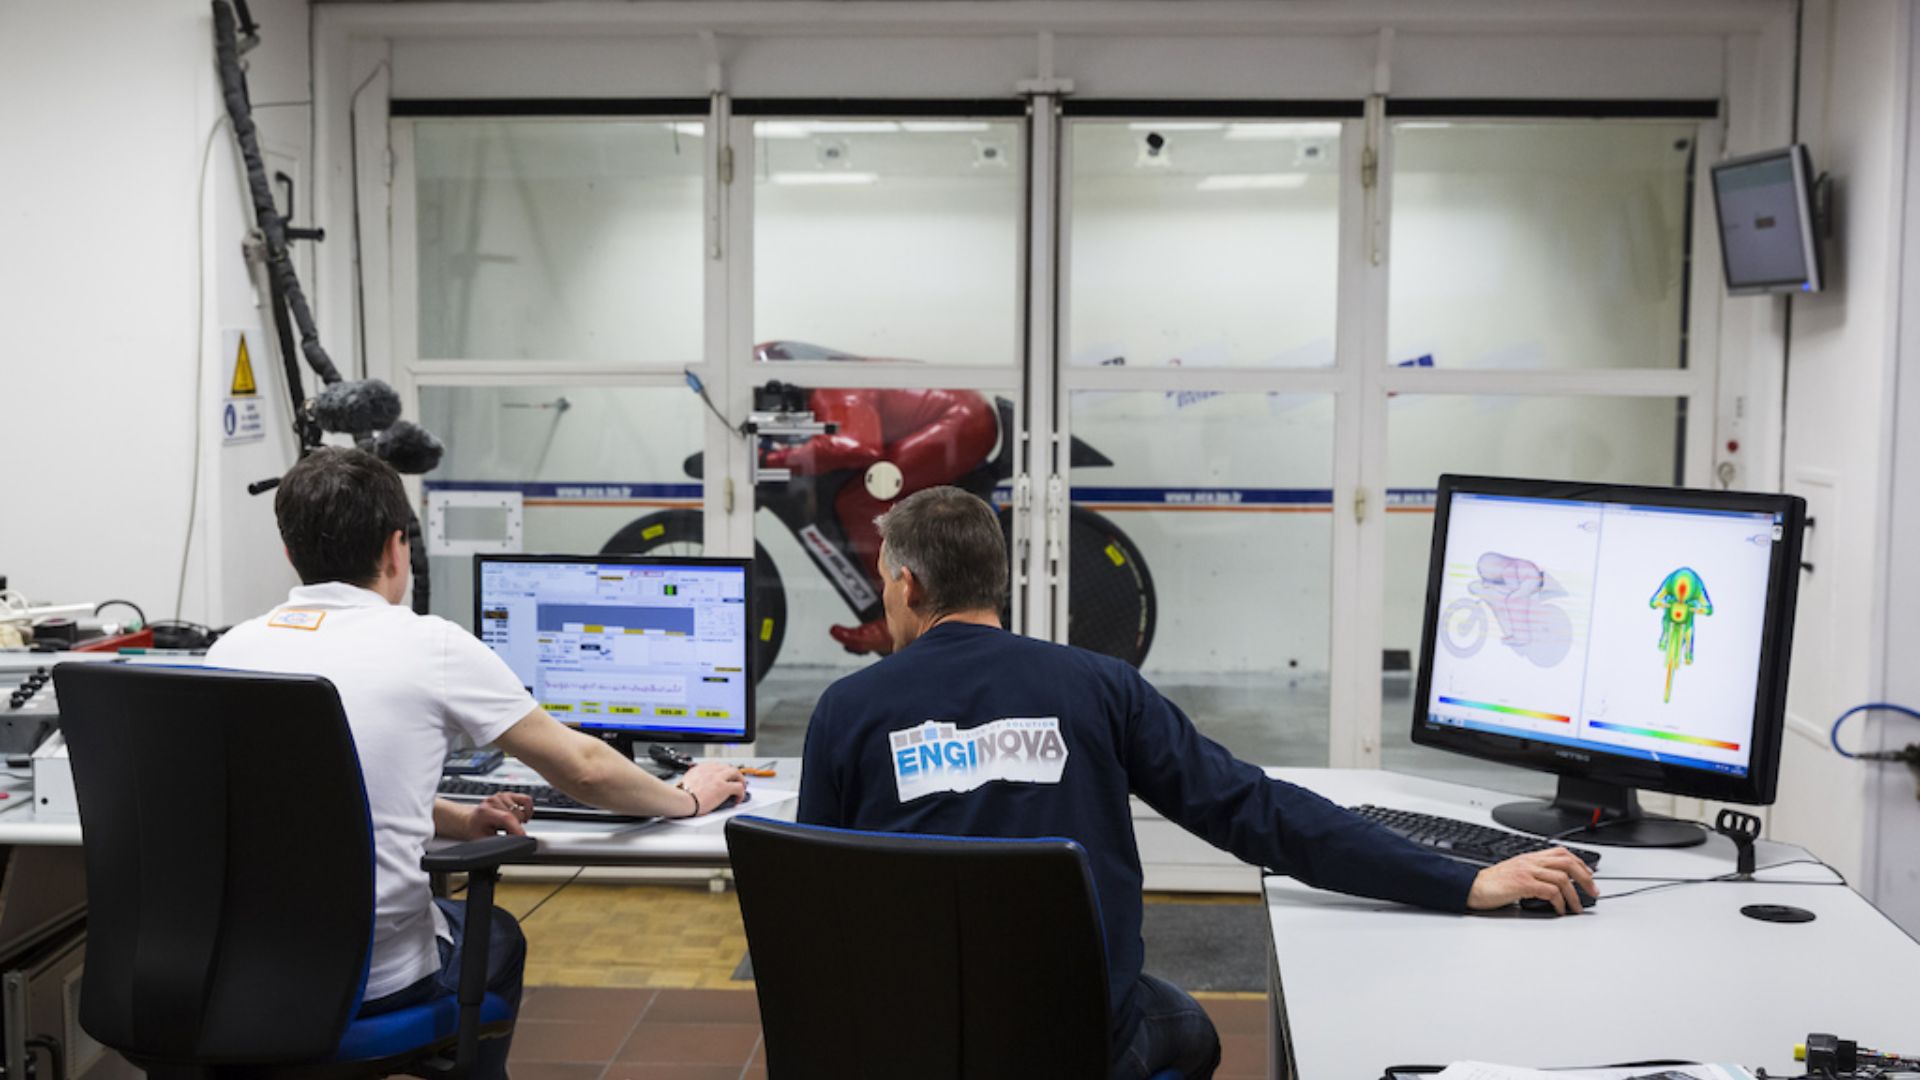
Met meer dan twintig jaar ervaring in projectleiding en onderzoek in de extreme sportenindustrie (snelzeilen, mountainbiken, motorsport, enz.) heeft Enginova een belangrijke rol gespeeld bij deze prestatie door een prototype te combineren met een standaardfiets.
Om de hoogste snelheid te bereiken, was het ontwerp van het fietsframe gebaseerd op luchtvaarttheorieën, waarbij technische berekeningen werden uitgevoerd, koolstofvezel stroomlijnkappen werden vervaardigd en tests in een windtunnel werden uitgevoerd.
Ook de hellingshoek is geoptimaliseerd om een rechte koers te kunnen varen.
Ellipse-N wordt gebruikt om de cellen van de officiële chronometer te positioneren
Bij pogingen om een wereldrecord te vestigen is de grootste uitdaging het berekenen van het punt waarop Eric zijn maximale snelheid zal bereiken zonder een volledige sprint. Bovendien heeft de Ellipse-N dit cruciale punt opgelost.
De Ellipse-N is een miniatuur-inertieel navigatiesysteem met een ingebouwde GNSS -ontvanger. Gemonteerd op de motorfiets leverde het bij lagere snelheden het volledige machinegedrag, beginnend bij ongeveer 180 km/u halverwege het parcours. Bovendien gebruikten de ingenieurs deze resultaten om de software van de snelheidssimulator te vergelijken en te verfijnen.
Op basis van deze opnames bij „lage snelheid“ hebben de ingenieurs van ENGINOVA geëxtrapoleerd waar de maximale snelheid zou worden bereikt. Ten slotte hebben ze de officiële tijdmeetsensoren op de juiste locatie geplaatst, met een onderlinge afstand van 100 meter.

“Tijdens dit langdurige, succesvolle project hebben de ingenieurs van SBG SYSTEMS Research and Support blijk gegeven van een grote betrokkenheid; ze hebben ons geholpen bij het afstemmen van onze meetketen voor monitoring en bij het analyseren van de resultaten. Dit teamwerk heeft ons enorm geholpen bij het bereiken van ons uiteindelijke doel. Echt goed werk!” | De heer Amerigo, Enginova
Ellipse-N, de beste INS voor zulke zware omstandigheden
De beste INS die we op de markt konden vinden, was de Ellipse-N van SBG Systems. De Ellipse-N moest een hoge mate van nauwkeurigheid bieden voor de berekende positie, de 3D-snelheid, versnellingen en Euler-hoeken. De geregistreerde resultaten gaven ons een gedetailleerd beeld van het gedrag van de fiets tijdens de rit.
De sbgCenter-software hielp ons om deze geregistreerde gegevens te vergelijken met de hoogfrequente beelden die tijdens de rit waren gemaakt. "Een geweldige en zeer efficiënte combinatie!", aldus de heer Amerigo, oprichter van Enginova.
Een ander belangrijk punt in de keuze van Enginova was de IP-klasse en het bedrijfstemperatuurbereik, een cruciaal aspect bij het werken op 2.700 m hoogte. Met zijn IP68-behuizing en zijn temperatuurbereik van –40 tot +85 °C overtrof de Ellipse-N de vereisten ruimschoots en functioneerde hij perfect onder deze zware omstandigheden.
Ellipse-N
Ellipse-N is een compact en krachtig RTK-inertiële navigatiesysteem (INS) met een geïntegreerde dual-band, quad-constellaties GNSS -ontvanger. Het systeem levert gegevens over rol, pitch, koers en heave, evenals een positie met centimeter GNSS .
Ellipse -N-sensor is bij uitstek geschikt voor dynamische omgevingen en zware GNSS omstandigheden, maar kan ook worden ingezet in minder dynamische toepassingen met een magnetische koers.

Vraag een offerte aan voor Ellipse-N
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het verschil tussen GNSS en GPS?
GNSS staat voor Global Navigation Satellite System en GPS voor Global Positioning System. Deze termen worden vaak door elkaar gebruikt, maar ze verwijzen naar verschillende concepten binnen satellietgebaseerde navigatiesystemen.
GNSS is een verzamelnaam voor alle satellietnavigatiesystemen, terwijl GPS specifiek verwijst naar het Amerikaanse systeem. GNSS omvat meerdere systemen die een uitgebreidere wereldwijde dekking bieden, terwijl GPS slechts één van die systemen is.
U profiteert van een betere nauwkeurigheid en betrouwbaarheid met GNSS door gegevens van meerdere systemen te integreren, terwijl GPS op zichzelf beperkingen kan hebben, afhankelijk van de beschikbaarheid van satellieten en omgevingsomstandigheden.
Wat is GNSS post-processing?
GNSS post-processing, of PPK, is een methode waarbij de ruwe GNSS-datametingen die op een GNSS-ontvanger zijn gelogd, worden verwerkt nadat de data-acquisitie heeft plaatsgevonden. Deze kunnen worden gecombineerd met andere bronnen van GNSS-metingen om de meest complete en nauwkeurige kinematische trajectorie voor die GNSS-ontvanger te leveren, zelfs in de meest veeleisende omgevingen.
Deze andere bronnen kunnen een lokaal GNSS-basisstation zijn op of nabij het data-acquisitieproject, of bestaande Continuously Operating Reference Stations (CORS) die doorgaans worden aangeboden door overheidsinstanties en/of commerciële CORS-netwerkaanbieders.
Post-Processing Kinematic (PPK) software kan gebruikmaken van vrij beschikbare GNSS-satellietbaan- en klokinformatie om de nauwkeurigheid verder te verbeteren. PPK maakt een nauwkeurige bepaling mogelijk van de locatie van een lokaal GNSS-basisstation in een absoluut mondiaal coördinatenreferentiekaderdatum dat wordt gebruikt.
PPK-software kan ook complexe transformaties tussen verschillende coördinatenreferentiekaders ondersteunen ten behoeve van technische projecten.
Met andere woorden, het geeft toegang tot correcties, verbetert de nauwkeurigheid van het project en kan zelfs dataverlies of fouten tijdens de meting of installatie na de missie herstellen.
Wat is Precise Point Positioning?
Precise Point Positioning (PPP) is een satellietsignaaltechniek die zeer nauwkeurige positionering biedt door satellietsignaalfouten te corrigeren. In tegenstelling tot traditionele GNSS-methoden, die vaak afhankelijk zijn van referentiestations op de grond (zoals bij RTK), maakt PPP gebruik van globale satellietdata en geavanceerde algoritmen om nauwkeurige locatiedata te leveren.
PPP werkt overal ter wereld zonder dat er lokale referentiestations nodig zijn. Dit maakt het geschikt voor toepassingen in afgelegen of uitdagende omgevingen waar grondinfrastructuur ontbreekt. Door gebruik te maken van nauwkeurige satellietbaan- en klokdata, samen met correcties voor atmosferische en multipath-effecten, minimaliseert PPP veelvoorkomende GNSS-fouten en kan het centimeter-nauwkeurigheid bereiken.
Hoewel PPP kan worden gebruikt voor gepost-processte positionering, waarbij verzamelde data achteraf wordt geanalyseerd, kan het ook real-time positioneringsoplossingen bieden. Real-time PPP (RTPPP) is steeds beter beschikbaar, waardoor gebruikers correcties kunnen ontvangen en hun positie in real-time kunnen bepalen.
