SeaRobotics USV met Ekinox-E
De USV ‘ SeaRobotics ’ is uitgerust met het ‘ Ekinox-E’ inertiële navigatiesysteem voor multibeam-compensatie en georeferering van gegevens.
“Met de ‘ Ekinox-E’ kunnen we de systeemintegratie stroomlijnen en tegelijkertijd klanten de mogelijkheid bieden om bathymetrische gegevens met hoge resolutie te verzamelen en te verwerken.” | Geoff D., ontwikkelingsmanager bij SeaRobotics Corp.
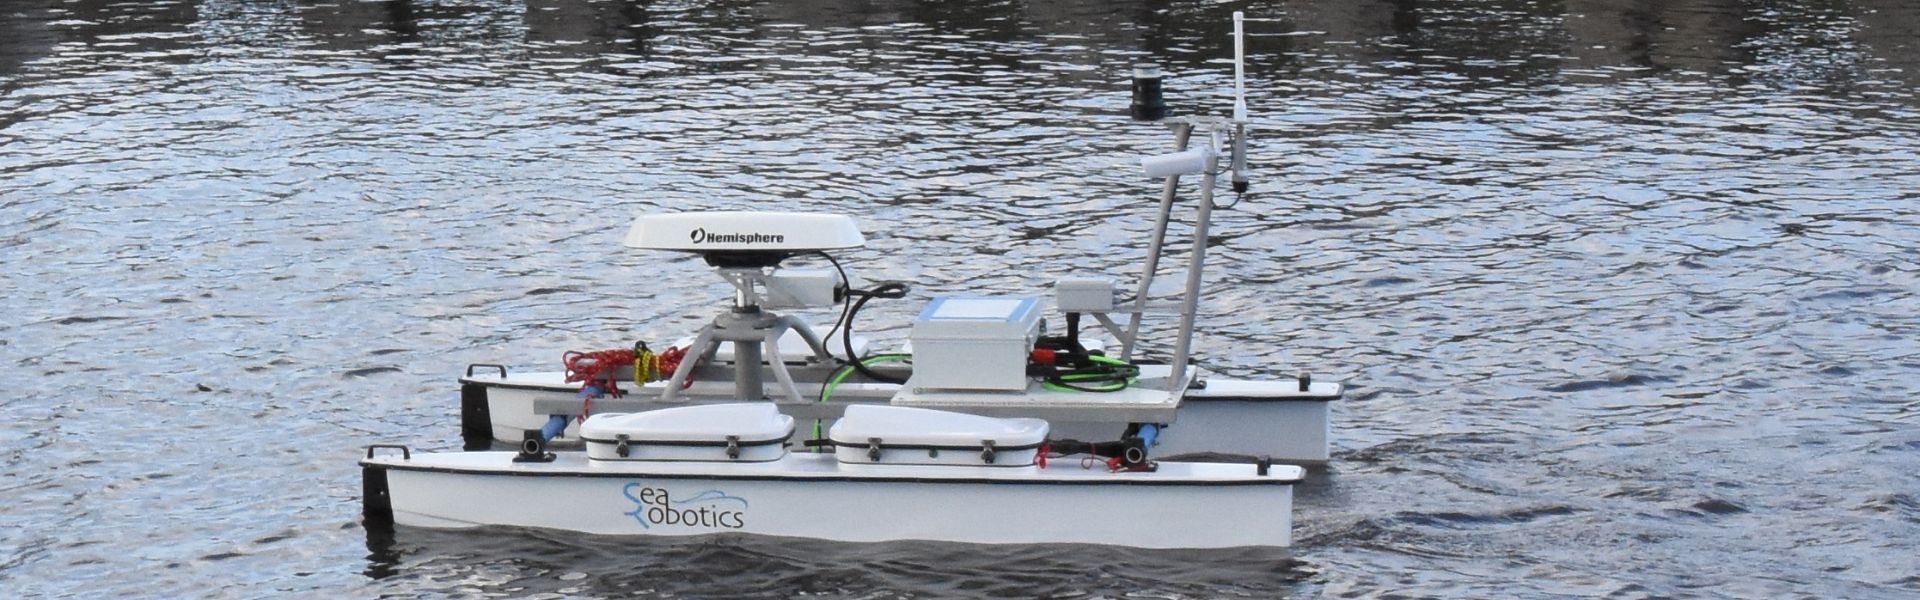
USV 2.5, de kleinste USV van SeaRobotics
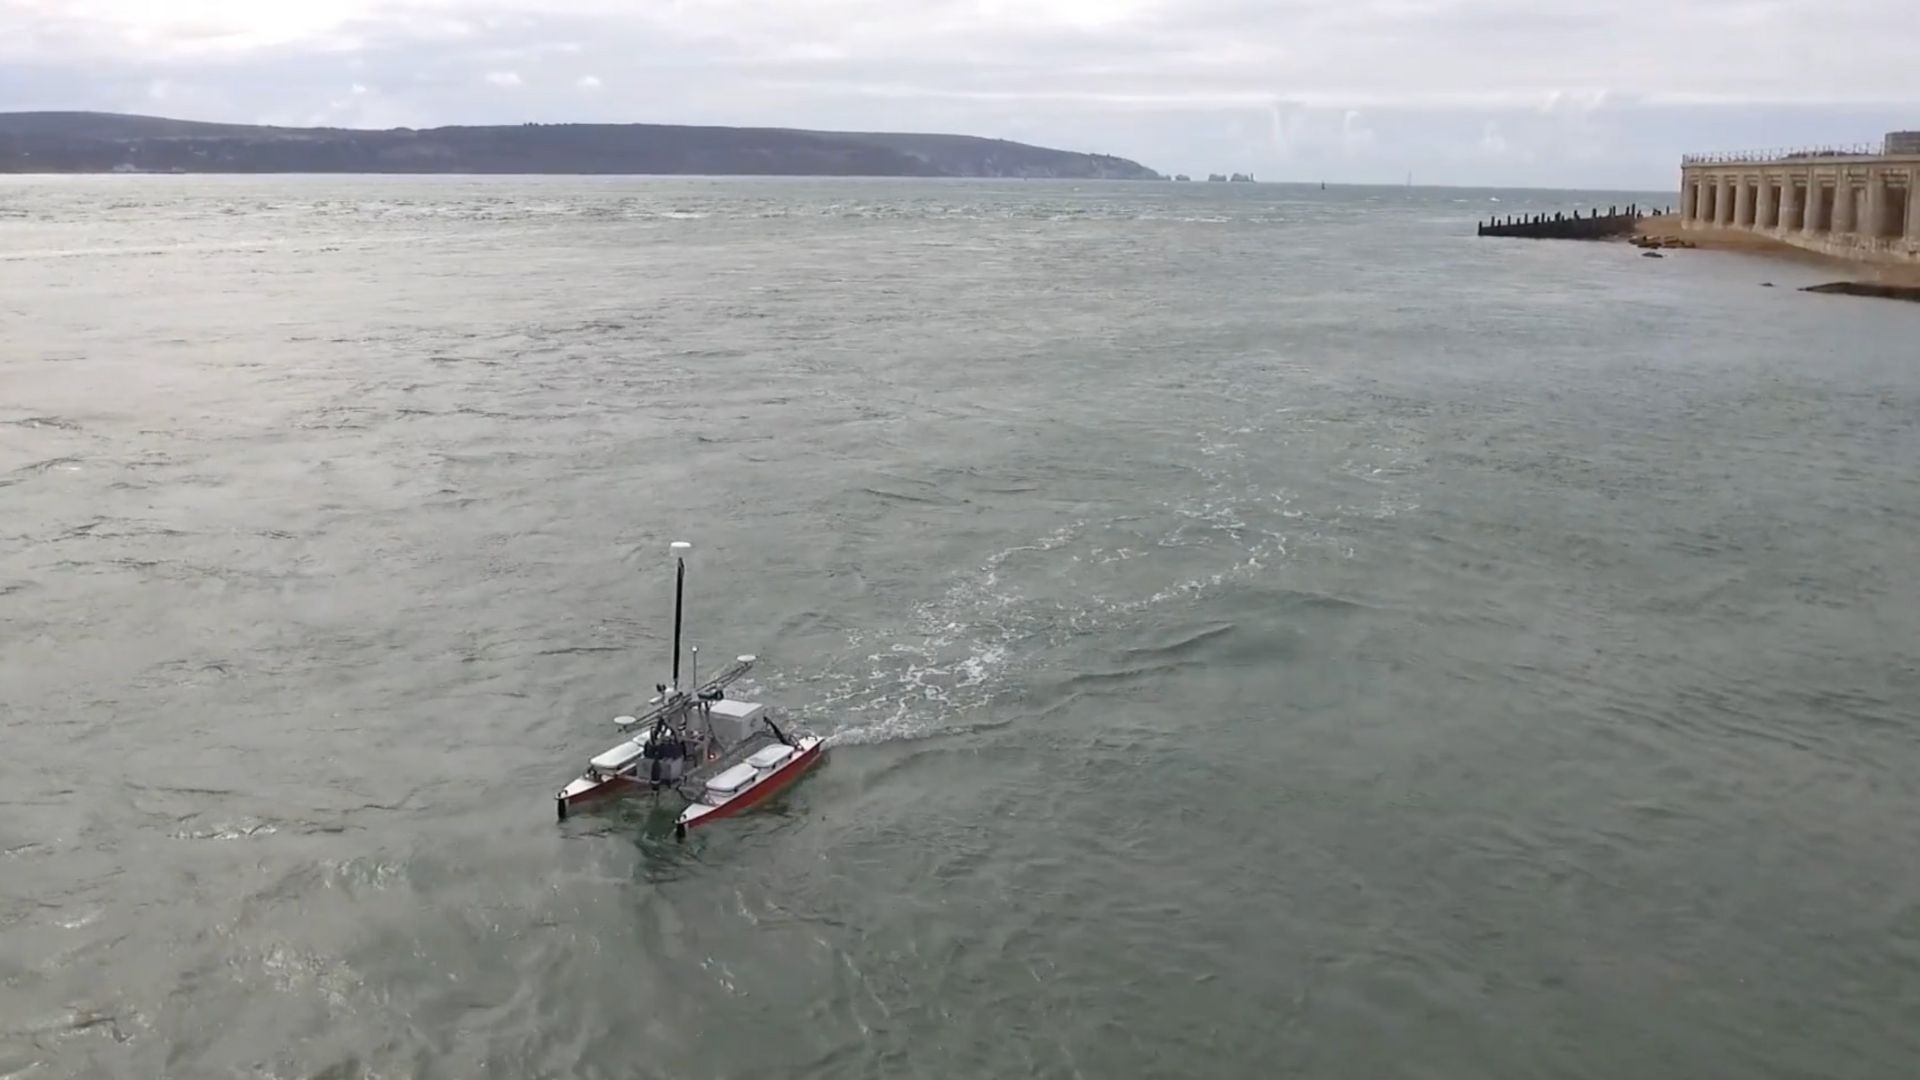
De USV 2.5 is een 2,5 meter lang onbemand oppervlaktevaartuig (USV) dat is uitgerust met een breed scala aan instrumenten en de flexibiliteit biedt om de sensoren aan te passen aan de eisen van de missie. De USV 2.5 is geleverd aan het Centrum voor Mariene Wetenschap en Technologie van de North Carolina State University.
Volledig uitgerust voor bathymetrie
De USV omvat:
- een Edgetech 6205 SwathBathymetric en gelijktijdig werkend dubbelfrequentie zijscan-sonarsysteem,
- een geluidssnelheidssensor,
- het uiterst flexibele traagheidsnavigatiesysteem Ekinox-E van SBG Systems , gekoppeld aan een RTK-GPS met dubbele antenne van Hemisphere,
- en HYPACK-software.
Gezien de veelzijdige mogelijkheden van de USV zal deze worden ingezet als een op praktijkervaring gebaseerd onderwijsmiddel en voor het uitvoeren van fundamenteel en toegepast onderzoek in meren, rivieren, estuaria en kustgebieden.
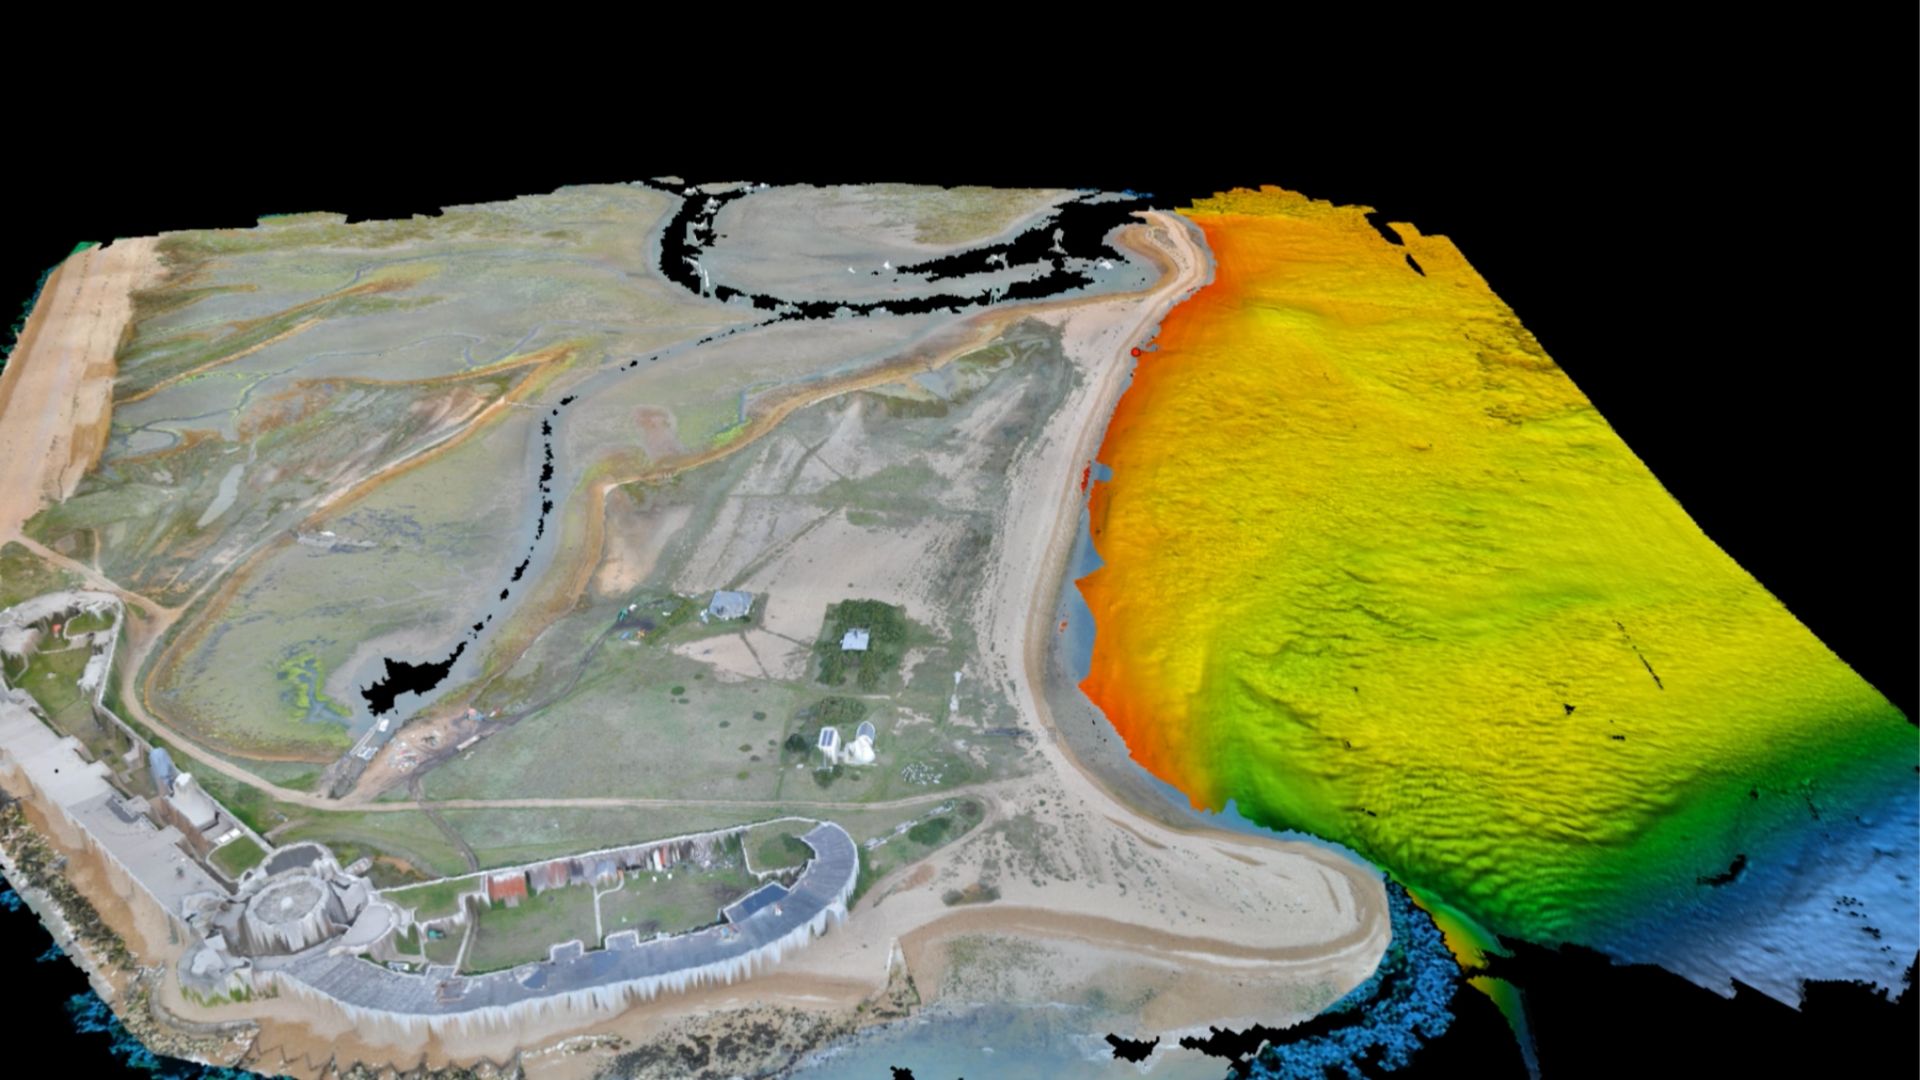
„De USV zal worden ingezet voor het in kaart brengen van de zeebodem en de waterkolom, wat van cruciaal belang is voor een beter begrip van diverse mariene en aquatische processen, waaronder ecosysteemdynamiek, waterkwaliteit en de stabiliteit van de kustlijn”, aldus Del Bohnenstiehl, hoofdonderzoeker van het project.
Geof Douglass, ontwikkelingsmanager bij SeaRobotics, verklaarde: „We hebben zonder aarzelen gekozen voor het Ekinox-E inertiële navigatiesysteem voor de USV 2.5.” Bovendien onderstreept deze keuze de betrouwbaarheid en prestaties van het systeem.
“In vergelijking met concurrerende producten met een vergelijkbare resolutie is de Ekinox dankzij zijn compacte vormgeving veel eenvoudiger te integreren. Bij kleine onbemande oppervlaktevaartuigen (USV’s) is de beschikbare laadcapaciteit (gewicht, afmetingen, vermogen, I/O) het meest kostbare goed. Met de Ekinox-E kunnen we de systeemintegratie stroomlijnen en tegelijkertijd klanten de mogelijkheid bieden om bathymetrische gegevens met hoge resolutie te verzamelen en te verwerken”, voegde Geof toe.
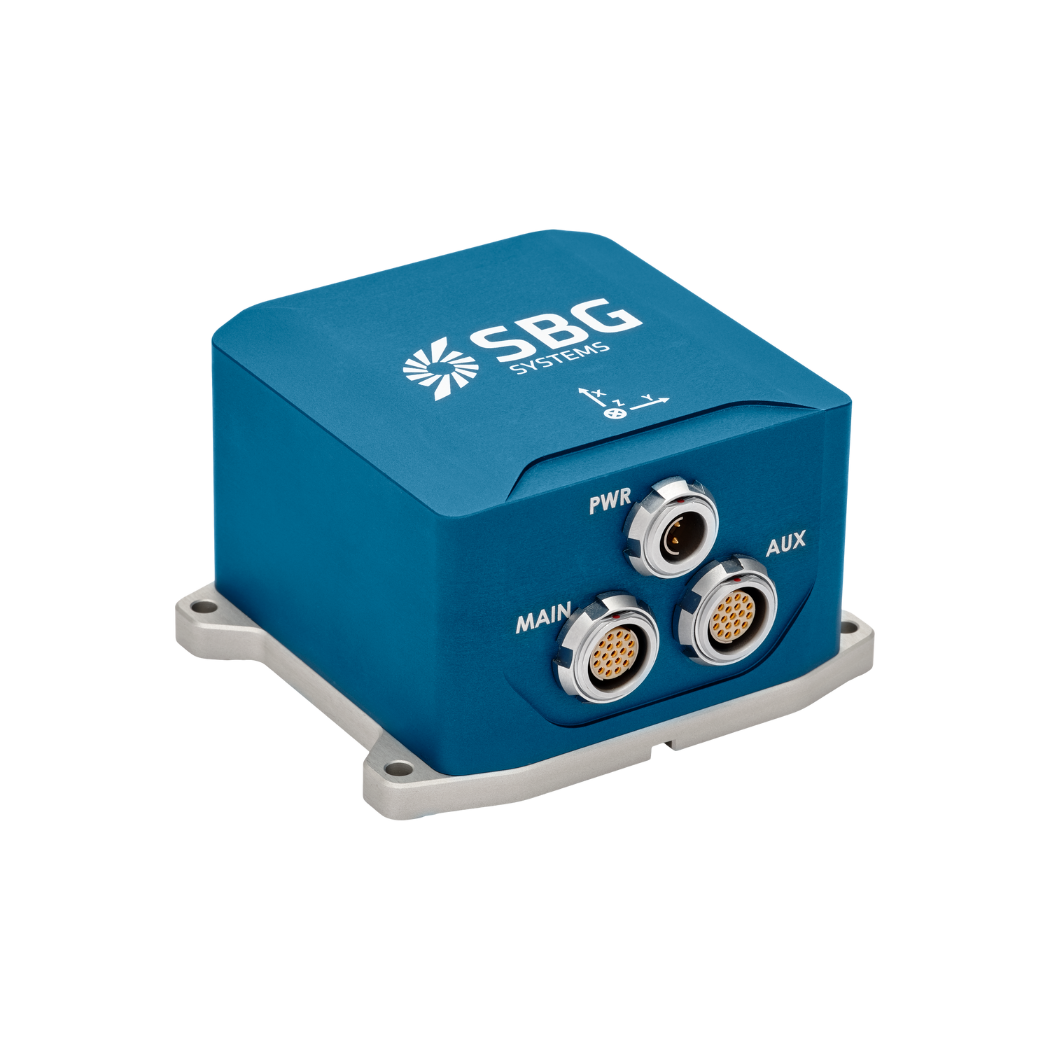
Ekinox-E
Ekinox-E kan ondersteunende gegevens van een externe GNSS -ontvanger verwerken om navigatie te bieden. Bovendien kan het worden aangesloten op vier externe ondersteunende systemen, waaronder DVL of DMI.
Ons veelzijdige inertiële navigatiesysteem levert op effectieve wijze gegevens over oriëntatie, heffing en navigatie.
Vraag een offerte aan voor Ekinox-E
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat zijn golfmeetssensoren?
Golfmeetssensoren zijn essentiële hulpmiddelen om de oceaan dynamiek te begrijpen en de veiligheid en efficiëntie in maritieme operaties te verbeteren. Door nauwkeurige en tijdelijke gegevens te verstrekken over de golftoestanden, helpen ze beslissingen te onderbouwen in verschillende sectoren, van scheepvaart en navigatie tot milieubehoud. Golfboeien zijn drijvende apparaten die zijn uitgerust met sensoren om golfparameters zoals hoogte, periode en richting te meten.
Ze gebruiken doorgaans accelerometers of gyroscopen om golfbewegingen te detecteren (bijv. golfperiode) en kunnen realtime gegevens doorsturen naar faciliteiten aan de kust voor analyse.
Wat is bathymetrie?
Bathymetrie is de studie en meting van de diepte en vorm van onderwaterterrein, voornamelijk gericht op het in kaart brengen van de zeebodem en andere onderwaterlandschappen. Het is de onderwatervariant van topografie en biedt gedetailleerd inzicht in de onderwaterkenmerken van oceanen, zeeën, meren en rivieren. Bathymetrie speelt een cruciale rol in diverse toepassingen, waaronder navigatie, maritieme bouw, verkenning van hulpbronnen en milieustudies.
Moderne bathymetrische technieken vertrouwen op sonarsystemen, zoals single-beam en multibeam echosounders, die geluidsgolven gebruiken om de waterdiepte te meten. Deze apparaten sturen geluidspulsen naar de zeebodem en registreren de tijd die de echo's nodig hebben om terug te keren, waarbij de diepte wordt berekend op basis van de geluidssnelheid in water. Met name multibeam echosounders maken het mogelijk om brede stroken van de zeebodem te tegelijkertijd in kaart te brengen, wat zorgt voor zeer gedetailleerde en nauwkeurige weergaven van de zeebodem. Vaak wordt een RTK + INS-oplossing gekoppeld om nauwkeurig gepositioneerde 3D-bathymetrische weergaven van de zeebodem te creëren.
Bathymetrische data is essentieel voor het maken van zeekaarten, die schepen helpen om veilig te navigeren door potentiële onderwatergevaren zoals onderliggende rotsen, wrakken en zandbanken te identificeren. Het speelt ook een vitale rol in wetenschappelijk onderzoek, door onderzoekers te helpen bij het begrijpen van onderwater geologische kenmerken, zeestromingen en mariene ecosystemen.
Waar wordt een boei voor gebruikt?
Een boei is een drijvend middel dat voornamelijk in maritieme en aquatische omgevingen wordt gebruikt voor verschillende hoofddoelen. Boeien worden vaak op specifieke locaties geplaatst om veilige vaarroutes, kanalen of gevaarlijke gebieden in wateren te markeren. Ze begeleiden schepen en vaartuigen om gevaarlijke plekken zoals rotsen, ondiepten of wrakken te vermijden.
Ze worden gebruikt als ankerpunten voor vaartuigen. Met afmeermoeien kunnen boten aanmeren zonder dat ze het anker hoeven te laten vallen, wat vooral handig is in gebieden waar ankeren onpraktisch of schadelijk voor het milieu is.
Geinstrumenteerde boeien zijn uitgerust met sensoren om omgevingsomstandigheden zoals temperatuur, golfhoogte, windsnelheid en luchtdruk te meten. Deze boeien leveren waardevolle gegevens op voor weersvoorspellingen, klimaatonderzoek en oceanografische studies.
Sommige boeien dienen als platform voor het verzamelen en verzenden van real-time data uit het water of vanaf de zeebodem, en worden vaak gebruikt in wetenschappelijk onderzoek, milieumonitoring en militaire toepassingen.
In de kommerciële visserij markeren boeien de locatie van fuiken of netten. Ze worden ook ingezet in de aquacultuur om de locaties van onderwaterfarms aan te duiden.
Boeien kunnen ook specifieke zones aangeven, zoals verboden-te-ankeren-zones, visverbodsgebieden of zwemzones, en zo helpen bij het handhaven van regelgeving op het water.
In alle gevallen zijn boeien cruciaal voor het waarborgen van de veiligheid, het faciliteren van maritieme activiteiten en het ondersteunen van wetenschappelijk onderzoek.
Wat is drijfvermogen?
Drijfvermogen is de opwaartse kracht die wordt uitgeoefend door een vloeistof (zoals water of lucht) en die in gevecht is met het gewicht van een object dat erin is ondergedompeld. Hierdoor kunnen objecten blijven drijven of naar de oppervlakte stijgen als hun dichtheid kleiner is dan die van de vloeistof. Drijfvermogen ontstaat door het drukverschil op de ondergedompelde delen van het object: op grotere diepte is de druk groter, wat zorgt voor een opwaartse kracht.
Het principe van het drijfvermogen wordt beschreven door de wet van Archimedes, die stelt dat de opwaartse kracht op een object gelijk is aan het gewicht van de vloeistof die door het object wordt verplaatst. Als de opwaartse kracht groter is dan het gewicht van het object, zal het drijven; als deze kleiner is, zal het object zinken. Drijfvermogen is essentieel op vele terreinen, van maritieme techniek (het ontwerpen van schepen en duikboten) tot de werking van drijvende objecten zoals boeien.
Wat is het traagheidsnavigatiesysteem van een USV?
Een inertiële geleidingssysteem voor een onbemand oppervlaktevaartuig (USV) is van cruciaal belang voor nauwkeurige navigatie en besturing, vooral wanneer er geen gegevens van het GNSS -systeem beschikbaar zijn. Inertiële sensoren volgen de beweging en oriëntatie, waardoor effectieve navigatie in uitdagende omgevingen mogelijk wordt.
Inertiële navigatiesystemen (INS) integreren gegevens van de ' IMU ' met die van andere systemen, zoals de ' GNSS ' of 'Doppler Velocity Logs', om de nauwkeurigheid te verbeteren. Ze maken ook gebruik van navigatiealgoritmen, zoals de Kalman-filter, om de positie en snelheid te berekenen.
Inertiële sensoren ondersteunen autonoom gebruik en leveren nauwkeurige koers- en positiegegevens voor diverse toepassingen. Ze zorgen voor een effectieve werking in omstandigheden waarin de toegang tot GNSS is geblokkeerd en maken realtime aanpassingen mogelijk voor een betere wendbaarheid.
