Onderzoek naar autonome veerboten in stedelijke waterwegen
WarnowstromerAI (een onderzoeksproject van de Universiteit van Rostock) ontwikkelt technologieën voor autonome veerboten, gericht op veilige en efficiënte navigatie in drukke stedelijke waterwegen. Met behulp van onze Ekinox Micro GNSS/INS heeft het team nauwkeurige positionering en betrouwbare bewegingsgegevens verkregen voor geautomatiseerde scheepsoperaties. Al met al laat het project zien hoe geavanceerde navigatietechnologie stilletjes de toekomst van de binnenvaart vormgeeft. Het wijst de weg naar slimmere en veiligere waterwegen waar autonome schepen vol vertrouwen door complexe stedelijke wateren kunnen varen.

WarnowstromerAI is een onderzoeksproject onder leiding van de Universiteit van Rostock, gericht op de ontwikkeling van sterk geautomatiseerde ondersteuningssystemen voor autonome passagiersveerboten op binnenwateren. Het project maakt gebruik van de Warnowstromer, een veerboot die de rivier de Warnow oversteekt via een route van 500 meter in een druk stedelijk gebied.
Deze route wordt druk bevaren door toeristen, commerciële schepen en pleziervaartuigen, waardoor het een ideale omgeving is om autonome veerbootnavigatie, energiezuinige bedrijfsvoering en geavanceerde omgevingsherkenning te testen. Vanwege deze constante activiteit vaart de veerboot in een dynamische omgeving waar de verkeersomstandigheden snel kunnen veranderen. Deze route is bijzonder waardevol voor onderzoekers. Zij kunnen bestuderen hoe geautomatiseerde schepen reageren op situaties in de praktijk, in plaats van in gecontroleerde testomgevingen.
Doelstellingen van de klant: Betrouwbare autonome navigatie mogelijk maken
Het project ging van start met een duidelijke missie: het ontwikkelen van een besturings- en feedbacksysteem dat geautomatiseerde ondersteuningsfuncties op binnenvaartveerboten kan ondersteunen. Het team wilde een oplossing creëren die niet beperkt zou blijven tot één enkel vaartuig. Om dit mogelijk te maken, hielden ze niet alleen rekening met technische prestaties, maar ook met economische en regelgevende aspecten. Het doel is een systeem te bouwen dat veilig en efficiënt kan functioneren, zelfs in complexe en voortdurend veranderende omgevingen.
Vanaf het begin besefte het ontwikkelingsteam dat nauwkeurige en betrouwbare positiegegevens cruciaal zouden zijn om automatisering te laten slagen. Bij een drukke rivierovertocht met veel schepen, wisselende winden en veranderende stromingen zijn nauwkeurige navigatiegegevens absoluut essentieel.
Technische uitdagingen
Het autonoom besturen van de veerboot is allesbehalve eenvoudig. De Warnowstromer vaart tussen commerciële schepen, sportboten, elektrische recreatievaartuigen en zelfs zwemmers door. Sediment, begroeiing en nabijgelegen constructies kunnen de manoeuvreerruimte van de veerboot beperken. Tegelijkertijd vaart de veerboot op een beperkte accucapaciteit, waardoor hij energiezuinig moet opereren.
Deze operationele beperkingen betekenen dat de navigatie- en besturingssystemen niet alleen nauwkeurig moeten zijn, maar ook betrouwbaar moeten blijven gedurende lange bedrijfsperiodes. Elke instabiliteit of elk verlies van positiegegevens kan zowel de veiligheid als de efficiëntie in gevaar brengen.
Om deze uitdagingen het hoofd te bieden, had het team het volgende nodig:
- Navigatie op basis van schatting gedurende maximaal 5 minuten, waardoor navigatie onder bruggen en in gebieden zonder „ GNSS ” mogelijk is. „ IMU ”-prestaties van tactische kwaliteit bij minimaal 100 Hz.
- GPS-kompas met flexibele dubbele antennes, geïntegreerd in de IMU.
- Specificaties van de gyroscoop: 0,1°/√h, biasstabiliteit van 2°/h, 60 µg/√Hz en versnellingsruis van 20 µg.
Vanwege deze eisen had het team een navigatiesysteem nodig dat nauwkeurige realtimegegevens levert en betrouwbaar functioneert onder wisselende omgevingsomstandigheden.
De integratie van onze navigatieoplossing in de autonome veerboot
Het team ontdekte ons via een online zoekopdracht en zag al snel in dat onze oplossingen voor inertiële navigatie aan hun behoeften konden voldoen. De samenwerking begon met een offerteaanvraag, en we hebben nauw met hen samengewerkt om een naadloze integratie te garanderen. We hebben het team voorzien van Ekinox Micro , ons tactisch INS/GNSS systeem, om aan hun veeleisende eisen te voldoen.
Met behulp van Ekinox Micro kon het team op een gestructureerde, stapsgewijze manier van de eerste tests naar volledig geautomatiseerde functies overgaan.
Ze verifieerden eerst de basisbewerkingen met behulp van joystickbesturing, terwijl ons systeem nauwkeurige positie- en oriëntatiegegevens leverde. Deze eerste fase stelde het team in staat om de kwaliteit van de navigatiegegevens te valideren en te bevestigen dat deze later in het project geavanceerdere automatiseringsfuncties konden ondersteunen.
Vervolgens voegden ze snelheids- en positiebesturing toe met behulp van de hoogfrequente gegevens van de dubbele-antenne- GNSS , geleverd door Ekinox Micro . Dit hielp hen om de koers en de automatische positionering van de veerboot nauwkeuriger aan te passen met behulp van metingen uit de praktijk.
Integratie en testen
Tijdens de integratie en het testen zorgden de Fast Ethernet-interface en het op maat gemaakte protocol van ons systeem ervoor dat realtime navigatiegegevens eenvoudig in hun besturingsalgoritmen konden worden ingevoerd. Ekinox Micro maakte nauwkeurig manoeuvreren mogelijk, zelfs onder veranderende omgevingsomstandigheden, waardoor het team zich kon concentreren op autonome functies zonder dat er tijdelijke oplossingen nodig waren.
Operators konden de autonome veerboot met vertrouwen in de gaten houden, dankzij nauwkeurige navigatie-informatie met hoge resolutie die te allen tijde beschikbaar was. Door de continue beschikbaarheid van gegevens kon het team autonome functies, zoals trajectplanning en objectdetectie, stap voor stap evalueren en verbeteren.
Het team had tijdens de integratie nauwelijks ondersteuning nodig. Ze konden het systeem grotendeels zelfstandig installeren en configureren met behulp van onze documentatiebronnen. Terugkijkend op deze soepele ervaring deelden ze het volgende:“Jullie online documentatie en ondersteuningsportaal hielpen het team om jullie oplossing snel te integreren. Telkens wanneer we een bug ontdekten, zorgde het ondersteuningsteam onmiddellijk voor updates om de implementatie soepel te laten verlopen.”
Resultaten en volgende stappen
Dankzij de integratie van het navigatiesysteem beschikt het team nu over een stabiele en betrouwbare bron van positie- en oriëntatiegegevens voor hun tests. Dit heeft hen geholpen om geautomatiseerde functies beter te evalueren en hun besturingsalgoritmen aan te passen aan de hand van echte navigatiegegevens tijdens hun proefvaarten met de veerboot. Het biedt ook een consistent referentiepunt voor het vergelijken van verschillende testscenario’s en het verbeteren van het systeemgedrag in de loop van de tijd.
In de toekomst zal het project zich verder ontwikkelen. Het team is van plan het navigatiesysteem te combineren met optische sensoren om de manier waarop de autonome veerboot haar omgeving detecteert en begrijpt, te verbeteren. Dit zal meer geavanceerde autonome functies ondersteunen en de onderzoekers helpen te bestuderen hoe geautomatiseerde veerboten of schepen veilig kunnen opereren in drukke stedelijke waterwegen.
Terugkijkend op het werk tot nu toe vatte het team hun ervaring eenvoudig samen: “De Ekinox Micro is de beste sensorapparatuur om de autonome scheepvaart in stedelijke gebieden te bevorderen.”
Het project loopt nog, maar de resultaten tot nu toe laten zien hoe betrouwbare navigatiegegevens de ontwikkeling van geautomatiseerde veerbootoperaties in praktijkomstandigheden kunnen ondersteunen.
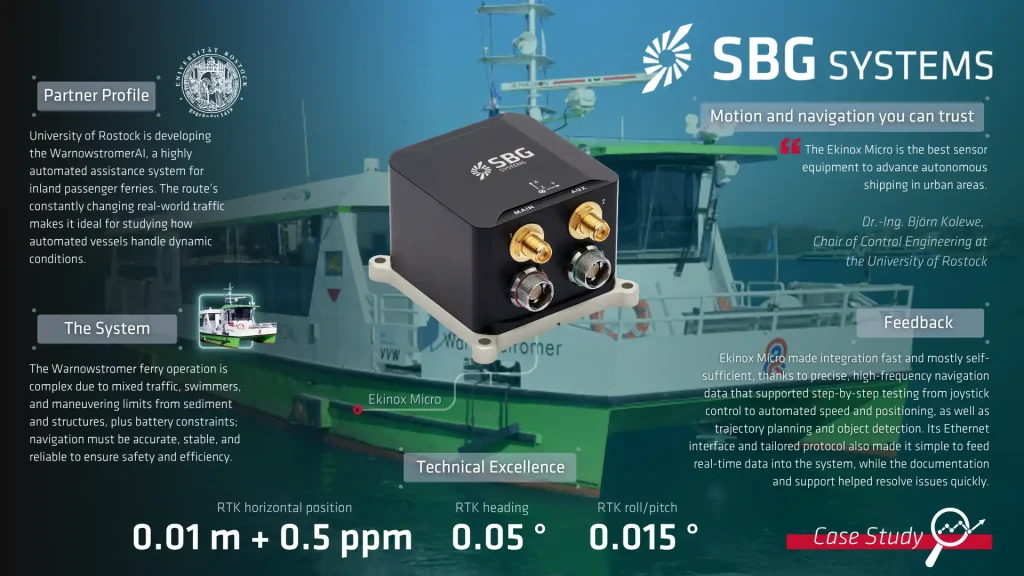
Ekinox Micro
Ekinox Micro biedt hoogwaardige, op de ‘ GNSS ’ gebaseerde inertiële navigatie voor toepassingen op het land, op zee en in de lucht. Deze miniatuursensor combineert een ‘ GNSS ’-ontvanger met tactische MEMS-inertiële sensoren om superieure nauwkeurigheid te bieden onder uitdagende omstandigheden.
Ekinox Micro is klein en licht, maar toch robuust genoeg om zware omstandigheden te weerstaan.

