Mars Rover UGV met Ellipse-N
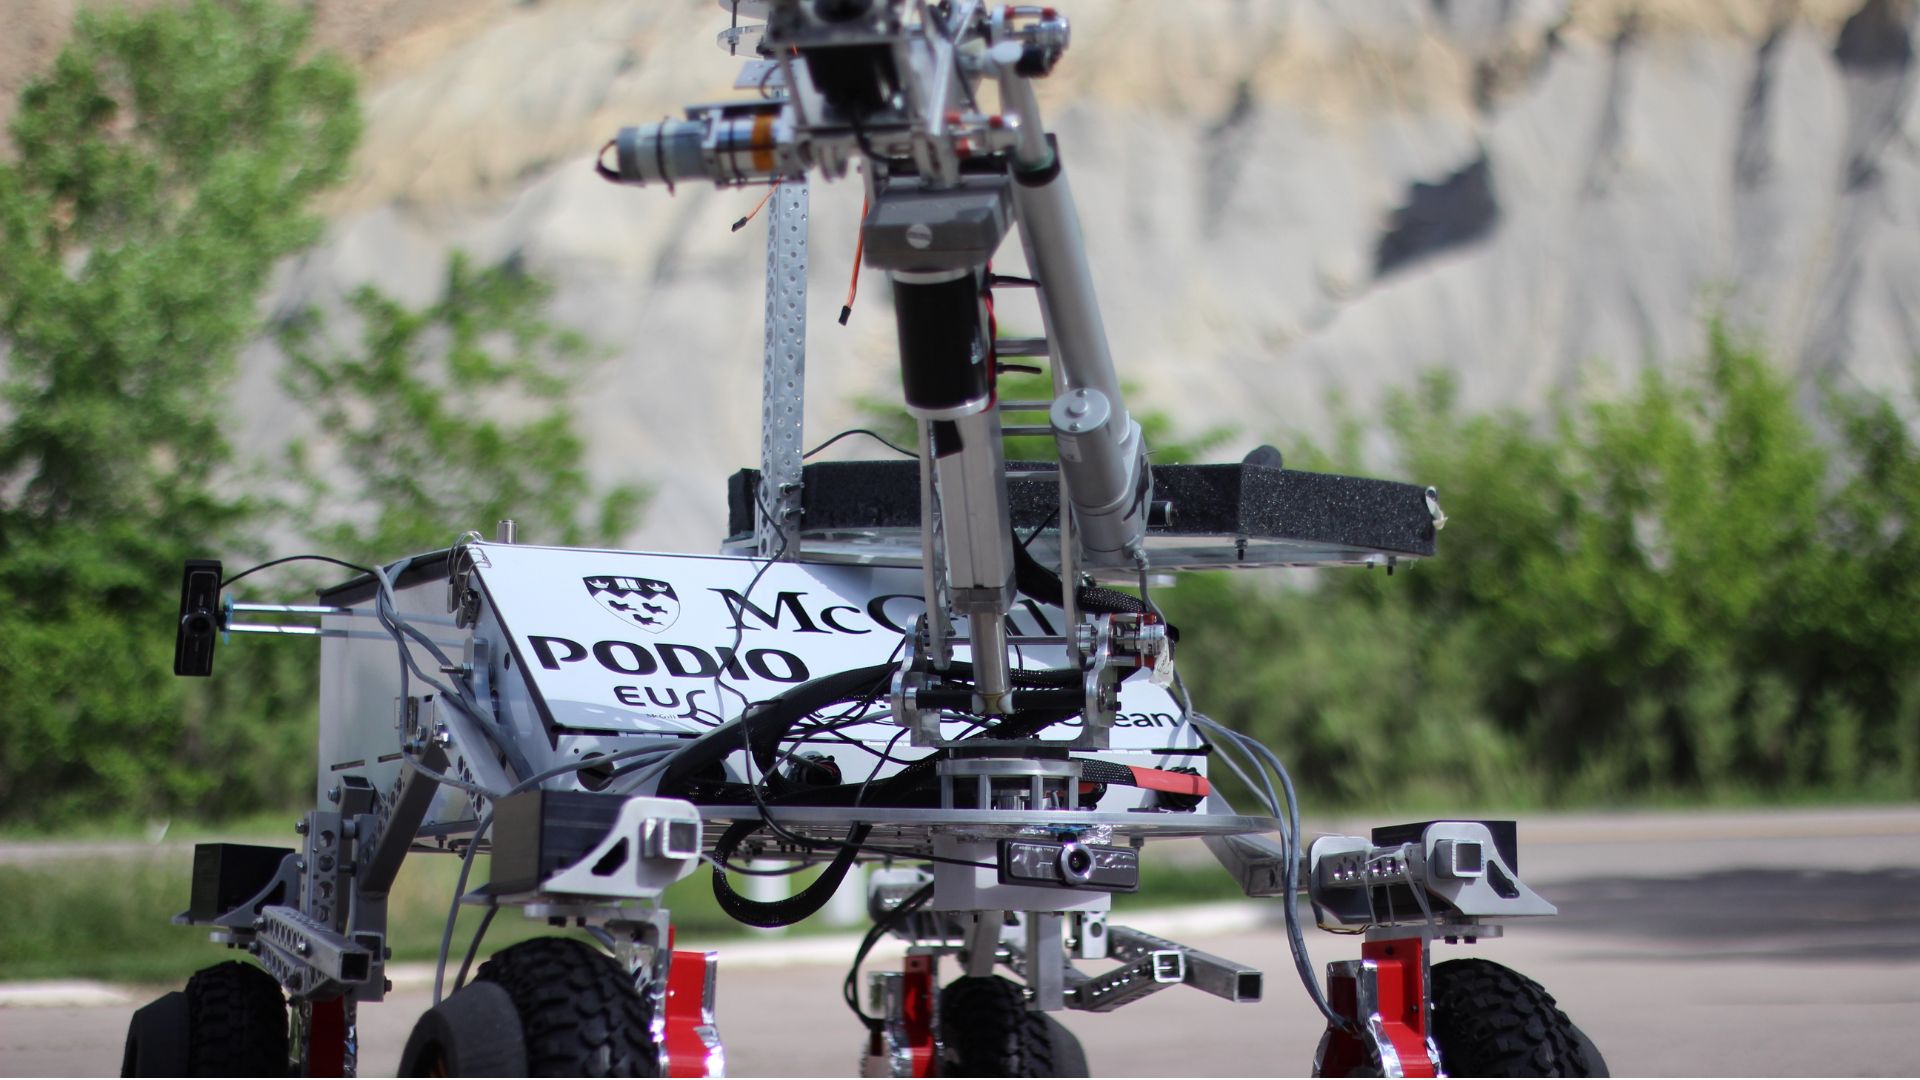
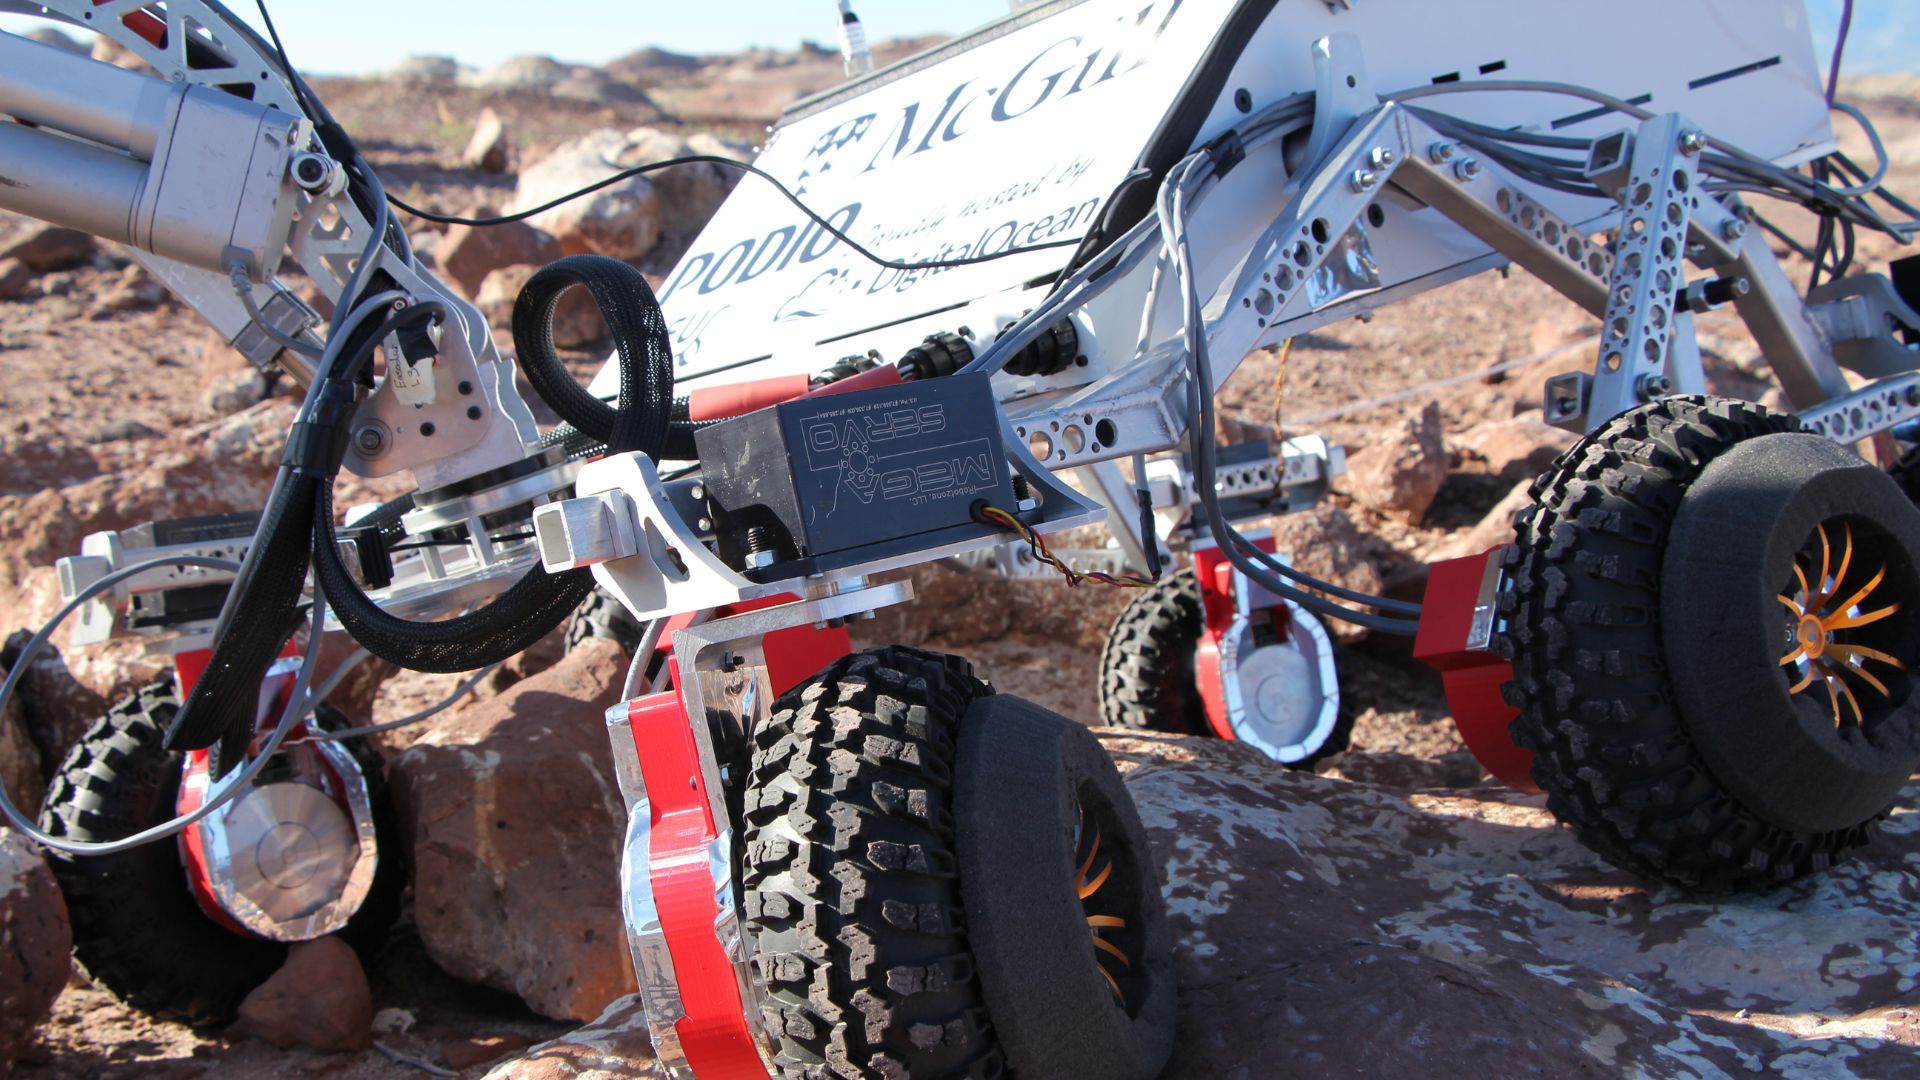
Mc Gills De semi-autonome Marsrover is uitgerust met een SBG-miniatuur INS/GNSS voor autonome navigatie.
“Dankzij dit apparaat konden we na meer dan 500 meter blind navigeren precies 20 centimeter van het laatste waypoint tot stilstand komen, iets wat nog nooit eerder was gelukt tijdens de wedstrijd.” | Het McGill Robotics -team
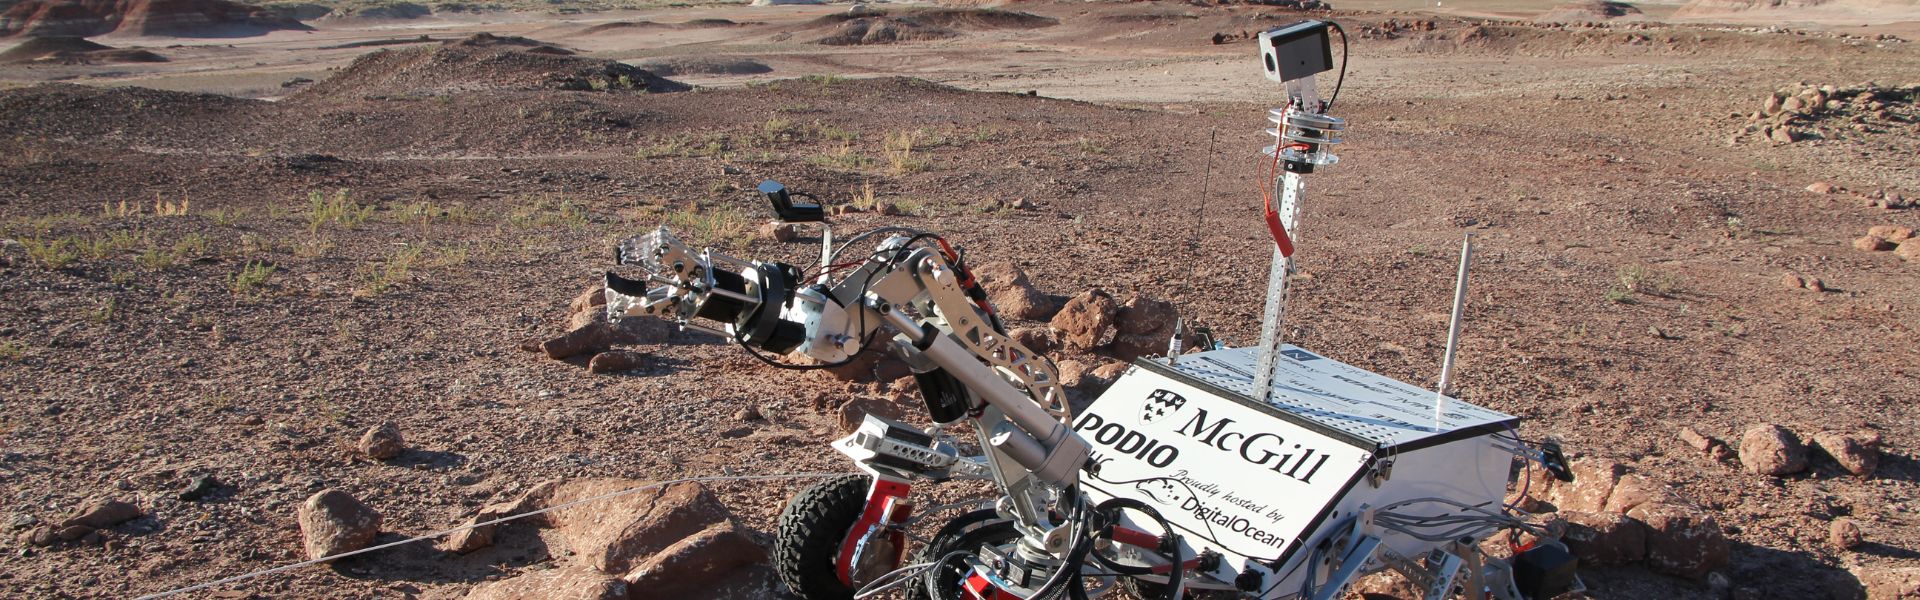
Het Marsrover-project
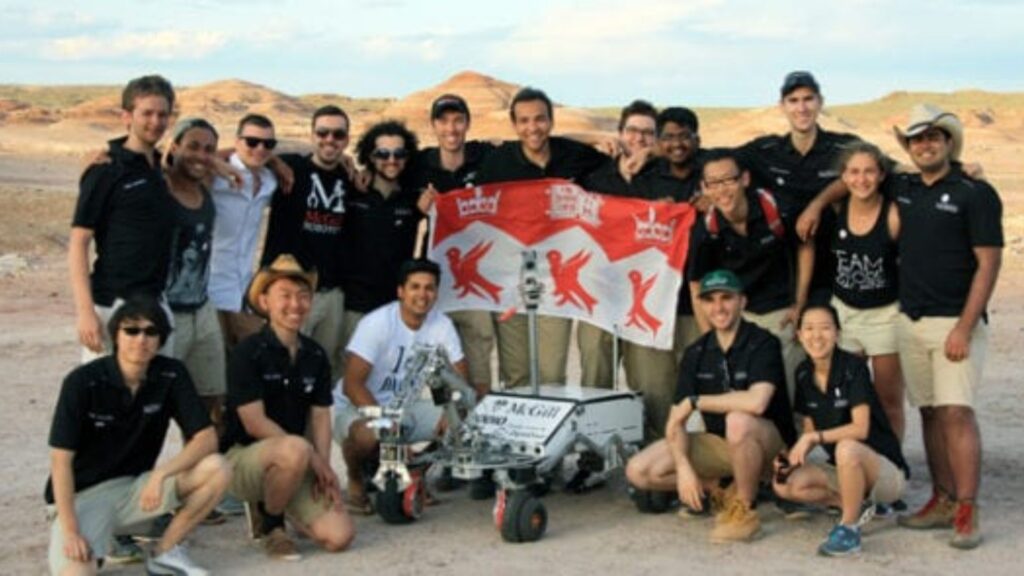
Het team van de ‘ McGill Robotics ’ ontwierp de robot om deel te nemen aan twee internationale wedstrijden, waarbij elk team zijn rover vanuit een verborgen controlecentrum in een Mars-achtige woestijnomgeving moest besturen tijdens verschillende runs om complexe taken uit te voeren.
Deze taken omvatten het doorkruisen van ruig terrein, het vervoeren van lading naar afgelegen locaties, het onderhouden van een complex bedieningspaneel en het analyseren van verzamelde bodemmonsters.
Tijdens elke rit werd van de teams verwacht dat ze hun rovers draadloos op een afstand van meer dan 1 kilometer bedienden en voortdurend vertrouwden op de feedback van de sensoren, afkomstig van de ingebouwde IMU’s, GPS, camera’s en wetenschappelijke instrumenten.
Beste prestatie bij de navigatieopdracht voor blinden
Het team schafte tussen de wedstrijden door een IG-500N v SBG Systemsaan, wat van cruciaal belang bleek voor hun succes in de ERC. Bovendien zorgde de precisie van de IG-500N ervoor dat het team de hoogste score behaalde bij de blinde navigatieopdrachten. Bij deze opdracht moeten teams zonder gebruik te maken van camera’s naar GPS-coördinaten navigeren in moeilijk begaanbaar terrein.
Dankzij het apparaat konden we ons op 20 centimeter afstand van het laatste waypoint tot stilstand brengen, na meer dan 500 meter blind navigeren – iets wat nog nooit eerder tijdens de wedstrijd was gelukt.
Eenvoudige integratie
Mc Gills heeft de sbgCom-bibliotheek, die bij de IG-500N wordt geleverd, via een C++-wrapper effectief in hun softwarearchitectuur geïntegreerd.
Ze hebben de initialisatiefunctie in de constructor van de klasse gebruikt en de callback-functies geïmplementeerd voor threadveilige werking, zodat ze in continue modus updates van het apparaat konden blijven ontvangen zonder het transmissieproces naar de rest van het systeem te onderbreken. Dit werd vervolgens gebruikt bij het aanmaken van een ROS-publisher. De kwaliteit van de implementatie en het interfaceontwerp van de bibliotheek maakten dit hele proces zeer gebruiksvriendelijk en vrij eenvoudig.

“We zijn SBG Systems enorm dankbaar, want onze opmerkelijke prestaties tijdens de European Rover Challenge zouden ongetwijfeld niet mogelijk zijn geweest zonder de uitzonderlijke hulp van SBG Systems.” | Het McGill Robotics -team
Ellipse-N
Ellipse-N is een compact, krachtig RTK-inertiële navigatiesysteem met een geïntegreerde dual-band, quad-constellatie- GNSS -ontvanger. Bovendien biedt het gegevens over rol, pitch, koers, heave en positiebepaling met een nauwkeurigheid van enkele centimeters GNSS .
De Ellipse-N-sensor presteert het best in dynamische omgevingen en onder zware GNSS omstandigheden. Daarnaast werkt het ook in minder dynamische toepassingen waarbij gebruik wordt gemaakt van magnetische koersbepaling.

Vraag een offerte aan voor Ellipse N
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is een laadvermogen?
Een laadvermogen verwijst naar alle apparatuur, apparaten of materialen die een voertuig (drone, vaartuig …) vervoert om zijn beoogde doel uit te voeren, los van de basisfuncties. Het laadvermogen staat los van de componenten die nodig zijn voor de werking van het voertuig, zoals de motoren, de accu en het frame.
Voorbeelden van laadvermogen:
- Camera's: hoge-resolutiecamera's, warmtebeeldcamera's…
- Sensoren: LiDAR, hyperspectrale sensoren, chemische sensoren...
- Communicatieapparatuur: radio's, signaalversterkers...
- Wetenschappelijke instrumenten: weersensoren, luchtmonsternemers...
- Overige gespecialiseerde apparatuur
Accepteert een INS invoer van externe hulpsensoren?
Inertial Navigation Systems van ons bedrijf accepteren invoer van externe hulpsensoren, zoals luchtdagsensoren, magnetometers, odometers, DVL en andere.
Deze integratie maakt de INS uiterst veelzijdig en betrouwbaar, met name in omgevingen zonder GNSS-ontvangst.
Deze externe sensoren verbeteren de algehele prestaties en nauwkeurigheid van de INS door complementaire gegevens te leveren.
Wat is het verschil tussen een IMU en een INS?
Het verschil tussen een Inertial Measurement Unit (IMU) en een Inertial Navigation System (INS) zit in hun functionaliteit en complexiteit.
Een IMU (traagheidsmetingsunit) levert ruwe data over de lineaire versnelling en hoeksnelheid van het voertuig, gemeten door versnellingsmeters en gyroscopen. Het levert informatie over rol, stampen, gieren en beweging, maar berekent geen positie- of navigatiedata. De IMU is specifiek ontworpen om essentiële gegevens over beweging en oriëntatie door te sturen voor externe verwerking om de positie of snelheid te bepalen.
Aan de andere kant combineert een INS (traagheidsnavigatiesysteem) IMU-data met geavanceerde algoritmen om de positie, snelheid en oriëntatie van een voertuig in de tijd te berekenen. Het bevat navigatiealgoritmen zoals Kalman-filtering voor sensorfusie en integratie. Een INS levert realtime navigatiedata, inclusief positie, snelheid en oriëntatie, zonder te vertrouwen op externe positiesystemen zoals GNSS.
Dit navigatiesysteem wordt doorgaans gebruikt in toepassingen die uitgebreide navigatieoplossingen vereisen, met name in omgevingen waar GNSS niet beschikbaar is, zoals militaire drones (UAV's), schepen en onderzeeërs.
