


Apogee-E Treghetsnavigasjonssystem med ekstern GNSS
Apogee-E inngår i « Apogee »-serien av høytytende MEMS-baserte inertialsystemer, og tilbyr enestående orienterings- og navigasjonsegenskaper i en kompakt og kostnadseffektiv utforming.
Denne versjonen er et inertialnavigasjonssystem (INS). Den gir nøyaktig orientering under dynamiske forhold, samt data om heving, fremdrift og svai.
Vår « INS » kan kobles til enhver mottaker av kartleggingsklasse GNSS for navigasjon og annet hjelpeutstyr, som for eksempel kilometerteller eller DVL.
Tekniske spesifikasjoner
Ytelse innen bevegelse og navigasjon
1.0 m Vertikal posisjon med ett festepunkt
1.0 m RTK-horisontalposisjon
0,01 m + 0,5 ppm * RTK-vertikalposisjon
0,015 m + 1 ppm PPK i horisontal posisjon
0,01 m + 0,5 ppm ** PPK vertikal posisjon
0,015 m + 1 ppm ** Rulling/stigning ved ett punkt
0.01 ° RTK-rulling/stigning
0.008 ° PPK-rull/stigning
0,005 ° ** Overskrift med ett punkt
0.03 ° RTK-kurs
0.02 ° PPK-overskrift
0,01 ° **
Navigasjonsfunksjoner
Enkelt- og dobbelt GNSS -antenne Nøyaktighet for heving i sanntid
5 cm eller 5 % av svellingen Svingningsperiode for bølger i sanntid
0 til 20 sekunder Svingningsmodus i sanntid
Automatisk justering Nøyaktighet ved forsinket heving
2 cm eller 2 % Forsinket hevebølgeperiode
0 til 40 sekunder
Bevegelsesprofiler
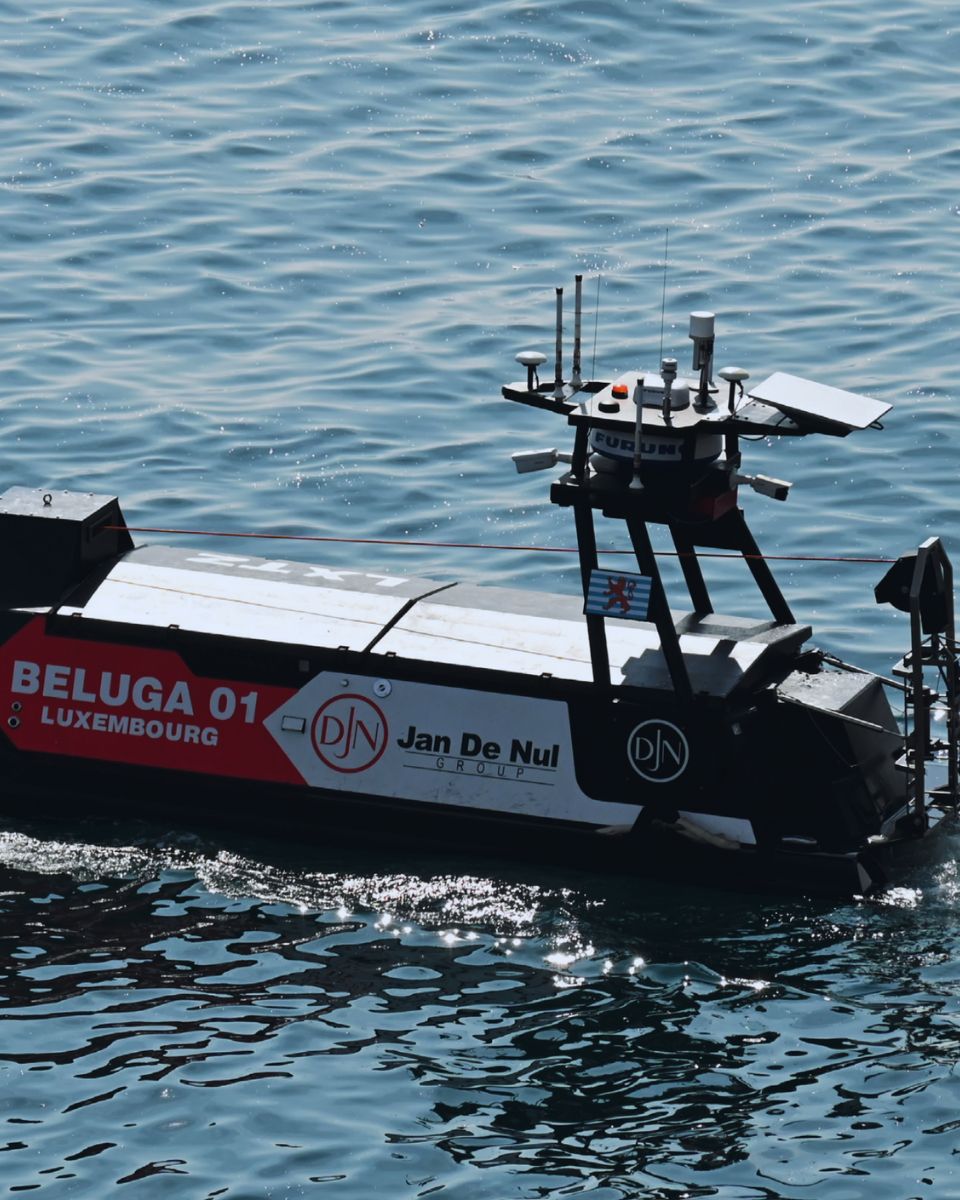
Overflatefartøy, undervannsfartøy, havkartlegging, marine og ekstreme marine forhold Luft
Fly, helikoptre, luftfartøy, UAV Land
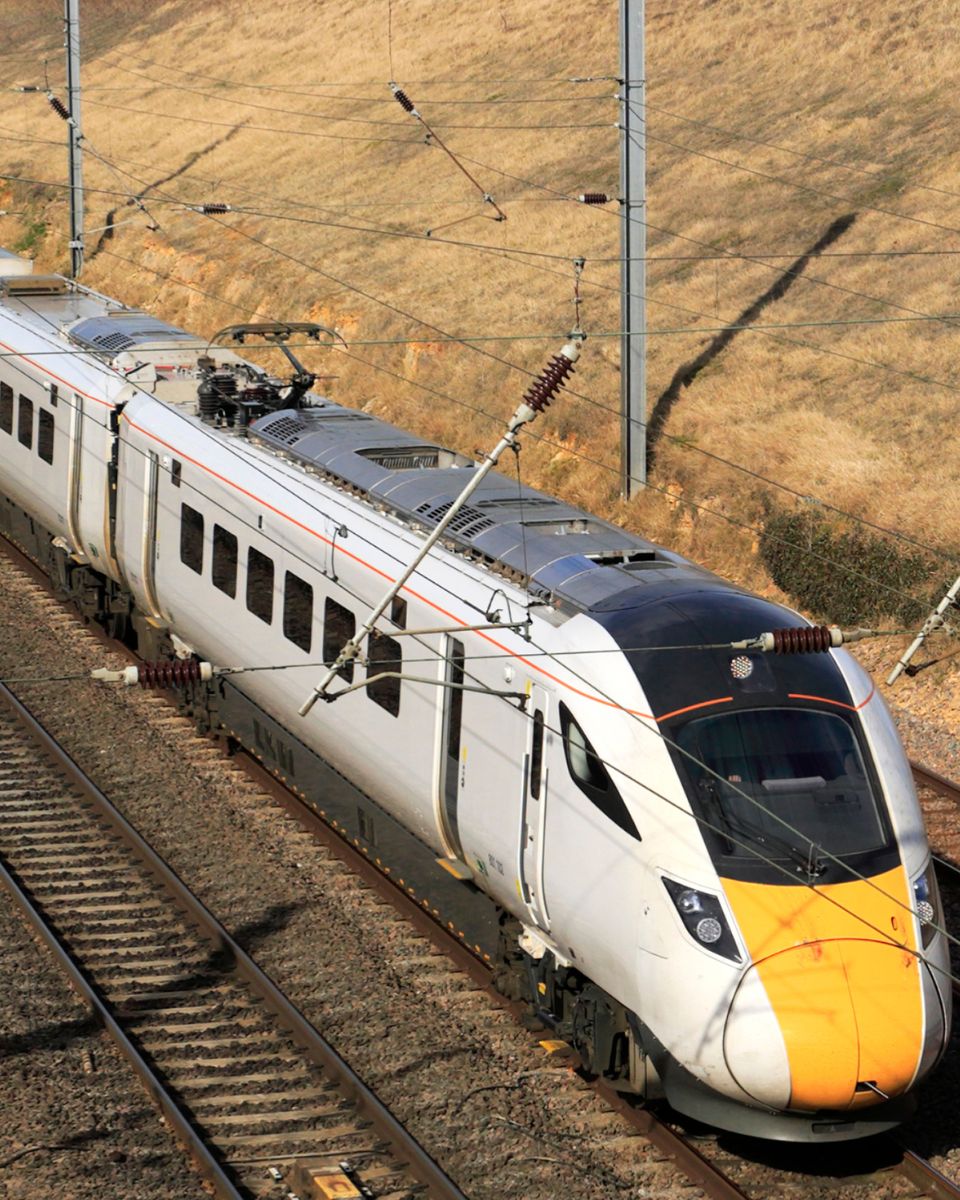
Bil, kjøretøy, tog/jernbane, lastebil, tohjulinger, tungt maskineri, fotgjenger, ryggsekk, terrengkjøring
GNSS ytelse
Eksternt (ikke oppgitt) Frekvensbånd
Avhengig av ekstern GNSS -mottaker GNSS funksjoner
Avhengig av ekstern GNSS -mottaker GPS-signaler
Avhengig av ekstern GNSS -mottaker Galileo-signaler
Avhengig av ekstern GNSS -mottaker GLONASS-signaler
Avhengig av ekstern GNSS -mottaker Beidou-signaler
Avhengig av ekstern GNSS -mottaker Andre signaler
Avhengig av ekstern GNSS -mottaker GNSS tid til første utbedring
Avhengig av ekstern GNSS -mottaker Forstyrrelse og forfalskning
Avhengig av ekstern GNSS -mottaker
Miljøspesifikasjoner og driftsområde
IP-68 Driftstemperatur
-40 °C til 71 °C Vibrasjoner
3 g RMS – 20 Hz til 2 kHz Støtdempere
500 g i 0,3 ms MTBF (beregnet)
50 000 timer I samsvar med
MIL-STD-810, EN 60945
Grensesnitt
GNSS, RTCM, kilometerteller, DVL Utdataprotokoller
NMEA, binær sbgECom, TSS, Simrad, Dolog Inndataprotokoller
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Datalogger
8 GB eller 48 timer ved 200 Hz Produksjonshastighet
Opptil 200 Hz Ethernet
Full duplex (10/100 base-T), PTP-hovedklokke, NTP, webgrensesnitt, FTP, REST API Serielle porter
RS-232/422 opptil 921 kbps: 2 utganger / 4 innganger CAN
1x CAN 2.0 A/B, opptil 1 Mbps Synkroniser UT
PPS, utløser opptil 200 Hz, virtuell kilometerteller – 2 utganger Synkroniser IN
PPS, kilometerteller, hendelsesmarkør opp til 1 kHz – 5 innganger
Mekaniske og elektriske spesifikasjoner
12 VDC Strømforbruk
3 W Antenneeffekt
5 VDC – maks. 150 mA per antenne | Forsterkning: 17 – 50 dB * Vekt (g)
< 690 g Mål (L x B x H)
130 mm × 100 mm × 58 mm
Spesifikasjoner for tidsinnstilling
< 200 ns * PTP-nøyaktighet
< 1 µs * PPS-nøyaktighet
< 1 µs (jitter < 1 µs) * Avdrift ved navigasjon etter beregning
1 ppm *
Apogee-E-applikasjoner
Apogee-E er en allsidig løsning for « INS » som er skreddersydd for applikasjoner som krever presisjon når det gjelder orientering, navigasjon og heave-data, både i sanntid og ved etterbehandling.
Utforsk vår INS for å utnytte applikasjonens potensial fullt ut i ulike og krevende bransjer.
Apogee-E-datablad
Få alle sensorfunksjonene og spesifikasjonene sendt direkte til innboksen din!
Sammenlign Apogee-E med andre produkter
Oppdag hvordan Apogee-E skiller seg ut i forhold til våre banebrytende treghetssensorer, som er fagmessig utviklet for navigasjon, bevegelsessporing og presis måling av heving.
-

Apogee-E
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm*
- RTK-rulling/stigning
- 0.008 °
- RTK-kurs
- 0.02 °
- Utdataprotokoller
- NMEA, binær sbgECom, TSS, Simrad, Dolog
- Inndataprotokoller
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Vekt (g)
- < 690 g
- Mål (L x B x H)
- 130 × 100 × 58 mm
-
- RTK-horisontalposisjon
- 0,01 m + 1 ppm
- RTK-rulling/stigning
- 0.015 °
- RTK-kurs
- 0.05 °
- Utdataprotokoller
- NMEA, ASCII, sbgECom (binær), REST API
- Inndataprotokoller
- NMEA, sbgECom (binær), REST API, RTCM, TSS1, Septentrio SBF, Novatel binærprotokoll, Trimble GNSS -protokoll
- Vekt (g)
- 38 g
- Mål (L x B x H)
- 50 × 37 × 23 mm
-
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm
- RTK-rulling/stigning
- 0.015 °
- RTK-kurs
- 0.05 °
- Utdataprotokoller
- NMEA, binær sbgECom, TSS, Simrad, Dolog
- Inndataprotokoller
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Vekt (g)
- 165 g
- Mål (L x B x H)
- 42 × 57 × 60 mm
-
- RTK-horisontalposisjon
- 0,01 m + 0,5 ppm
- RTK-rulling/stigning
- 0.015 °
- RTK-kurs
- 0.04 °
- Utdataprotokoller
- NMEA, binær sbgECom, TSS, Simrad, Dolog
- Inndataprotokoller
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Vekt (g)
- 600 g
- Mål (L x B x H)
- 100 × 86 × 75 mm


Kompatibilitet


Dokumentasjon og ressurser
Apogee-E leveres med omfattende dokumentasjon som er utformet for å støtte brukerne i alle ledd.
Fra installasjonsveiledninger til avansert konfigurasjon og feilsøking – våre oversiktlige og detaljerte håndbøker sikrer problemfri integrering og drift.
Våre casestudier
Utforsk praktiske brukseksempler som viser hvordan våre treghetssystemer øker ytelsen, reduserer driftsstans og forbedrer driftseffektiviteten. Finn ut hvordan våre avanserte sensorer og intuitive grensesnitt gir deg den presisjonen og kontrollen du trenger for å oppnå best mulig resultat i dine bruksområder.

Andre produkter og tilbehør
Oppdag det uunnværlige tilbehøret som forbedrer ytelsen og allsidigheten til vårt « Apogee-E».
Utforsk vårt utvalg for å finne de perfekte tilleggene til ditt inertialsystem.

Qinertia GNSS-INS

Kabler

Vår produksjonsprosess
Oppdag presisjonen og ekspertisen som ligger bak hvert eneste produkt fra SBG Systems . Videoen nedenfor gir et innblikk i hvordan vi nøye utvikler, produserer og tester våre høytytende treghetsnavigasjonssystemer.
Fra avansert ingeniørarbeid til streng kvalitetskontroll – produksjonsprosessen vår sikrer at hvert produkt oppfyller de høyeste standardene for pålitelighet og nøyaktighet.
Se videoen nå for å lære mer!

Be om et tilbud
De snakker om oss
Her presenterer vi erfaringer og anbefalinger fra fagfolk i bransjen og kunder som har tatt i bruk våre treghetssystemer i sine prosjekter.
Oppdag hvordan vår innovative teknologi har forvandlet driften deres, økt produktiviteten og gitt pålitelige resultater i en rekke ulike bruksområder.



FAQ-delen
Velkommen til vår FAQ-seksjon, der vi besvarer de viktigste spørsmålene dine om vår banebrytende teknologi og bruksområdene hennes.
Her finner du utfyllende svar om produktfunksjoner, installasjonsprosesser, tips til feilsøking og anbefalte fremgangsmåter for å få mest mulig ut av opplevelsen med vår INS.
Finn svarene dine her!
Hva er hydrografisk kartlegging?
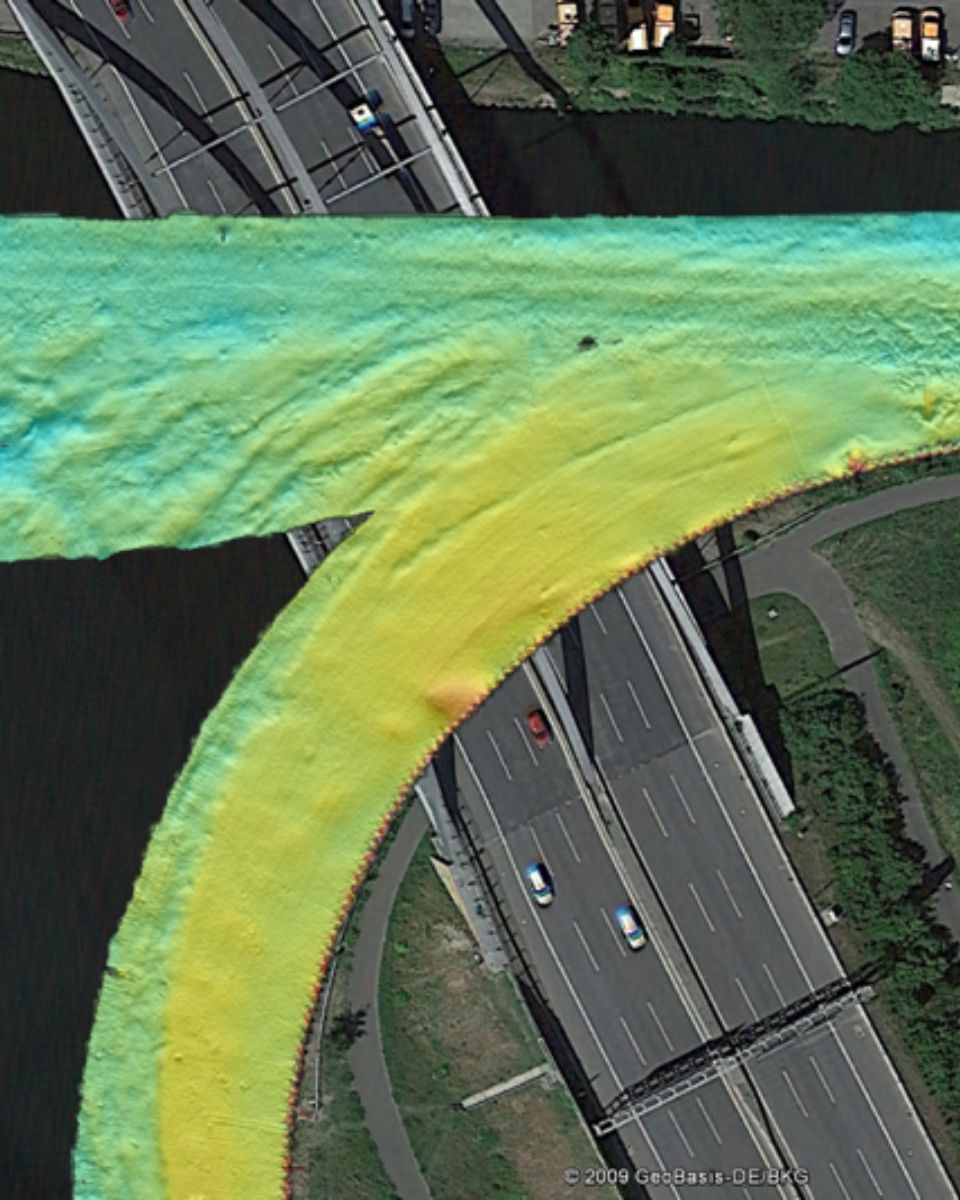
Hydrografisk kartlegging er prosessen med å måle og kartlegge fysiske egenskaper ved vannforekomster, herunder hav, elver, innsjøer og kystområder. Det innebærer innsamling av data knyttet til dybde, form og konturer på havbunnen (havbunnskartlegging), samt plasseringen av objekter under vann, navigasjonsfarer og andre undervannsformasjoner (f.eks. havgraver). Hydrografisk kartlegging er avgjørende for ulike formål, blant annet navigasjonssikkerhet, kystforvaltning og kystkartlegging, bygg- og anleggsvirksomhet samt miljøovervåking.
Hydrografisk kartlegging omfatter flere sentrale komponenter, med utgangspunkt i batymetri, som måler vanndybde og havbunnens topografi ved hjelp av sonarsystemer som enkel- eller flerstråle-ekkolodd, som sender lydimpulser ned til havbunnen og måler ekkoets returtid.
Nøyaktig posisjonering er avgjørende, og oppnås ved hjelp av globale navigasjonssatellittsystemer (GNSS) og inertialnavigasjonssystemer (INS) for å knytte dybdemålinger til nøyaktige geografiske koordinater. I tillegg måles data om vannsøylen, som temperatur, saltholdighet og strømninger, og det samles inn geofysiske data for å oppdage undervannsobjekter, hindringer eller farer ved hjelp av verktøy som sideskannende sonar og magnetometre.
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
Godtar « INS » signaler fra eksterne hjelpesensorer?
Inertialnavigasjonssystemene fra vårt selskap mottar data fra eksterne hjelpesensorer, som for eksempel luftdatasensorer, magnetometre, odometre, DVL og andre.
Denne integrasjonen gjør « INS » svært allsidig og pålitelig, spesielt i miljøer der tilgang til GNSS er nektet.
Disse eksterne sensorene forbedrer den generelle ytelsen og nøyaktigheten til INS ved å levere supplerende data.
