


Apogee-E Inertiellt navigeringssystem med extern GNSS
Apogee-E ingår i Apogee-serien av högpresterande MEMS-baserade tröghetssystem som erbjuder enastående orienterings- och navigeringskapacitet i en kompakt och kostnadseffektiv design.
Denna version är ett Inertial Navigation System (INS). Det ger noggrann orientering under dynamiska förhållanden samt data för gungning (heave), sidorörelse (surge) och svängning (sway).
Vårt INS ansluts till valfri GNSS-mottagare av mätklasstandard för navigering samt annan stödutrustning som vägmätare eller DVL.
Specifikationer
Rörelse- och navigeringsprestanda
1.0 m Enkelpunkts vertikal position
1.0 m RTK horisontell position
0,01 m + 0,5 ppm * RTK vertikal position
0,015 m + 1 ppm PPK horisontell position
0,01 m + 0,5 ppm ** PPK vertikal position
0,015 m + 1 ppm ** Roll/pitch med enskild punkt
0.01 ° RTK roll/pitch
0.008 ° PPK roll/pitch
0,005 ° ** Kurs med enskild punkt
0.03 ° RTK-kurs
0.02 ° PPK-kurs
0,01 ° **
Navigationsfunktioner
Enkel och dubbel GNSS-antenn Noggrannhet för vertikalrörelse (heave) i realtid
5 cm eller 5 % av dyningen Vågperiod för vertikalrörelse i realtid
0 till 20 s Läge för vertikalrörelse i realtid
Automatisk justering Fördröjd noggrannhet för vertikalrörelse
2 cm eller 2 % Fördröjd vågperiod för vertikalrörelse
0 till 40 s
Rörelseprofiler
Ytfartyg, undervattensfarkoster, sjömätning, marin och krävande marin miljö Luft
Flygplan, helikoptrar, luftfarkoster, UAV Mark
Bil, fordon, tåg/järnväg, lastbil, tvåhjulingar, tunga maskiner, fotgängare, ryggsäck, terräng
GNSS-prestanda
Extern (medföljer ej) Frekvensband
Beroende på extern GNSS-mottagare GNSS-funktioner
Beroende på extern GNSS-mottagare GPS-signaler
Beroende på extern GNSS-mottagare Galileo-signaler
Beroende på extern GNSS-mottagare Glonass-signaler
Beroende på extern GNSS-mottagare Beidou-signaler
Beroende på extern GNSS-mottagare Övriga signaler
Beroende på extern GNSS-mottagare GNSS tid till första position (TTFF)
Beroende på extern GNSS-mottagare Störning & spoofing
Beroende på extern GNSS-mottagare
Miljöspecifikationer och drifttemperatur
IP-68 Drifttemperatur
-40 °C till 71 °C Vibrationer
3 g RMS – 20Hz till 2kHz Stötar
500 g i 0,3 ms MTBF (beräknad)
50 000 timmar Uppfyller standard
MIL-STD-810, EN60945
Gränssnitt
GNSS, RTCM, vägmätare, DVL Utdataprotokoll
NMEA, Binär sbgECom, TSS, Simrad, Dolog Indataprotokoll
NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel) Dataloggare
8 GB eller 48 h vid 200 Hz Utdatafrekvens
Upp till 200 Hz Ethernet
Full duplex (10/100 base-T), PTP-masterklocka, NTP, webbgränssnitt, FTP, REST API Seriella portar
RS-232/422 upp till 921 kbps: 2 utgångar / 4 ingångar CAN
1x CAN 2.0 A/B, upp till 1 Mbps Synk UT
PPS, triggning upp till 200Hz, virtuell vägmätare – 2 utgångar Synk IN
PPS, vägmätare, händelsemarkör upp till 1 kHz – 5 ingångar
Mekaniska och elektriska specifikationer
12 VDC Strömförbrukning
3 W Antennmatning
5 VDC – max 150 mA per antenn | Förstärkning: 17 – 50 dB * Vikt (g)
< 690 g Mått (LxBxH)
130 mm x 100 mm x 58 mm
Tidsspecifikationer
< 200 ns * PTP-noggrannhet
< 1 µs * PPS-noggrannhet
< 1 µs (jitter < 1 µs) * Drift vid död räkning (dead reckoning)
1 ppm *
Applikationer för Apogee-E
Apogee-E är en mångsidig INS-lösning skräddarsydd för applikationer som kräver precision i orientering, navigation och hävningsdata (heave) i realtid och efterbehandling.
Utforska vår INS för att maximera din applikations potential inom skilda och krävande branscher.
Datablad för Apogee-E
Få alla sensorfunktioner och specifikationer skickade direkt till din inkorg!
Jämför Apogee-E med andra produkter
Upptäck hur Apogee-E utmärker sig jämfört med våra banbrytande tröghetsensorer, som är expertmässigt utformade för navigation, rörelsespårning och precis hävningsmätning.
-

Apogee-E
- RTK horisontell position
- 0,01 m + 0,5 ppm*
- RTK roll/pitch
- 0.008 °
- RTK-kurs
- 0.02 °
- Utdataprotokoll
- NMEA, Binär sbgECom, TSS, Simrad, Dolog
- Indataprotokoll
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Vikt (g)
- < 690 g
- Mått (LxBxH)
- 130 x 100 x 58 mm
-
- RTK horisontell position
- 0,01 m + 1 ppm
- RTK roll/pitch
- 0.015 °
- RTK-kurs
- 0.05 °
- Utdataprotokoll
- NMEA, ASCII, sbgECom (binär), REST API
- Indataprotokoll
- NMEA, sbgECom (binär), REST API, RTCM, TSS1, Septentrio SBF, Novatel Binary-protokoll, Trimble GNSS-protokoll
- Vikt (g)
- 38 g
- Mått (LxBxH)
- 50 x 37 x 23 mm
-
- RTK horisontell position
- 0,01 m + 0,5 ppm
- RTK roll/pitch
- 0.015 °
- RTK-kurs
- 0.05 °
- Utdataprotokoll
- NMEA, Binär sbgECom, TSS, Simrad, Dolog
- Indataprotokoll
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Vikt (g)
- 165 g
- Mått (LxBxH)
- 42 x 57 x 60 mm
-
- RTK horisontell position
- 0,01 m + 0,5 ppm
- RTK roll/pitch
- 0.015 °
- RTK-kurs
- 0.04 °
- Utdataprotokoll
- NMEA, Binär sbgECom, TSS, Simrad, Dolog
- Indataprotokoll
- NMEA, Trimble, Novatel, Septentrio, Hemisphere, DVL (PD0, PD6, Teledyne, Nortel)
- Vikt (g)
- 600 g
- Mått (LxBxH)
- 100 x 86 x 75 mm


Kompatibilitet


Dokumentation och resurser
Apogee-E levereras med omfattande dokumentation utformad för att stödja användare i varje steg.
Från installationsguider till avancerad konfiguration och felsökning säkerställer våra tydliga och detaljerade manualer smidig integration och drift.
Våra fallstudier
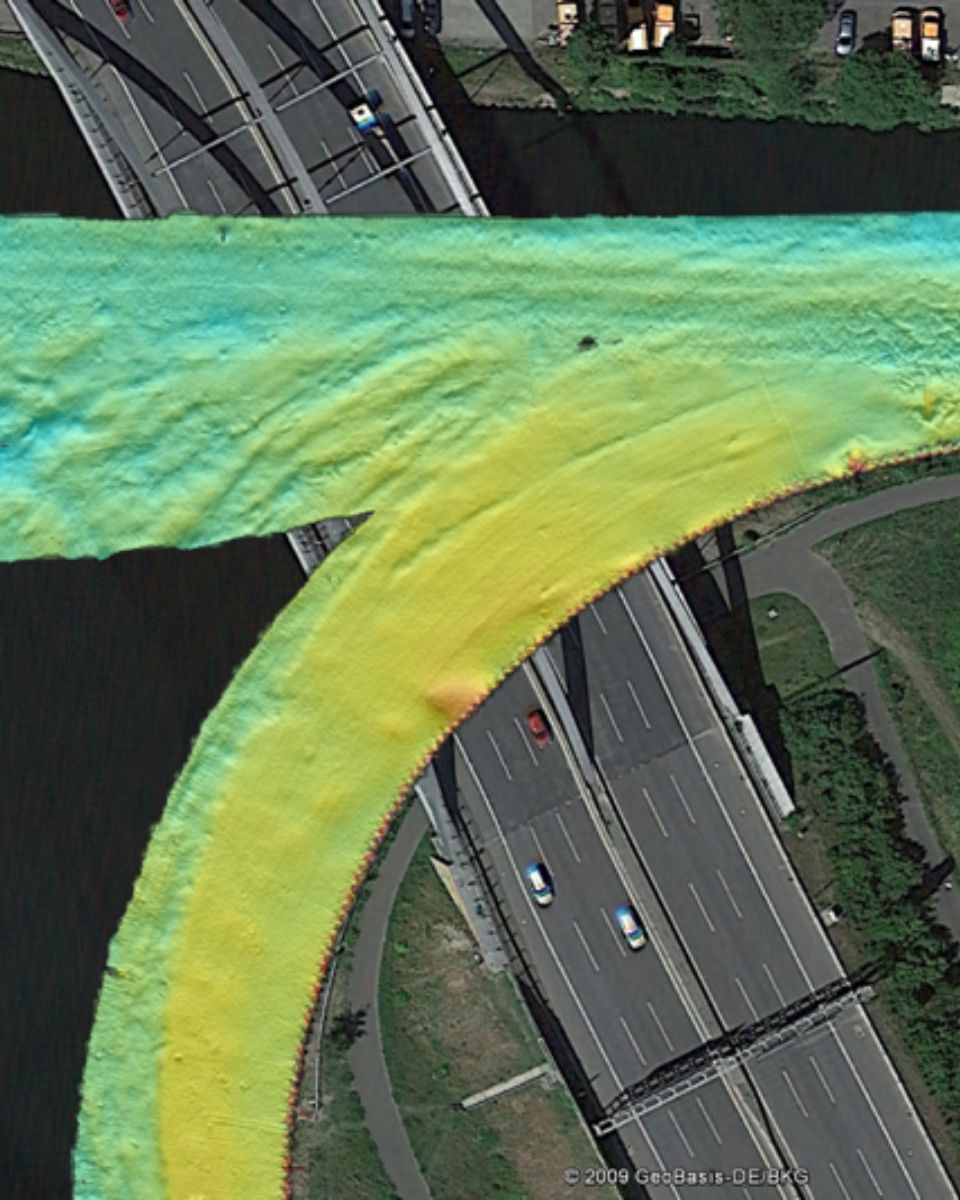
Utforska verkliga tillämpningar som visar hur våra tröghetsnavigeringssystem ökar prestandan, minskar stilleståndstiden och förbättrar den operativa effektiviteten. Läs om hur våra avancerade sensorer och intuitiva gränssnitt ger den precision och kontroll du behöver för att lyckas i dina tillämpningar.

Ytterligare produkter och tillbehör
Upptäck de väsentliga tillbehören som förbättrar prestandan och mångsidigheten hos din Apogee-E.
Utforska vårt urval för att hitta de perfekta tilläggen till din installation av tröghetssystem.

Qinertia GNSS-INS

Kablar

GNSS-antenner
Vår produktionsprocess
Upptäck precisionen och expertisen bakom varje produkt från SBG Systems. Följande video ger en inblick i hur vi noggrant designar, tillverkar och testar våra högpresterande tröghetsnavigeringssystem.
Från avancerad teknik till noggrann kvalitetskontroll säkerställer vår produktionsprocess att varje produkt uppfyller de högsta standarderna för tillförlitlighet och noggrannhet.
Titta nu för att veta mer!

Be om en offert
De pratar om oss
Vi lyfter fram erfarenheter och omdömen från branschfolk och kunder som har använt våra tröghetssystem i sina projekt.
Upptäck hur vår innovativa teknik har förändrat deras verksamheter, ökat produktiviteten och levererat tillförlitliga resultat inom en rad olika tillämpningar.



FAQ-sektion
Välkommen till vår FAQ-sektion där vi besvarar dina viktigaste frågor om vår banbrytande teknik och dess tillämpningar.
Här hittar du uttömmande svar om produktfunktioner, installationsprocesser, felsökningstips och bästa praxis för att få ut mesta möjliga av din upplevelse med vårt INS.
Hitta dina svar här!
Vad är hydrografisk mätning?
Hydrografisk mätning är processen att mäta och kartera fysiska särdrag i vattenförekomster, inklusive hav, floder, sjöar och kustområden. Det innebär att samla in data relaterade till djup, form och konturer på havsbotten (bottenkartering), samt placeringen av nedsänkta föremål, navigeringsrisker och andra undervattensstrukturer (t.ex. djuprännor). Hydrografisk mätning är avgörande för en rad tillämpningar, inklusive navigationssäkerhet, kustförvaltning och kustmätning, konstruktion och miljöövervakning.
Hydrografisk mätning innefattar flera viktiga komponenter, med början i batymetri som mäter vattendjup och bottenografi med hjälp av ekolodssystem som enstråle- eller flerstråleekolod som skickar ljudpulser mot havsbotten och mäter ekots återkomsttid.
Exakt positionering är av yttersta vikt och uppnås med hjälp av Global Navigation Satellite Systems (GNSS) och tröghetsnavigeringssystem (INS) för att koppla djupmätningar till exakta geografiska koordinater. Dessutom mäts vattenkolonnens data, såsom temperatur, salthalt och strömmar, och geofysiska data samlas in för att upptäcka undervattensföremål, hinder eller risker med verktyg som side-scan-ekolod och magnetometer.
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
Tar INS emot indata från externa stödsensorer?
Tröghetsnavigeringssystem (INS) från vårt företag tar emot indata från externa stödsensorer, såsom flygdatasensorer, magnetometrar, vägmätare (odometrar), DVL och andra.
Denna integration gör INS mycket mångsidigt och tillförlitligt, särskilt i GNSS-fria miljöer.
Dessa externa sensorer förbättrar den övergripande prestandan och noggrannheten hos INS genom att tillhandahålla kompletterande data.
