Qinertia GNSS/INS gekozen voor de nabewerking van mariene geofysische gegevens
De Qinertia-software van SBG ( GNSS/INS ) en de PPK-software worden gebruikt voor de nabewerking van INS -gegevens, met het oog op de nauwkeurige positionering van mariene geofysische onderzoeken.
“De hardware en software van SBG Systems hebben onze verwachtingen zeker waargemaakt!” | Luke G., hydrograaf en marien geoloog bij Namdeb
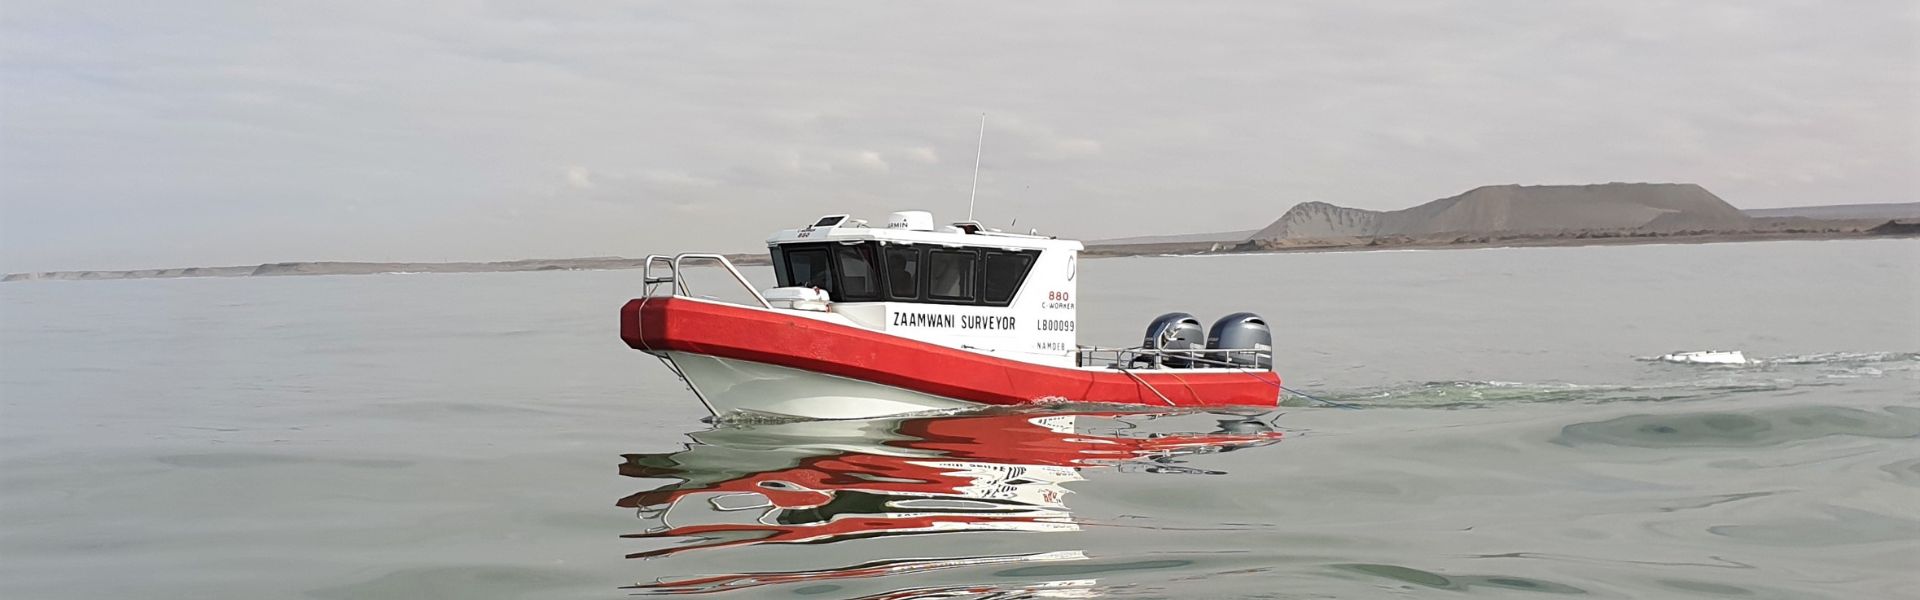
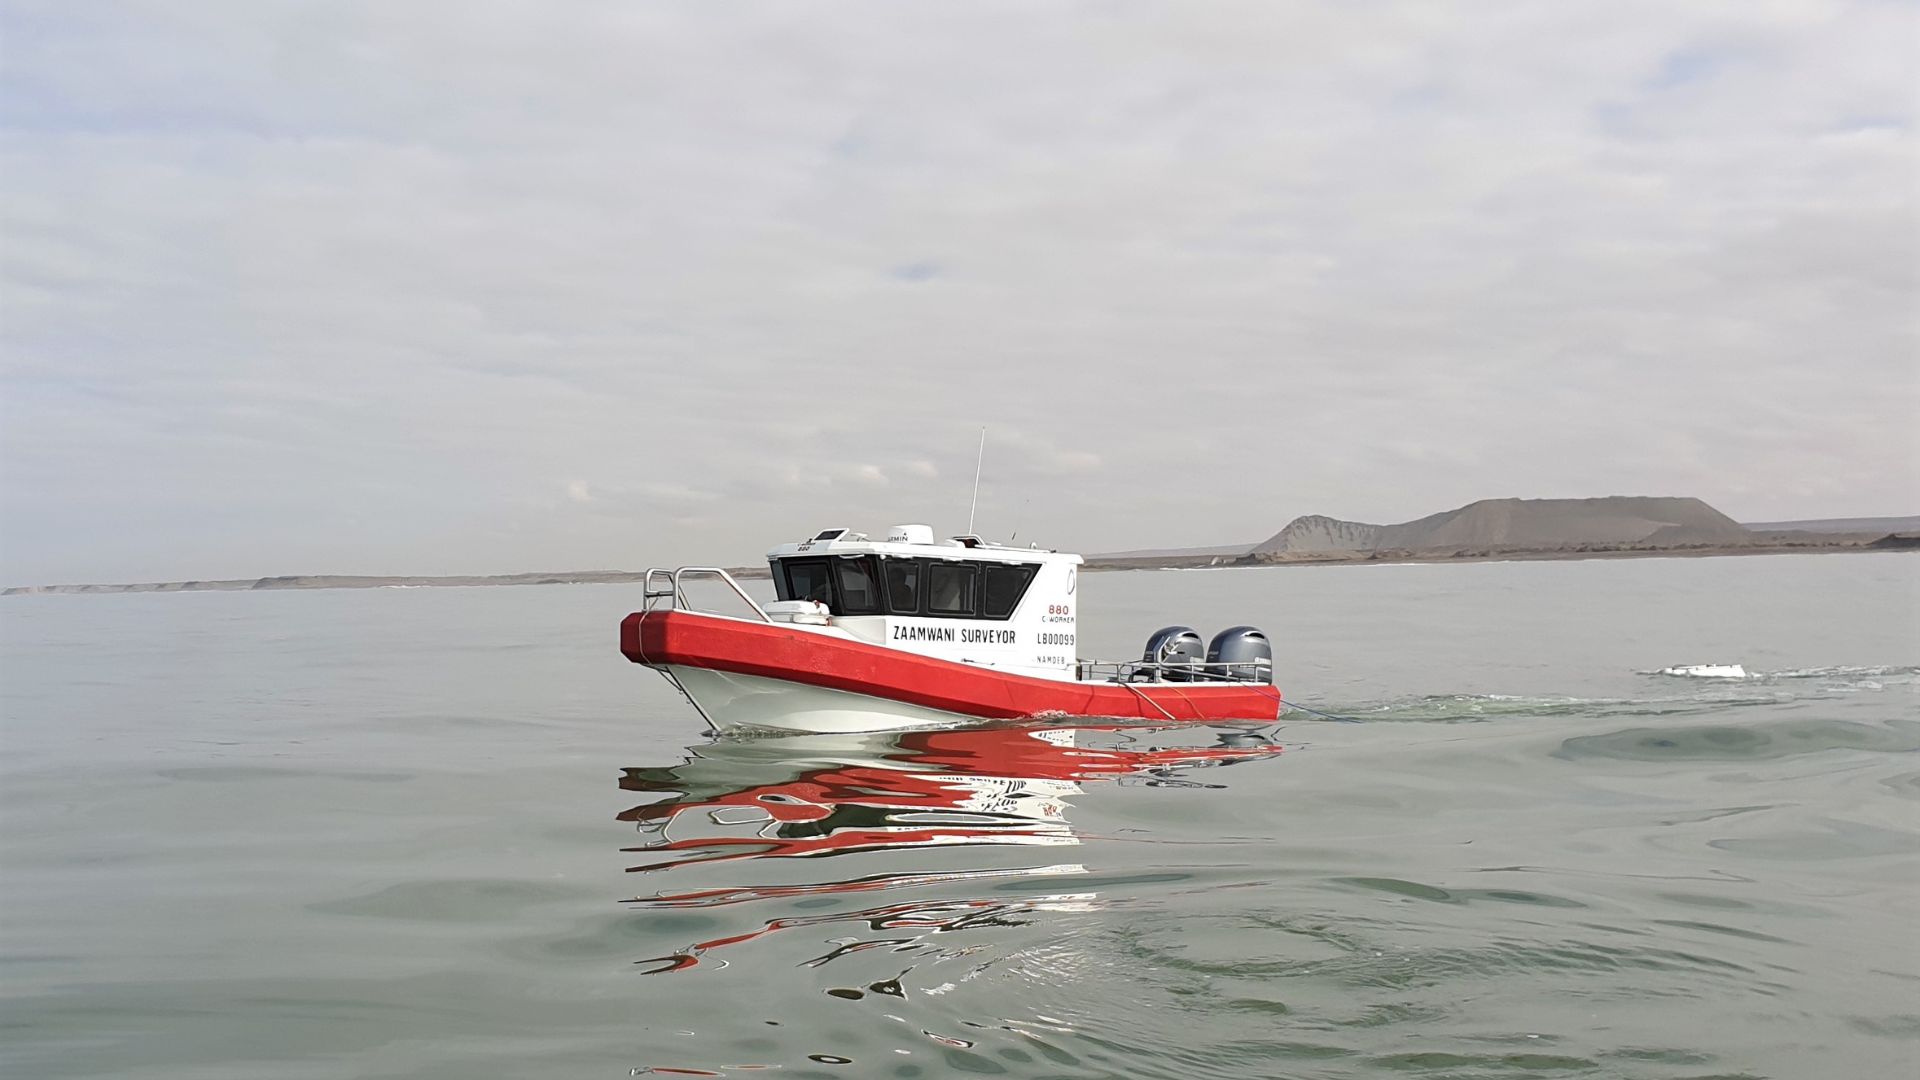
Namdeb Diamond Corporation is een bedrijf dat zich bezighoudt met de winning van alluviale diamanten en is gevestigd in Oranjemund, in het zuiden van Namibië. Het bedrijf houdt zich bezig met exploratie, mijnbouw en herstelwerkzaamheden. De rijke geschiedenis van Namdeb gaat terug tot 1920.
Het bedrijf maakt gebruik van diverse innovatieve mijnbouwtechnieken om diamanten te winnen uit alluviale afzettingen van ertslichamen. Voor het onderzoek past het bedrijf een breed scala aan methoden toe in zowel het land- als het mariene milieu om de mijnbouwactiviteiten in kaart te brengen en te zoeken naar potentieel nieuwe mijnbouwlocaties.
Robuuste en kosteneffectieve hardware
Het Namdeb-team was op zoek naar een vervanging voor hun oude traagheidsnavigatiesysteem en ontdekte dat de SBG’s Navsight Apogee zeer vergelijkbare specificaties had als hun vorige apparatuur, en dat tegen veel lagere kosten.
Onze klant vond ook een aantal aantrekkelijke functies in de hardwareconfiguratie die gebruikers helpen bij de eerste installatie. Bovendien kwamen ze erachter dat de Qinertia PPK-software meer waarde biedt dan hun vorige oplossing.
De SBG PPK-software maakt integratie van gegevens van derden mogelijk en biedt een fotogrammetriemodule voor nauwkeurige georeferering.
Hun belangrijkste behoefte aan PPK-software was het nabewerken van INS -gegevens voor nauwkeurige positionering bij mariene geofysische metingen.
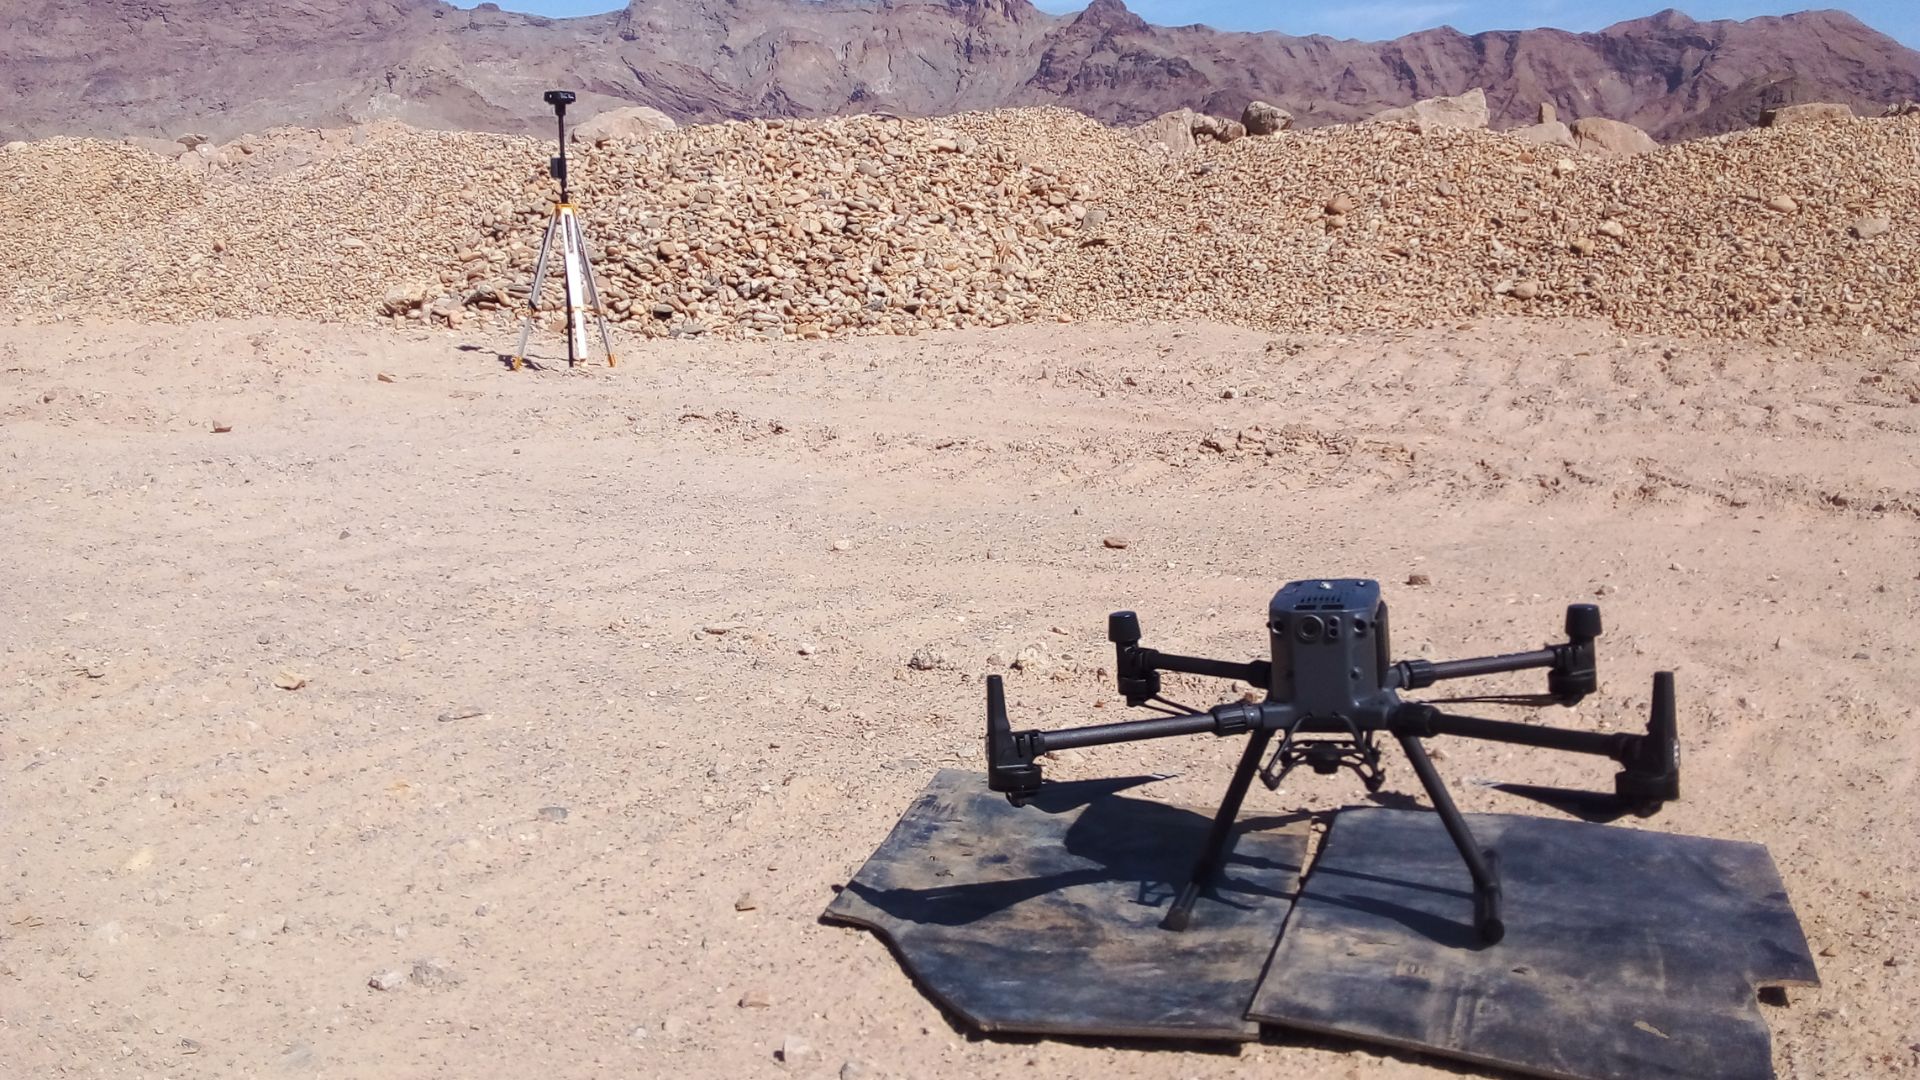
Qinertia verwerkt dagelijks Navsight Apogee -missies van MBES-metingen en PPK-gegevens van een Trimble GNSS -ontvanger. Bovendien hebben gebruikers het onlangs ingezet voor fotogrammetrische verwerking met een DJI-UAV.
Naadloze integratie met Qinertia GNSS/INS
Er deden zich geen grote problemen voor bij de hardware-upgrade. Dankzij het plug-and-play-concept kon het INS -systeem naadloos worden geïntegreerd op het onderzoeksschip van de klant.
Wat de software betreft, was Namdeb bijzonder tevreden over de systeemconfiguratie en de Qinertia-gebruikersinterface, die de gebruiker visueel helpt bij het opsporen van mogelijke installatiefouten en gegevensafwijkingen. Bovendien heeft het SBG-team altijd snel gereageerd om ondersteuning te bieden.
Over PPK-software en MBES
Multibeam Echo Sounder Survey (MBES) is een geofysische meetmethode waarbij geluidsgolven worden gebruikt om kaarten met hoge resolutie van de zeebodem en ondergrondse structuren te maken.
Deze methode wordt vaak toegepast in de hydrografie en geofysische exploratie om waterdieptes, bathymetrie en de locatie van geologische kenmerken te bepalen.
De nauwkeurigheid van MBES-metingen wordt echter soms beperkt door de nauwkeurigheid of storingen van het INS -positioneringssysteem dat wordt gebruikt om gegevens over de positie van het schip te verzamelen.
PPK-software lost deze problemen op door tijdens de missie verzamelde gegevens van het ‘ INS ’ te verwerken, om zo uiterst nauwkeurige posities van het MBES-onderzoeksschip te bepalen.
Hiervoor maken ze gebruik van geavanceerde algoritmen om de gegevens van het ‘ GNSS ’ te corrigeren voor fouten, zoals ionosferische en troposferische vertraging, en om eventuele afwijkingen te verwijderen.
Dit resulteert in een uiterst nauwkeurige en betrouwbare positie voor het onderzoeksschip, die vervolgens in de MBES-gegevens wordt verwerkt om de nauwkeurigheid daarvan te vergroten.
Qinertia GNSS+INS PPK-software
De Qinertia PPK-software biedt een geheel nieuw niveau op het gebied van uiterst nauwkeurige positioneringsoplossingen.
Bereik een ongeëvenaarde nauwkeurigheid in uw werkprocessen door uw ruwe locatiegegevens achteraf te verwerken.
Vraag een offerte aan voor Qinertia
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen over de apps die we presenteren. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is het verschil tussen RTK en PPK?
Real-Time Kinematic (RTK) is een positioneringstechniek waarbij GNSS-correcties nagenoeg in real time worden verzonden, doorgaans via een RTCM-formaat correctiestroom. Er kunnen echter uitdagingen zijn bij het waarborgen van de GNSS-correcties, met name wat betreft hun volledigheid, beschikbaarheid, dekking en compatibiliteit.
Het grote voordeel van PPK ten opzichte van RTK post-processing is dat de dataverwerking kan worden geoptimaliseerd tijdens de post-processing, inclusief voorwaartse en achterwaartse verwerking, terwijl bij real-time verwerking elke onderbreking of incompatibiliteit in de correcties en de transmissie leidt tot een lagere positioneringsnauwkeurigheid.
Een belangrijk eerste voordeel van GNSS post-processing (PPK) versus real-time (RTK) is dat het systeem dat in het veld wordt gebruikt geen datalink/radio nodig heeft om de RTCM-correcties afkomstig van de CORS naar het INS/GNSS-systeem te sturen.
De belangrijkste beperking voor de adoptie van post-processing is de vereiste dat de uiteindelijke toepassing direct moet kunnen reageren op de omgeving. Daarentegen, als uw toepassing kan omgaan met de extra verwerkingstijd die nodig is om een geoptimaliseerd traject te produceren, zal dit de datakwaliteit voor al uw te opleveren resultaten sterk verbeteren.
Hoe werkt voorwaartse en achterwaartse verwerking?
Laten we ons voorstellen dat we een GNSS-storing van 60 seconden hebben in het midden van onze meting. De positiefout bij voorwaartse verwerking groeit snel (de snelheid is afhankelijk van de IMU-specificaties en andere parameters) en bereikt zijn maximum aan het einde van de storing. Deze herstelt zich daarna snel. Bij nabewerking doen we alsof de tijd achteruit loopt en voeren we de verwerking in antichronologische volgorde uit, aangezien de natuurkundige vergelijkingen geldig blijven. Bij deze achterwaartse verwerking zou de fout maximaal zijn aan het daadwerkelijke begin van de GNSS-storing, op een zeer symmetrische manier ten opzichte van de natuurlijke voorwaartse verwerking.
Het samenvoegen van deze twee berekeningen resulteert in een maximale fout rond het midden van de uitval, met een veel geringere omvang dan bij oplossingen die alleen voorwaarts of achterwaarts zijn berekend. Dit verbetert met name GNSS+INS-oplossingen zoals die door de producten van SBG Systems worden ondersteund, maar ook de verwerking met alleen GNSS profiteert van deze workflow.
Zoals reeds vermeld, kan deze verbetering alleen worden doorgevoerd via nabewerking (post-processing), aangezien alle data vanaf het begin tot het einde beschikbaar moeten zijn, waardoor het gebruik ervan wordt uitgesteld tot het einde van demeting.
Wat is GNSS post-processing?
GNSS post-processing, of PPK, is een methode waarbij de ruwe GNSS-datametingen die op een GNSS-ontvanger zijn gelogd, worden verwerkt nadat de data-acquisitie heeft plaatsgevonden. Deze kunnen worden gecombineerd met andere bronnen van GNSS-metingen om de meest complete en nauwkeurige kinematische trajectorie voor die GNSS-ontvanger te leveren, zelfs in de meest veeleisende omgevingen.
Deze andere bronnen kunnen een lokaal GNSS-basisstation zijn op of nabij het data-acquisitieproject, of bestaande Continuously Operating Reference Stations (CORS) die doorgaans worden aangeboden door overheidsinstanties en/of commerciële CORS-netwerkaanbieders.
Post-Processing Kinematic (PPK) software kan gebruikmaken van vrij beschikbare GNSS-satellietbaan- en klokinformatie om de nauwkeurigheid verder te verbeteren. PPK maakt een nauwkeurige bepaling mogelijk van de locatie van een lokaal GNSS-basisstation in een absoluut mondiaal coördinatenreferentiekaderdatum dat wordt gebruikt.
PPK-software kan ook complexe transformaties tussen verschillende coördinatenreferentiekaders ondersteunen ten behoeve van technische projecten.
Met andere woorden, het geeft toegang tot correcties, verbetert de nauwkeurigheid van het project en kan zelfs dataverlies of fouten tijdens de meting of installatie na de missie herstellen.
Wat is Precise Point Positioning?
Precise Point Positioning (PPP) is een satellietsignaaltechniek die zeer nauwkeurige positionering biedt door satellietsignaalfouten te corrigeren. In tegenstelling tot traditionele GNSS-methoden, die vaak afhankelijk zijn van referentiestations op de grond (zoals bij RTK), maakt PPP gebruik van globale satellietdata en geavanceerde algoritmen om nauwkeurige locatiedata te leveren.
PPP werkt overal ter wereld zonder dat er lokale referentiestations nodig zijn. Dit maakt het geschikt voor toepassingen in afgelegen of uitdagende omgevingen waar grondinfrastructuur ontbreekt. Door gebruik te maken van nauwkeurige satellietbaan- en klokdata, samen met correcties voor atmosferische en multipath-effecten, minimaliseert PPP veelvoorkomende GNSS-fouten en kan het centimeter-nauwkeurigheid bereiken.
Hoewel PPP kan worden gebruikt voor gepost-processte positionering, waarbij verzamelde data achteraf wordt geanalyseerd, kan het ook real-time positioneringsoplossingen bieden. Real-time PPP (RTPPP) is steeds beter beschikbaar, waardoor gebruikers correcties kunnen ontvangen en hun positie in real-time kunnen bepalen.
