Ellipse bidrar til å bekjempe skogbranner
Fire Flights løsning benytter vår inertialmåleenhet (IMU) til å bekjempe skogbranner.
« Ellipse -enheten var en enkel GPS/IMU -enhet å integrere i systemet vårt, og vi fikk god teknisk støtte. Takket være dette har vi kunnet ta i bruk våre brannkartleggingssystemer over hele verden. Jeg er takknemlig for støtten som teamet mitt og jeg har fått de siste årene.»| Dr. Paul D., administrerende direktør, Fire Flight Technologies
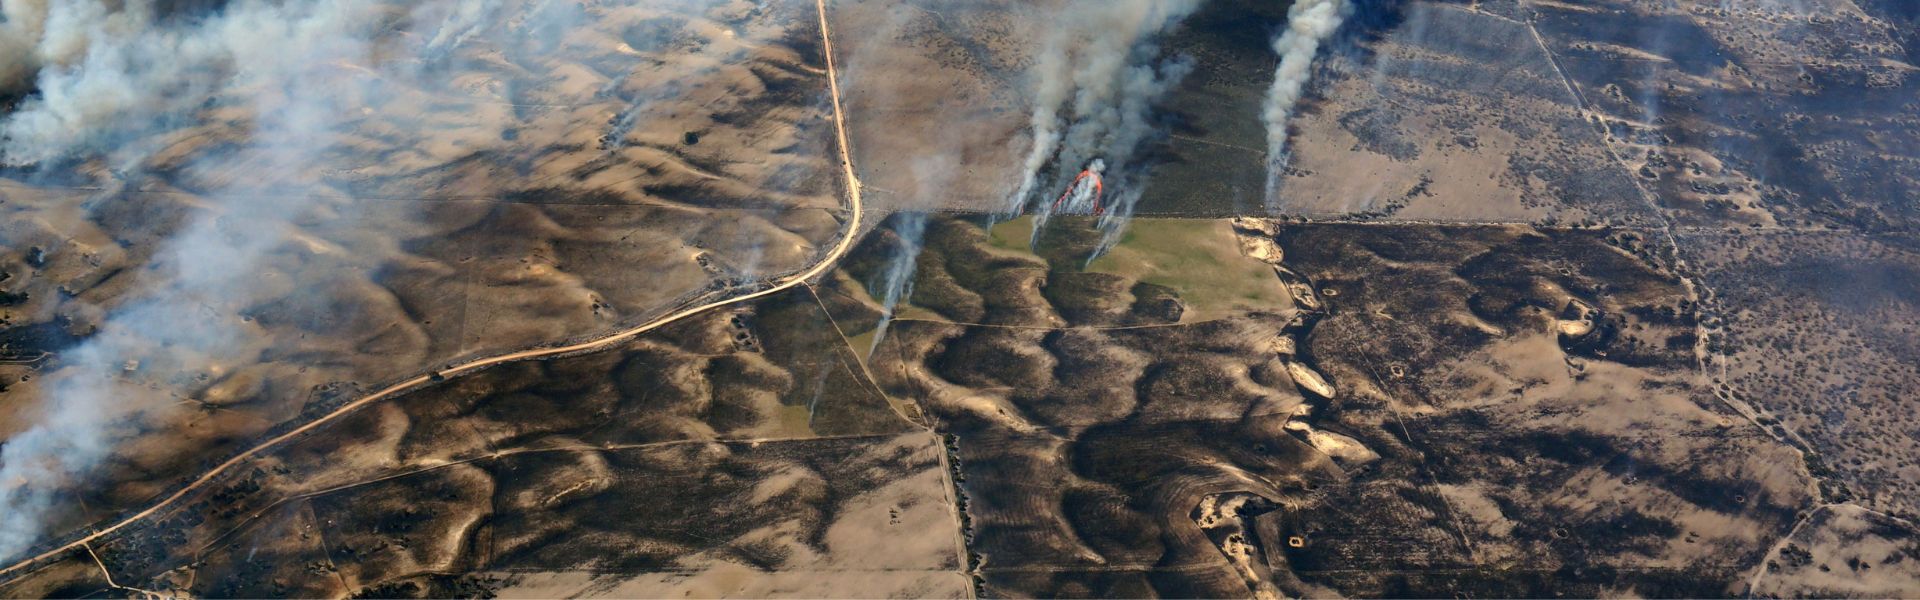
Klimaendringene har bidratt til økt risiko for og større omfang av skogbranner (kjent som «bush fires» i Australia).
Skogbranner ødelegger tusenvis av hektar skog hvert år. Forutsigelse og tidlig oppdagelse av skogbranner kan redde liv, infrastruktur og økologisk sårbare områder.
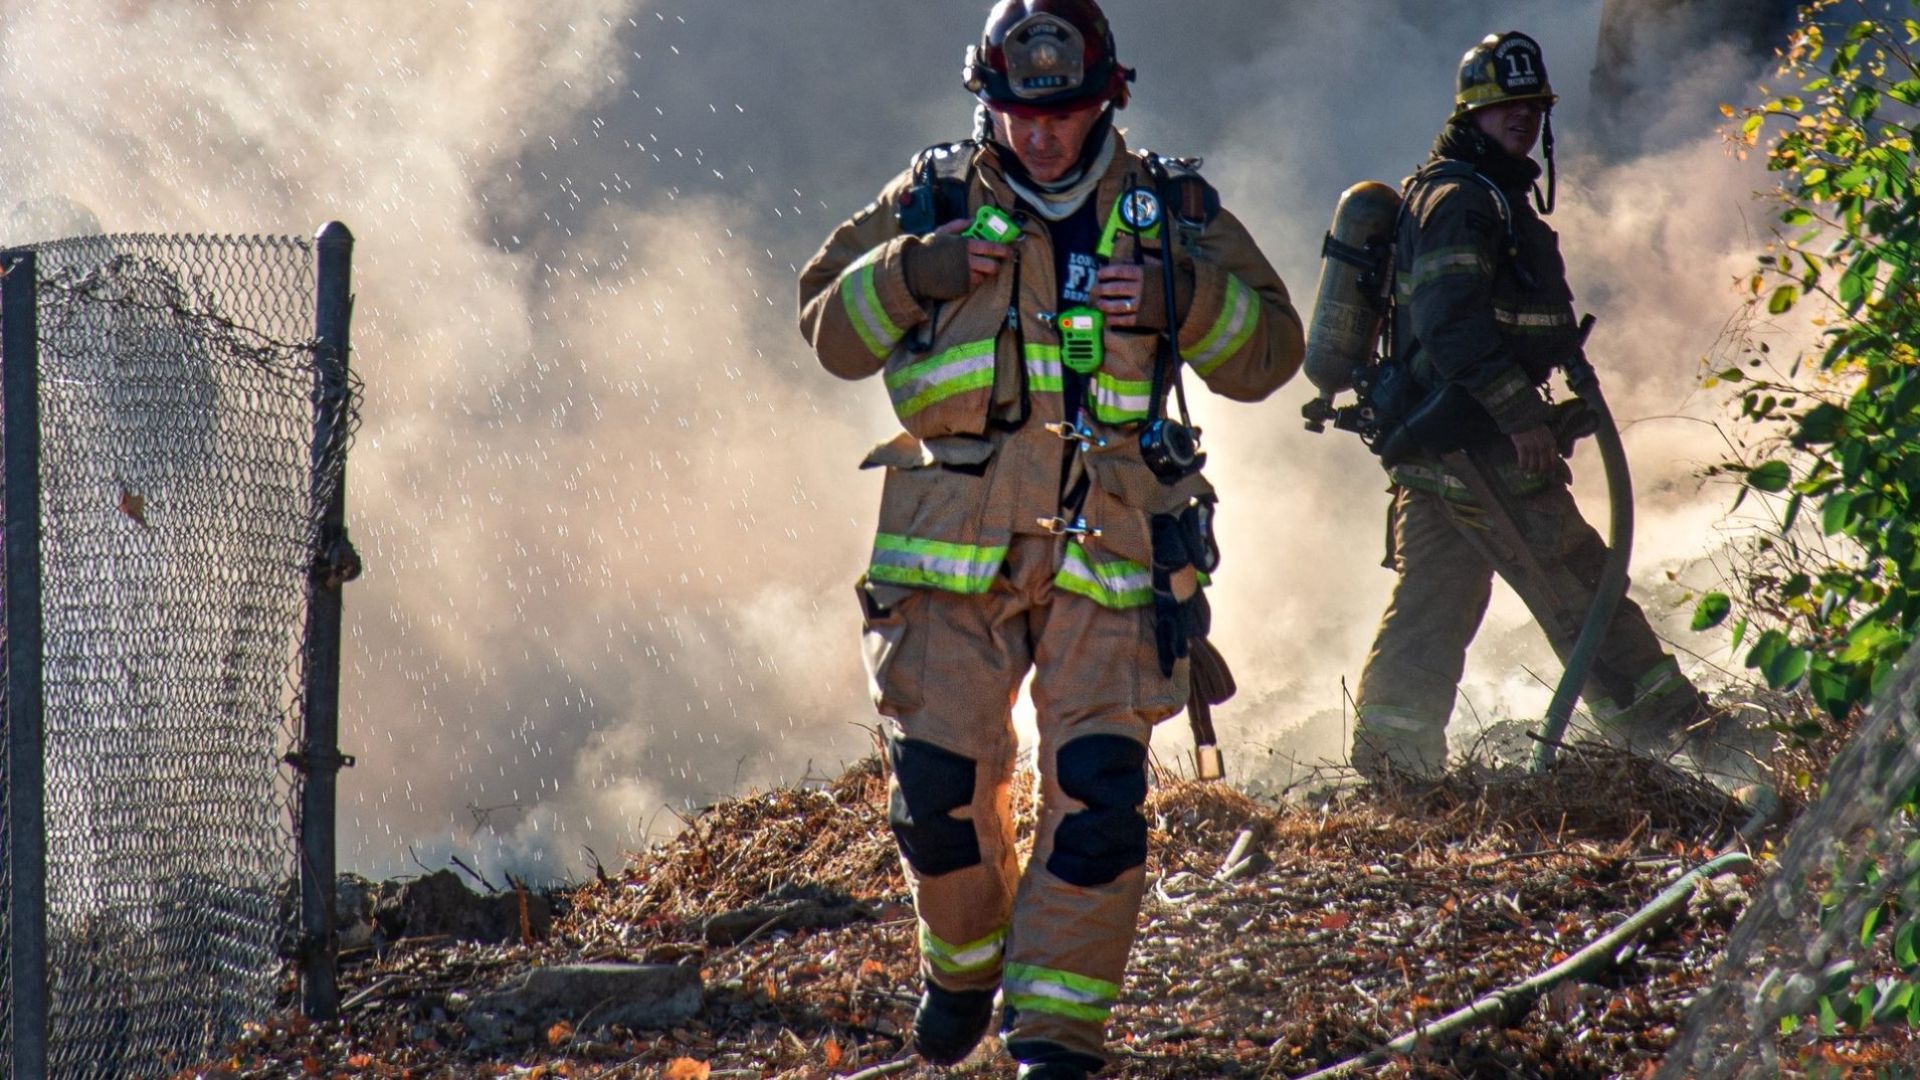
Like viktig er planlegging for gjenoppretting under og etter en skogbrann. Ettersom skogbranner blir stadig hyppigere, er brannvesenene avhengige av teknologier som genererer sanntidsbrannkart for å bekjempe skogbranner.
Fire Flight, med base i Australia, er en global leverandør av sanntidsbrannkartlegging og branninformasjonstjenester. Selskapet gir sluttbrukerne (som brannledere og brannvesen) informasjon om brannens utbredelse samt termiske bildekart over brannen.
Fire Flights kartleggingssystem er en kombinasjon av maskinvare (kartleggingskameraer, GPS/IMU, datamaskiner) og programvare montert på et bemannet fly. Flyet flyr høyt over aktive skogbranner, hvor det lager nøyaktige kart i sanntid.
Disse kartene deles med sluttbrukerne for å hjelpe dem med å utarbeide planer for å bekjempe brannene.
IMU Nøyaktighet er nøkkelen
Den geospatiale nøyaktigheten til brannkartet avhenger direkte av nøyaktigheten til « IMU » som er integrert i systemet. Videre hadde Fire Flight som mål å ta i bruk en kostnadseffektiv « IMU » som leverer nøyaktige sanntidsdata til brannkartleggingssystemet.
Tidligere kjøpte de IMU-er fra andre leverandører, men disse enhetene hadde lav nøyaktighet og førte til misnøye. Etter å ha testet flere konkurrenter valgte Fire Flight til slutt vår « Ellipse-D»-løsning. Videre anbefalte vårt produktteam, etter å ha analysert deres behov, « Ellipse-D» som det beste alternativet.
«Ellipse-D», et system med to antenner INS, gir mer nøyaktig kursbestemmelse enn systemer med én antenne. Fire Flight uttrykte imidlertid bekymring for installasjonen av de to antennene til « Ellipse-D» GNSS . De var bekymret for potensielle installasjonsutfordringer og tilleggskrav til sertifisering.
En sømløs integrasjon
Etter innledende tester og demonstrasjoner var Fire Flight-teamet fullstendig overbevist om å ta i bruk Ellipse-D med dobbelt GNSS , slik vi hadde anbefalt. De valgte Ellipse-D på grunn av dens pålitelighet og høye nøyaktighet. Fire Flight berømmet vårt supportteam for deres raske respons under integrasjonsfasen.
Integrasjonen av Ellipse-D i Fire Flights brannkartleggingssystem gikk helt knirkefritt! Dette samarbeidet er et godt eksempel på hvordan innovative teknologier kan bidra til å løse kritiske utfordringer knyttet til klimaendringene.
Vi er svært stolte over å være en del av Fire Flights løsning med luftbåren bildeteknologi, som hjelper dem i deres oppdrag om å beskytte mennesker, eiendom og miljøet.
Ellipse-D
Ellipse-D er et treghetsnavigasjonssystem som integrerer en RTK- GNSS n med to antenner og to frekvenser, og som er kompatibel med vår etterbehandlingsprogramvare Qinertia.
Systemet er utviklet for robot- og geospatiale anvendelser og kan kombinere data fra odometeret med Pulse eller CAN OBDII for å oppnå økt nøyaktighet ved posisjonsberegning.

Be om et tilbud på « Ellipse-D»
Har du spørsmål?
Velkommen til vår FAQ-seksjon! Her finner du svar på de vanligste spørsmålene om applikasjonene vi presenterer. Hvis du ikke finner den informasjonen du leter etter, kan du dessuten kontakte oss direkte for ytterligere hjelp.
Hva er forskjellen mellom IMU og INS?
Forskjellen mellom en inertialmåleenhet (IMU) og et inertialnavigasjonssystem (INS) ligger i deres funksjonalitet og kompleksitet.
En « IMU » (inertial measuring unit) leverer rådata om kjøretøyets lineære akselerasjon og vinkelhastighet, målt av akselerometre og gyroskoper. Den gir informasjon om rulling, stigning, gir og bevegelse, men beregner ikke posisjon eller navigasjonsdata. « IMU » er spesielt utviklet for å videreformidle essensielle data om bevegelse og orientering til ekstern behandling for å bestemme posisjon eller hastighet.
På den annen side kombinerer et « INS » (inertial navigation system) IMU data med avanserte algoritmer for å beregne et kjøretøys posisjon, hastighet og orientering over tid. Det inneholder navigasjonsalgoritmer som Kalman-filtrering for sensorfusjon og -integrasjon. Et INS leverer navigasjonsdata i sanntid, inkludert posisjon, hastighet og orientering, uten å være avhengig av eksterne posisjoneringssystemer som GNSS.
Dette navigasjonssystemet brukes vanligvis i applikasjoner som krever omfattende navigasjonsløsninger, særlig i miljøer uten tilgang til GNSS, for eksempel militære UAV-er, skip og ubåter.
Hva er forskjellen mellom RTK og PPK?
Real-Time Kinematic (RTK) er en posisjoneringsteknikk der korreksjoner fra « GNSS » overføres nær sanntid, vanligvis ved hjelp av en korreksjonsstrøm i RTCM-format. Det kan imidlertid være utfordringer knyttet til å sikre «GNSS »-korreksjonene, særlig når det gjelder fullstendighet, tilgjengelighet, dekning og kompatibilitet.
Den største fordelen med PPK sammenlignet med RTK-etterbehandling er at databehandlingen kan optimaliseres under etterbehandlingen, inkludert fremover- og tilbake-behandling, mens ved sanntidsbehandling vil enhver avbrudd eller inkompatibilitet i korreksjonene og overføringen av disse føre til lavere posisjoneringsnøyaktighet.
En første viktig fordel med etterbehandling (PPK) fra GNSS sammenlignet med sanntidsmåling (RTK) er at systemet som brukes i felten ikke trenger å ha en datalink/radio for å overføre RTCM-korreksjonene fra CORS til systemetINS/GNSS .
Den viktigste begrensningen for å ta i bruk etterbehandling er kravet om at den endelige applikasjonen må påvirke miljøet. På den annen side vil datakvaliteten for alle leveransene dine bli betydelig forbedret dersom applikasjonen din tåler den ekstra behandlingstiden som kreves for å generere en optimalisert bane.
Hva er forskjellen mellom « GNSS » og GPS?
GNSS står for Global Navigation Satellite System, mens GPS står for Global Positioning System. Disse begrepene brukes ofte om hverandre, men de refererer til ulike konsepter innenfor satellittbaserte navigasjonssystemer.
GNSS er et samlebegrep for alle satellittnavigasjonssystemer, mens GPS spesifikt refererer til det amerikanske systemet. Det omfatter flere systemer som gir en mer omfattende global dekning, mens GPS bare er ett av disse systemene.
Med « GNSS » får du bedre nøyaktighet og pålitelighet ved å integrere data fra flere systemer, mens GPS alene kan ha begrensninger avhengig av satellittilgjengelighet og miljøforhold.
