Ellipse bidrar till att bekämpa skogsbränder
Fire Flights lösning utnyttjar vår tröghetsmätningsenhet (Inertial Measurement Unit,IMU) för att bekämpa skogsbränder.
” Ellipse en var en enkel GPS/IMU -enhet att integrera i vårt system, och vi fick dessutom bra teknisk support. Tack vare detta har vi kunnat implementera våra system för brandkartläggning framgångsrikt över hela världen. Jag är tacksam för det stöd som mitt team och jag har fått under de senaste åren.”| Dr Paul D., verkställande direktör, Fire Flight Technologies
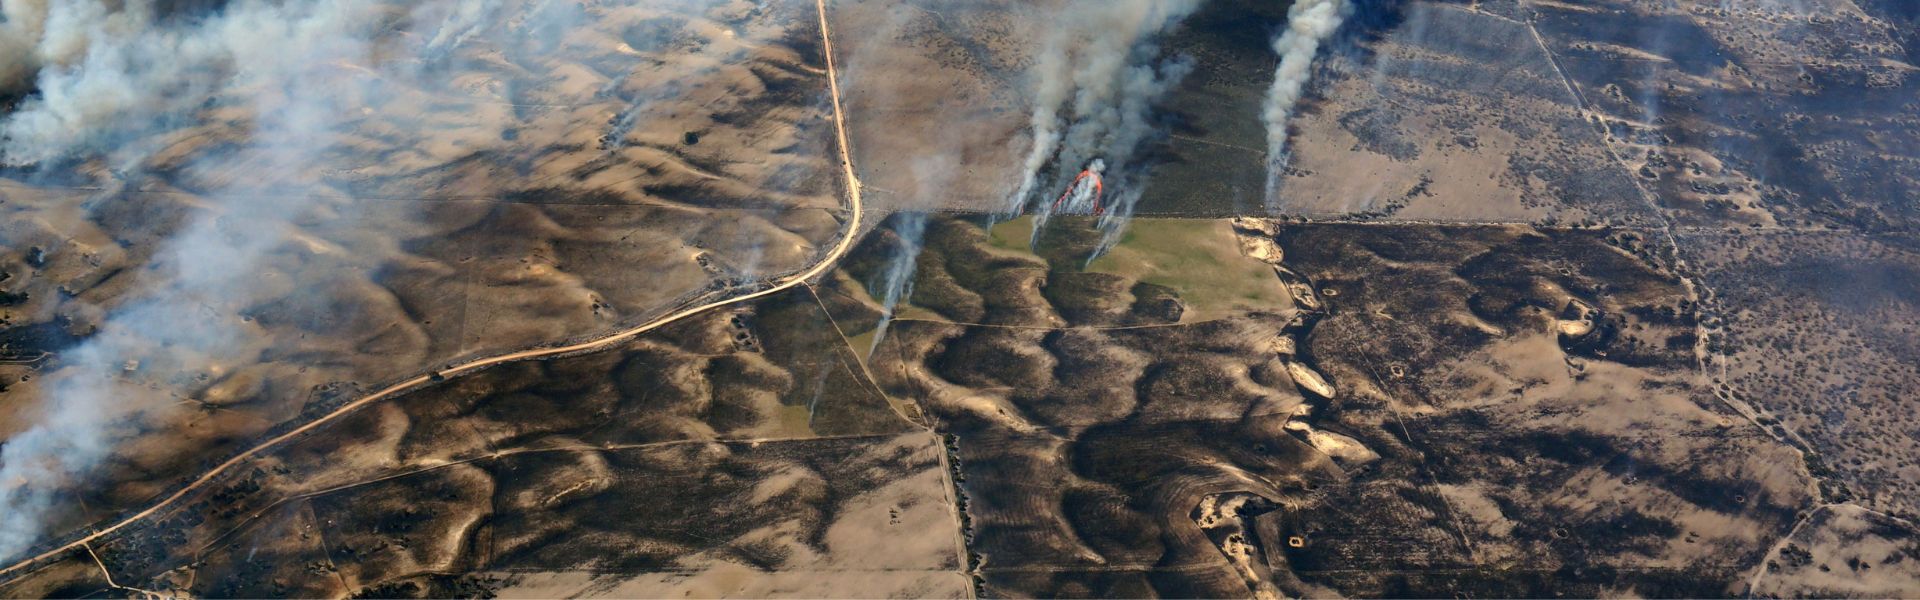
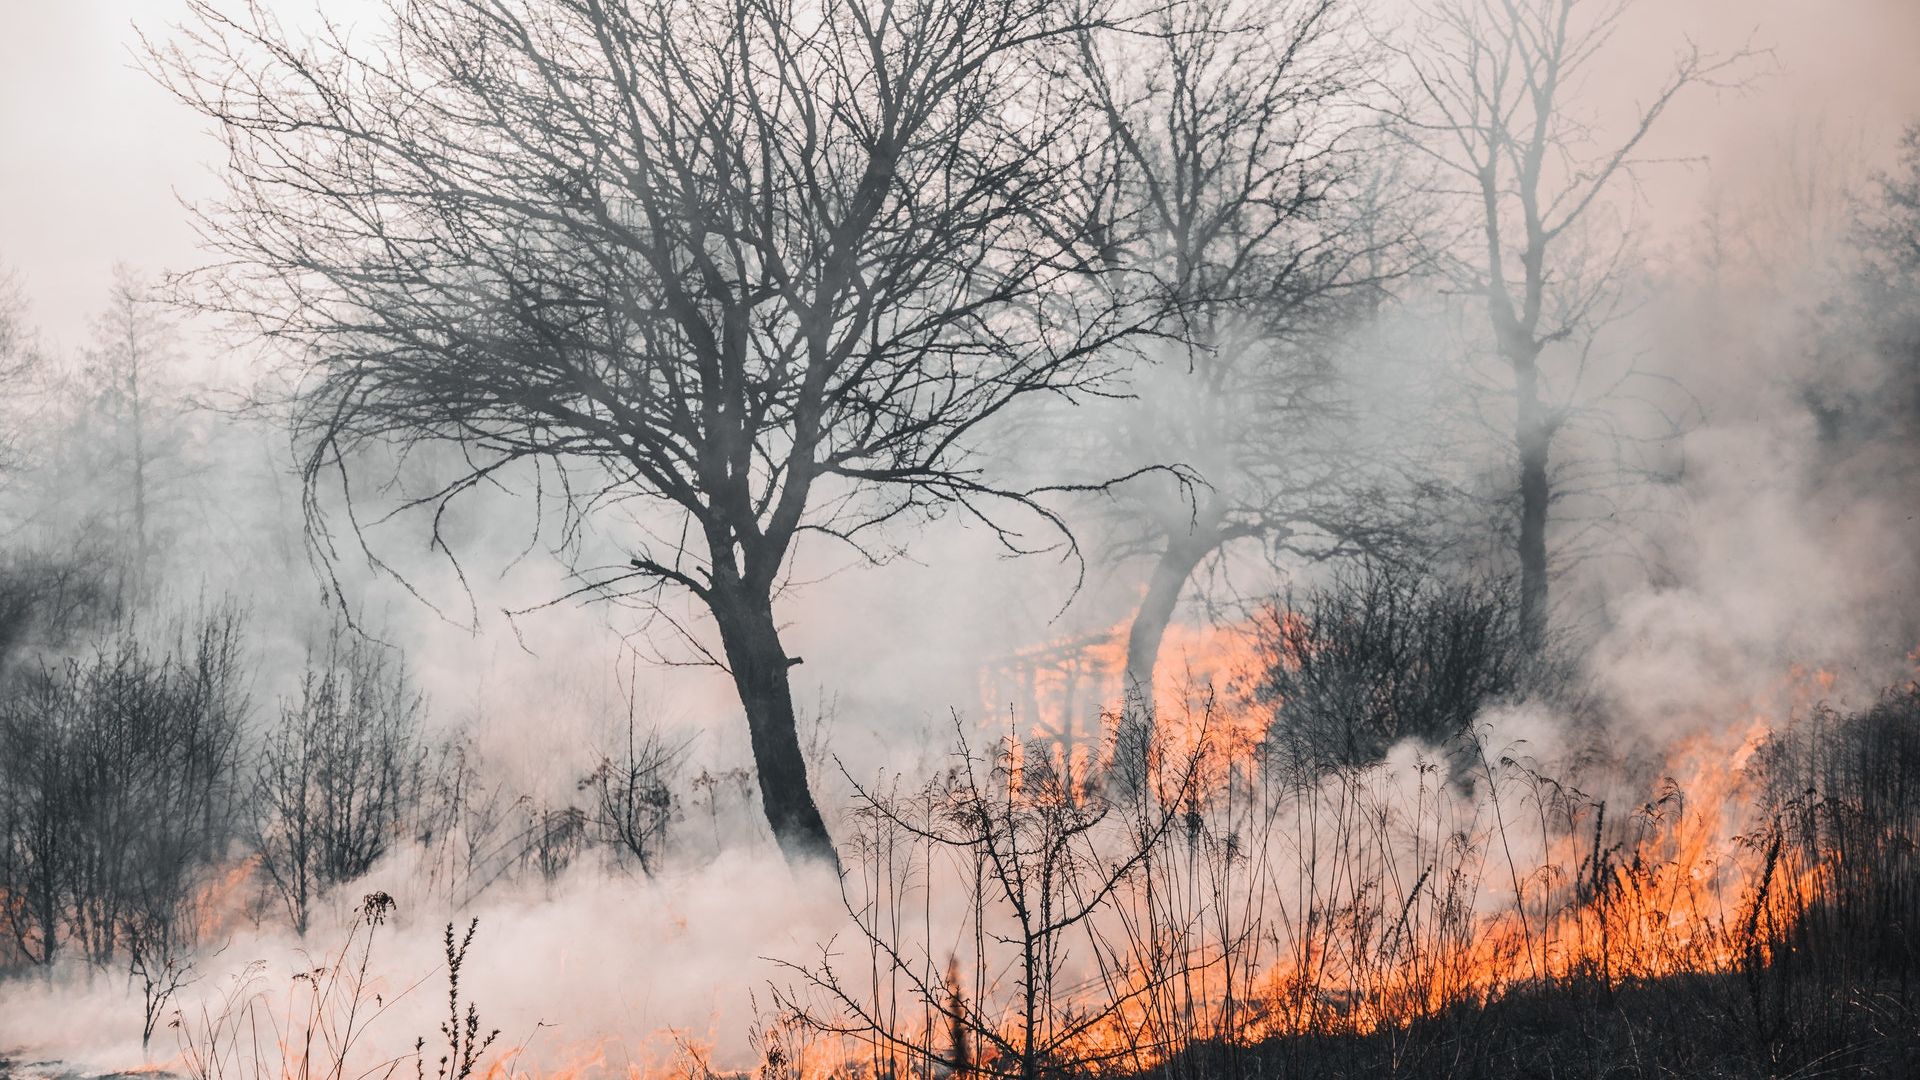
Klimatförändringarna har bidragit till att öka risken för och omfattningen av skogsbränder (kallade ”bush fires” i Australien).
Skogsbränder förstör tusentals hektar skog varje år. Prognoser och tidig upptäckt av skogsbränder kan rädda liv, infrastruktur och ekologiskt känsliga områden.
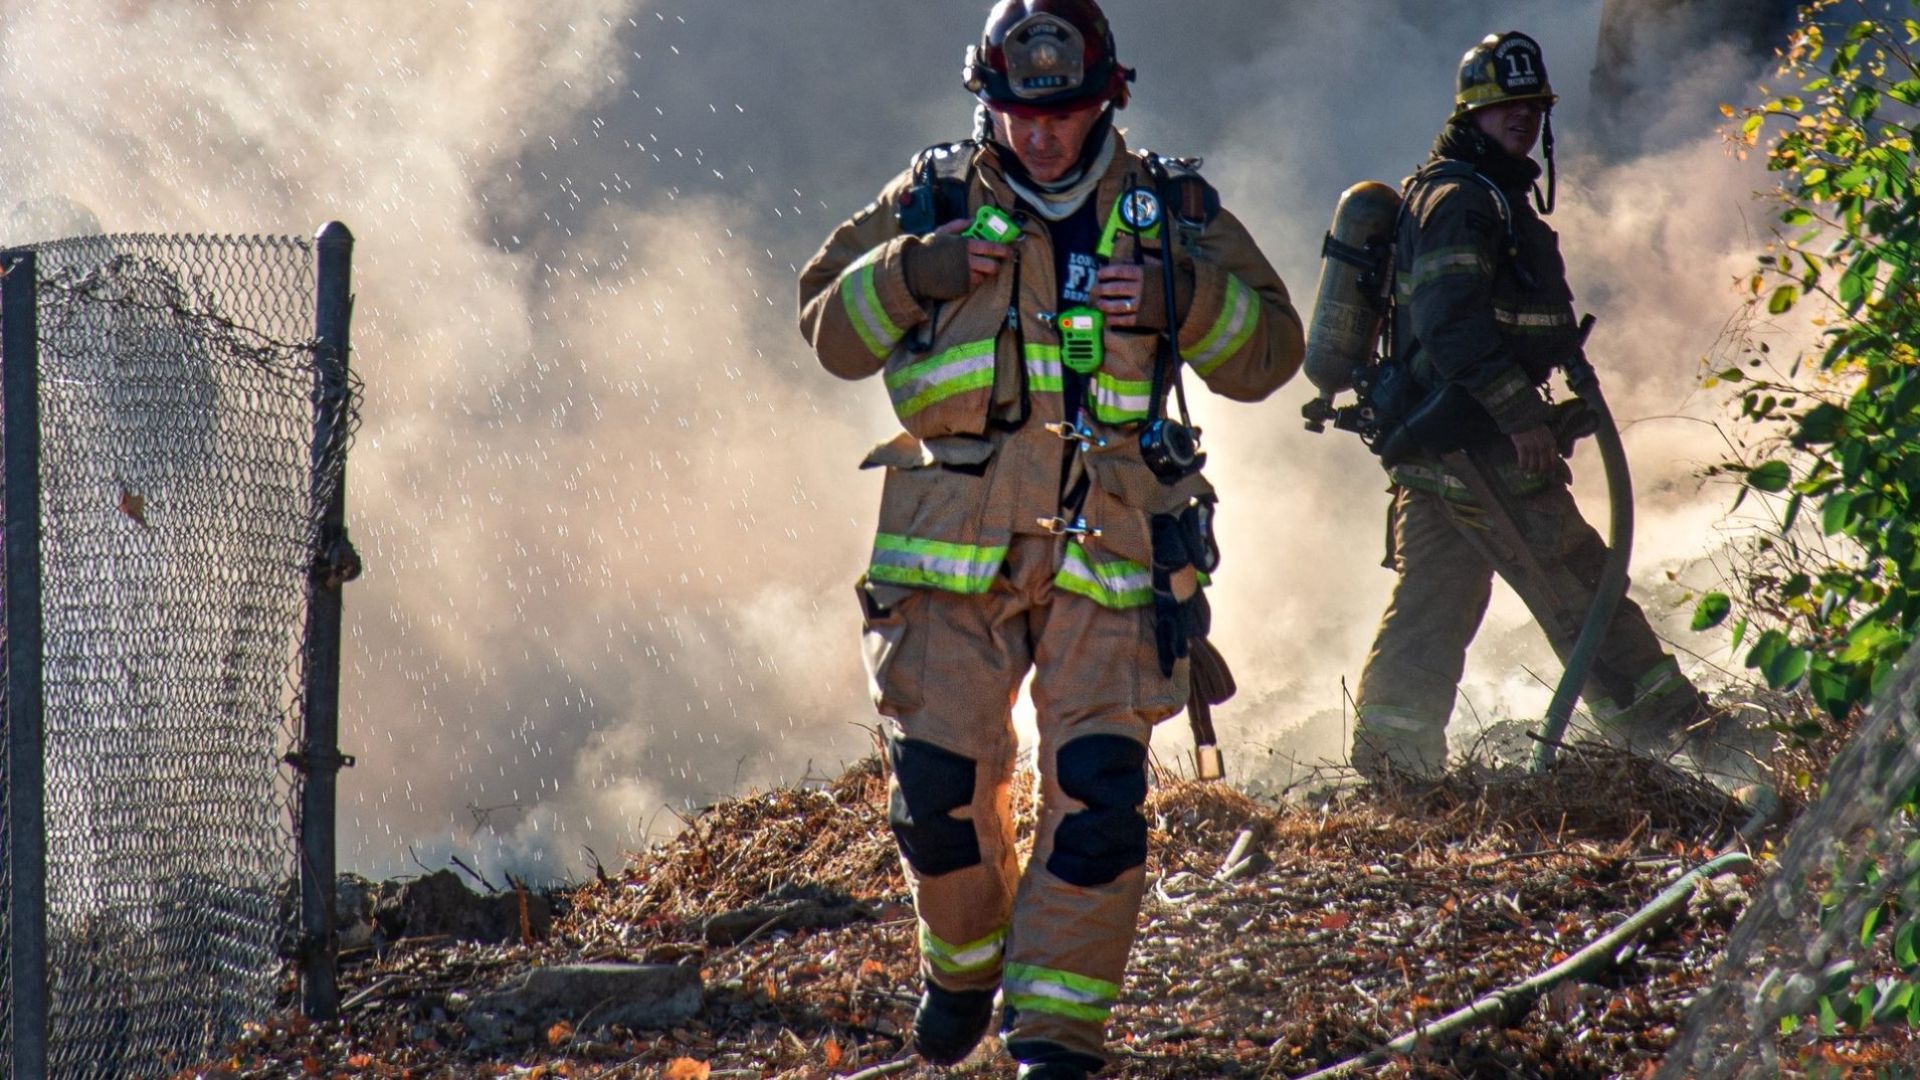
Lika viktigt är det att planera för återuppbyggnad under och efter en skogsbrand. Eftersom skogsbränder blir allt vanligare förlitar sig brandmyndigheter på teknik som genererar brandkartor i realtid för att bekämpa skogsbränder.
Fire Flight, med säte i Australien, är en global leverantör av tjänster för brandkartläggning i realtid och brandinformation. Företaget förser sina slutanvändare (såsom brandchefer och brandmyndigheter) med information om brandgränser samt värmebildskartor över branden.
Fire Flights brandkartläggningssystem är en kombination av hårdvara (brandkartläggningskameror, GPS/IMU, datorer) och mjukvara monterad på ett bemannat flygplan. Flygplanet flyger högt över aktiva skogsbränder, där det skapar exakta kartor i realtid.
Dessa kartor delas med slutanvändaren för att hjälpa dem att utarbeta planer för brandbekämpning.
IMU noggrannhet är nyckeln
Brandkartans geospatiala noggrannhet beror direkt på noggrannheten hos den integrerade enheten ” IMU ” i systemet. Dessutom strävade Fire Flight efter att använda en kostnadseffektiv ” IMU ” som levererar exakta realtidsdata till brandkartläggningssystemet.
Tidigare köpte de IMU:er från andra leverantörer, men dessa enheter hade låg noggrannhet och ledde till missnöje. Efter att ha testat flera konkurrenter valde Fire Flight slutligen vår Ellipse-D-lösning. Efter att ha analyserat deras behov rekommenderade vårt produktteam dessutom Ellipse-D som det bästa alternativet.
Ellipse -D, en lösning med dubbla antenner INS, ger en mer exakt kursbestämning än system med en enda antenn. Fire Flight uttryckte dock farhågor kring installationen av Ellipse-D:s dubbla GNSS -antenner. De var oroliga för eventuella installationsproblem och ytterligare certifieringskrav.
En smidig integration
Efter inledande tester och demonstrationer var Fire Flight-teamet helt övertygat om att använda Ellipse-D:s dual- GNSS , enligt våra rekommendationer. De valde Ellipse-D för dess tillförlitlighet och höga noggrannhet. Fire Flight berömde vårt supportteam för deras snabba respons under integrationsfasen.
Integrationen av Ellipse-D i Fire Flights brandkartläggningssystem gick helt smidigt! Detta samarbete är ett exempel på hur innovativ teknik kan hantera de kritiska utmaningar som klimatförändringarna medför.
Vi är oerhört stolta över att vara en del av Fire Flights lösning med flygbaserad bildteknik och att kunna hjälpa dem i deras uppdrag att skydda människor, egendom och miljön.
Ellipse-D
Ellipse-D är ett tröghetsnavigeringssystem som integrerar en RTK- GNSS en med dubbla antenner och dubbla frekvenser, vilken är kompatibel med vår efterbearbetningsprogramvara Qinertia.
Systemet är utformat för robot- och geospatiala tillämpningar och kan kombinera data från odometern med Pulse eller CAN OBDII för förbättrad noggrannhet vid dead reckoning.

Begär en offert på Ellipse-D
Har du frågor?
Välkommen till vår FAQ-sektion! Här hittar du svar på de vanligaste frågorna om de applikationer vi presenterar. Om du inte hittar den information du söker är du dessutom välkommen att kontakta oss direkt för ytterligare hjälp.
Vad är skillnaden mellan IMU och INS?
Skillnaden mellan en tröghetsmätare (IMU) och ett tröghetsnavigeringssystem (INS) ligger i deras funktionalitet och komplexitet.
En IMU tillhandahåller rådata om fordonets linjära acceleration och vinkelhastighet, uppmätt med accelerometrar och gyroskop. Den levererar information om rullning, stigning, sidoförskjutning och rörelse, men beräknar inte position eller navigeringsdata. IMU:n är särskilt utformad för att vidarebefordra väsentlig information om rörelse och orientering för extern bearbetning för att fastställa position eller hastighet.
Å andra sidan kombinerar ett INS IMU-data med avancerade algoritmer för att beräkna ett fordons position, hastighet och orientering över tid. Det innehåller navigeringsalgoritmer som Kalman-filter för sensorfusion och integration. Ett INS levererar navigeringsdata i realtid, inklusive position, hastighet och orientering, utan att förlita sig på externa positioneringssystem som GNSS.
Detta navigeringssystem används vanligtvis i tillämpningar som kräver omfattande navigeringslösningar, i synnerhet i GNSS-störda miljöer, såsom militära UAV:er, fartyg och ubåtar.
Vad är skillnaden mellan RTK och PPK?
Real-Time Kinematic (RTK) är en positioneringsteknik där korrigeringar från ” GNSS ” överförs i nära realtid, vanligtvis via en korrigeringsström i RTCM-format. Det kan dock finnas utmaningar när det gäller att säkerställa ”GNSS ”-korrigeringarna, särskilt vad gäller deras fullständighet, tillgänglighet, täckning och kompatibilitet.
Den största fördelen med PPK jämfört med RTK-efterbearbetning är att databehandlingen kan optimeras under efterbearbetningen, inklusive framåt- och bakåtbearbetning, medan avbrott eller inkompatibilitet i korrigeringarna och deras överföring vid realtidsbearbetning leder till sämre positioneringsnoggrannhet.
En första viktig fördel med efterbearbetning (PPK) enligt GNSS jämfört med realtid (RTK) är att det system som används ute på fältet inte behöver ha någon datalänk eller radio för att överföra RTCM-korrigeringarna från CORS till systemetINS/GNSS .
Den främsta begränsningen för införandet av efterbearbetning är kravet att den slutliga applikationen ska påverka miljön. Å andra sidan, om din applikation klarar den extra bearbetningstid som krävs för att ta fram en optimerad bana, kommer det att avsevärt förbättra datakvaliteten för alla dina leverabler.
Vad är skillnaden mellan GNSS och GPS?
GNSS står för Global Navigation Satellite System och GPS för Global Positioning System. Dessa termer används ofta om vartannat, men de syftar på olika koncept inom satellitbaserade navigationssystem.
GNSS är ett samlingsbegrepp för alla satellitnavigationssystem, medan GPS specifikt syftar på det amerikanska systemet. GNSS omfattar flera system som ger en mer heltäckande global täckning, medan GPS bara är ett av dessa system.
Med GNSS får du förbättrad noggrannhet och tillförlitlighet genom att integrera data från flera system, medan GPS enbart kan ha begränsningar beroende på satellittillgänglighet och miljöförhållanden.
